Aus der Produktauswahl, an die entsprechende Systemkonfiguration anpassen.
Bestimmen Sie zuerst die Verwendung und vergleichen Sie dann Fahrgestell, Wahrnehmung, Lokalisierung und die Computerkomponenten. Jede Kombination beschreibt die funktionale Arbeitsteilung, Zubehör-Bedingungen und optionale Erweiterungen.
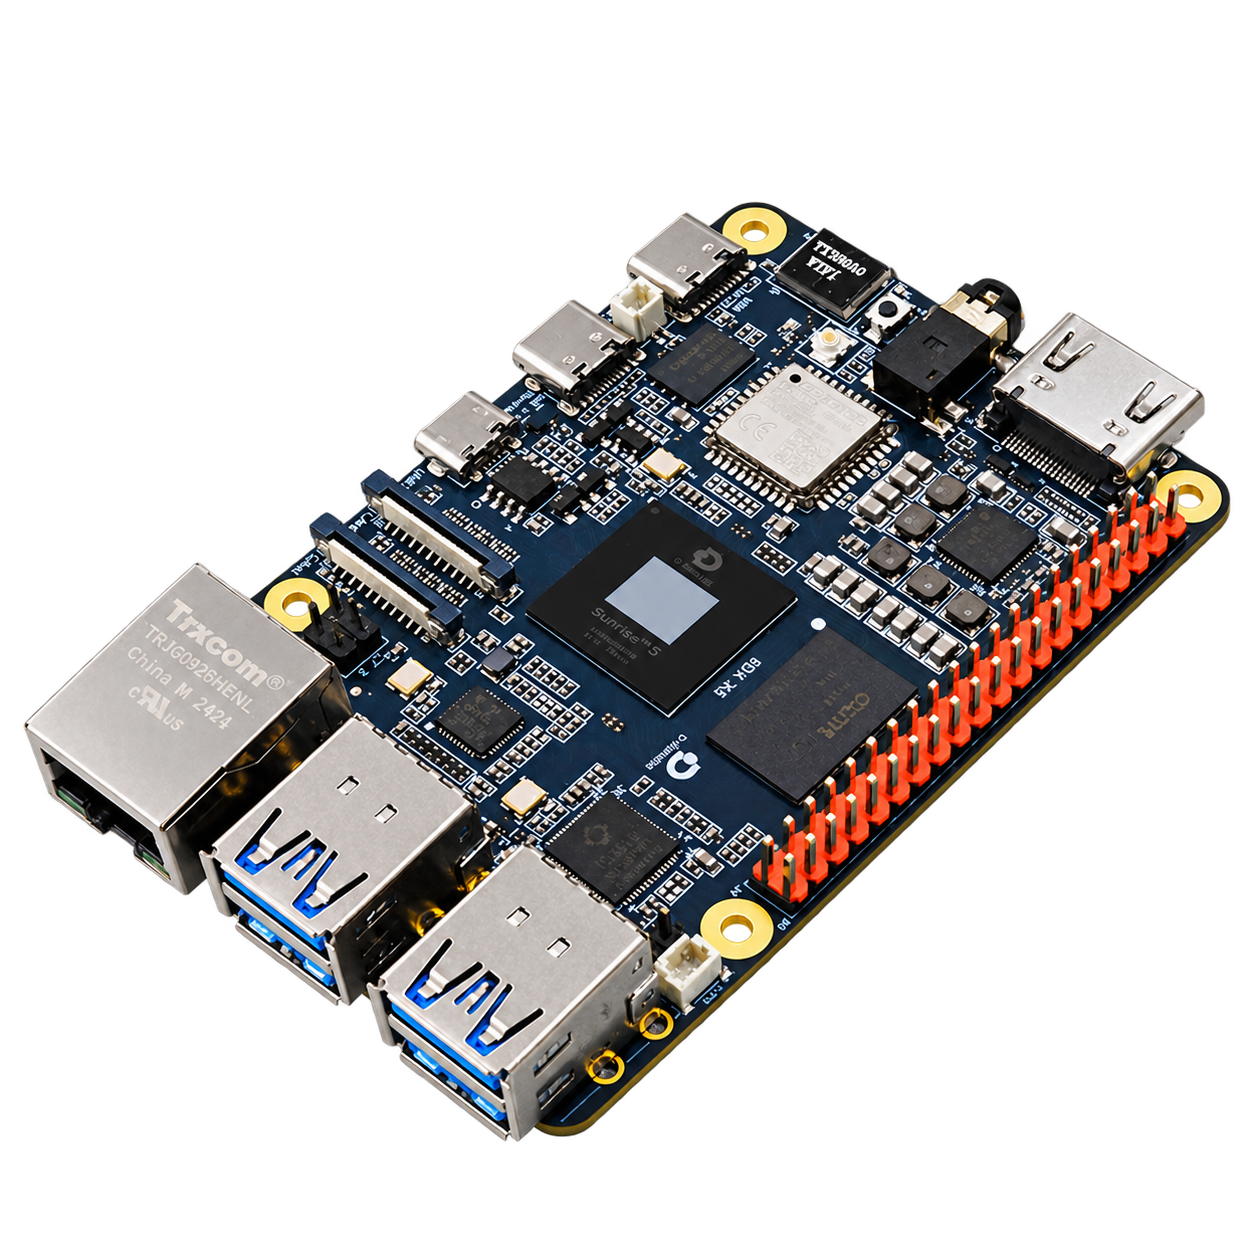
beginnt mit einem Entwicklungsboard, einer Kamera und einem Systembild, um ein Entwicklungsportfolio für Bilderfassung, Modellbegründung und visuelles Lernen Robotik aufzubauen.
Erstbenutzer RDK Sehkurse und wissenschaftliche Forschungsexperimente
RDK X5 und Arbeitsspeicher Auswahl
Kamera, Speicher, Strom und KühlungZubehör
optionale Eingabe- und Anwendungsanpassungsunterstützung
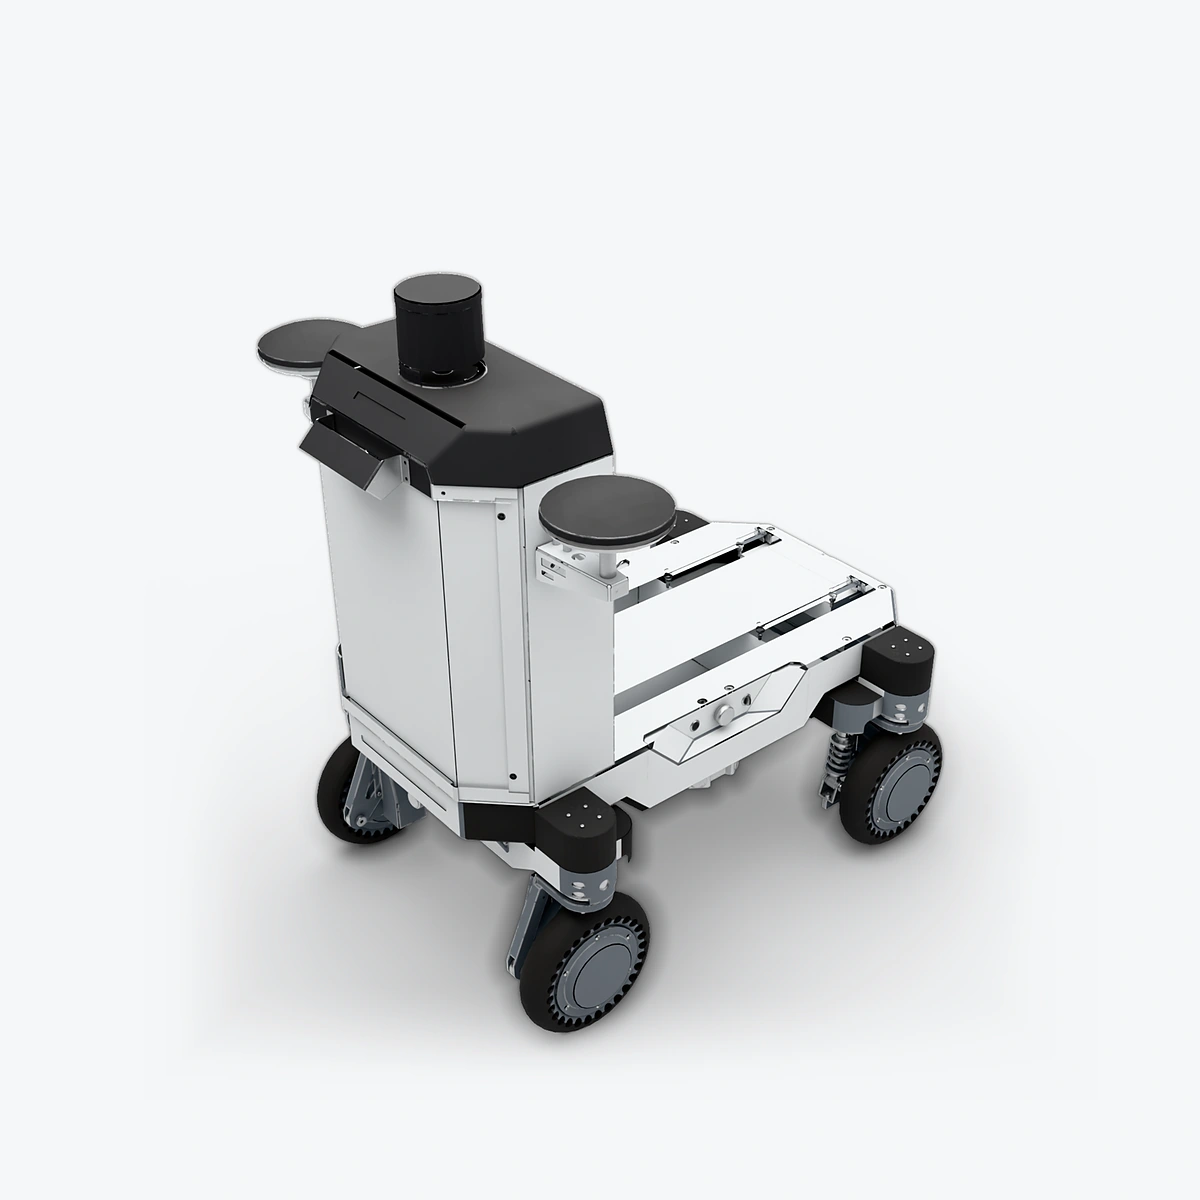
Kombiniert die Luchs A in der gewünschten Ausführung mit RDK-, Vision- und Positionierungskomponenten – für den Schritt von der Fahrgestellsteuerung zur Entwicklung mobiler Wahrnehmung und Navigation.
Mobiler Robotik-Kurs Pfadverfolgungs- und Kontrollforschung
a Luchs A Fahrgestell Konfiguration
Ein passender Satz von RDK-Rechnerkonfigurationen
optionale Vision, Lokalisierung und integrierte Unterstützung
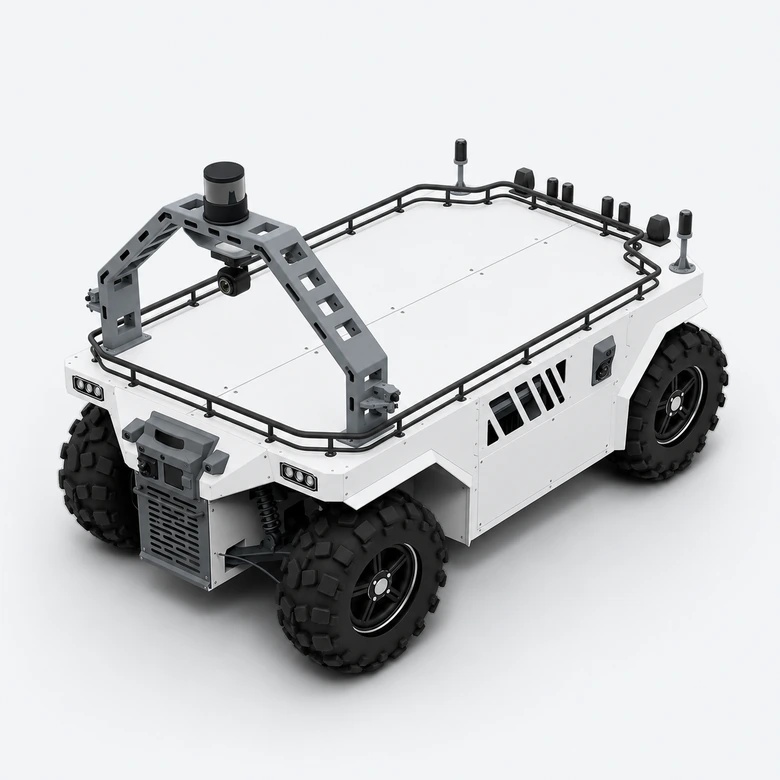
11 SENSING-Hauptkameras, separate fusionierte Positionierung, 2 ATX, 4 FTX180 sowie Millimeterwellenradar vorn und hinten; Rechenarchitektur mit einem S600 oder zwei S100P. Die Architekturkonfiguration ist je nach Aufgabe durch Anpassung und Validierung zu bestätigen.
unabhängige mobile Entwicklung im Freien Parken Sie den Transport Inspektion und Nutzlast
Haupt-Bildverarbeitungskameras: 11
integriert Lokalisierung: Lokalisierung-Einheit, zwei GNSS-Antennen und unabhängige Ferngläser
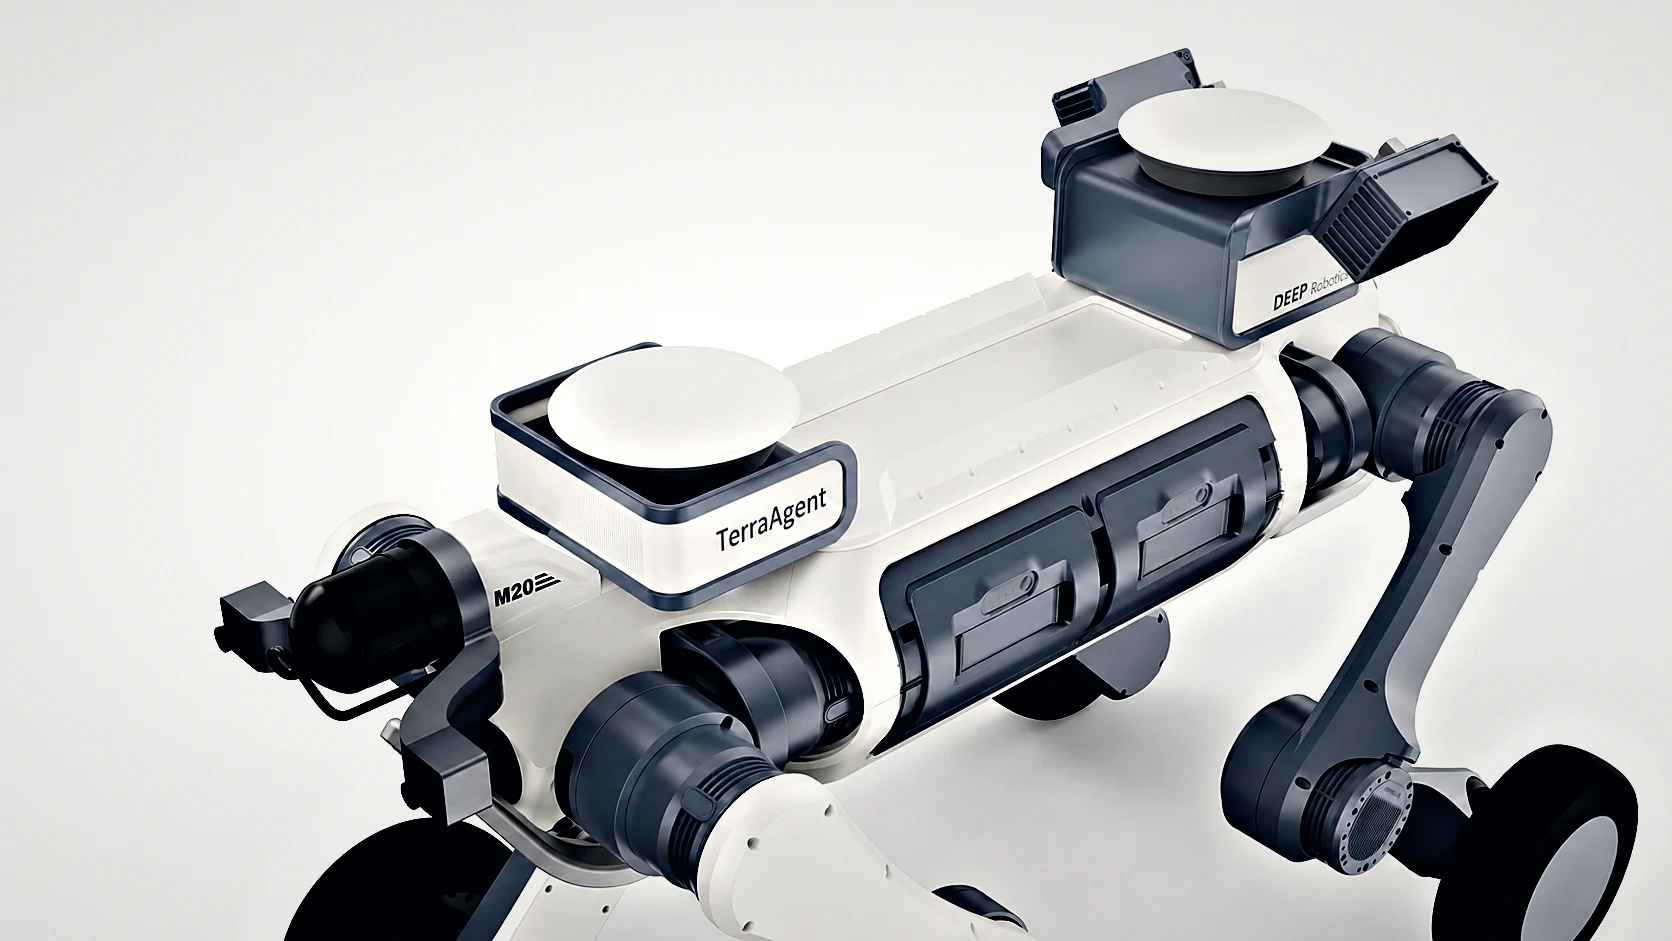
Stellen Sie das Inspektionssystem auf drei Ebenen zusammen – Roboter, Aufbauversion und Nutzlast für die Aufgabe – und berücksichtigen Sie dabei Bewegungsbedingungen, Positionierung und Umgebungswahrnehmung.
Inspektion von Industrieanlagen Stufen- und gemischte Straßenbewegung
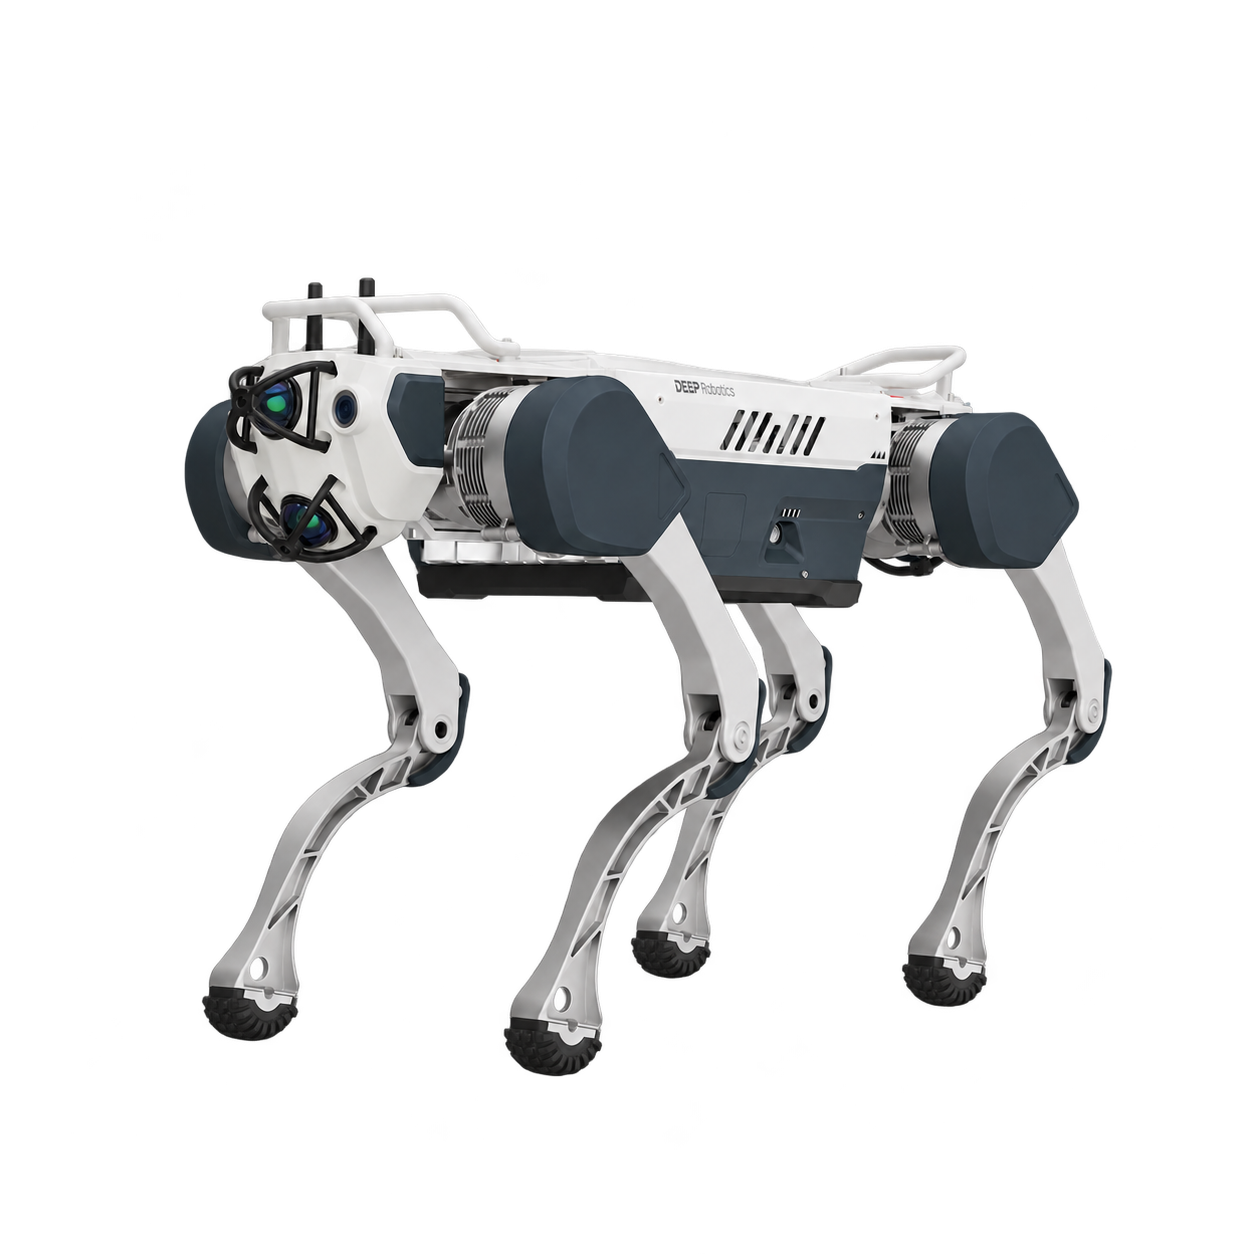
X30 oder LYNX M20 Plattformauswahl
Eine Version von Wahrnehmungs- & Lokalisierungsaufbauten
optionale externe RDK-Rechen- und Aufgabenintegration
Wählen Sie LokalisierungWahrnehmungAufbaumodul für den vorhandenen vierbeinigRobotik. Organisieren Sie Lokalisierung, Struktur und LiDAR-Erweiterungen nach Version und behalten Sie dabei eine klare Schnittstelle zwischen Robotik selbst und Aufbaumodul bei.
verfügt bereits über ein Lokalisierung-Upgrade von Robotik Modulare Nutzlast-Installation
1.0 Lokalisierung-Version / 2.0 Wahrnehmung erweiterte Version
Lokalisierung, Kamera- und Computeroptionen
konfiguriert die Installations- und Verbindungskomponenten gemäß dem Robotik-Modell
Fügen Sie der Aufgabe ein zusätzliches Paar Hände hinzu.
organisiert den mobilen Fahrgestell, den Roboterarm, den Wahrnehmung und die Endwerkzeuge in einem Betriebssystem. Klären Sie zunächst den Arbeitsumfang, den Schwerpunkt, die Kontrolle und die kollaborative Kontrolle und wählen Sie dann die konkrete Ausrüstung aus.