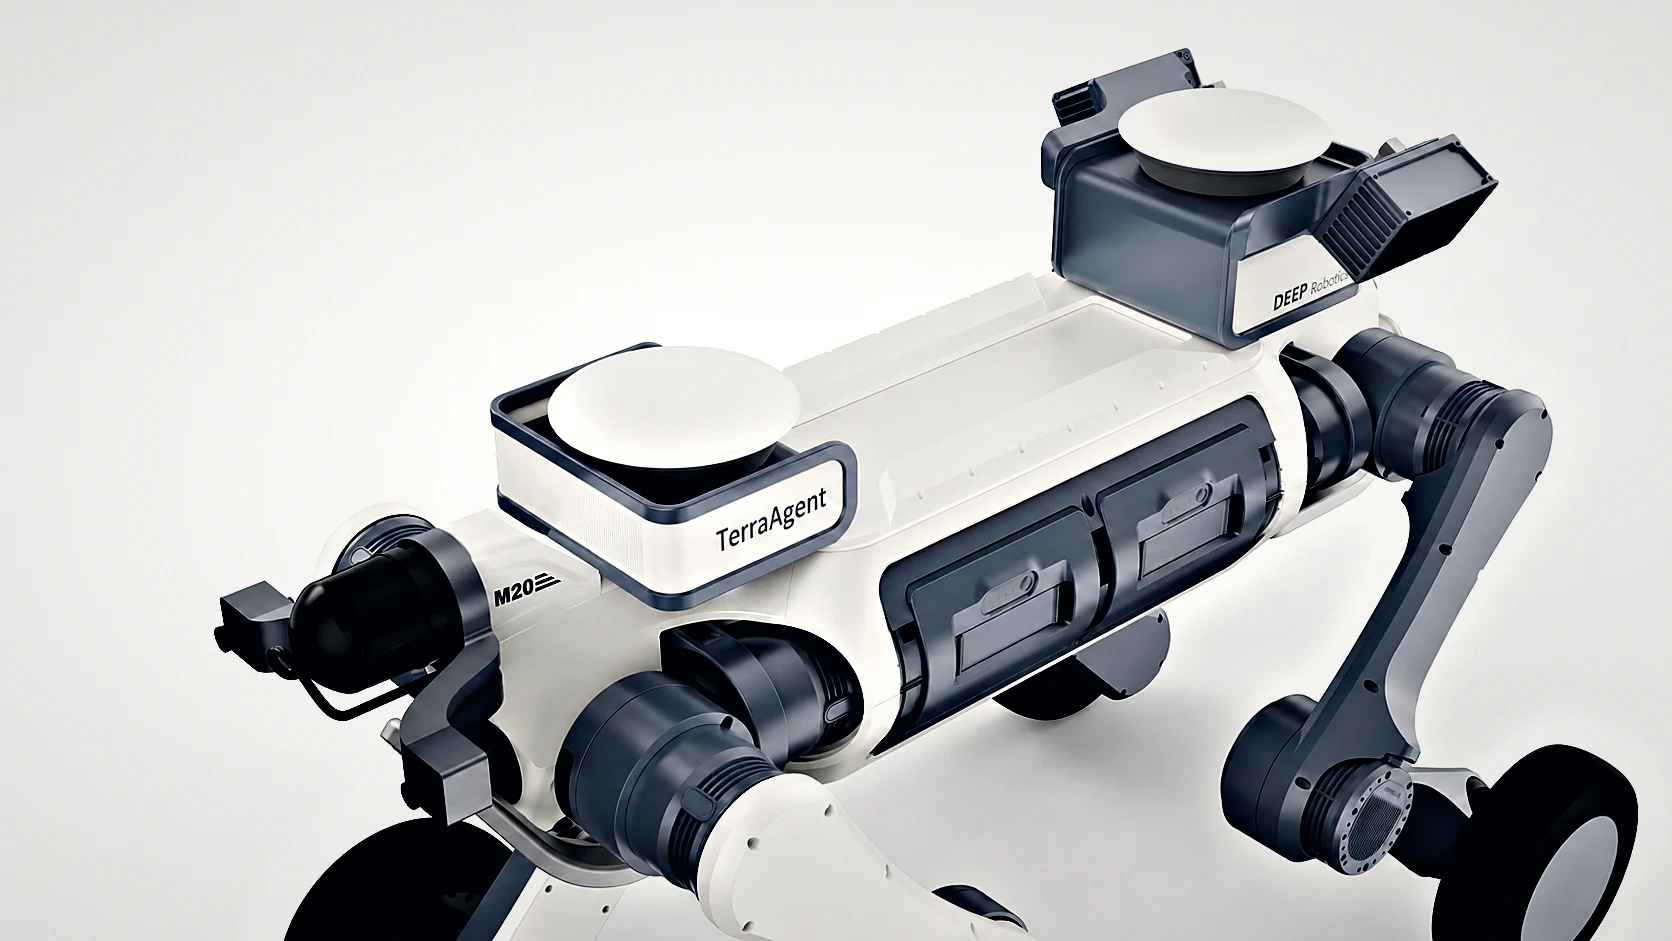
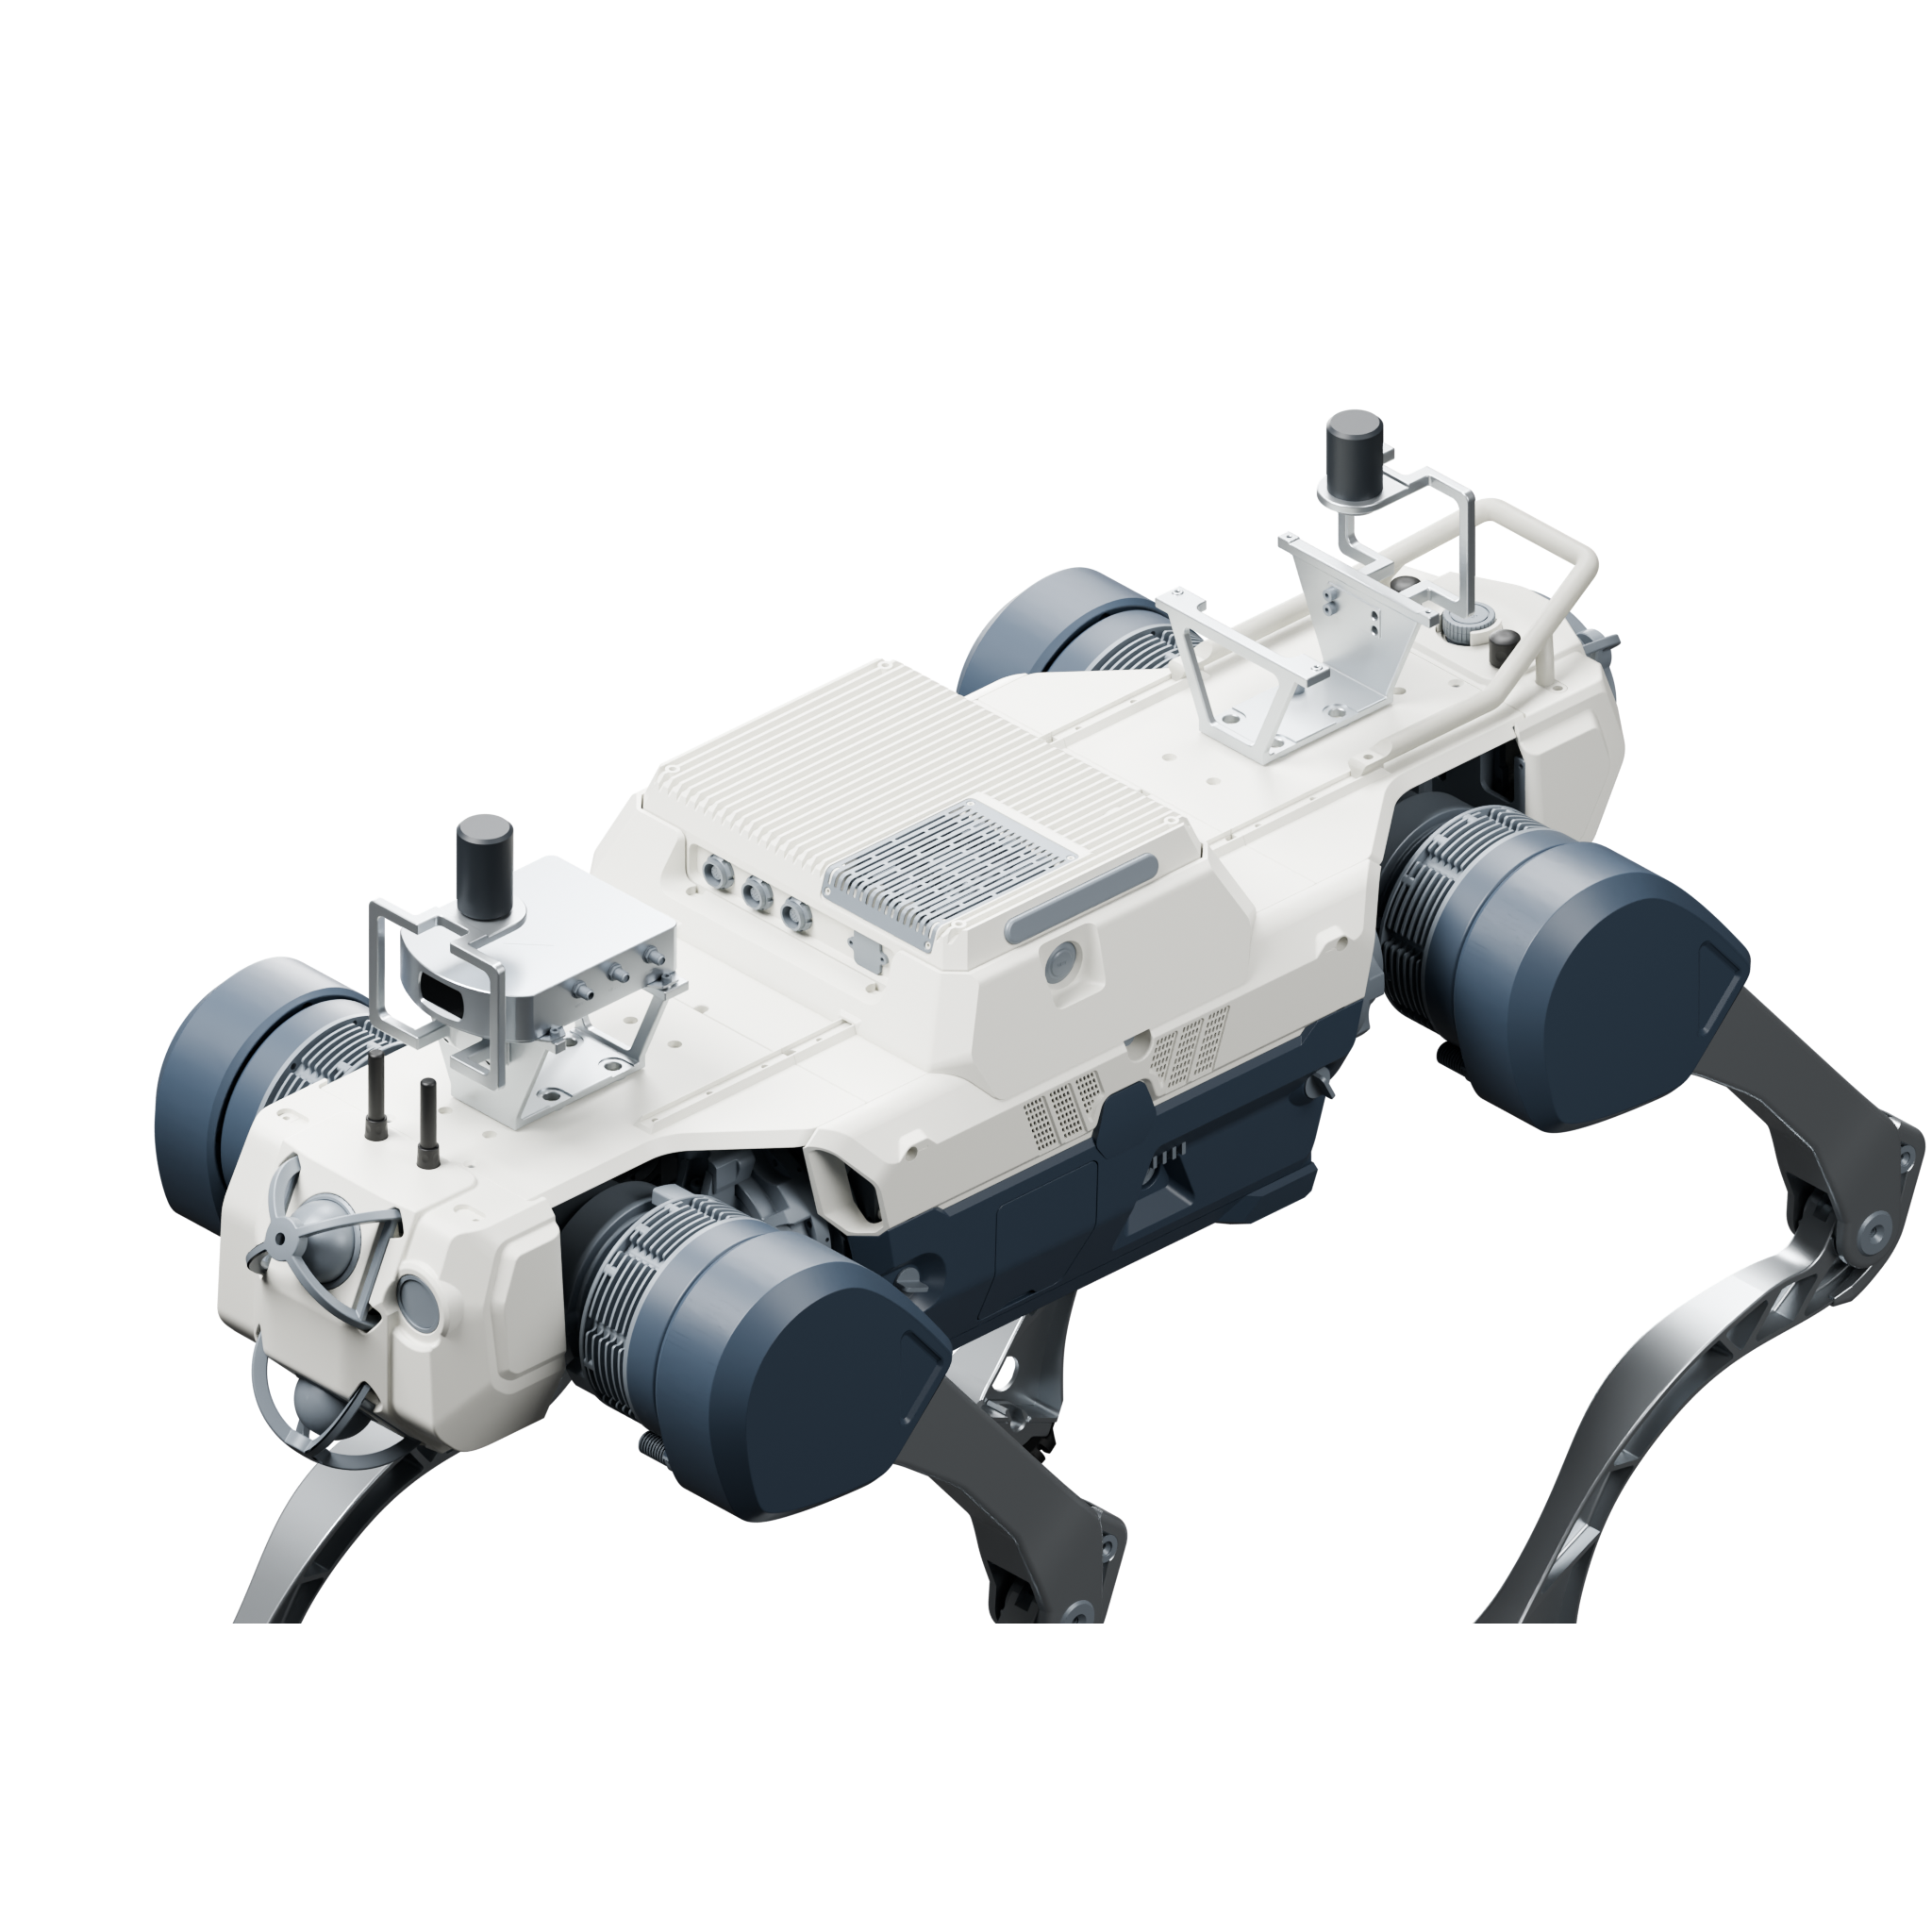
TerraAgent organisiert Lokalisierung, Wahrnehmung und Berechnungen im modularen RobotikAufbaumodul. 1.0 übernimmt Fixposition Vision-RTK 2 mit vorderen und hinteren doppelten GNSS-Antennen Lokalisierung; 2.0 fügt LiDAR mit der Farbtiefe Wahrnehmung in einem kompakten Layout hinzu. Wählen Sie die Berechnungskonfiguration entsprechend der Robotik-Schnittstelle und -Aufgabe aus.
1.0: Vision-RTK 2 + vordere und hintere Doppelantenne GNSS Lokalisierung
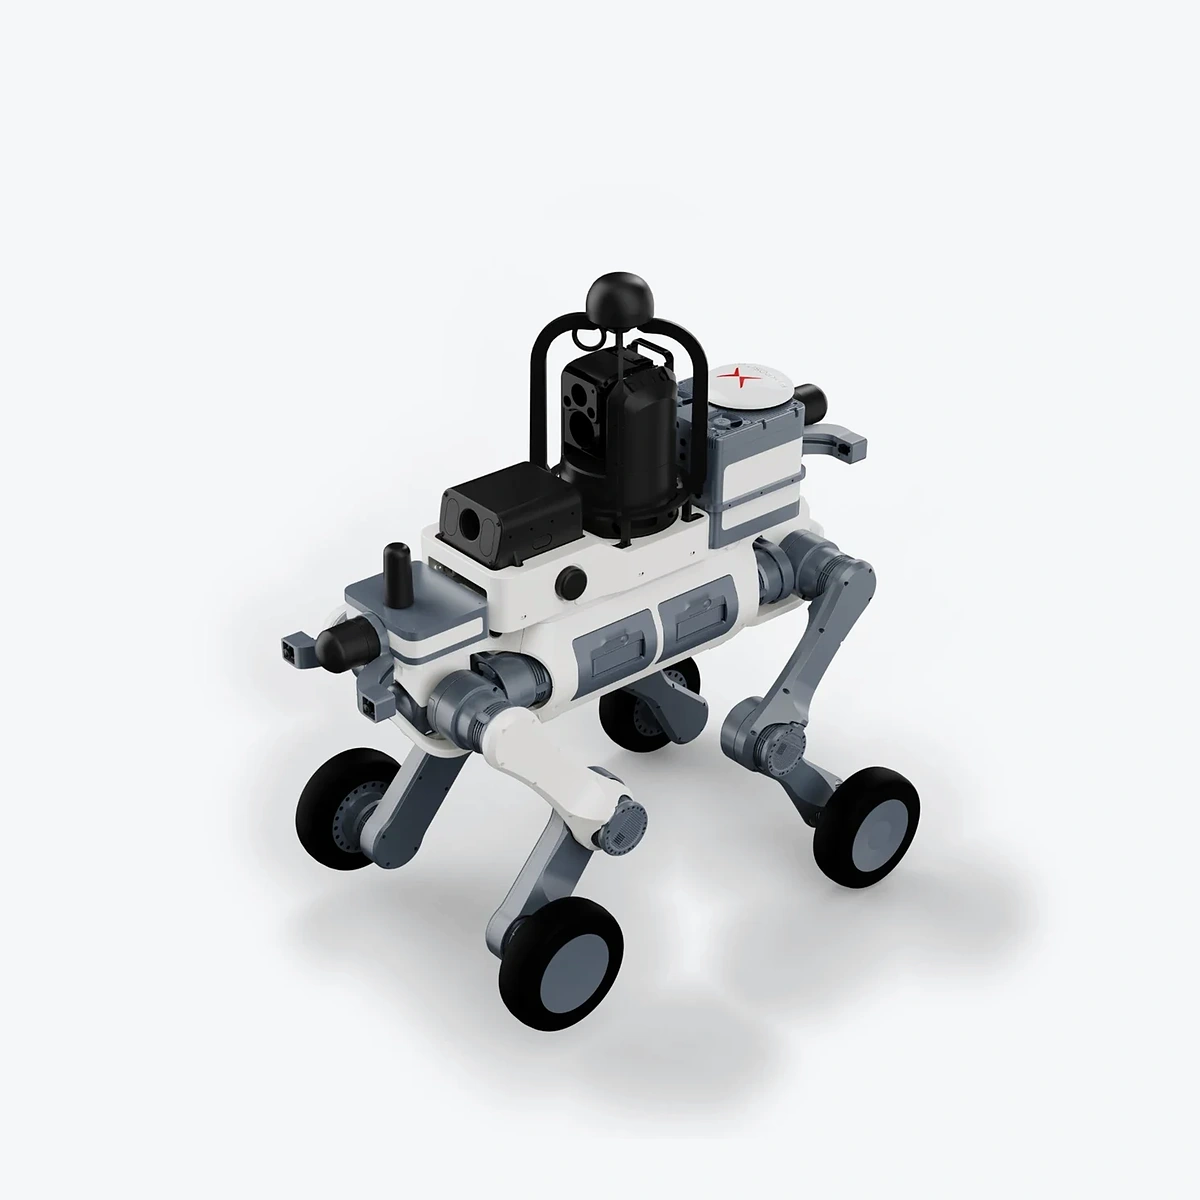
2.0: modularer Aufbau und LiDAR, Farbtiefe Wahrnehmung
JT128 und Odin1 bestehen je nach Aufgabenstellung aus der Konfiguration Wahrnehmung
mit S100 / ohne S100 zwei Berechnungsmöglichkeiten
Geeignete Aufgaben
vierbeinigRobotikLokalisierung erweitert
modular InspektionNutzlast integriert
fügt die Robotik-Umgebung Wahrnehmung hinzu
Achten Sie bei der Auswahl darauf
Lokalisierung ist die Hauptaufgabe bei der Auswahl von 1.0; Wenn Punktwolke und Tiefe Wahrnehmung erforderlich sind, vergleichen Sie 2.0.
2.0 kann Zubehör RDK S100 zur Berechnung oder Verbindung mit vorhandener Computerausrüstung wählen; Dies ist ein Konfigurationsunterschied.
Bestätigen Sie zunächst das Robotik-Modell, die Nutzlast-Schnittstelle und die Software-Datenausgabe und wählen Sie dann die Installations- und Gerätekombination aus.
Versions- und Funktionsunterschiede
1.0 · RTK-Lokalisierung mit zwei Antennen
Montagedarstellung
verwendet die 1-Station Fixposition Vision-RTK 2 und die vorderen und hinteren 1-Antennen. Die Kamera Integriert am Gehäuse ist Teil der Kamera Lokalisierung; Der Datenzugriff des Robotik ist entsprechend der Lagerplattform abgestimmt.
Vision-RTK 2 Lokalisierung Host
vorderes und hinteres Dual-GNSS-Antennenlayout
-Gehäuse, Integriert-Kamera und Lokalisierung-Datenzugriff
Robotik-Daten, Stromversorgung, Kabel und Installation Zubehör werden entsprechend der Konfiguration überprüft
Einsatzvoraussetzungen
Antenne, der Kabel und der Montageteile wird entsprechend der Robotik-Konfiguration überprüft.
Integriert wird nicht separat als zwei externe Kameras aufgeführt; Das unabhängige Vision-Add-on ist standardmäßig nicht enthalten.
Bei der Integration RTK-Korrekturdaten, Koordinatensysteme, Zeitstempel sowie die SLAM- oder Posenschnittstelle des Roboters abstimmen.
Upgrade und Erweiterung
auf 2.0 werden die vorhandenen Lokalisierung-Geräte und die Installationsstruktur bewertet und anschließend Punktwolke, Tiefe Wahrnehmung und entsprechender Rechenzugriff hinzugefügt.
2.0 · Erweiterte Wahrnehmung
Montagedarstellung
organisiert die Farbtiefen RTK Lokalisierung, JT128 LiDAR und Odin Wahrnehmung im kompakten modularen Aufbaumodul und spart so zentralen Installationsraum.
modulares Lokalisierung- und Wahrnehmung-Layout
LiDAR Punktwolke und Farbtiefe Wahrnehmung
RDK S100 oder ein vorhandenes Computergerät ist angeschlossen
Komponenten, Anpassung und Upgrade
Konfigurationsumfang dieser Version
Lokalisierung mit Antennenbaugruppe
vorne und hinten LiDAR und seitliche Tiefe Wahrnehmung Komponenten
Ausgewählte Computer-, Stromverteilungs-, Netzwerk- und Installationskomponenten
Einsatzvoraussetzungen
Rendering einer Aufbaukonfiguration auf LYNX M20; der Roboter wird separat gewählt.
Odin-Serie werden je nach Konfiguration überprüft; Odin1 Lite sind ökologische Produkte, die unabhängig ausgewählt werden können.
-Erkennung, Zuordnung und automatische Hauptnavigation-Funktionen werden durch die spezifische Softwarekonfiguration bestimmt.
Upgrade und Erweiterung
kann Sensor und Berechnungsmodule nachträglich je nach Abdeckung und Algorithmenlast erweitern; Die Kalibrierung und der Treiber können gleichzeitig aktualisiert werden, wenn die Installationsbeziehung geändert wird.
Wählen Sie eine Ausführung; Montage- und Zubehörwünsche können Sie in der Anfrage ergänzen.
Daten & Schnittstellen
Ändert nur die Datenansicht. Kauf- und Anfragekonfiguration werden separat gewählt.
stellt externe Lokalisierung-Informationen für die vierbeinig-Plattform bereit
Rechenplattform
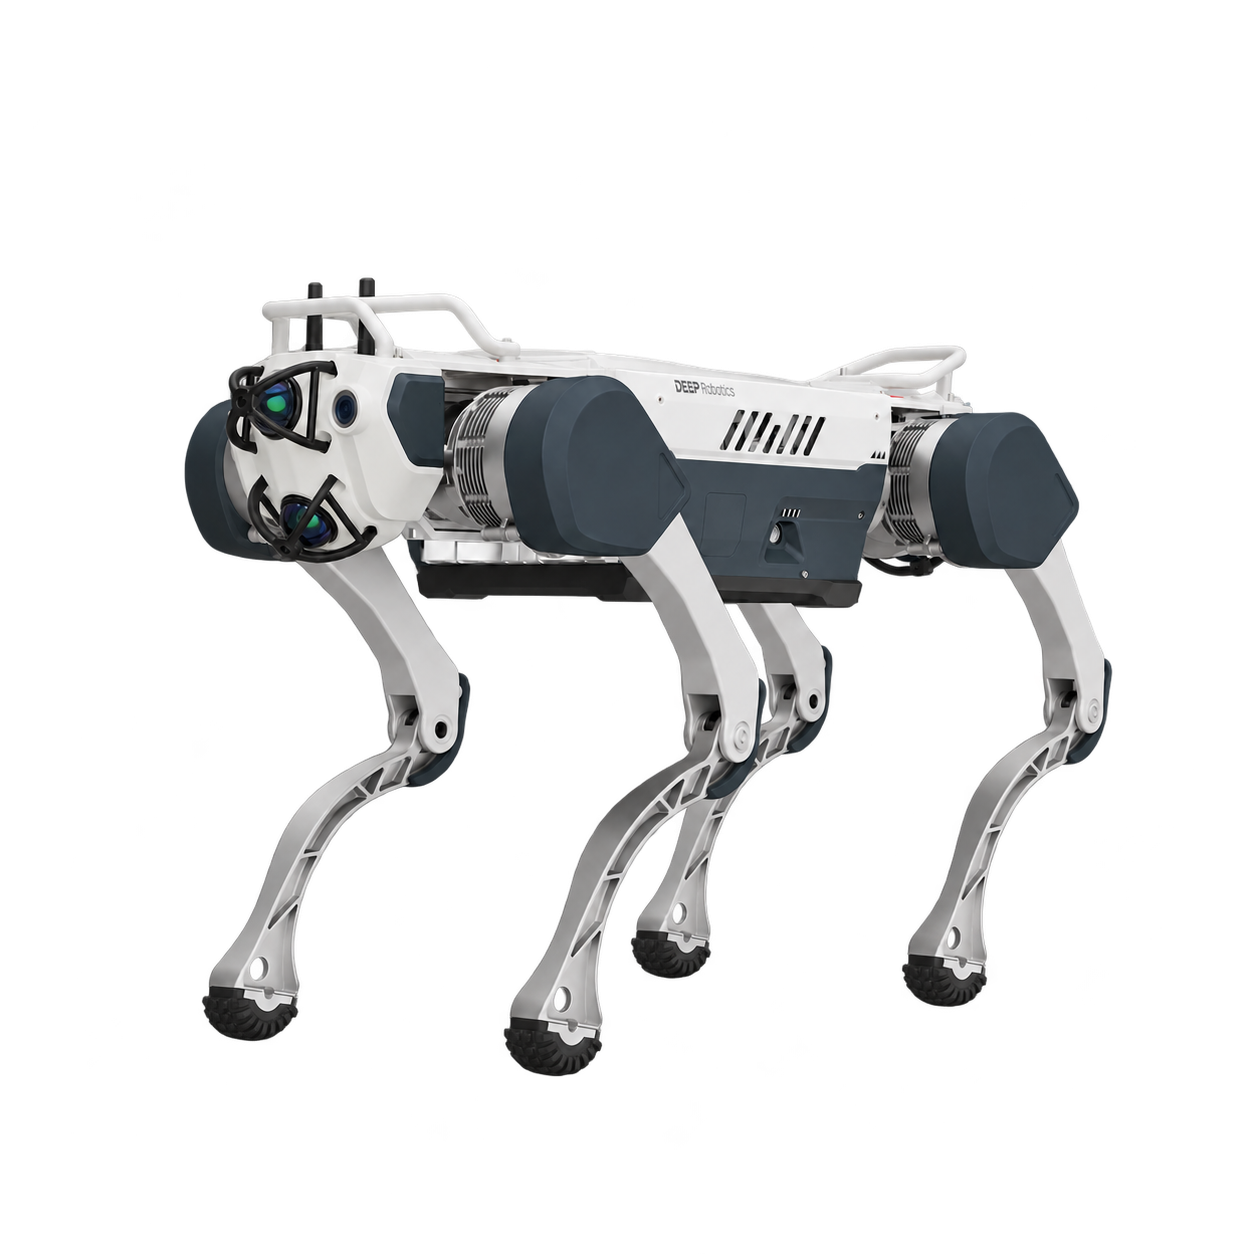
Vierbeinroboter
Anschluss-, Installations- und Upgrade-Bedingungen
-Plattformverbindung: Lokalisierung-Daten, Montagehardware und Stromversorgung-Träger RobotikZubehör
Zubehör-Reihe: Montagefläche, Nutzlast, Schwerpunkt, Stromversorgung und RobotikDatenschnittstelle
Upgrade Zubehör: Anpassung entsprechend Modulschnittstelle, Installationsbedingungen und Softwareversion
Bedingungen
erfordert nach dem Upgrade eine entsprechende Kalibrierung, Synchronisierung und Funktionsüberprüfung
Wichtige Daten
Lokalisierung-Konfiguration
RTK Lokalisierung + Modular Aufbaumodul
LiDAR-Konfiguration
vorne und hinten Hesai JT128
Tiefe Wahrnehmung-Reihe
linke und rechte Module der Odin1-Serie
Bedingungen
Odin1 und Odin1 Lite liegen in unterschiedlichen Spezifikationsbereichen
entspricht dem Handbuch, der Schnittstelle und der Struktur des ausgewählten Modells
Compute-Konfiguration
mit S100 / ohne S100
Bedingungen
kann basierend auf der Aufgabensoftware und den vorhandenen Rechenressourcen von Robotik ausgewählt werden
Rechenplattform
Vierbeinroboter
Anschluss-, Installations- und Upgrade-Bedingungen
verbindet sich mit Zubehör: Ethernet, Stromverteilung, Kabelbaum und Montagekomponenten
Zubehör-Reihe: Montagefläche, Nutzlast, Schwerpunkt, Stromversorgung und RobotikDatenschnittstelle
Upgrade Zubehör: Anpassung entsprechend Modulschnittstelle, Installationsbedingungen und Softwareversion
Bedingungen
erfordert nach dem Upgrade eine entsprechende Kalibrierung, Synchronisierung und Funktionsüberprüfung
Komponenten & Zubehör
Produkt- und Konfigurationsumfang
Ausgewählte Version von LokalisierungWahrnehmungAufbaumodul
Robotik Körper und Aufgabe Sensor werden je nach Konfiguration individuell ausgewählt
Zubehörauswahl
passend zur RobotikNutzlast-Installationsschnittstelle
Strom-, Netzwerk- und Robotik-Statusschnittstelle
GNSS-Antennen, Kabel und Sensoren mit der gewählten Version abgleichen; die vordere und hintere Antenne von 1.0 gehören zum Aufbau und werden nicht doppelt beschafft
Lieferumfang, Optionen, Kabelbäume und Montageteile werden je nach gewähltem Modell und Systemkonfiguration bestätigt.
Software und Anwendungssupport
Lokalisierung-Fusion muss mit der Robotik-eigenen Ausgabe, dem Koordinatensystem und dem Zeitstempel von SLAM übereinstimmen.
LiDAR Wahrnehmung und Navigationsanwendungen sind nach ausgewählten Softwarefunktionen organisiert.
Rechenplattform und Treiberkonfiguration entsprechen der Aufbaumodul-Version und dem Robotik-Modell.
Einsatzbedingungen
Der Roboter wird separat gewählt; Aufbau, Kabelbaum und Stromversorgungsmodule bei Zuladung und Schwerpunkt berücksichtigen.
Odin1 stimmen mit den Daten und Treibern von Abmessungen, Stromversorgung überein, und die Parameter werden nicht modellübergreifend angewendet.
Die tatsächliche Wahrnehmung-Abdeckung hängt von der Installationsrichtung, der Gehäuseabschirmung und der Kalibrierungskonfiguration ab.
Sehen Sie sich Rechen-, Wahrnehmungs- und Mobilplattformen der zugehörigen Lösungen an. Kompatibilitätsbedingungen und Optionen finden Sie in der jeweiligen Lösung.