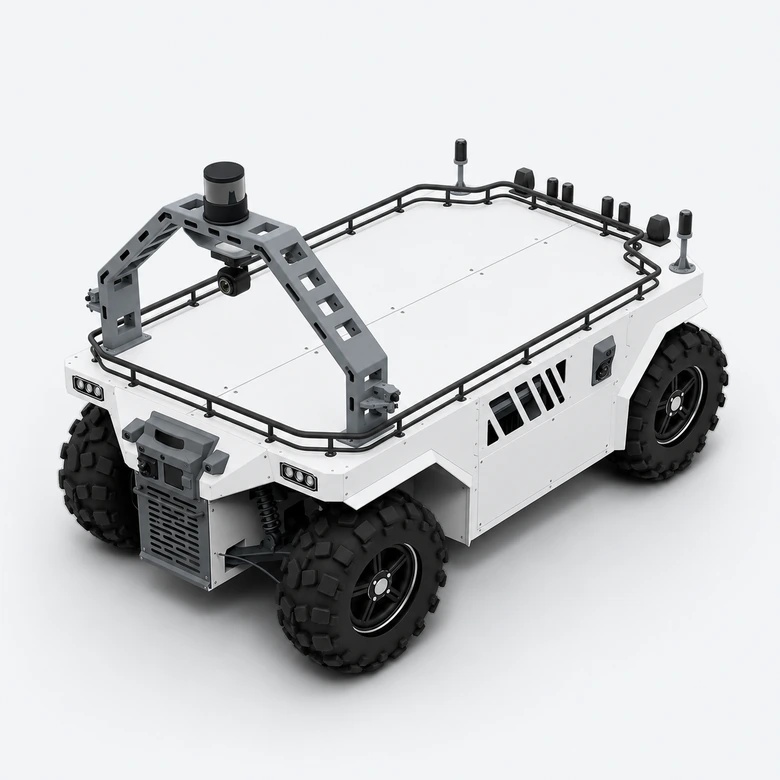
Startseite / Luchs B 2.0 · System für Wahrnehmung und autonome Navigation
-Systemkonfiguration · Autonome Bewegung im Freien
Luchs B 2.0 · System für Wahrnehmung und autonome Navigation
11 SENSING-Hauptkameras, separate fusionierte Positionierung, 2 ATX, 4 FTX180 sowie Millimeterwellenradar vorn und hinten; Rechenarchitektur mit einem S600 oder zwei S100P. Die Architekturkonfiguration ist je nach Aufgabe durch Anpassung und Validierung zu bestätigen.
unabhängige mobile Entwicklung im Freien Parken Sie den Transport Inspektion und Nutzlast mehrere SensorWahrnehmung-Systeme
Wie man mit den einzelnen Komponenten zusammenarbeitet
Im Folgenden wird die Rolle jedes Moduls im System beschrieben. Die tatsächliche Verbindung hängt von der gewählten Geräteschnittstelle und Softwarekonfiguration ab.
01
Umgebung Wahrnehmung
-Kamera und LiDAR werden je nach Sichtfeld, Entfernung und Aufgabe kombiniert; vordere und hintere Millimeterwelle Wahrnehmung werden je nach Aufgabenstellung ausgewählt.
02
verschmolzen mit Lokalisierung
Lokalisierung Geräte- und Fahrzeugstatus dienen gemeinsam Navigationsanwendungen.
03
RDK und Navigation
organisiert Berechnungs-, Planungs- und Aufgabenschnittstellen nach Modellarbeitslast.
04
Luchs B Fahrgestell
führt Bewegungen aus und meldet den Status über die entsprechende Fahrzeugschnittstelle.
Wählbarer Bereich
Haupt-Bildverarbeitungskameras: 11
integriert Lokalisierung: Lokalisierung-Einheit, zwei GNSS-Antennen und unabhängige Ferngläser
Mobile Basis für die Integration übergeordneter Software und Aufbauten – mit Fahrgestellbewegung, Fernsteuerung und Steuerschnittstellen.
Mobiles 4×4-Fahrgestell
Fernsteuerung und Host-Steuerschnittstelle
Grundlage für Montage und Erweiterung von Aufbauten
2.0 · Wahrnehmung & autonome Navigation
11 SENSING-Hauptkameras, separate fusionierte Positionierung, 2 ATX, 4 FTX180 sowie Millimeterwellenradar vorn und hinten; Rechenarchitektur mit einem S600 oder zwei S100P. Die Architekturkonfiguration ist je nach Aufgabe durch Anpassung und Validierung zu bestätigen.
Systemkonfiguration für Wahrnehmung und Positionierung
Navigations- und Fahrzeugsteuerungsintegration
Leitstand und Kommunikationskonfiguration
Installations- und Anschlussbedingungen
-Geräten bestimmen die Systemkonfiguration.
Sensoranbindung
GMSL2 muss zur Zugriffsplatine und zum Treiber passen; LiDAR drückt Datenschnittstelle, Synchronisation und Bandbreite Zubehör. Das Millimeterwellenradarprotokoll, der CAN-Zugriff und die Hostverbindung müssen separat bestätigt werden.
Stromverteilung und Installation
Aufbaumodul Stromversorgung, Spitzenstromverbrauch, Einbauraum und Schwerpunkt werden entsprechend der kompletten Maschinenkonfiguration überprüft.
Kontrolle und Übernahme
Fahrgestell Firmware, Befehlsschnittstelle, Betriebsgeschwindigkeitsbegrenzung und manueller Übernahmemodus entsprechen der Navigationssoftware.
-Konfigurations-Komplettlösung
Wählen Sie die Version und Anzahl der Sets aus und wählen Sie an derselben Stelle Produkte aus. Im Paket enthalten, Zusatzausrüstung und Vom Kunden bereitgestellt sind separat aufgeführt.
Konfigurationsoptionen vorbereiten. Die komplette Lösung wird als Produktsatz gespeichert, wobei Im Paket enthalten, zusätzliche Konfigurationen und Vom Kunden bereitgestellt separat aufgeführt werden.