Startseite / Inspektionskonfiguration für Vierbeinroboter
Systemkonfiguration · Mobile Inspektion
Inspektionskonfiguration für Vierbeinroboter
Stellen Sie das Inspektionssystem auf drei Ebenen zusammen – Roboter, Aufbauversion und Nutzlast für die Aufgabe – und berücksichtigen Sie dabei Bewegungsbedingungen, Positionierung und Umgebungswahrnehmung.
Inspektion von Industrieanlagen Stufen- und gemischte Straßenbewegung Lokalisierung integriert mit Mission Wahrnehmung
Wie man mit den einzelnen Komponenten zusammenarbeitet
Im Folgenden wird die Rolle jedes Moduls im System beschrieben. Die tatsächliche Verbindung hängt von der gewählten Geräteschnittstelle und Softwarekonfiguration ab.
01
mobile Plattform
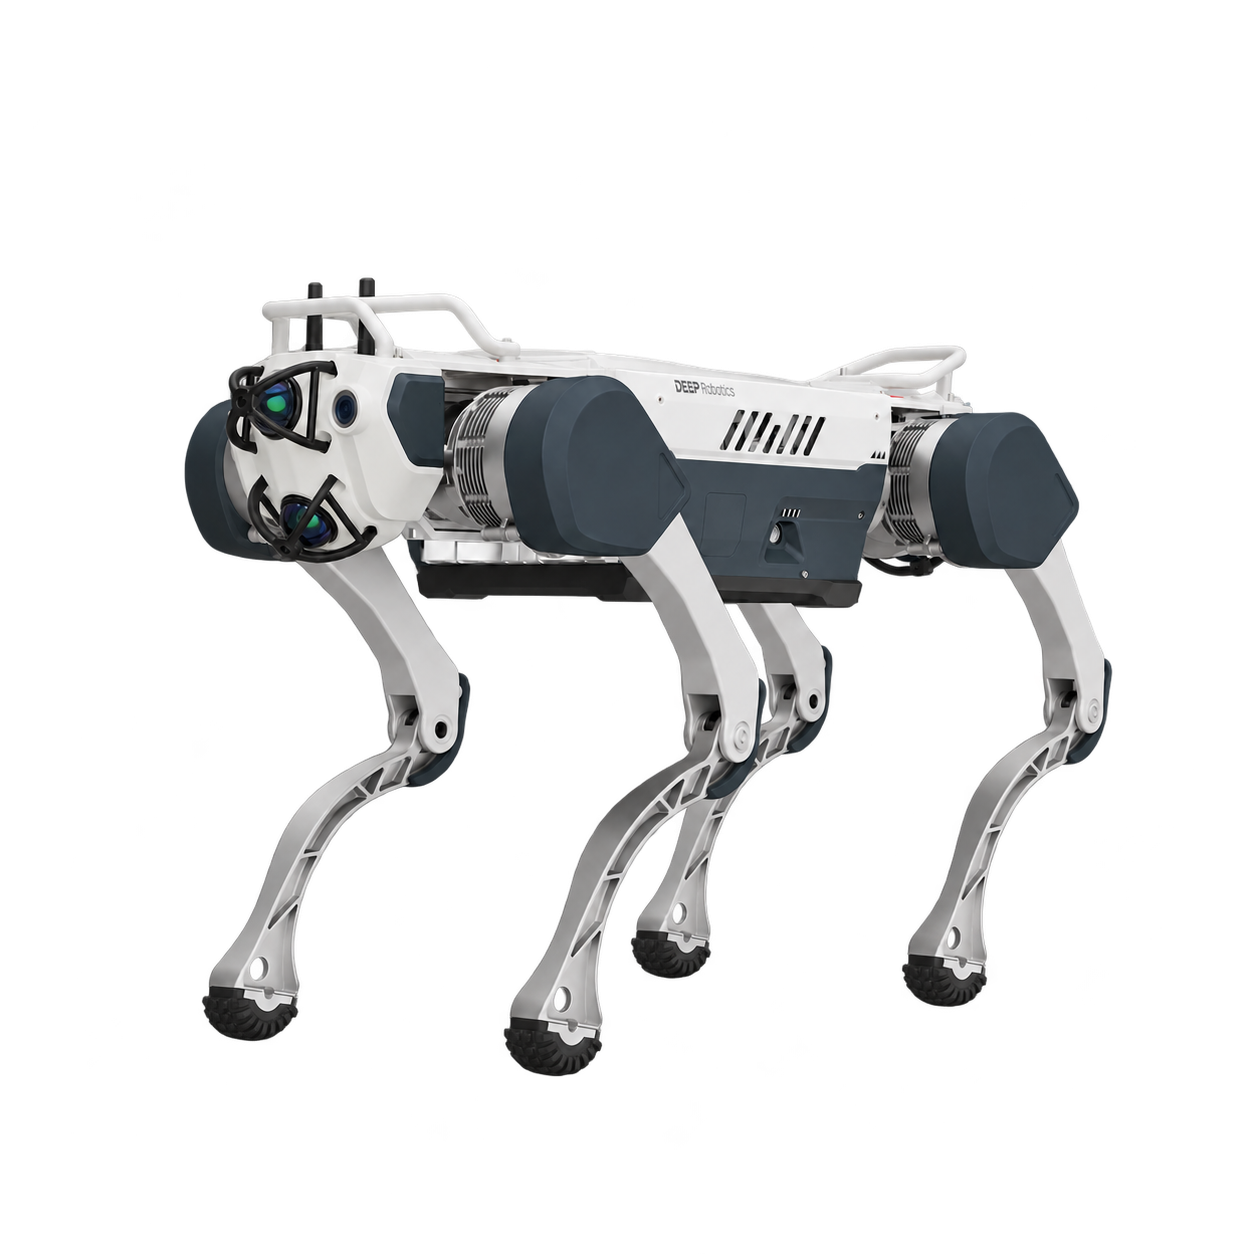
Wählen Sie das Modell Robotik basierend auf der Straßenoberfläche und dem Nutzlast der Aufgabe aus.
02
LokalisierungWahrnehmungAufbaumodul
Wählen Sie die 1.0 Lokalisierung-Version oder die erweiterte 2.0 Wahrnehmung-Version.
03
Aufgaben und Berechnungen
konfiguriert Software, externe Datenverarbeitung und Kommunikation nach Aufgabe.
04
Steuerung & Betrieb
erledigt die Aufgabe mit passenden Leitstand- und Übernahmemethoden.
Wählbarer Bereich
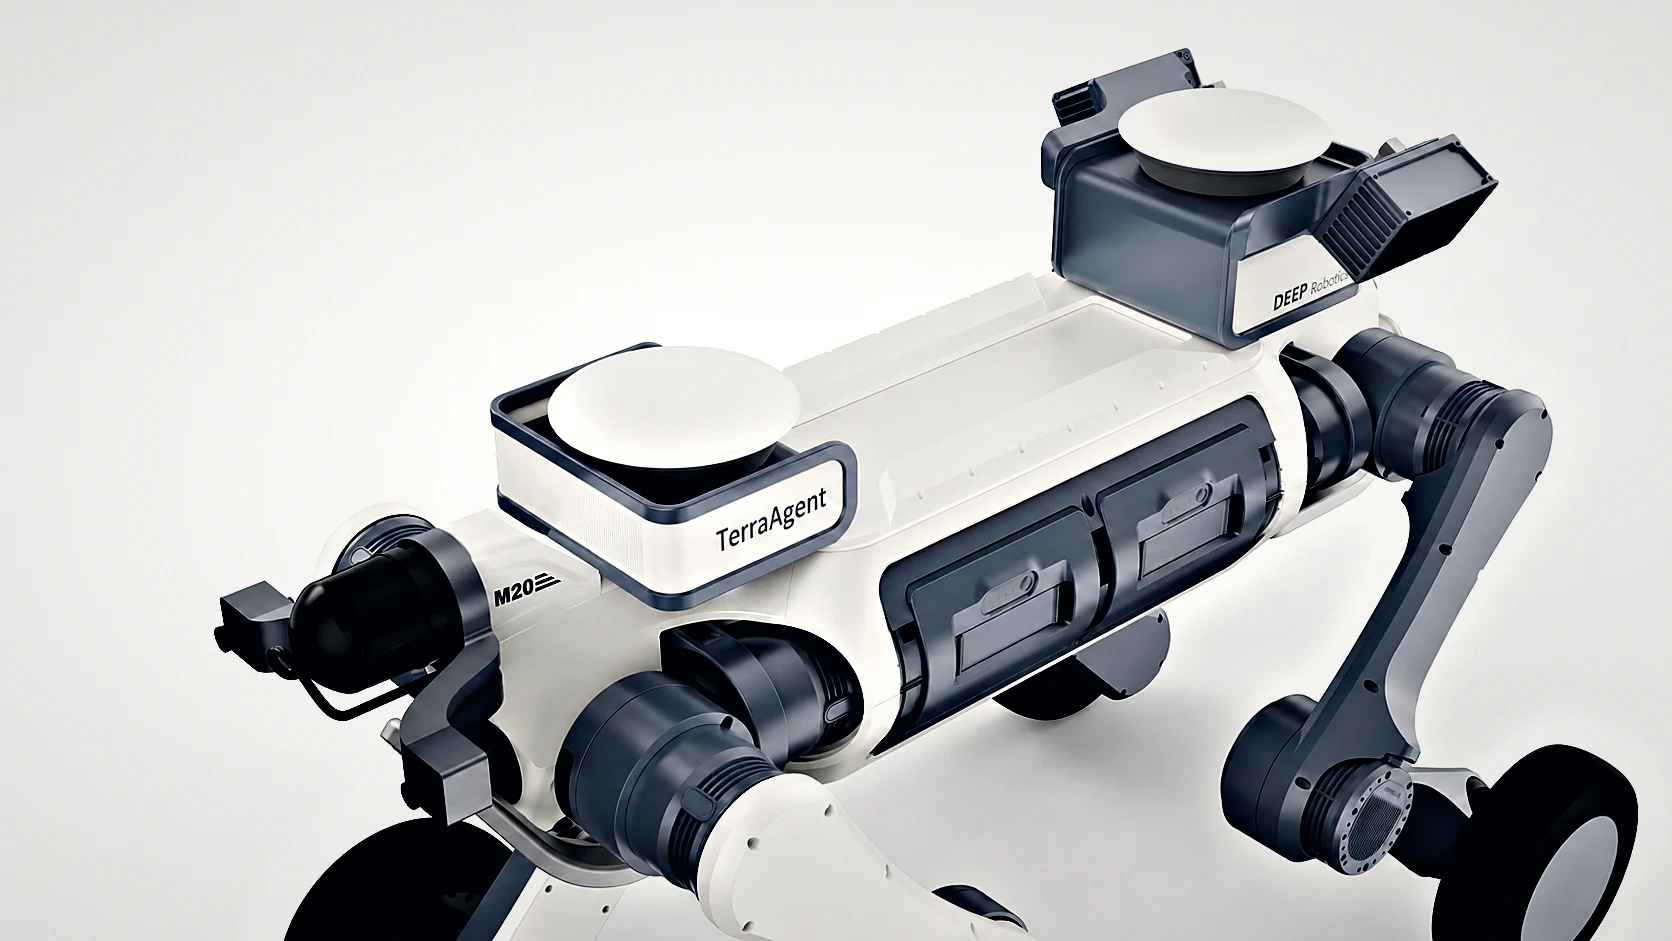
X30 oder LYNX M20 Plattformauswahl
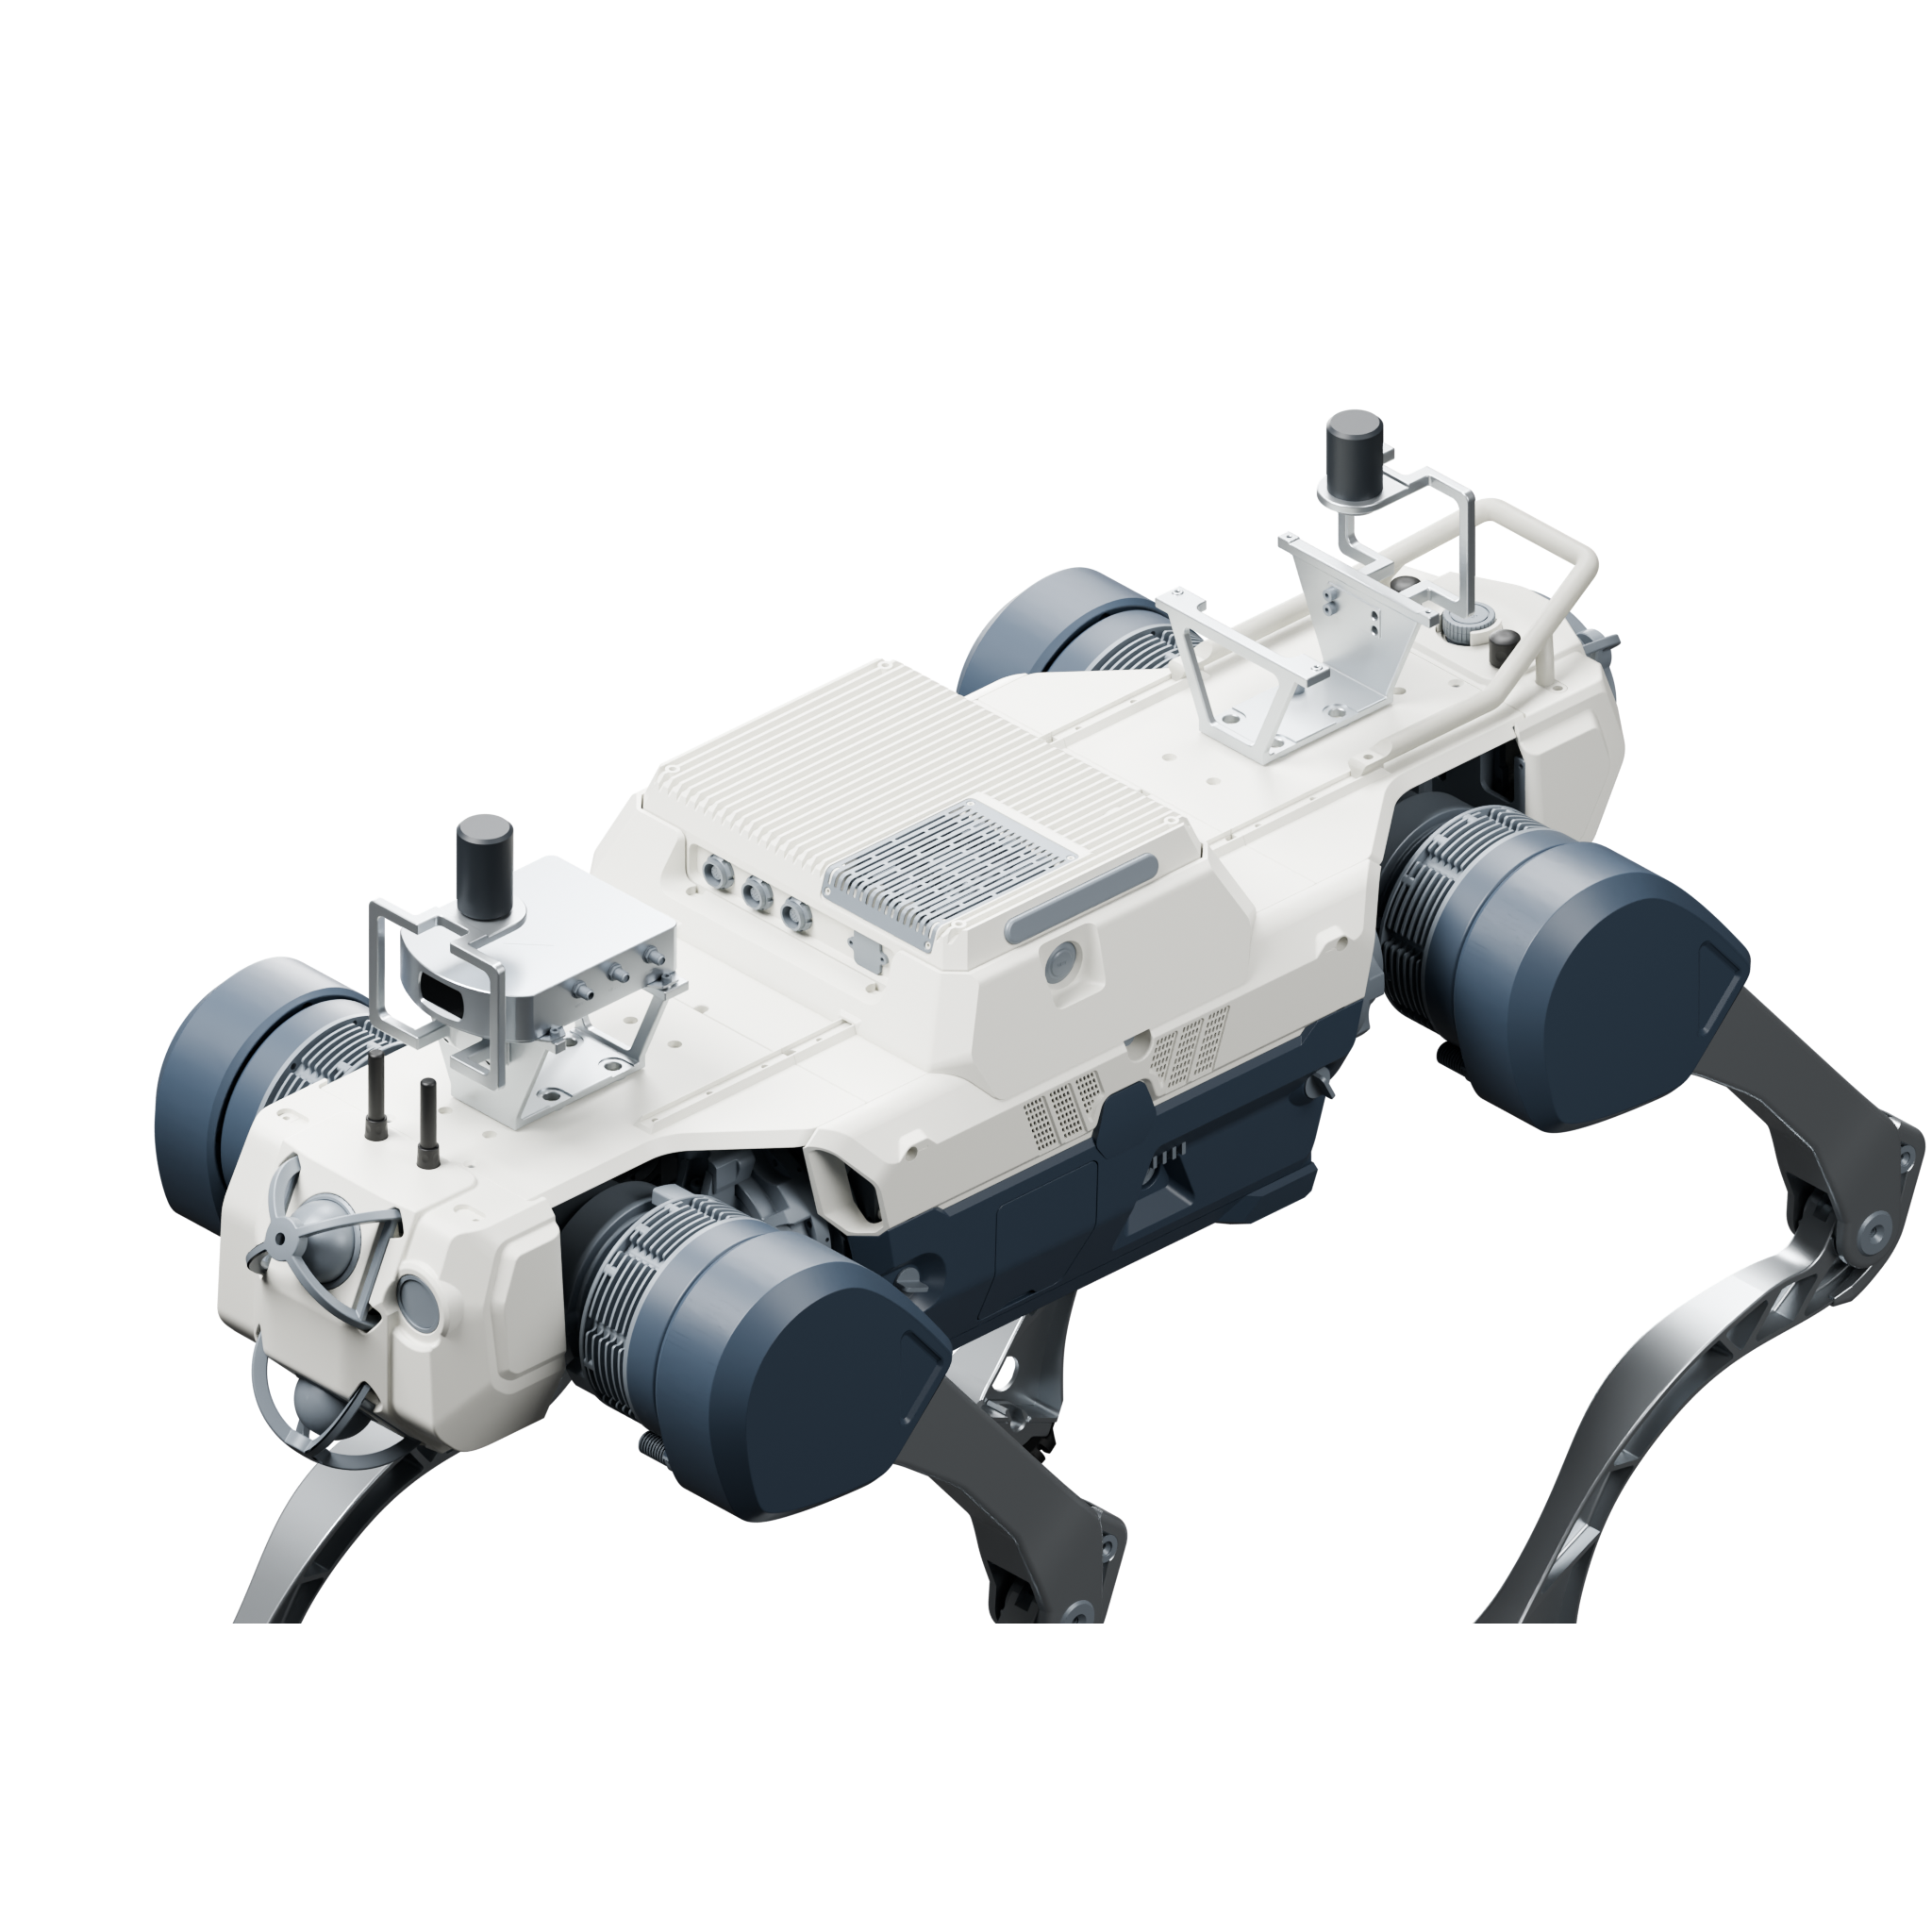
Eine Version von Wahrnehmungs- & Lokalisierungsaufbauten
optionale externe RDK-Rechen- und Aufgabenintegration
verwendet die 1-Station Fixposition Vision-RTK 2 und die vorderen und hinteren 1-Antennen. Die Kamera Integriert am Gehäuse ist Teil der Kamera Lokalisierung; Der Datenzugriff des Robotik ist entsprechend der Lagerplattform abgestimmt.
Vision-RTK 2 Lokalisierung Host
vorderes und hinteres Dual-GNSS-Antennenlayout
-Gehäuse, Integriert-Kamera und Lokalisierung-Datenzugriff
2.0 · Erweiterte Wahrnehmung
Montagedarstellung
organisiert die Farbtiefen RTK Lokalisierung, JT128 LiDAR und Odin Wahrnehmung im kompakten modularen Aufbaumodul und spart so zentralen Installationsraum.
modulares Lokalisierung- und Wahrnehmung-Layout
LiDAR Punktwolke und Farbtiefe Wahrnehmung
RDK S100 oder ein vorhandenes Computergerät ist angeschlossen
Installations- und Anschlussbedingungen
-Geräten bestimmen die Systemkonfiguration.
Nutzlast-Installation
Aufbaumodul, Kabelbaum und Stromverteilungskomponenten sind gemeinsam im Nutzlast enthalten, und die Installationsmethode muss dem spezifischen Robotik entsprechen.
Datenschnittstelle
Robotik-Pose, SLAM- und Aufbaumodul-Daten verwenden konsistente Koordinaten und Zeit.
-Aufgabensoftware
Inspektion Aufgaben-, Routenverwaltungs- und Erkennungsfunktionen werden jeweils entsprechend der ausgewählten Software konfiguriert.
-Konfigurations-Komplettlösung
Wählen Sie die Version und Anzahl der Sets aus und wählen Sie an derselben Stelle Produkte aus. Im Paket enthalten, Zusatzausrüstung und Vom Kunden bereitgestellt sind separat aufgeführt.
Konfigurationsoptionen vorbereiten. Die komplette Lösung wird als Produktsatz gespeichert, wobei Im Paket enthalten, zusätzliche Konfigurationen und Vom Kunden bereitgestellt separat aufgeführt werden.