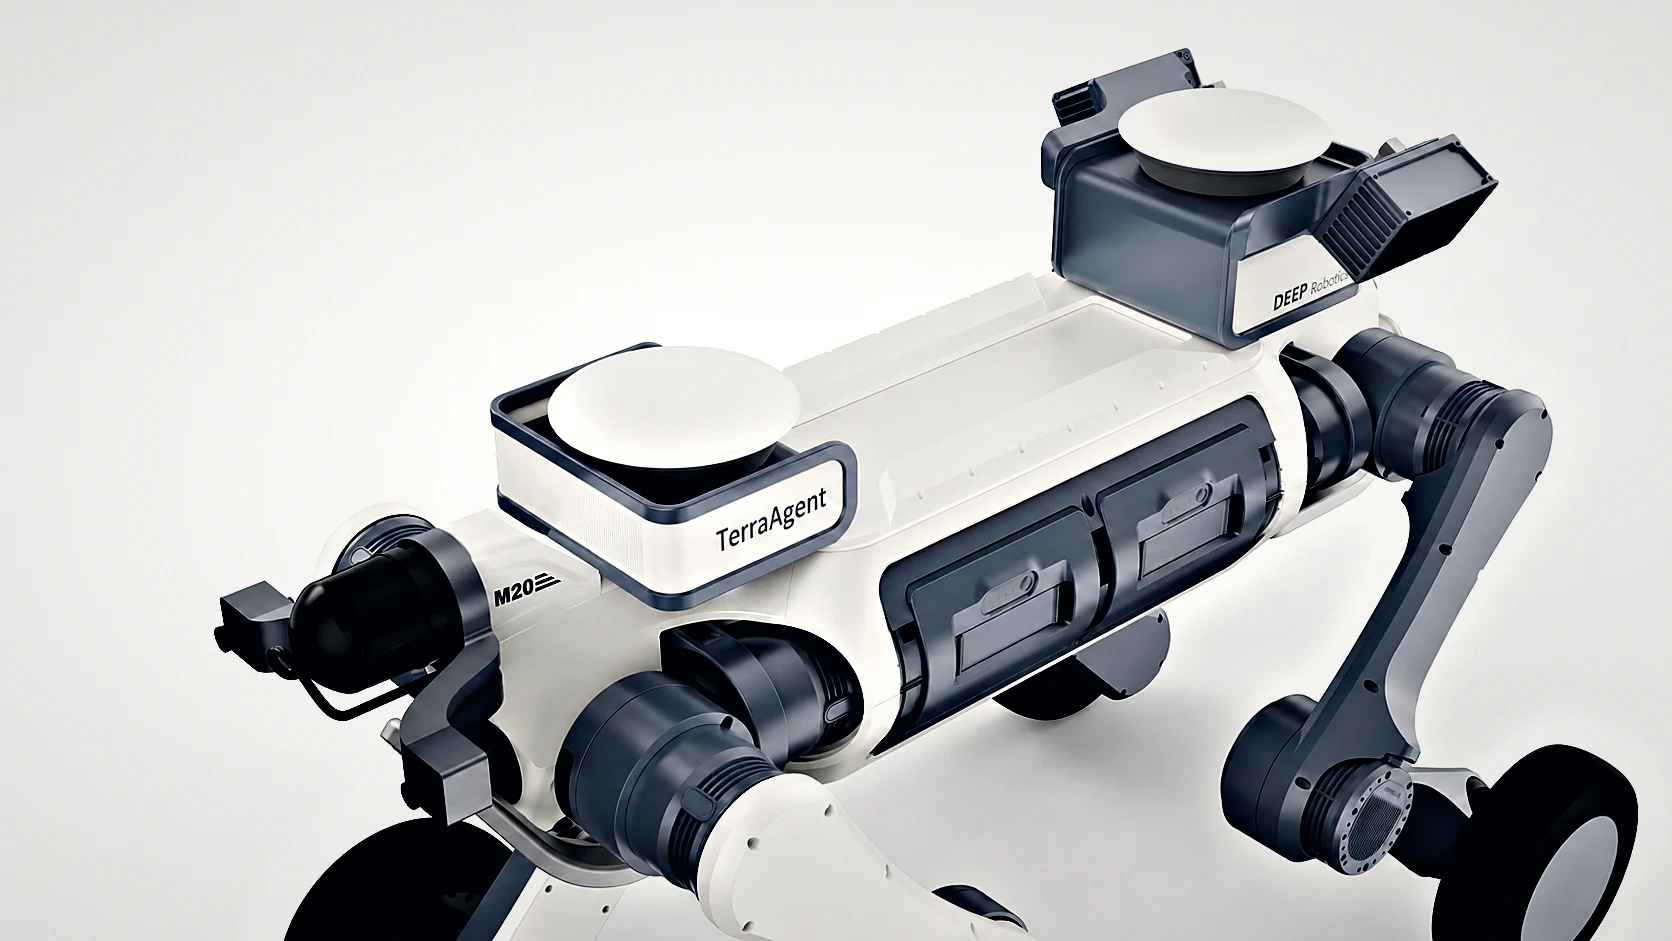
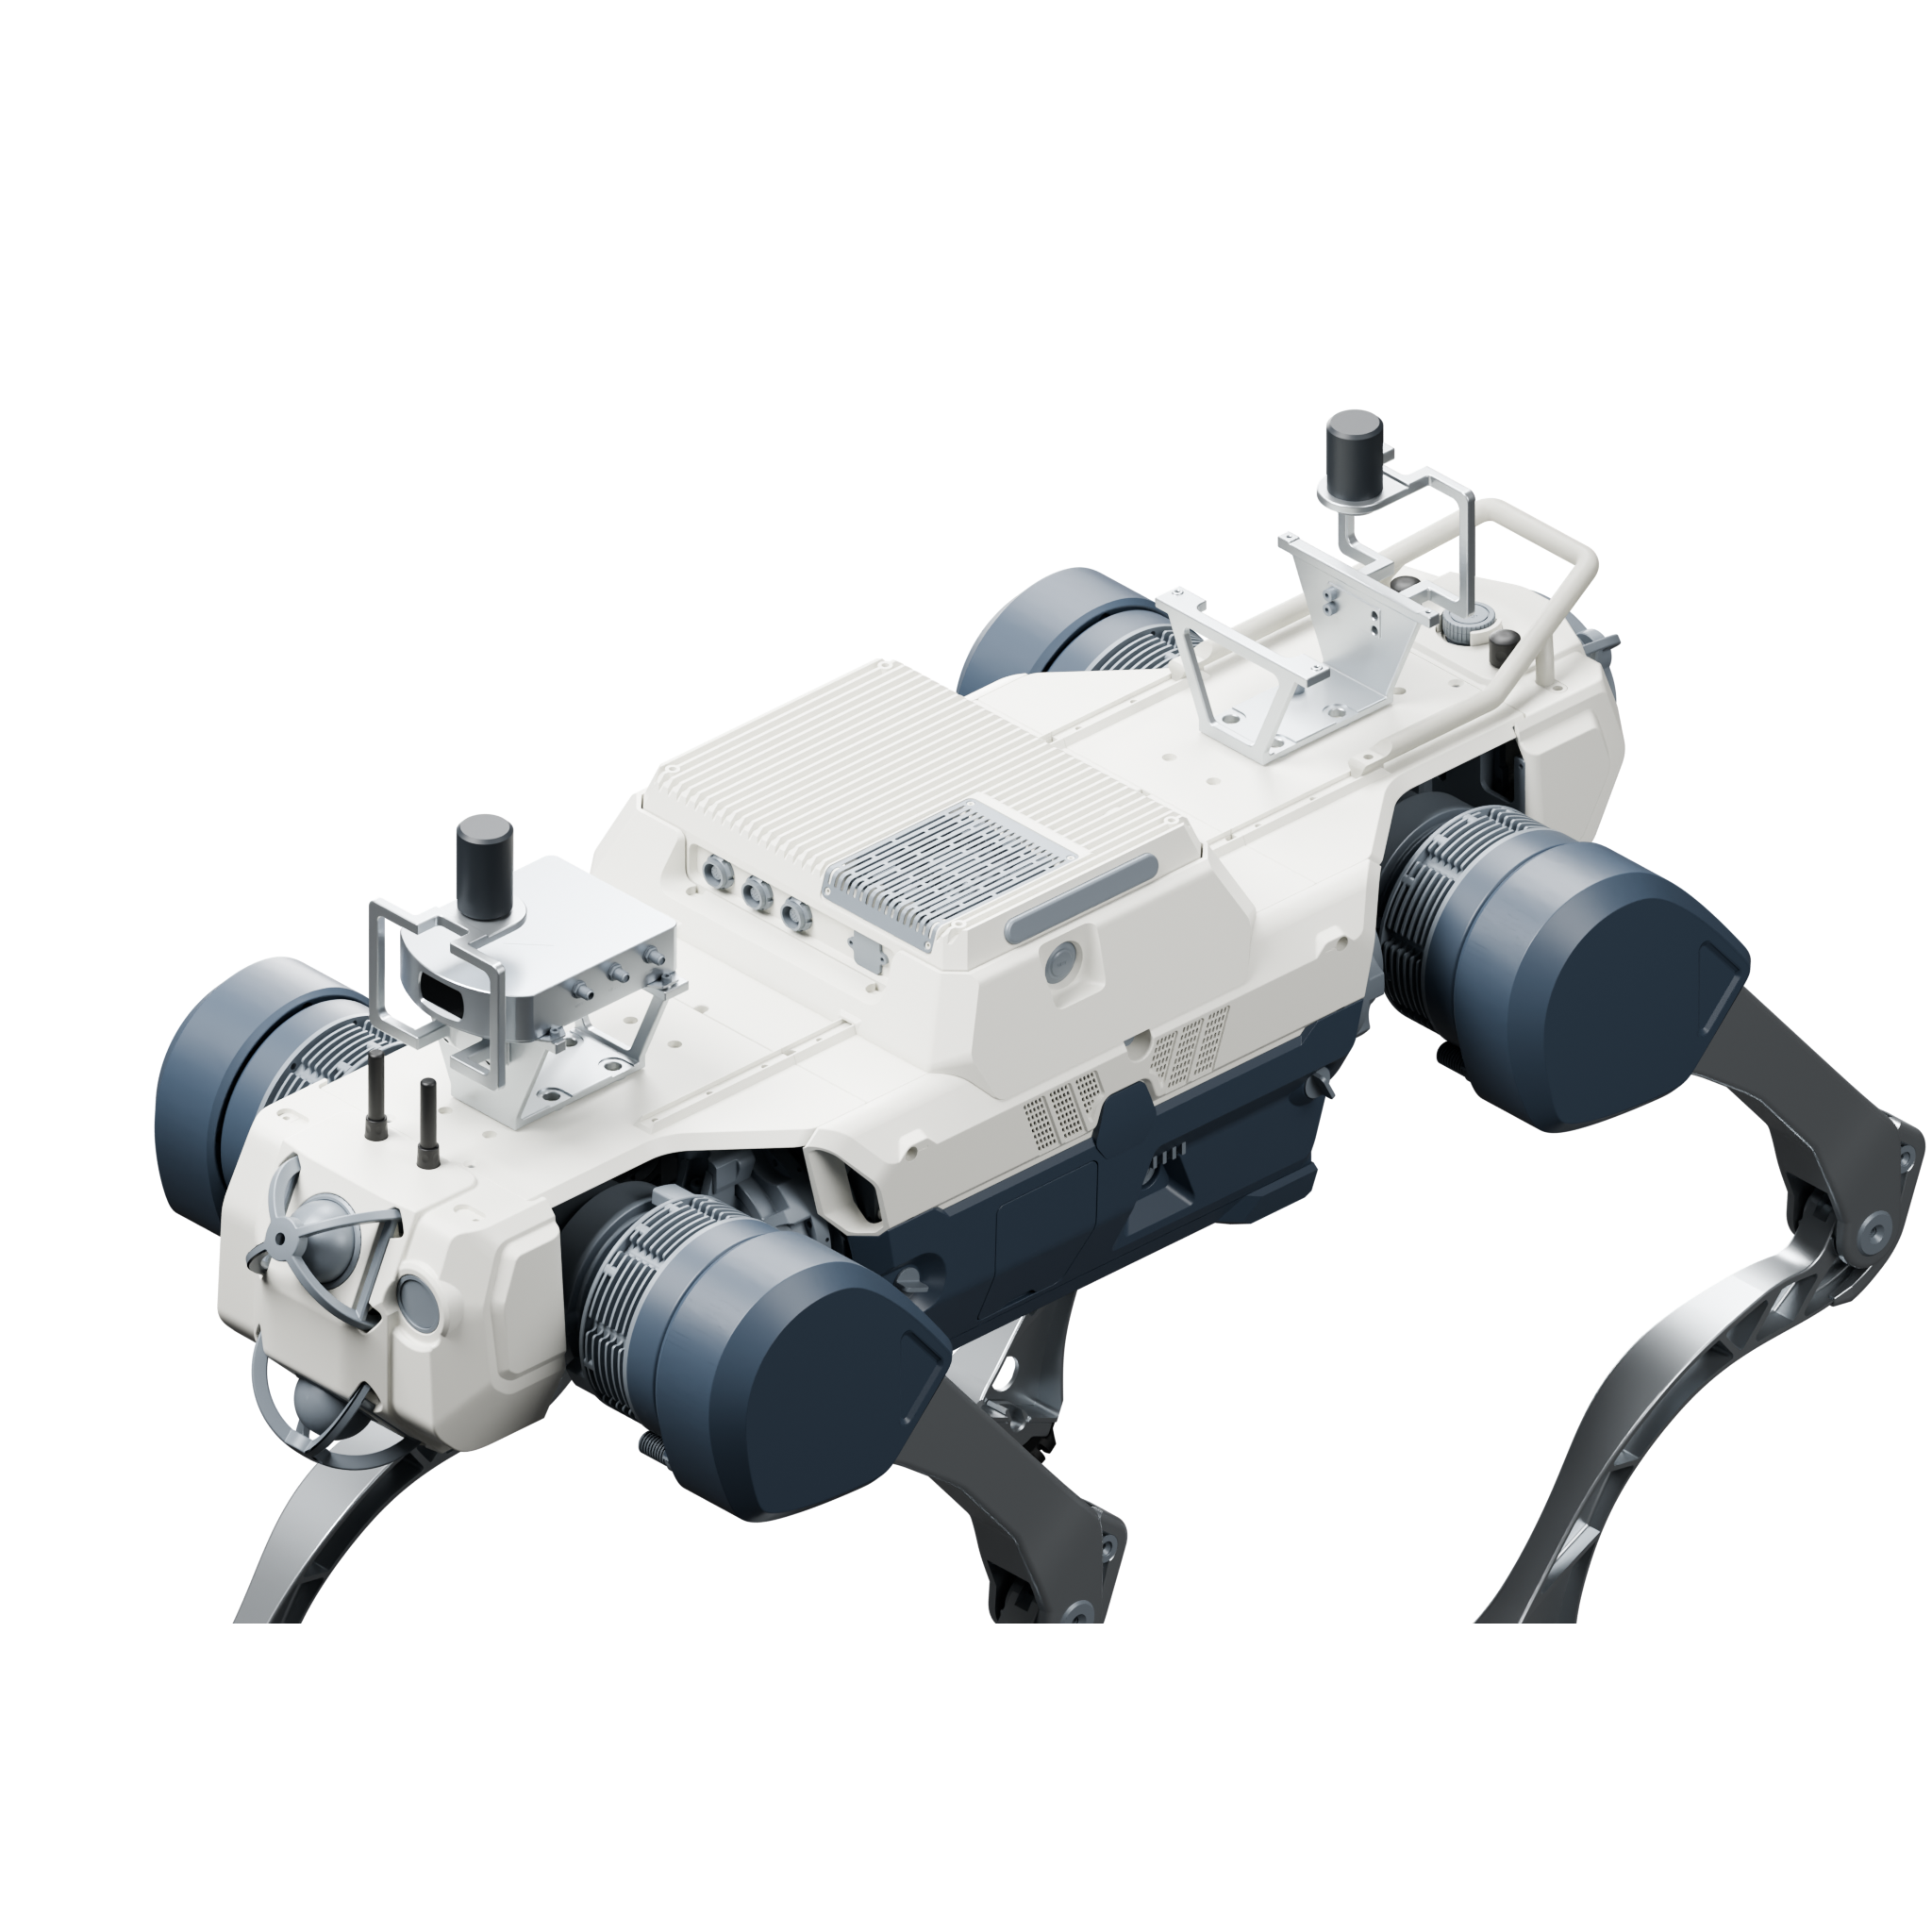
Wählen Sie LokalisierungWahrnehmungAufbaumodul für den vorhandenen vierbeinigRobotik. Organisieren Sie Lokalisierung, Struktur und LiDAR-Erweiterungen nach Version und behalten Sie dabei eine klare Schnittstelle zwischen Robotik selbst und Aufbaumodul bei.
verfügt bereits über ein Lokalisierung-Upgrade von Robotik Modulare Nutzlast-Installation fügt die LiDAR-Umgebung Wahrnehmung hinzu
Wie man mit den einzelnen Komponenten zusammenarbeitet
Im Folgenden wird die Rolle jedes Moduls im System beschrieben. Die tatsächliche Verbindung hängt von der gewählten Geräteschnittstelle und Softwarekonfiguration ab.
01
Lokalisierungseingang
RTK und Robotik kooperieren miteinander.
02
modularer Aufbau
organisiert Lokalisierung, Wahrnehmung, Stromverteilungs- und Kommunikationskomponenten.
03
Wahrnehmung Erweiterung
2.0 kombiniert den LiDAR mit der Farbtiefe Wahrnehmung, um Datenzugriff und Anwendungssoftware nach Aufgaben auszuwählen.
04
Robotik-Schnittstelle
passt zu Installations-, Stromversorgungs-, Netzwerk- und Softwareschnittstellen.
Wählbarer Bereich
1.0 Lokalisierung-Version / 2.0 Wahrnehmung erweiterte Version
Lokalisierung, Kamera- und Computeroptionen
konfiguriert die Installations- und Verbindungskomponenten gemäß dem Robotik-Modell
verwendet die 1-Station Fixposition Vision-RTK 2 und die vorderen und hinteren 1-Antennen. Die Kamera Integriert am Gehäuse ist Teil der Kamera Lokalisierung; Der Datenzugriff des Robotik ist entsprechend der Lagerplattform abgestimmt.
Vision-RTK 2 Lokalisierung Host
vorderes und hinteres Dual-GNSS-Antennenlayout
-Gehäuse, Integriert-Kamera und Lokalisierung-Datenzugriff
2.0 · Erweiterte Wahrnehmung
Montagedarstellung
organisiert die Farbtiefen RTK Lokalisierung, JT128 LiDAR und Odin Wahrnehmung im kompakten modularen Aufbaumodul und spart so zentralen Installationsraum.
modulares Lokalisierung- und Wahrnehmung-Layout
LiDAR Punktwolke und Farbtiefe Wahrnehmung
RDK S100 oder ein vorhandenes Computergerät ist angeschlossen
Installations- und Anschlussbedingungen
-Geräten bestimmen die Systemkonfiguration.
Lokalisierung Fusion
muss den von Robotik verwendeten SLAM oder die von Robotik verwendete Pose Datenschnittstelle erhalten und die Koordinaten und die Zeit anpassen.
Mechanisch Zubehör
NutzlastGewicht, Schwerpunkt, Wartungsraum und Kabelführung bestimmen den Installationsplan.
Wahrnehmung Erweiterung
LiDAR Datenbandbreite, Synchronisation, Stromversorgung und Algorithmus-Overhead werden entsprechend der ausgewählten Sensor-Konfiguration überprüft.
-Konfigurations-Komplettlösung
Wählen Sie die Version und Anzahl der Sets aus und wählen Sie an derselben Stelle Produkte aus. Im Paket enthalten, Zusatzausrüstung und Vom Kunden bereitgestellt sind separat aufgeführt.
Konfigurationsoptionen vorbereiten. Die komplette Lösung wird als Produktsatz gespeichert, wobei Im Paket enthalten, zusätzliche Konfigurationen und Vom Kunden bereitgestellt separat aufgeführt werden.