Startseite / Luchs A Entwicklungspaket für Robotik
Systemkonfiguration · Wissenschaftliche Forschung und mobile Robotik
Luchs A Entwicklungspaket für Robotik
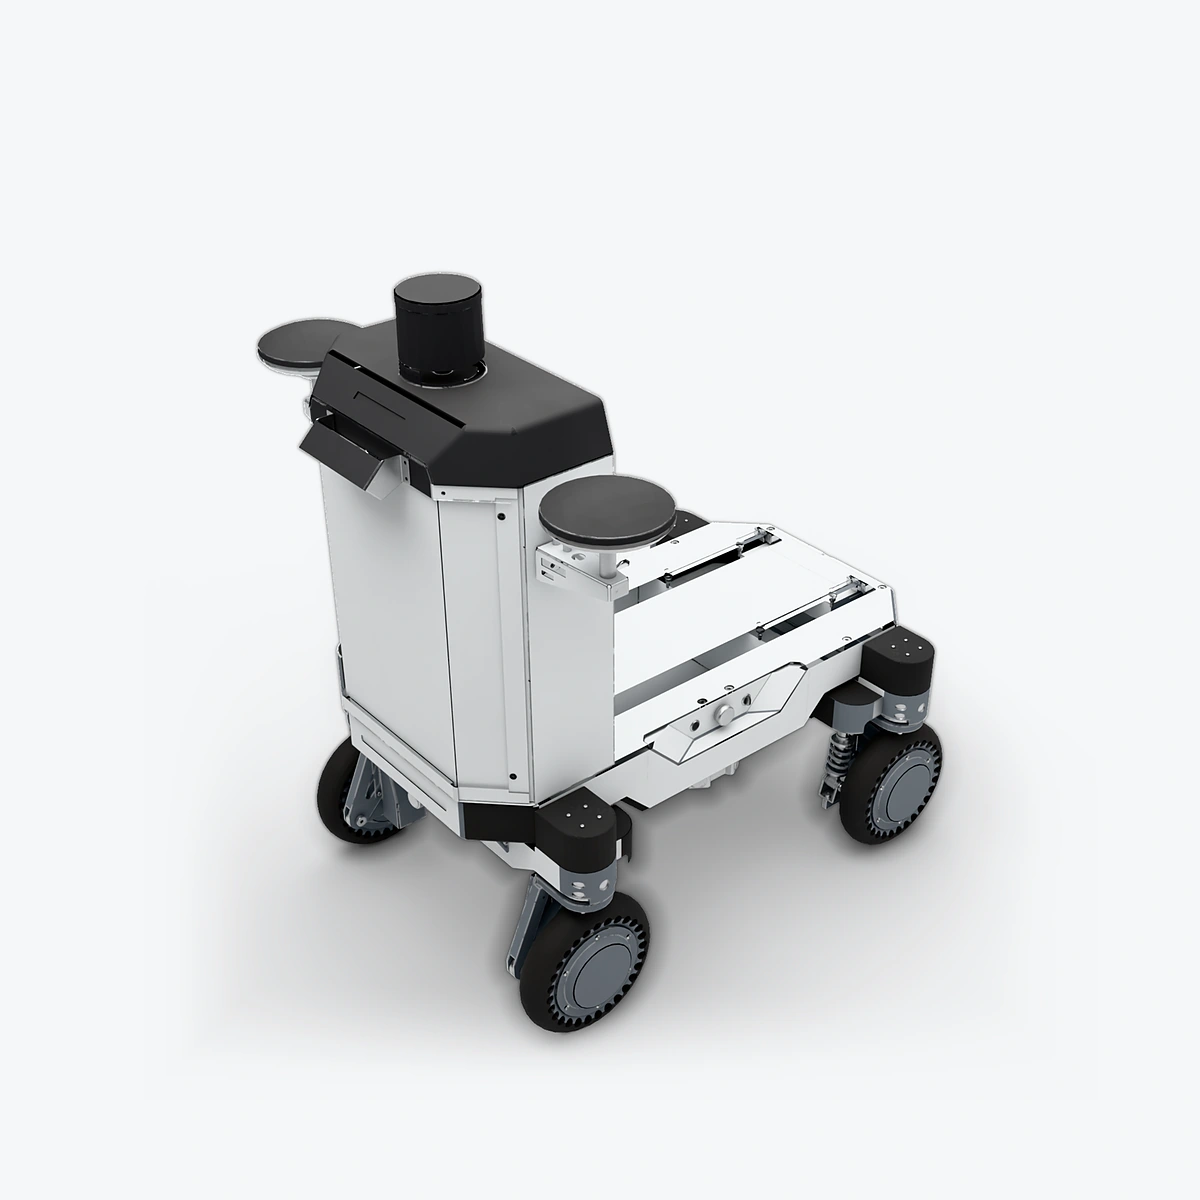
Kombiniert die Luchs A in der gewünschten Ausführung mit RDK-, Vision- und Positionierungskomponenten – für den Schritt von der Fahrgestellsteuerung zur Entwicklung mobiler Wahrnehmung und Navigation.
Mobiler Robotik-Kurs Pfadverfolgungs- und Kontrollforschung Vision Lokalisierung Algorithmusentwicklung
Wie man mit den einzelnen Komponenten zusammenarbeitet
Im Folgenden wird die Rolle jedes Moduls im System beschrieben. Die tatsächliche Verbindung hängt von der gewählten Geräteschnittstelle und Softwarekonfiguration ab.
01
Fahrgestell-Konfiguration
Wählen Sie DF, FA, DA oder 4WS nach Bewegungsmodell aus.
02
Wahrnehmung und Lokalisierung
fügt Vision- und Lokalisierung-Geräte nach Aufgabe hinzu.
03
RDK Berechnung
wählt Berechnungskonfigurationen nach Modell und Schnittstellenlast aus.
04
-Steuerschnittstelle
verbindet Fahrgestell Status- und Bewegungsanweisungen mit Anwendungssoftware.
Wählbarer Bereich
a Luchs A Fahrgestell Konfiguration
Ein passender Satz von RDK-Rechnerkonfigurationen
optionale Vision, Lokalisierung und integrierte Unterstützung
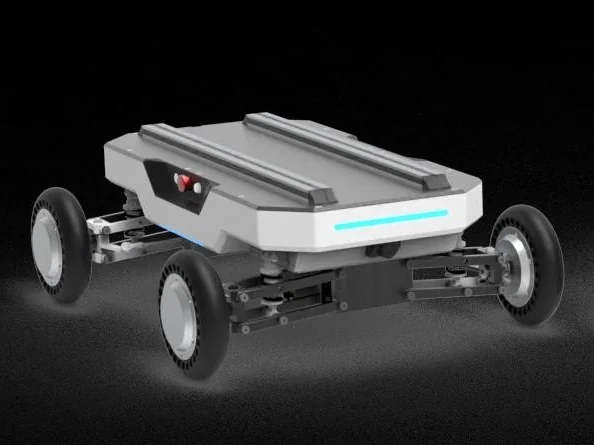
Lenkt über unterschiedliche Raddrehzahlen links und rechts, Wenderadius auf der Stelle 0 m; geeignet für die Entwicklung von Differenziallenkungsmodellen.
Bewegungsmodell Differenziallenkung
Drehen auf der Stelle
40 kg · 800 × 665 × 292 mm
FA · Ehemaliger Ackerman
Produkt-Rendering
Ackermann-Lenkung vorn mit 0.89 m minimalem Ackermann-Wenderadius, zusätzlich Drehen auf der Stelle per Differenziallenkung; geeignet für fahrzeugähnliche Bahnverfolgung und Regelungsentwicklung.
Bewegungsmodelle Differenzial und Ackermann
1 × 140 W Lenkservo
45 kg · 800 × 665 × 292 mm
DA · Doppelter Ackerman
Produkt-Rendering
Beide Achsen lenken, minimaler Doppel-Ackermann-Wenderadius 0.445 m; geeignet für die Forschung zu Mehrachslenkung und Manövrierfähigkeit.
Bewegungsmodelle Differenzial, Ackermann und Doppel-Ackermann
1 × 140 W Lenkservo
50 kg · 800 × 665 × 292 mm
4WS · Allradlenkung
Produkt-Rendering
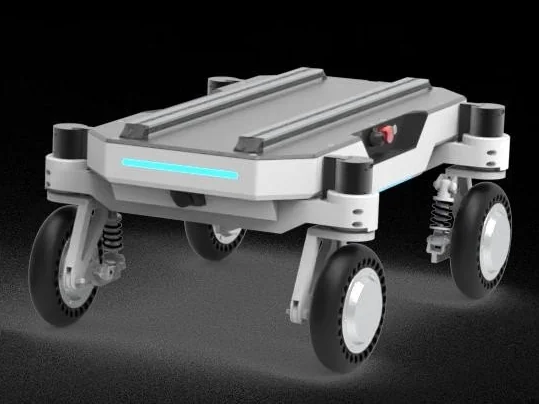
Unabhängige Lenkung aller vier Räder mit Drehen auf der Stelle und Seitwärtsfahrt (Hundegang), Hüllkreis beim Drehen auf der Stelle 0.857 m: die flexibelste Basis für die Forschung zur Roboterbewegung.
Bewegungsmodelle Differenzial, Ackermann, Doppel-Ackermann und Allradlenkung
4 × 140 W Lenkservos, Einzelradaufhängung mit Schwingen
55 kg · 800 × 580 × 372 mm; optional abgedichtete Ausführung mit IP54
Installations- und Anschlussbedingungen
-Geräten bestimmen die Systemkonfiguration.
Mechanisch und Nutzlast
-Montagekomponenten müssen im gesamten Nutzlast und Schwerpunkt enthalten sein, um eine Blockierung des Sichtfelds der Kamera zu vermeiden.
Fahrgestell Kommunikation
CAN-Protokoll, ROS-Antrieb und Fahrzeugmodellparameter entsprechen der ausgewählten Konfiguration.
Kameras & Lokalisierung
-Kameratreiber, das Lokalisierung-Koordinatensystem und der Datenzeitstempel müssen konsistent sein.
-Konfigurations-Komplettlösung
Wählen Sie die Version und Anzahl der Sets aus und wählen Sie an derselben Stelle Produkte aus. Im Paket enthalten, Zusatzausrüstung und Vom Kunden bereitgestellt sind separat aufgeführt.
Konfigurationsoptionen vorbereiten. Die komplette Lösung wird als Produktsatz gespeichert, wobei Im Paket enthalten, zusätzliche Konfigurationen und Vom Kunden bereitgestellt separat aufgeführt werden.