跳到正文RJ Tech DACH Online Store 视觉与边缘 AI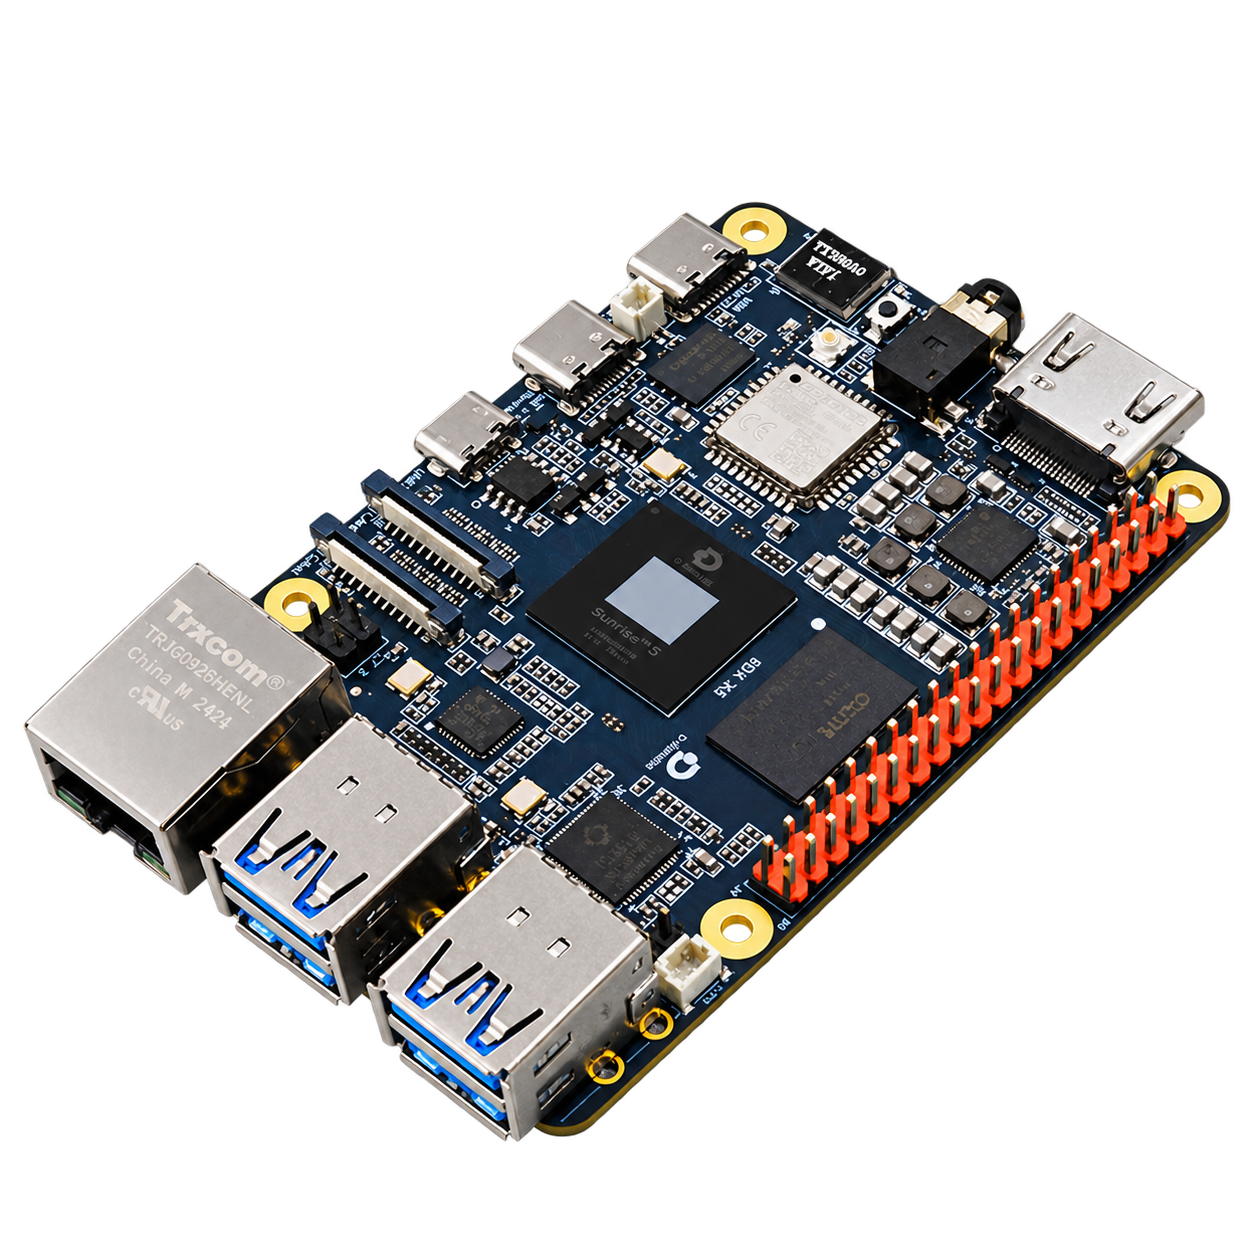
从开发板、相机和系统镜像开始,搭建用于图像采集、模型推理和机器人视觉学习的开发组合。
初次使用 RDK视觉课程与科研实验
- RDK X5 及内存选择
- 相机、存储、电源和散热配套
- 可选入门与应用适配支持
了解配置与版本 ↗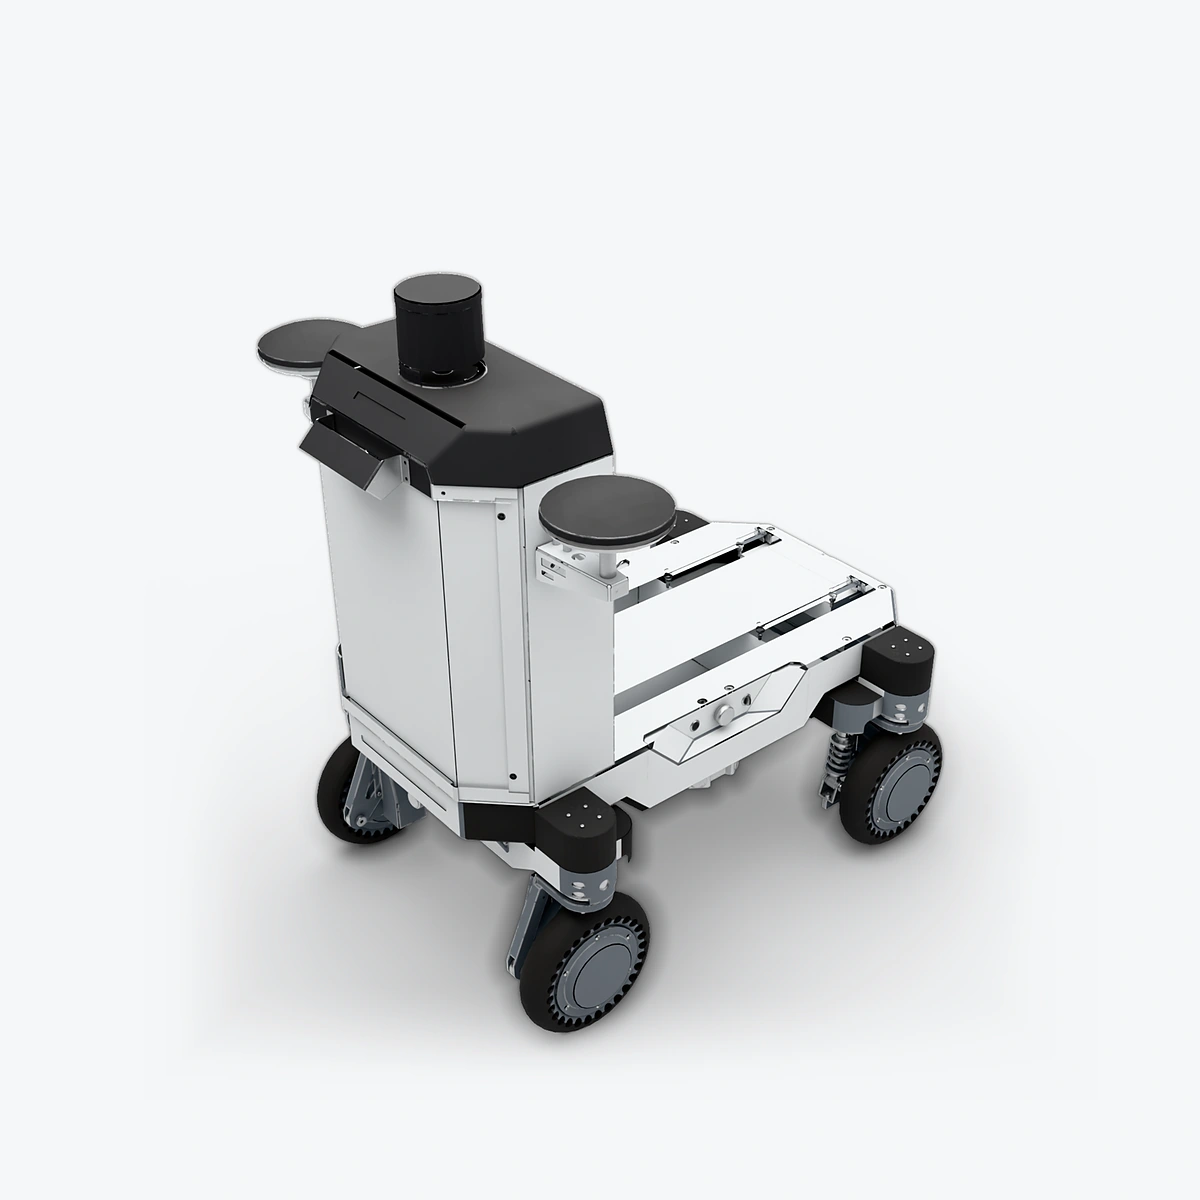
将可选构型的 Luchs A 与 RDK、视觉和定位组件组合,适合从底盘控制扩展到移动感知与导航开发。
移动机器人课程路径跟踪和控制研究
- 一种 Luchs A 底盘构型
- 一套匹配的 RDK 计算配置
- 可选视觉、定位和集成支持
了解配置与版本 ↗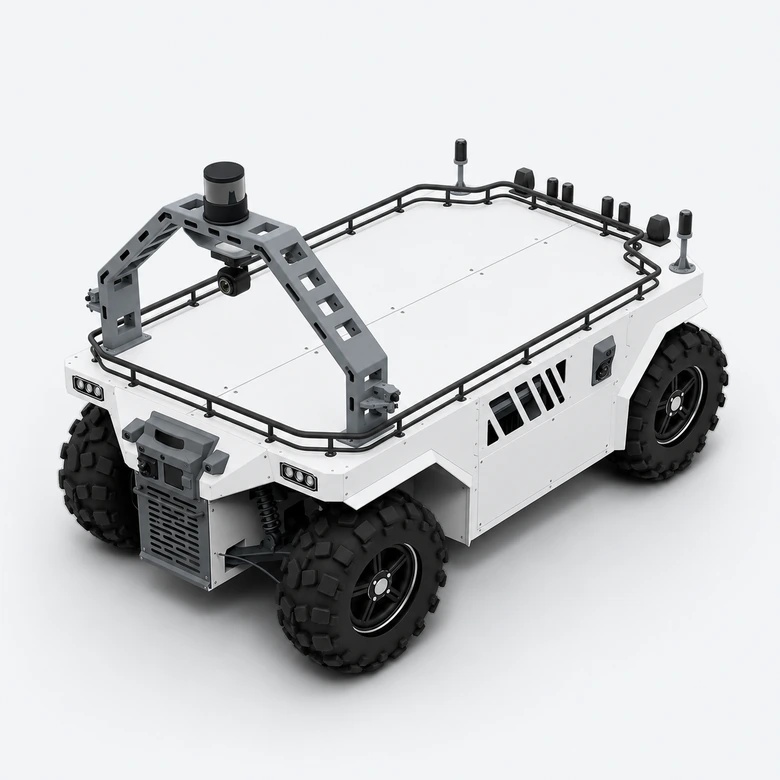
11 颗森云主相机、独立融合定位、2 颗 ATX、4 颗 FTX180 与前后毫米波;单 S600 或双 S100P 计算路线,架构配置需按任务完成适配验证。
室外自主移动开发园区巡检与载荷运输
- 主视觉相机:11颗
- 融合定位:定位单元、双 GNSS 天线、独立双目
- 产品 LiDAR:ATX ×2;FTX180 ×4
了解配置与版本 ↗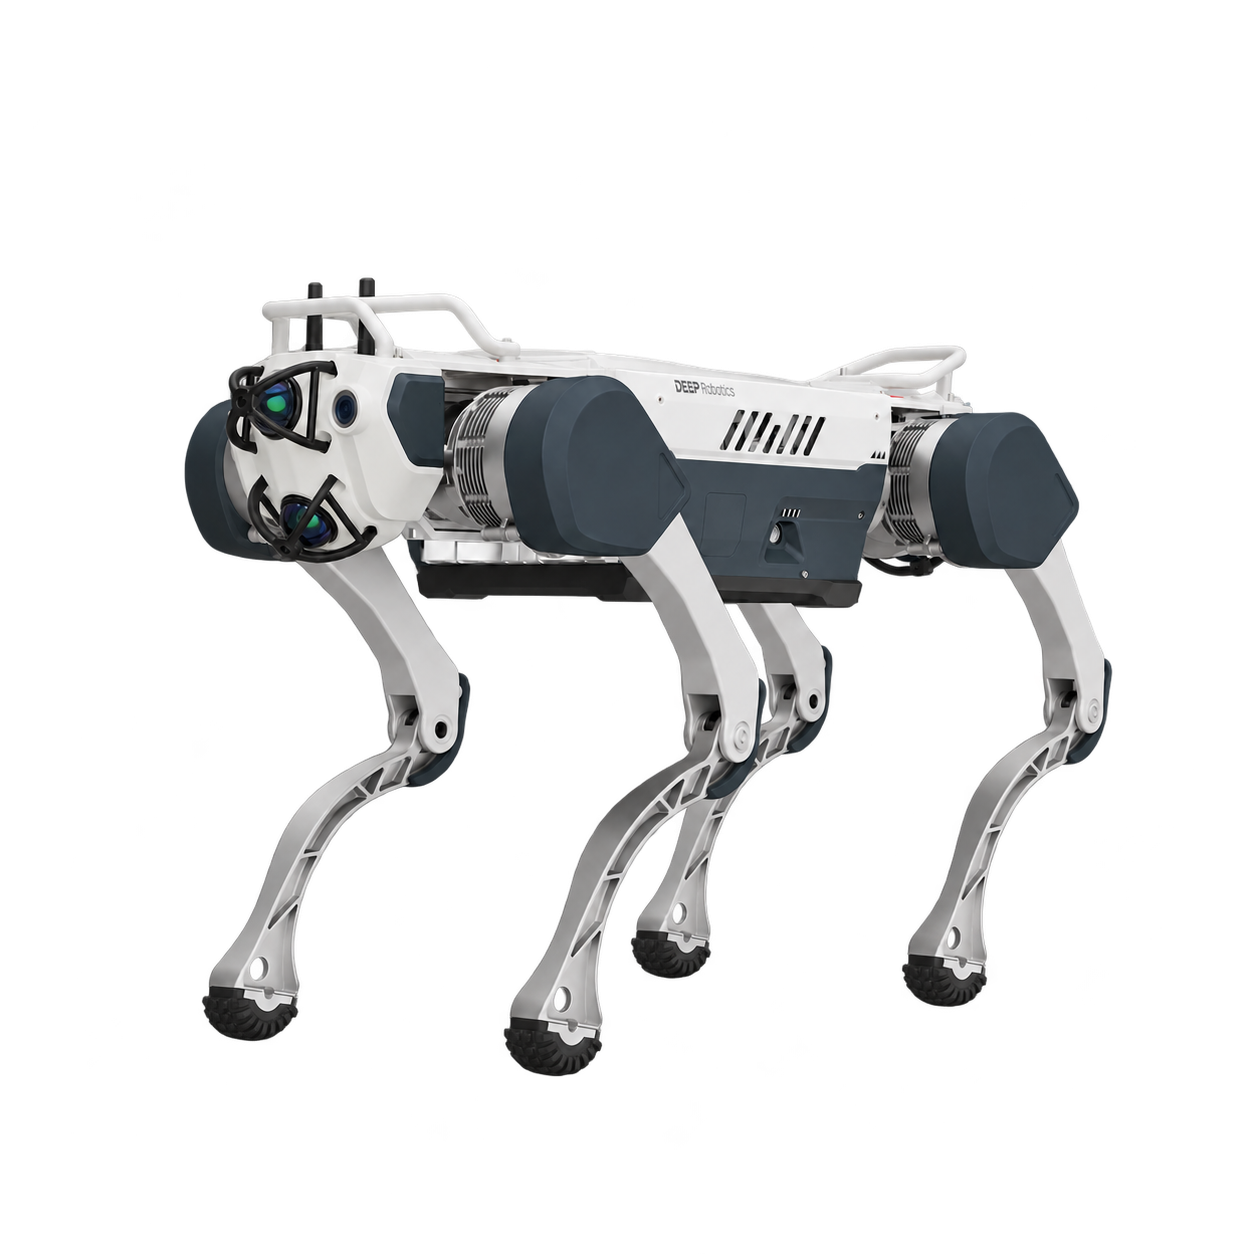
从机器人本体、上装版本和任务载荷三个层面选择巡检系统,兼顾运动条件、定位和环境感知。
工业场地巡检台阶及混合路面移动
- X30 或 LYNX M20 平台选择
- 一种感知定位上装版本
- 可选外接 RDK 计算与任务集成
了解配置与版本 ↗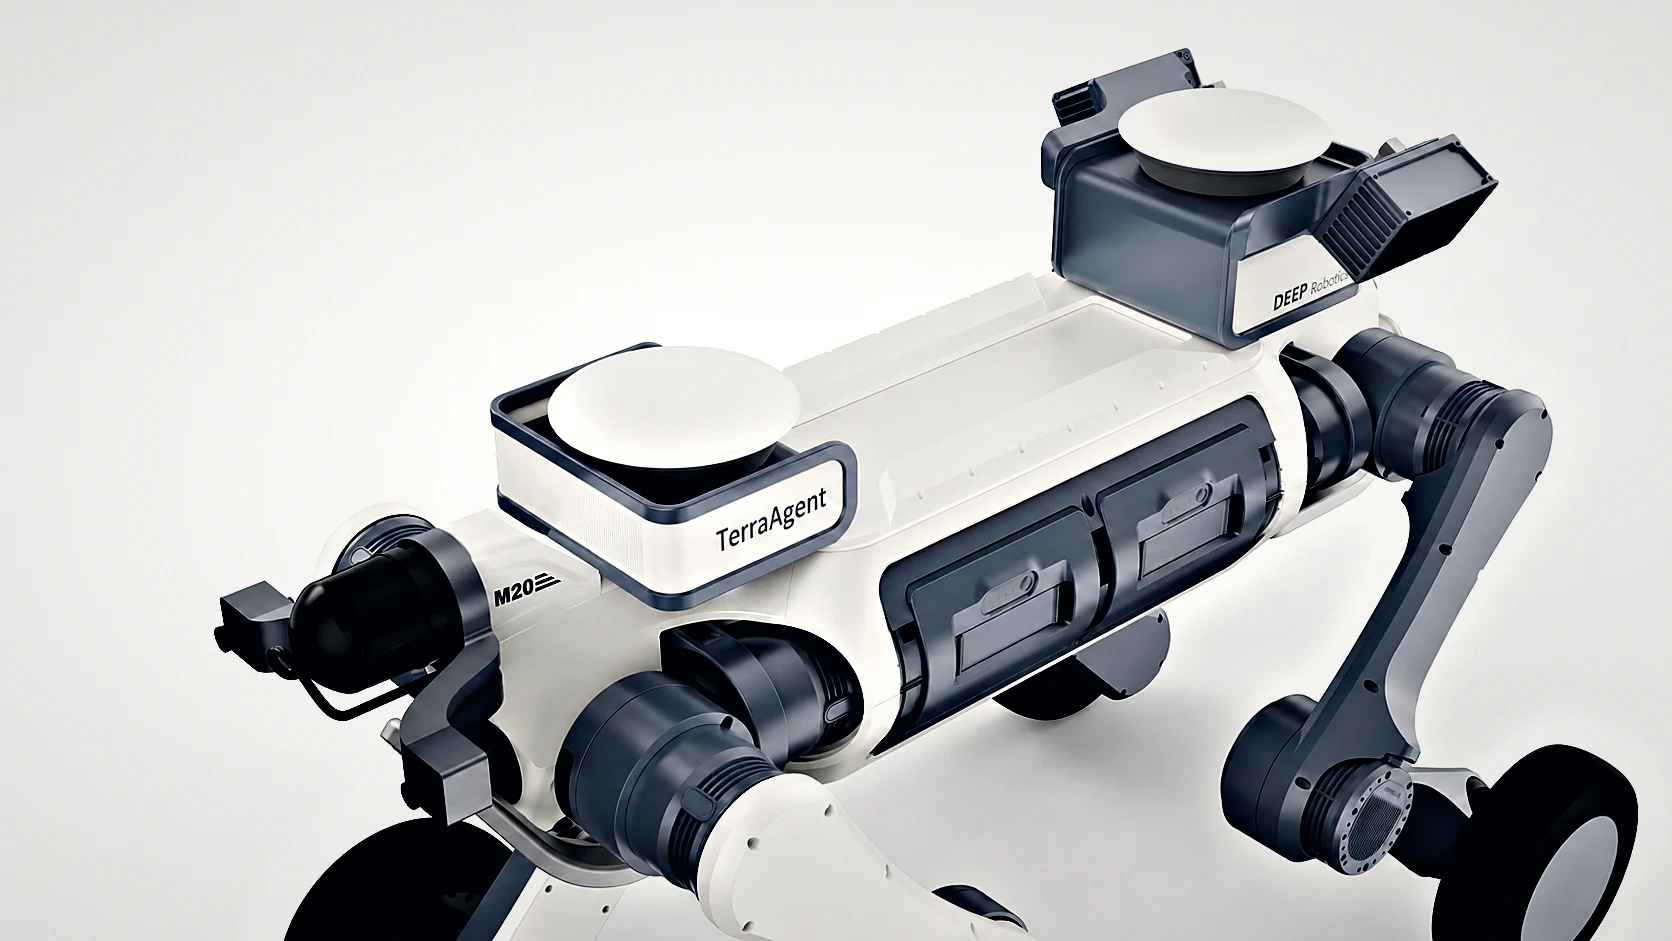
为已有四足机器人选择定位感知上装。按版本组织定位、结构和 LiDAR 扩展,保留机器人本体与上装之间清楚的接口。
已有机器人的定位升级模块化载荷安装
- 1.0 定位版 / 2.0 感知增强版
- 定位、相机与计算的可选配置
- 按机器人型号配置安装和连接组件
了解配置与版本 ↗  方案示意图
移动与操作
为任务增加一双手。
将移动底盘、机械臂、感知与末端工具组织为作业系统。先明确作业范围、载荷重心、供电和协同控制,再选择具体设备。
了解定制集成 ↗已有设备,也可以继续扩展。
记录设备型号、需要增加的功能和使用环境,组成适合自己的配置清单。


