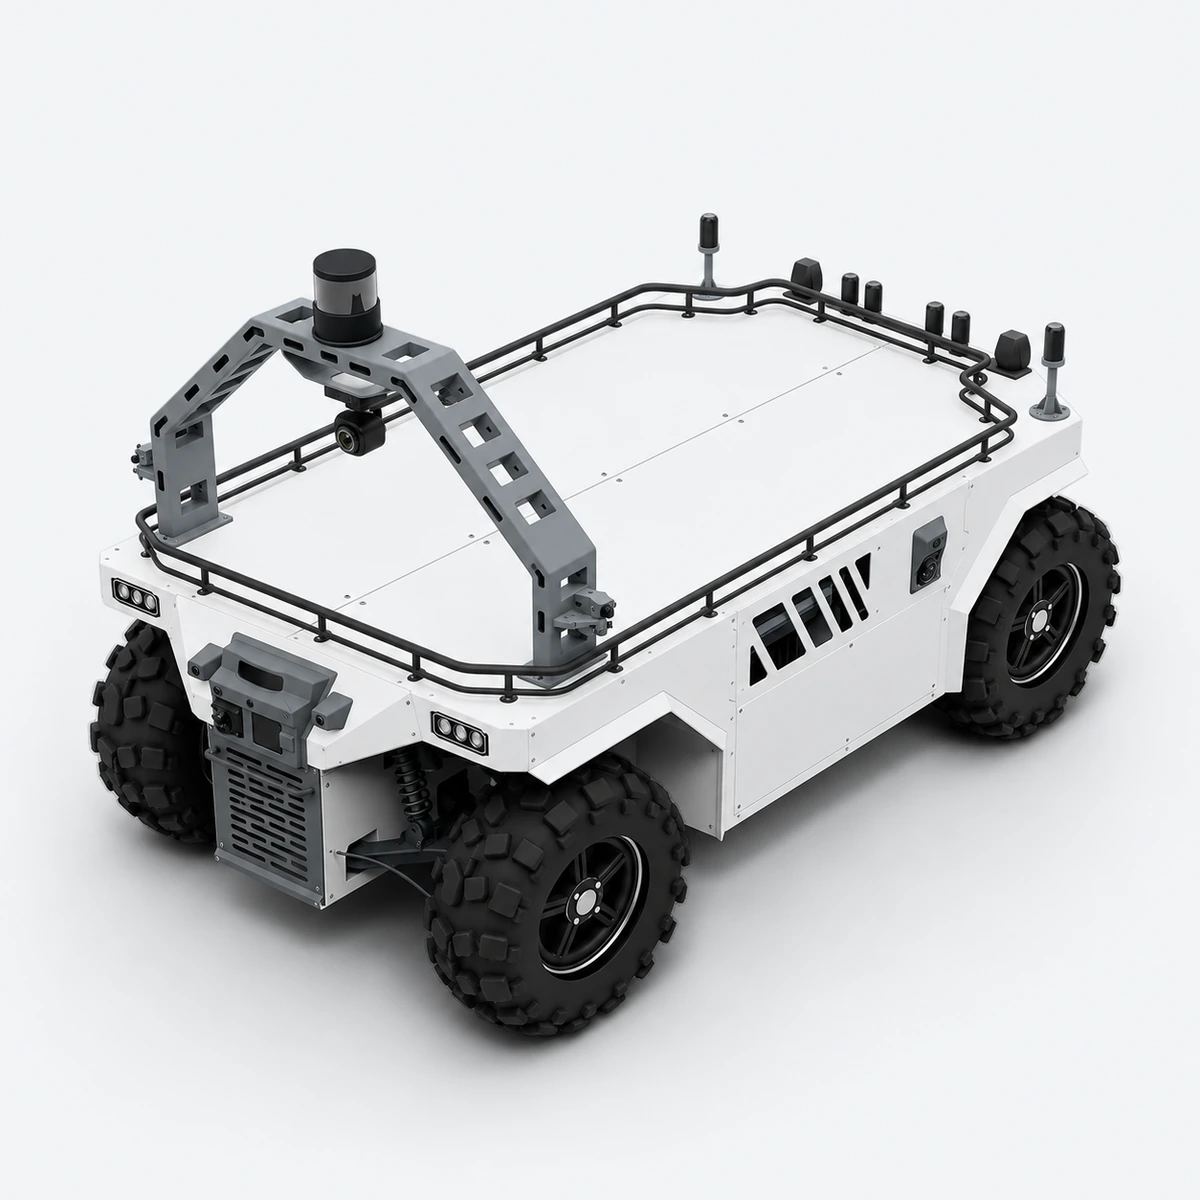
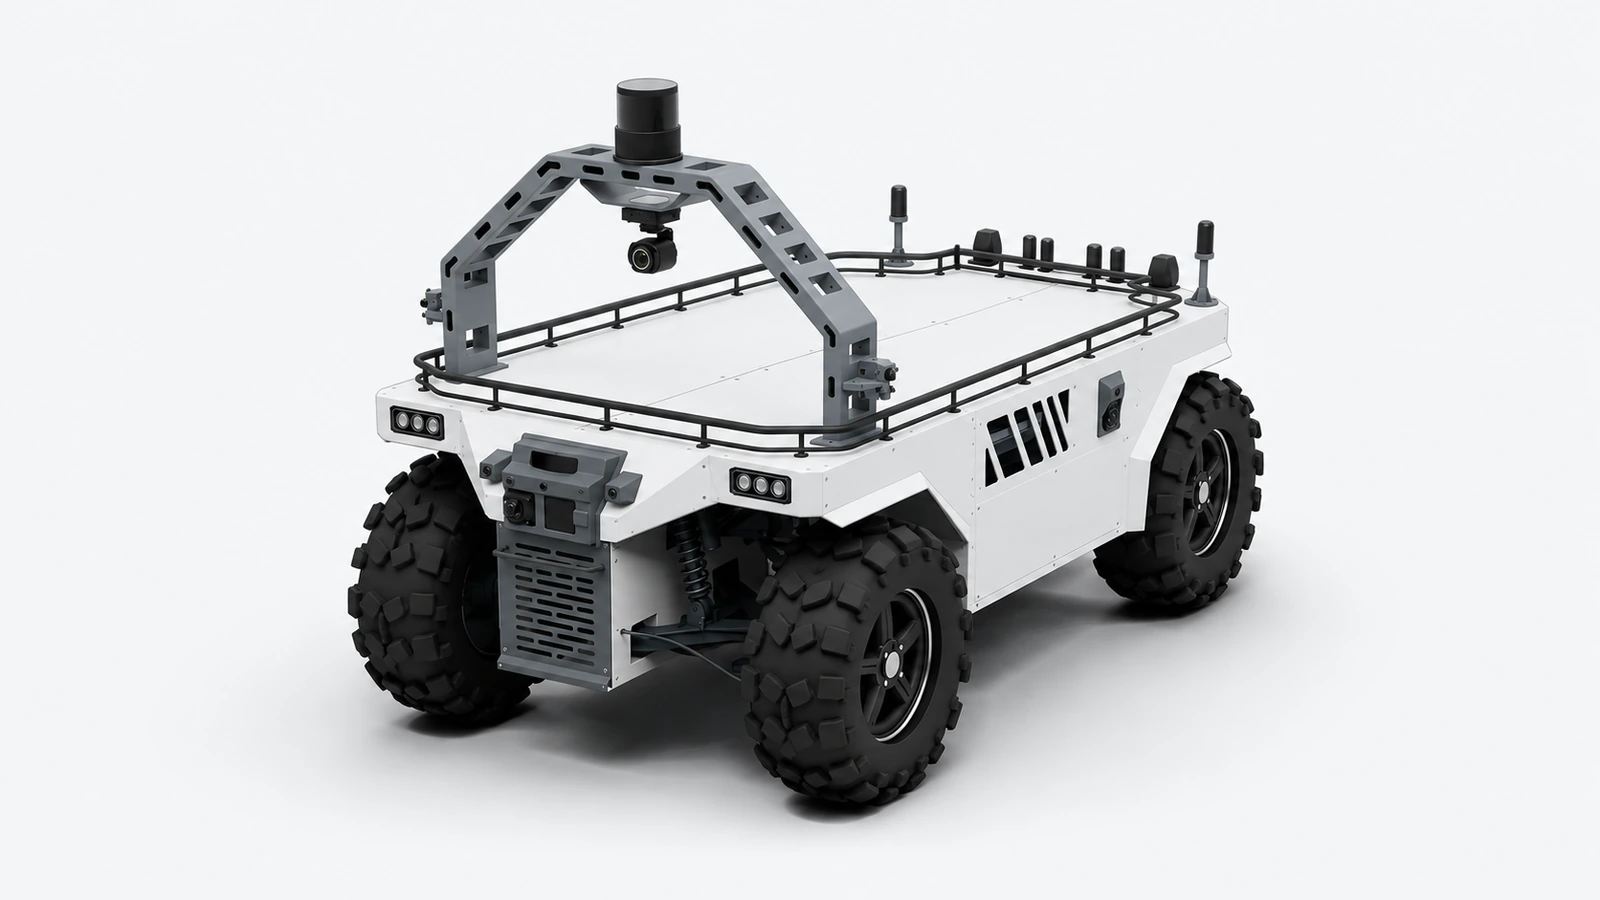
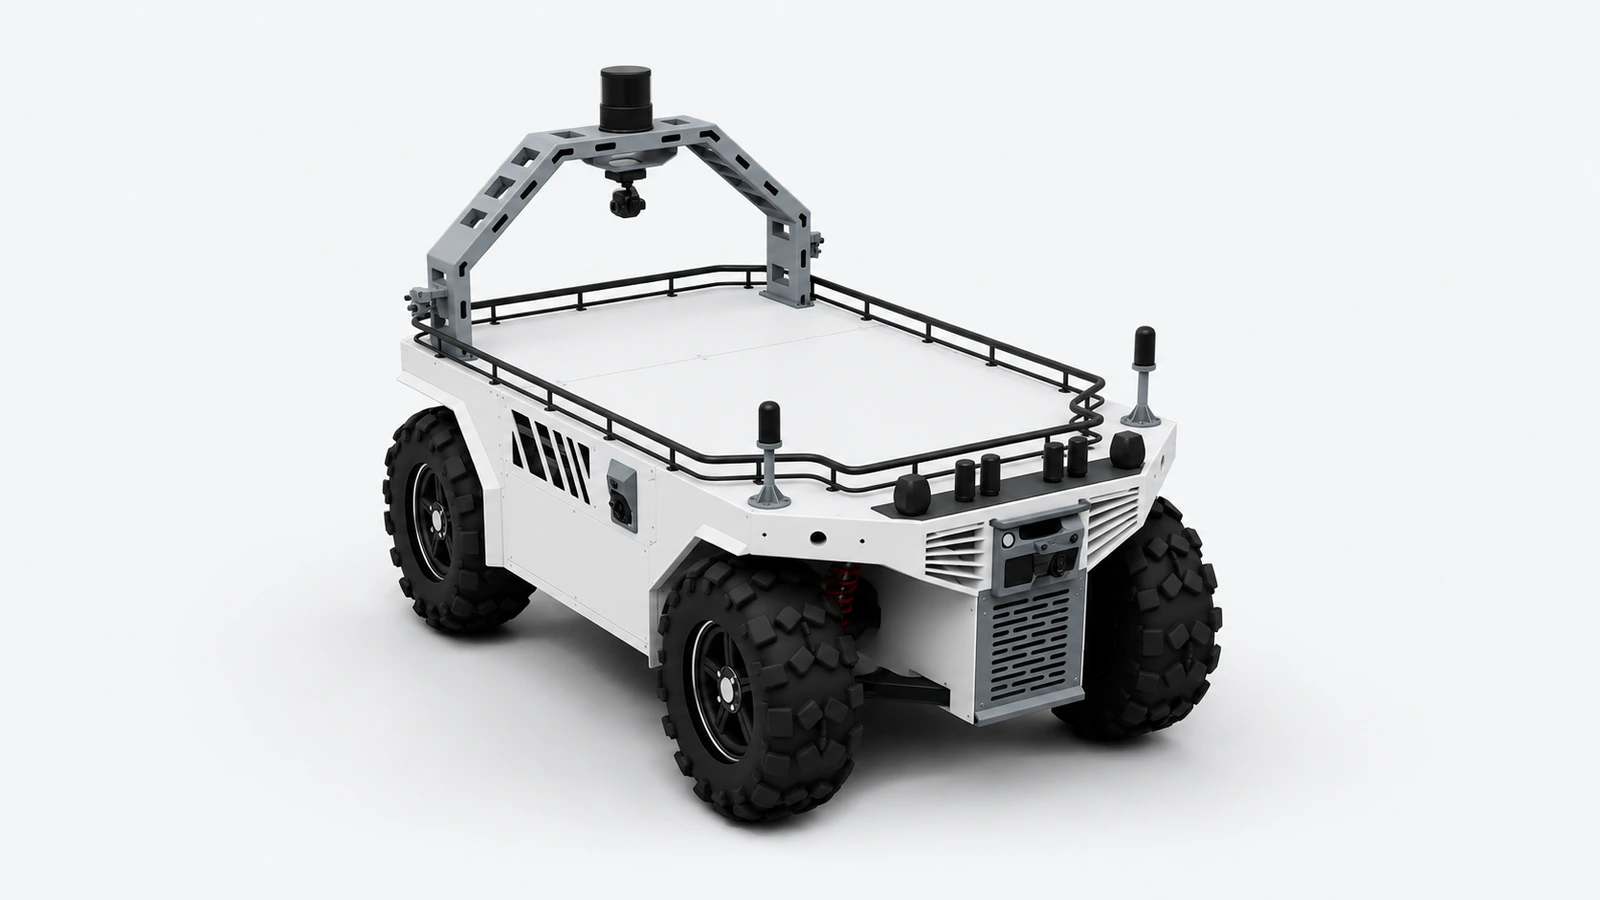
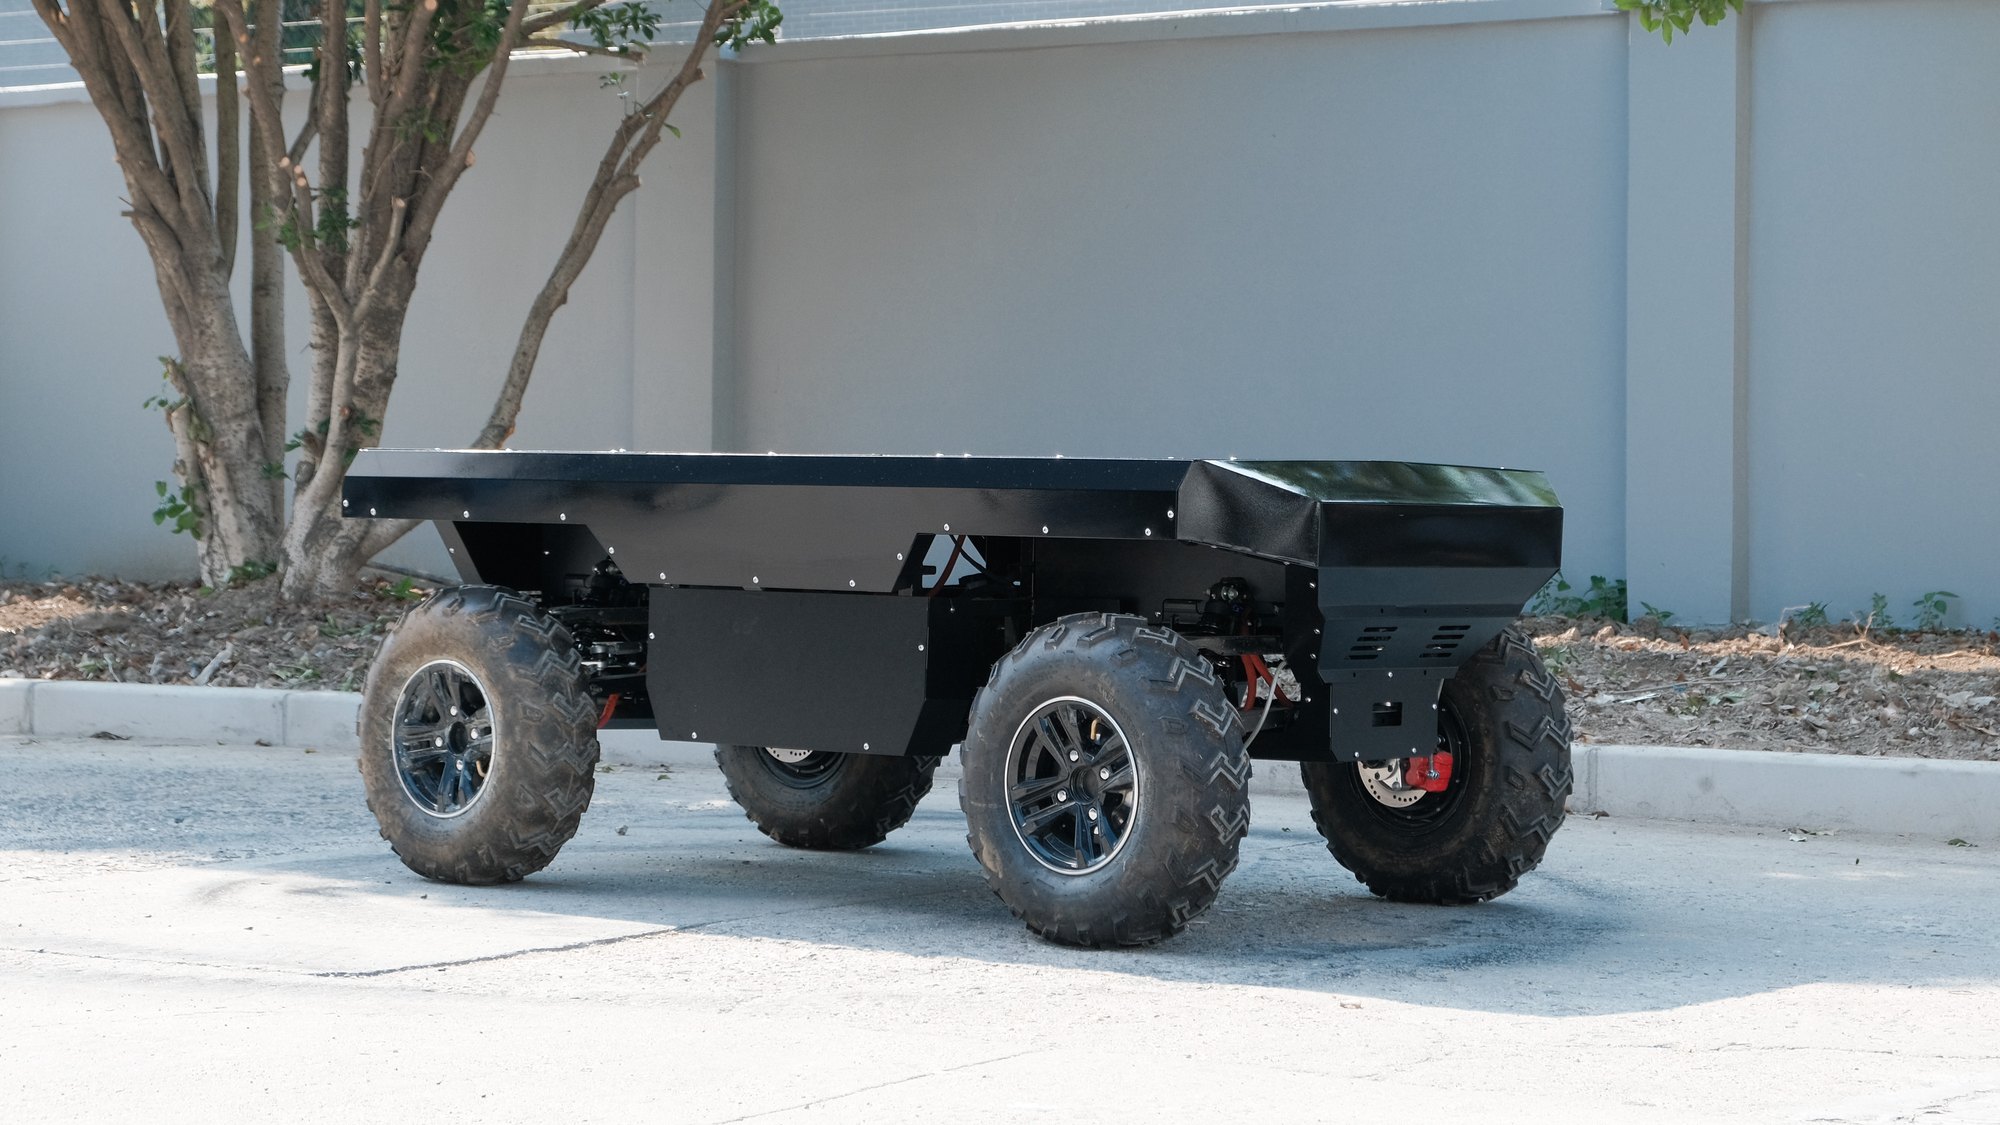
4×4-Mobilplattform für Offroad-Robotikaufgaben. Version 1.0 bietet ein Basis-Fahrgestell zur Integration; 2.0 bündelt Wahrnehmung, Positionierung, Rechenleistung und Navigation als Systemkonfiguration.
Ideale Plattform für die Datenerfassung: mehrere Kameras, LiDAR und fusionierte Positionierung synchron auf einem Fahrzeug
1.0 Basis-Fahrgestell / 2.0 Wahrnehmung und autonome Navigation
2.0: 11 SENSING-Hauptkameras und separater Stereo-Positionierungspfad
Produktkonfiguration ATX ×2, FTX180 ×4, Millimeterwellenradar ×2; OT128 als Erweiterung zur Datenerfassung
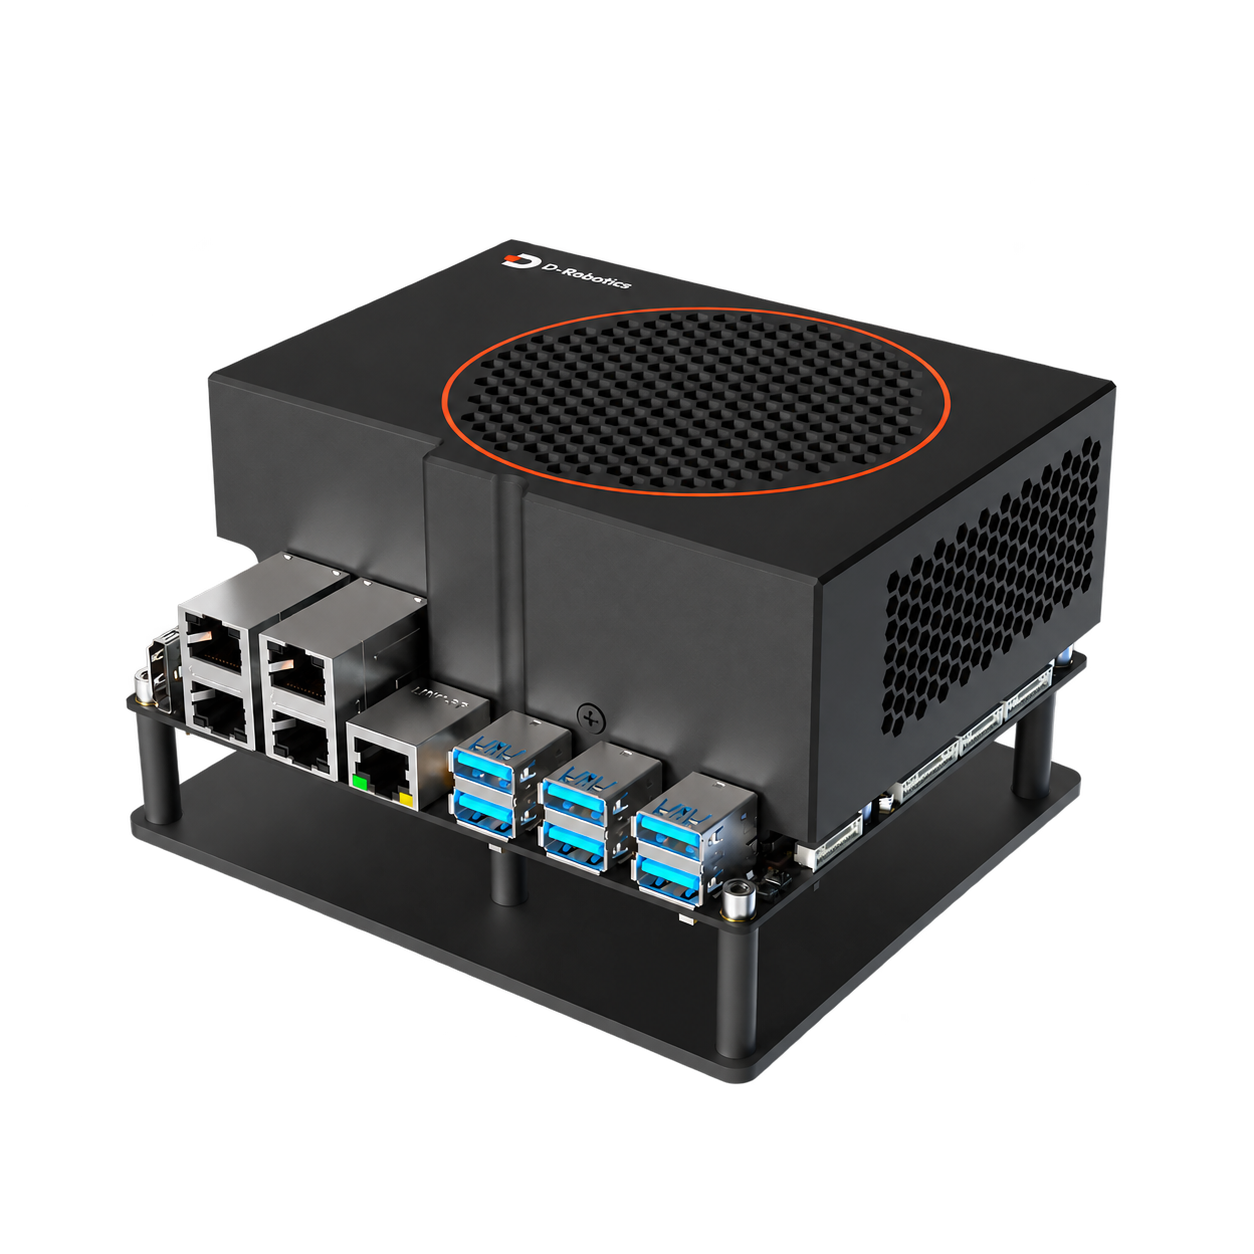
RDK-Rechner: ein S600 oder zwei S100P, zuständig für Kameraanbindung bzw. Rechenleistung/Fahrzeugsteuerung
Geeignete Aufgaben
Entwicklung von Outdoor-Robotern
Inspektion auf Betriebsgeländen und mobile Wahrnehmung
Systemintegration autonomer Navigation im Gelände
Achten Sie bei der Auswahl darauf
Teams mit eigener Autonomiesoftware oder eigenem Aufbau können mit dem Fahrgestell der Version 1.0 starten.
Wenn Wahrnehmung, Positionierung und Navigation integriert werden sollen, wählen Sie 2.0 und legen Sie Einsatzroute und Betriebsbedingungen fest.
Höchstgeschwindigkeit des Fahrgestells, aktuelle Firmware-Begrenzung und Geschwindigkeit im autonomen Betrieb werden getrennt eingestellt und dürfen nicht zu einem Wert zusammengefasst werden.
Versions- und Funktionsunterschiede
Luchs B 1.0 · Basis-Fahrgestell
Mobile Basis für die Integration übergeordneter Software und Aufbauten – mit Fahrgestellbewegung, Fernsteuerung und Steuerschnittstellen.
Mobiles 4×4-Fahrgestell
Fernsteuerung und Host-Steuerschnittstelle
Grundlage für Montage und Erweiterung von Aufbauten
Komponenten, Anpassung und Upgrade
Konfigurationsumfang dieser Version
Karosserie, Antrieb, Lenkung und Bremsen
Fahrgestellsteuerung und Fernsteuerungskonfiguration
Zugehörige Fahrzeugschnittstellen
Einsatzvoraussetzungen
Ohne Aufbau für autonome Navigation.
Gewicht, Schwerpunkt und Stromversorgung des Aufbaus werden anhand der gewählten Fahrzeugkonfiguration geprüft.
Upgrade und Erweiterung
Prüfen Sie beim Upgrade auf 2.0 Fahrzeug-Firmware, Bauraum, Stromversorgung des Aufbaus und Steuerschnittstelle, bevor Wahrnehmungs-, Positionierungs-, Rechen- und Navigationskomponenten ergänzt werden.
Luchs B 2.0 · Wahrnehmung und autonome Navigation
11 SENSING-Hauptkameras, separate fusionierte Positionierung, 2 ATX, 4 FTX180 sowie Millimeterwellenradar vorn und hinten; Rechenarchitektur mit einem S600 oder zwei S100P. Die Architekturkonfiguration ist je nach Aufgabe durch Anpassung und Validierung zu bestätigen.
Systemkonfiguration für Wahrnehmung und Positionierung
Navigations- und Fahrzeugsteuerungsintegration
Leitstand und Kommunikationskonfiguration
Komponenten, Anpassung und Upgrade
Konfigurationsumfang dieser Version
Luchs B Basis-Fahrgestell
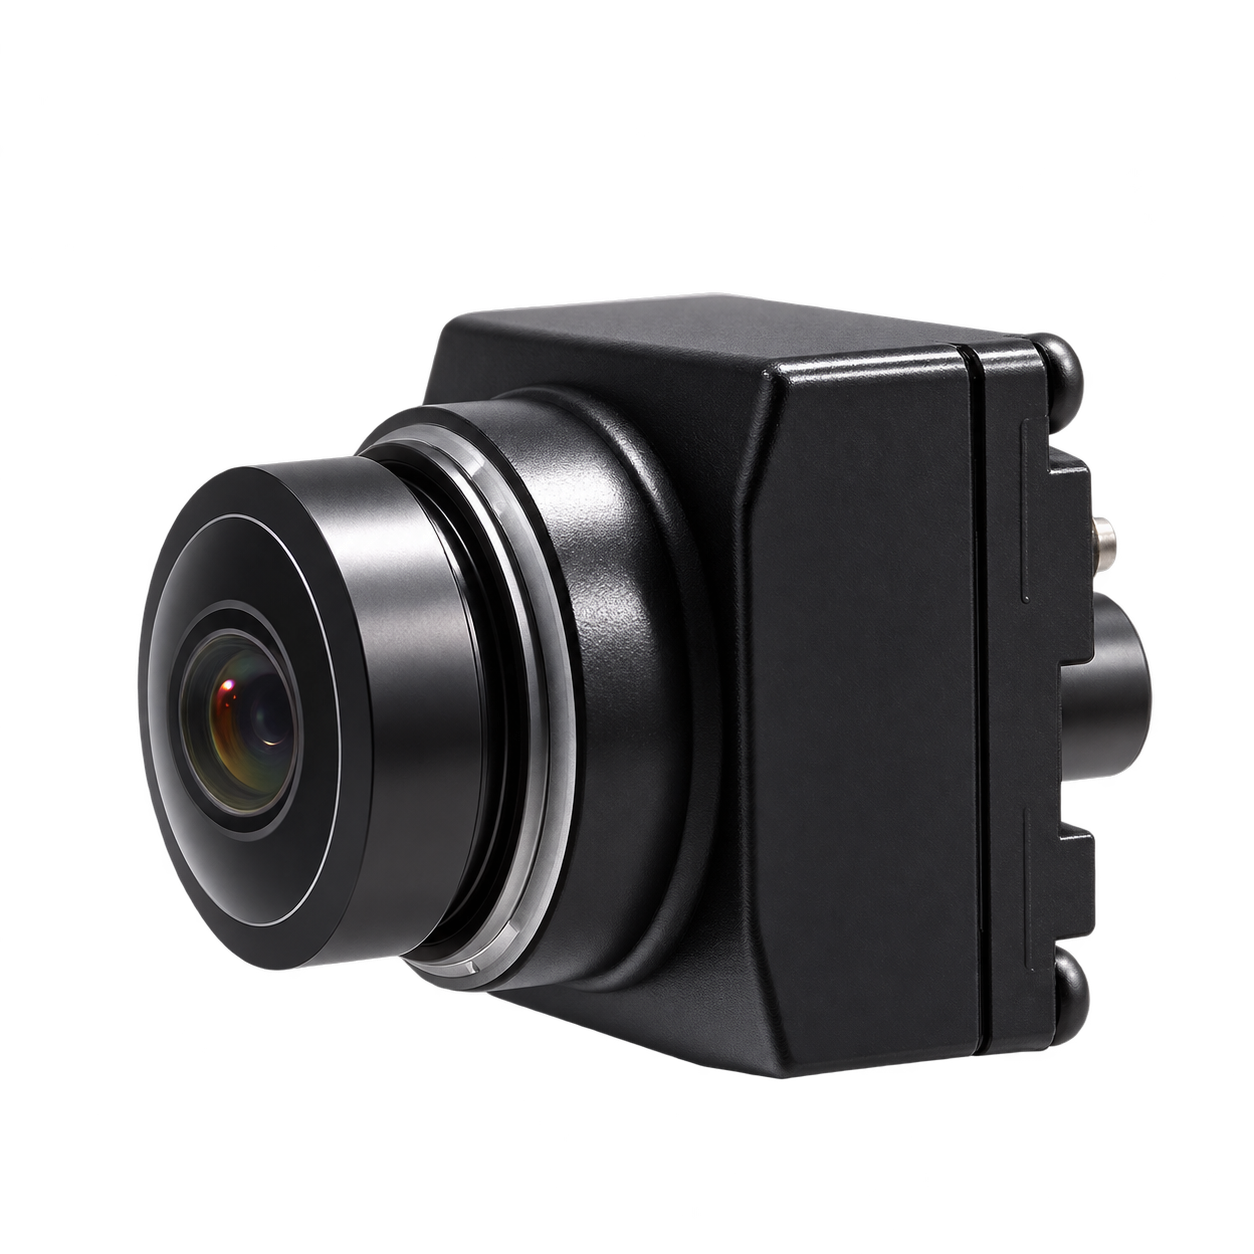
Hauptkameras: 11. Vorn 2, hinten oben 1, seitlich links/rechts 4, Nahbereich (tote Winkel) 4; genaues Modell und Ausgangskonfiguration je Position sind in der Anfrage zu bestätigen.
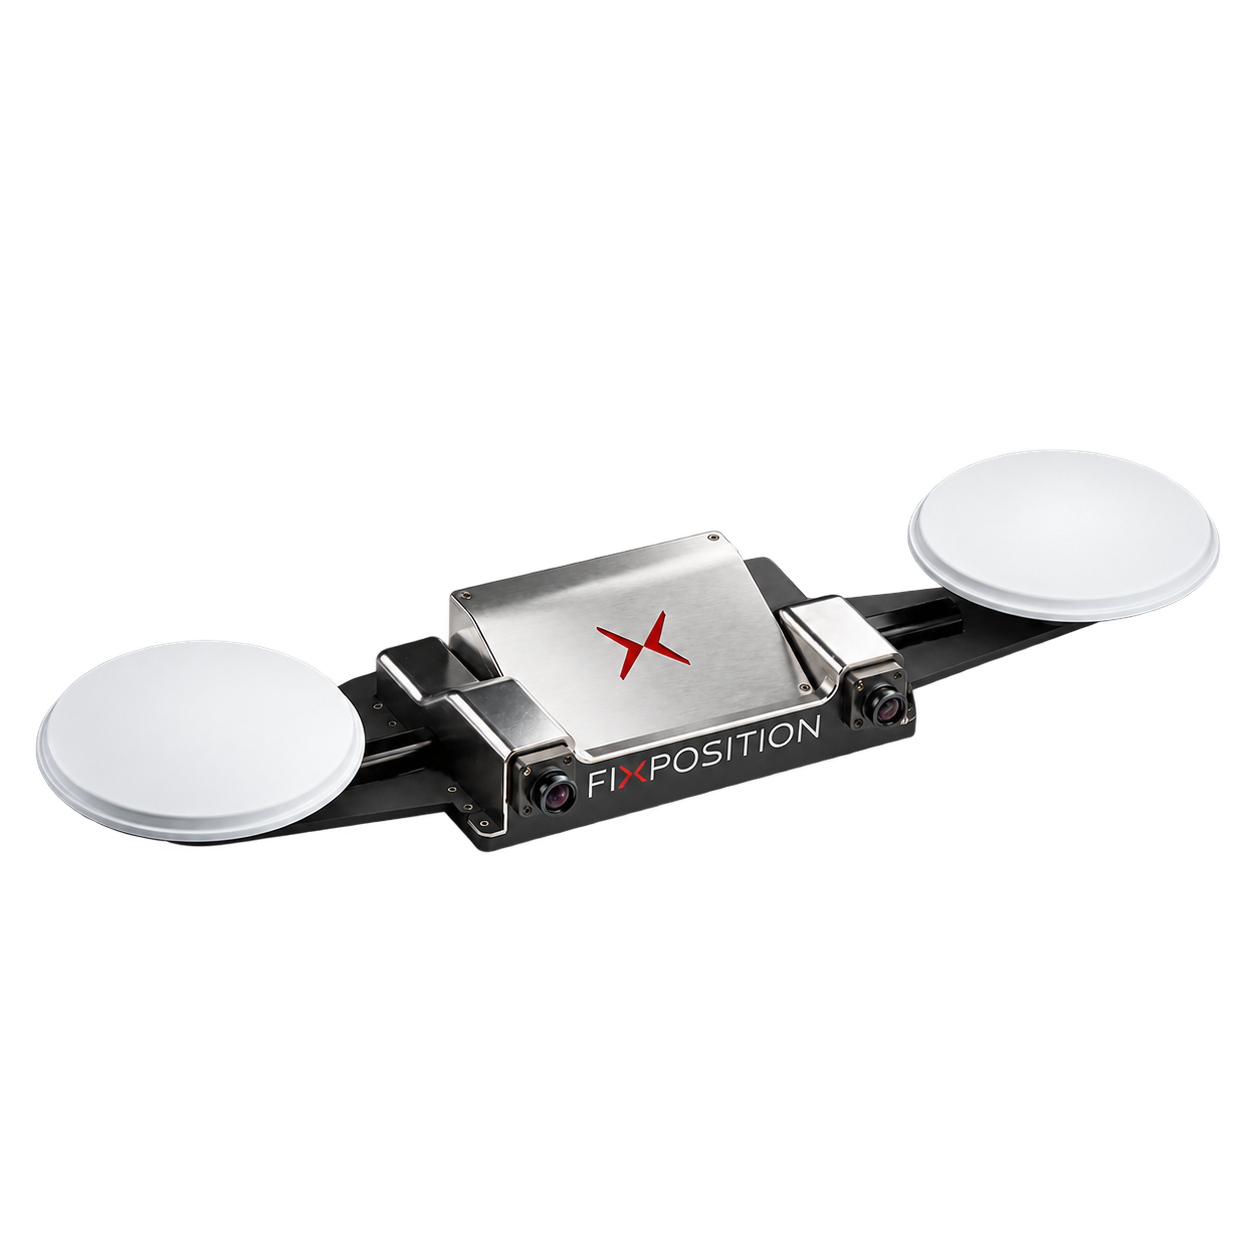
Fusionierte Positionierung: Positionierungseinheit, zwei GNSS-Antennen, separate Stereokamera. Die separate Stereokamera zählt nicht zu den 11 Hauptkameras; Detailangaben aus vertraulichen Unterlagen werden nicht zitiert.
Produkt-LiDAR: ATX ×2; FTX180 ×4. ATX je 1 vorn und hinten, FTX180 je 1 vorn, hinten, links und rechts.
Millimeterwellenradar: 2. Je 1 vorn und hinten; BSR403T3 ist ein mögliches Modell – CAN, Stromversorgung, Lieferumfang und Softwareanpassung sind zu bestätigen.
Rechenarchitektur: ein S600 / zwei S100P. Bei zwei S100P empfängt Knoten A alle 11 Hauptkameras; Knoten B übernimmt Edge Computing und die Übertragung der Fahrzeugsteuerung. Beide Knoten arbeiten über das Sensornetzwerk zusammen.
Erweiterung Datenerfassung: OT128 optional. Nicht standardmäßig in der Produktkonfiguration enthalten; der zugehörige Gigabit-T1-Zweig wird separat kalkuliert.
Einsatzvoraussetzungen
Kamera-Parallelbetrieb, Synchronisation und Algorithmusleistung werden je Projektkonfiguration verifiziert.
Betriebsbereich, Geschwindigkeit, Übernahmemodus und Sensor-Abdeckung definieren gemeinsam den Einsatzbereich.
Dual-Spektrum-Schwenkkopf, Range Extender und Doppelbatterie gehören nicht automatisch zur Standardausstattung; Rundsteckverbinder, Sicherungen, Leitungsquerschnitte und DC/DC-Modell werden anhand der konkreten elektrischen Konfiguration festgelegt.
Upgrade und Erweiterung
Sensor- oder Rechenkonfiguration lassen sich je nach Aufgabe erweitern; nach Änderungen an Montage oder Gerätekombination sind Kalibrierung, Treiber und Fahrzeugparameter entsprechend zu aktualisieren.
Wählen Sie eine Ausführung; Montage- und Zubehörwünsche können Sie in der Anfrage ergänzen.
Daten & Schnittstellen
Ändert nur die Datenansicht. Kauf- und Anfragekonfiguration werden separat gewählt.
Wichtige Daten
Plattformtyp
4 × Nabenmotor, 72 V
Nutzlast
80 / 250 kg
Bedingungen
Technische Daten Fahrgestell
Zuladung im Betrieb und maximale Zuladung gelten für unterschiedliche Einsatzbedingungen
Geschwindigkeit
30 km/h
Bedingungen
Gilt für die im Handbuch beschriebene Firmware
Batteriekonfiguration
72 V 60 Ah / 73 V 127.4 Ah
Bedingungen
Batterie und Ladegerät richten sich nach der gewählten Fahrzeugkonfiguration
Steuerung und Kommunikation
Fahrzeugsteuerschnittstelle: VCU V2.6
CAN-Bitübertragungsschicht: CAN 2.0B; Baudrate gemäß Firmware- und Protokollversion
Abmessungen & Gewicht
Abmessungen: 1990 × 1150 × 800 mm
Gewicht: 230 kg
Betriebsbedingungen
−20 °C–+55 °C
Weitere Messdaten
Weitere Messdaten
Umfang der Wahrnehmungs- und Positionierungslösung
Die separate Stereokamera zählt nicht zu den 11 Hauptkameras
ATX je 1 vorn und hinten, FTX180 je 1 vorn, hinten, links und rechts
Je 1 vorn und hinten
Nicht standardmäßig in der Produktkonfiguration enthalten
Zugehöriger Gigabit-T1-Zweig wird separat kalkuliert
Weitere Stromversorgungs- & Einbaudaten
Weitere Stromversorgungs- & Einbaudaten
Motorleistung und Bezugsgröße
1.8 / 5 kW
Bedingungen
pro Motor
Weitere Schnittstellen & Funktionen
Weitere Schnittstellen & Funktionen
Bodenfreiheit
300 mm
Systeme & Software
Fahrzeugprotokoll, DBC- und ROS-Softwarepakete, abgestimmt auf die Firmware
Rechenarchitektur
Ein S600 / zwei S100P
Bedingungen
Zwei S100P: Knoten A empfängt alle 11 Hauptkameras
Knoten B übernimmt Edge Computing und die Übertragung der Fahrzeugsteuerung; beide Knoten arbeiten über das Sensornetzwerk zusammen
Funktionsumfang der Versionen
1.0 Basis-Fahrgestell: Fahrgestellbewegung, Fernsteuerung und Fahrzeugsteuerschnittstelle
2.0 Wahrnehmung und autonome Navigation: Basis-Fahrgestell + Sensoraufbau für Wahrnehmung und Positionierung + Rechen- und Navigationskonfiguration
Bedingungen
Konkrete Navigationsfunktionen, Sensoren und Betriebsbedingungen richten sich nach der Konfiguration
Einsatz auf Straßen
Laut Handbuch nicht zulässig
Wichtige Daten
Plattformtyp
4 × Nabenmotor, 72 V
Nutzlast
80 / 250 kg
Bedingungen
Technische Daten Fahrgestell
Zuladung im Betrieb und maximale Zuladung gelten für unterschiedliche Einsatzbedingungen
Geschwindigkeit
30 km/h
Bedingungen
Gilt für die im Handbuch beschriebene Firmware
Batteriekonfiguration
72 V 60 Ah / 73 V 127.4 Ah
Bedingungen
Batterie und Ladegerät richten sich nach der gewählten Fahrzeugkonfiguration
Steuerung und Kommunikation
Fahrzeugsteuerschnittstelle: VCU V2.6
CAN-Bitübertragungsschicht: CAN 2.0B; Baudrate gemäß Firmware- und Protokollversion
Abmessungen & Gewicht
Abmessungen: 1990 × 1150 × 800 mm
Gewicht: 230 kg
Betriebsbedingungen
−20 °C–+55 °C
Weitere Stromversorgungs- & Einbaudaten
Weitere Stromversorgungs- & Einbaudaten
Motorleistung und Bezugsgröße
1.8 / 5 kW
Bedingungen
pro Motor
Weitere Schnittstellen & Funktionen
Weitere Schnittstellen & Funktionen
Bodenfreiheit
300 mm
Systeme & Software
Fahrzeugprotokoll, DBC- und ROS-Softwarepakete, abgestimmt auf die Firmware
Funktionsumfang der Versionen
Fahrgestellbewegung, Fernsteuerung und Fahrzeugsteuerschnittstelle
Einsatz auf Straßen
Laut Handbuch nicht zulässig
Wichtige Daten
Plattformtyp
4 × Nabenmotor, 72 V
Nutzlast
80 / 250 kg
Bedingungen
Technische Daten Fahrgestell
Zuladung im Betrieb und maximale Zuladung gelten für unterschiedliche Einsatzbedingungen
Geschwindigkeit
30 km/h
Bedingungen
Gilt für die im Handbuch beschriebene Firmware
Batteriekonfiguration
72 V 60 Ah / 73 V 127.4 Ah
Bedingungen
Batterie und Ladegerät richten sich nach der gewählten Fahrzeugkonfiguration
Steuerung und Kommunikation
Fahrzeugsteuerschnittstelle: VCU V2.6
CAN-Bitübertragungsschicht: CAN 2.0B; Baudrate gemäß Firmware- und Protokollversion
Abmessungen & Gewicht
Abmessungen: 1990 × 1150 × 800 mm
Gewicht: 230 kg
Betriebsbedingungen
−20 °C–+55 °C
Weitere Messdaten
Weitere Messdaten
Umfang der Wahrnehmungs- und Positionierungslösung
Die separate Stereokamera zählt nicht zu den 11 Hauptkameras
ATX je 1 vorn und hinten, FTX180 je 1 vorn, hinten, links und rechts
Je 1 vorn und hinten
Nicht standardmäßig in der Produktkonfiguration enthalten
Zugehöriger Gigabit-T1-Zweig wird separat kalkuliert
Weitere Stromversorgungs- & Einbaudaten
Weitere Stromversorgungs- & Einbaudaten
Motorleistung und Bezugsgröße
1.8 / 5 kW
Bedingungen
pro Motor
Weitere Schnittstellen & Funktionen
Weitere Schnittstellen & Funktionen
Bodenfreiheit
300 mm
Systeme & Software
Fahrzeugprotokoll, DBC- und ROS-Softwarepakete, abgestimmt auf die Firmware
Rechenarchitektur
Ein S600 / zwei S100P
Bedingungen
Zwei S100P: Knoten A empfängt alle 11 Hauptkameras
Knoten B übernimmt Edge Computing und die Übertragung der Fahrzeugsteuerung; beide Knoten arbeiten über das Sensornetzwerk zusammen
Funktionsumfang der Versionen
Basis-Fahrgestell + Sensoraufbau für Wahrnehmung und Positionierung + Rechen- und Navigationskonfiguration
Bedingungen
Konkrete Navigationsfunktionen, Sensoren und Betriebsbedingungen richten sich nach der Konfiguration
Einsatz auf Straßen
Laut Handbuch nicht zulässig
Komponenten & Zubehör
Produkt- und Konfigurationsumfang
Luchs B 4×4 Fahrgestell mit ausgewählter Steuerungskonfiguration
Version 2.0 konfiguriert Wahrnehmung, Positionierung, Rechenleistung und Navigationssoftware gemäß den folgenden Versionen
Elektrische, mechanische und Software-Schnittstellenunterlagen entsprechen der Lieferkonfiguration
Zubehörauswahl
Montagestruktur und Stromversorgung für den Aufbau
Sensoren, Rechenleistung und Netzwerkverbindungen der jeweiligen Version
Leitstand, Kommunikationsverbindungen und aufgabenspezifisches Zubehör
Lieferumfang, Optionen, Kabelbäume und Montageteile werden je nach gewähltem Modell und Systemkonfiguration bestätigt.
Software und Anwendungssupport
Die Fahrgestellschnittstelle entspricht der Firmware-Version des jeweiligen Fahrzeugs.
Für 2.0 kann je nach Funktionsumfang die Integration von Positionierung, Wahrnehmung, Planung und Steuerung durch TerraAgent (TAR) gewählt werden.
Die RDK-Rechenkonfiguration muss zu Sensortreibern, Navigationssoftware und Fahrgestellschnittstelle passen.
Einsatzbedingungen
Laut Handbuch nur auf zugelassenem Gelände einsetzen, nicht auf öffentlichen Straßen.
Prüfen Sie zuerst die aktuelle Firmware und Steuerschnittstelle; bei Entwicklungstests muss ein Sicherheitsbediener anwesend und der Not-Halt jederzeit verfügbar sein.
Sehen Sie sich Rechen-, Wahrnehmungs- und Mobilplattformen der zugehörigen Lösungen an. Kompatibilitätsbedingungen und Optionen finden Sie in der jeweiligen Lösung.