RJ Tech DACH Online Store
  • 德国
  • 荷兰
  • 瑞士
  • 奥地利
  • 挪威
  • 芬兰

系统配置 · 移动巡检

四足机器人巡检配置

从机器人本体、上装版本和任务载荷三个层面选择巡检系统,兼顾运动条件、定位和环境感知。

工业场地巡检台阶及混合路面移动定位与任务感知集成
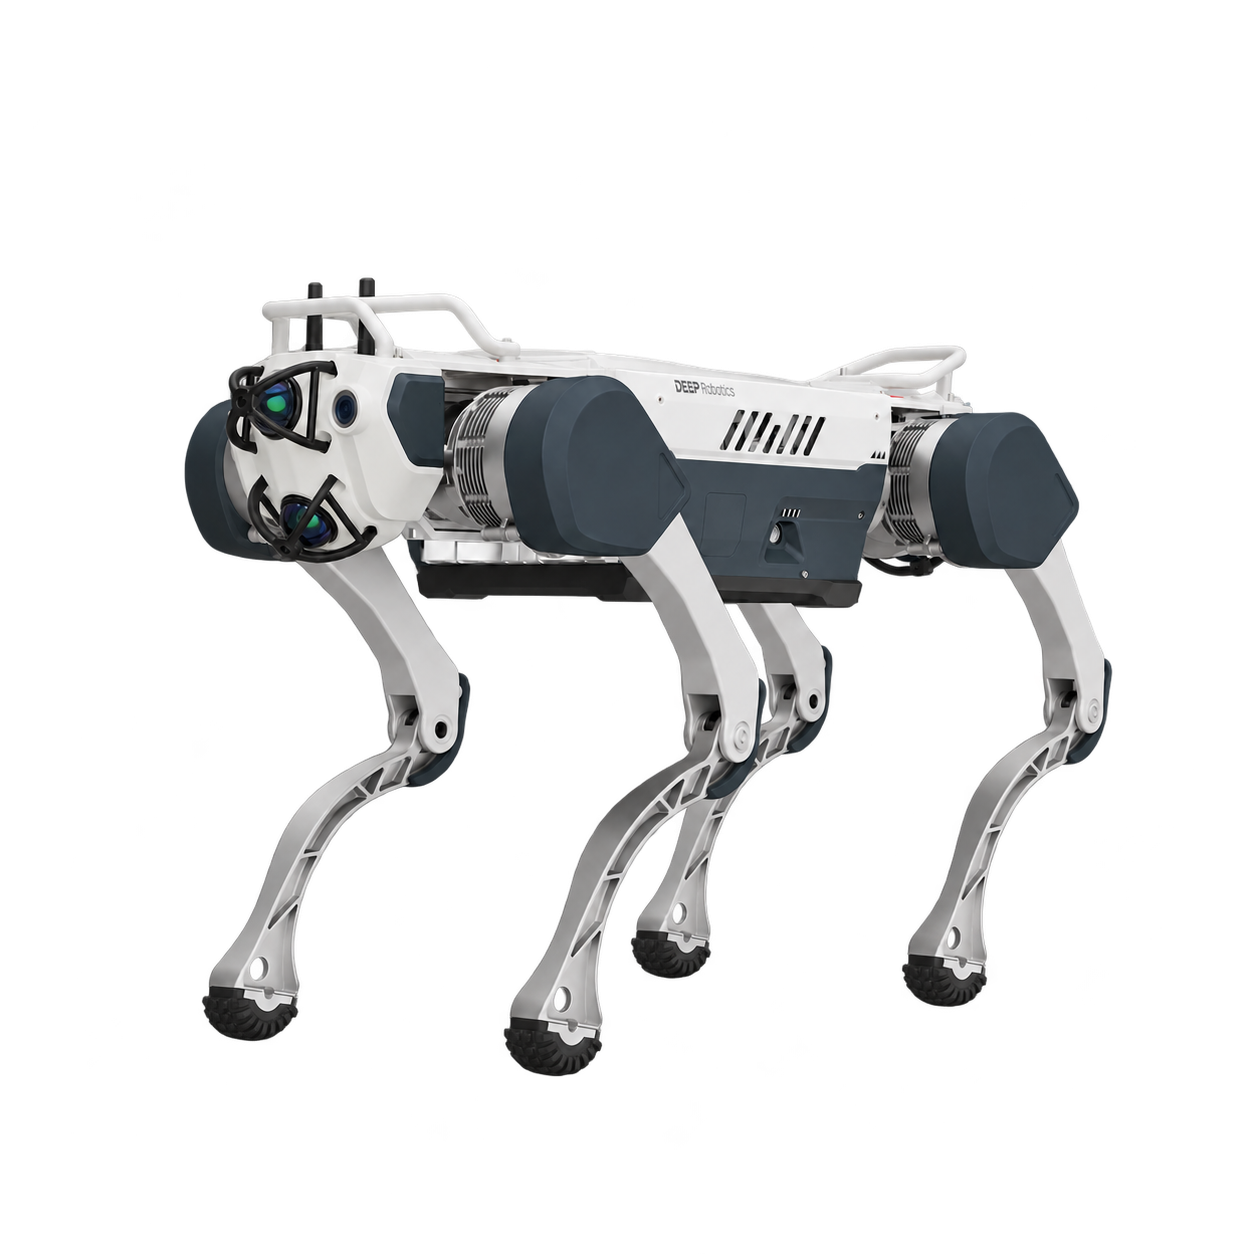
DEEP Robotics X30产品外观,AI 透明背景整理
产品示意图

各组件如何配合

以下说明系统中各模块的角色;实际连接依照所选设备接口和软件配置。

  1. 01

    移动平台

    根据任务路面与载荷选择机器人型号。

  2. 02

    定位感知上装

    选择 1.0 定位版或 2.0 感知增强版。

  3. 03

    任务与计算

    按任务配置软件、外接计算与通信。

  4. 04

    控制与使用

    以匹配的控制站和接管方式完成任务。

可以选择的范围

  • X30 或 LYNX M20 平台选择
  • 一种感知定位上装版本
  • 可选外接 RDK 计算与任务集成

从合适的版本开始

查看完整版本比较 ↗

1.0 · 双天线 RTK 定位版

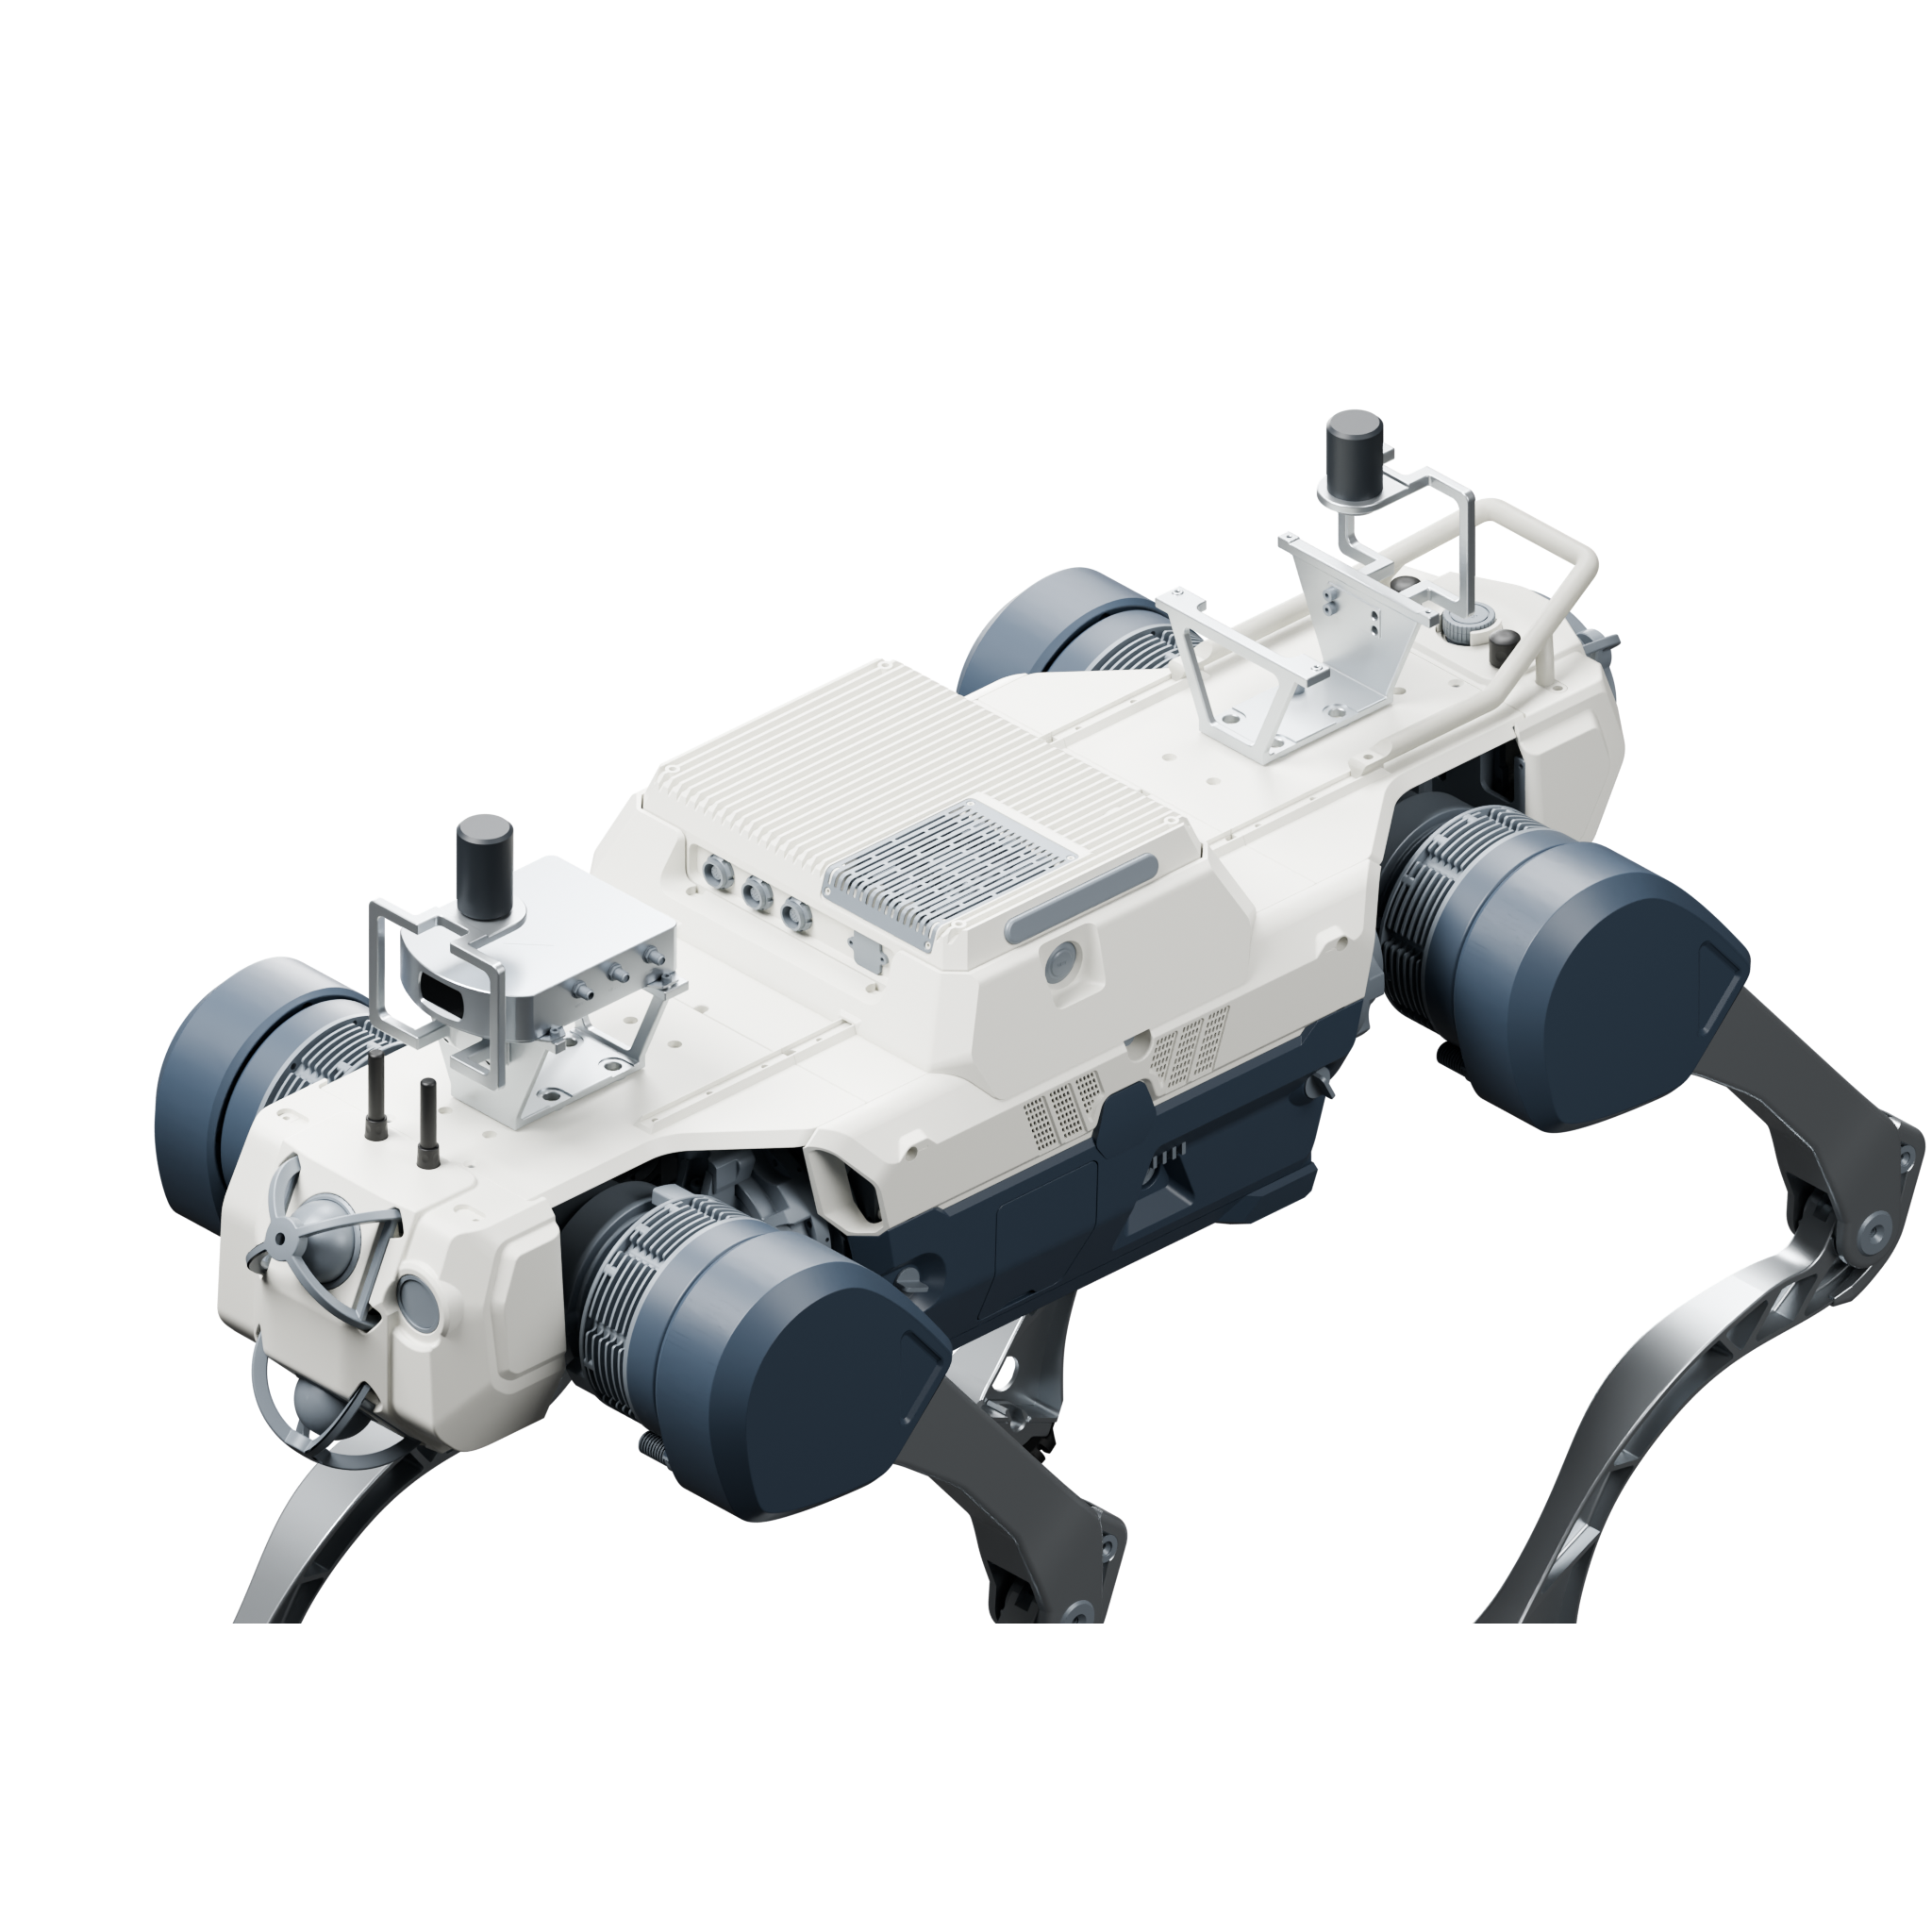
TerraAgent 1.0 白色与蓝灰配色的 STEP 总成渲染,完整展示前后 GNSS 天线、Vision-RTK 2 主机及原安装支架
安装示意图

使用1台 Fixposition Vision-RTK 2 与前后各1根 GNSS 天线,机身内置相机参与定位;机器人数据接入按承载平台匹配。
  • Vision-RTK 2 定位主机
  • 前后双 GNSS 天线布局
  • 机身内置相机与定位数据接入

2.0 · 感知增强版

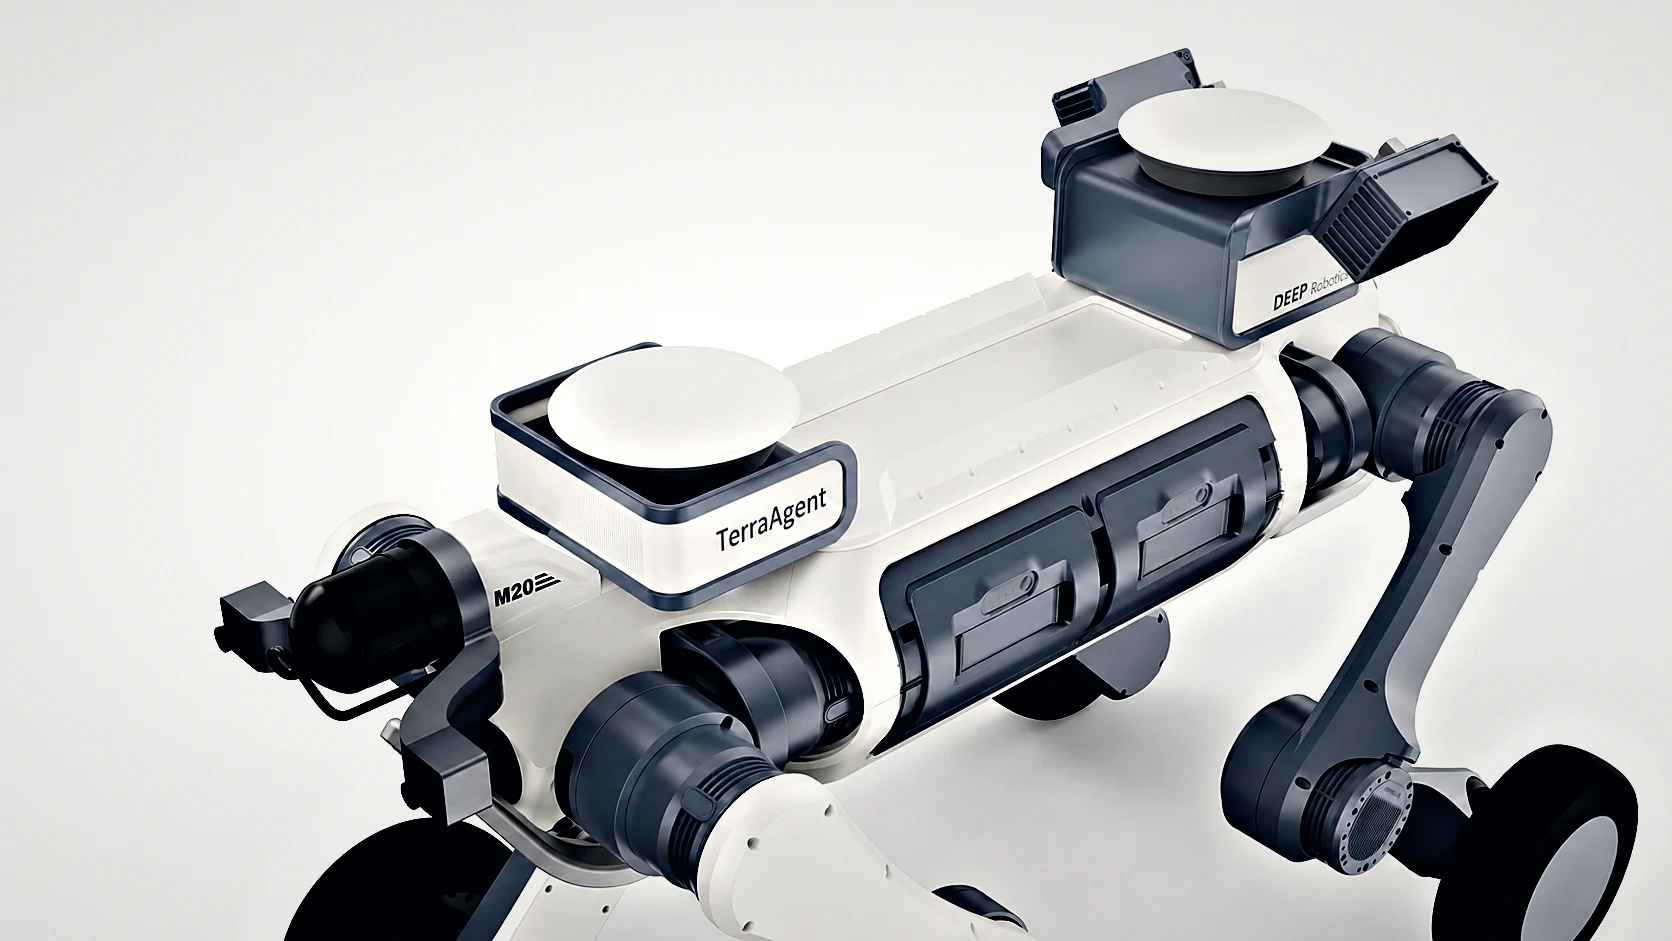
TerraAgent 2.0 感知定位上装安装在 M20 四足机器人上的渲染图:前后两个顶部上装模块
安装示意图

将 RTK 定位、JT128 LiDAR 与 Odin 彩色深度感知组织为紧凑的模块化上装,保留中央安装空间。

  • 模块化定位与感知布局
  • LiDAR 点云与彩色深度感知
  • RDK S100 或已有计算设备接入

安装与连接条件

设备之间的机械、电气和软件接口共同决定系统配置。

载荷安装

上装、线束和配电组件共同计入载荷,安装方式需对应具体机器人。

数据接口

机器人位姿、SLAM 与上装数据采用一致的坐标和时间。

任务软件

巡检任务、路线管理和检测功能分别按所选软件配置。

配置整套方案

选择版本与套数,在同一处选配产品。随套包含、额外增配和客户自备分别列示。

正在准备配置选项。完整方案将作为一套产品保存,随套包含、额外增配和客户自备分别列示。

产品与技术资料

浏览其他系统配置 ↗

配置与备份工具

编辑选配清单

  1. 01核对配置型号、版本与数量
  2. 02补充用途场景、环境与目标
  3. 03保存摘要复制或下载,便于沟通

尚未发送。清单保存在当前浏览器中。您可以复制或下载后与 RJ 分享。

在此编辑整套配置、产品选型与项目说明,或恢复和下载备份。查看全部选配清单。

整套与单品 0

整套按配置展开随套、额外和自备项;独立产品保留单独数量。

用途与联系信息

可以不选择任何产品,直接描述项目。联系字段为选填,信息保存在当前浏览器中。