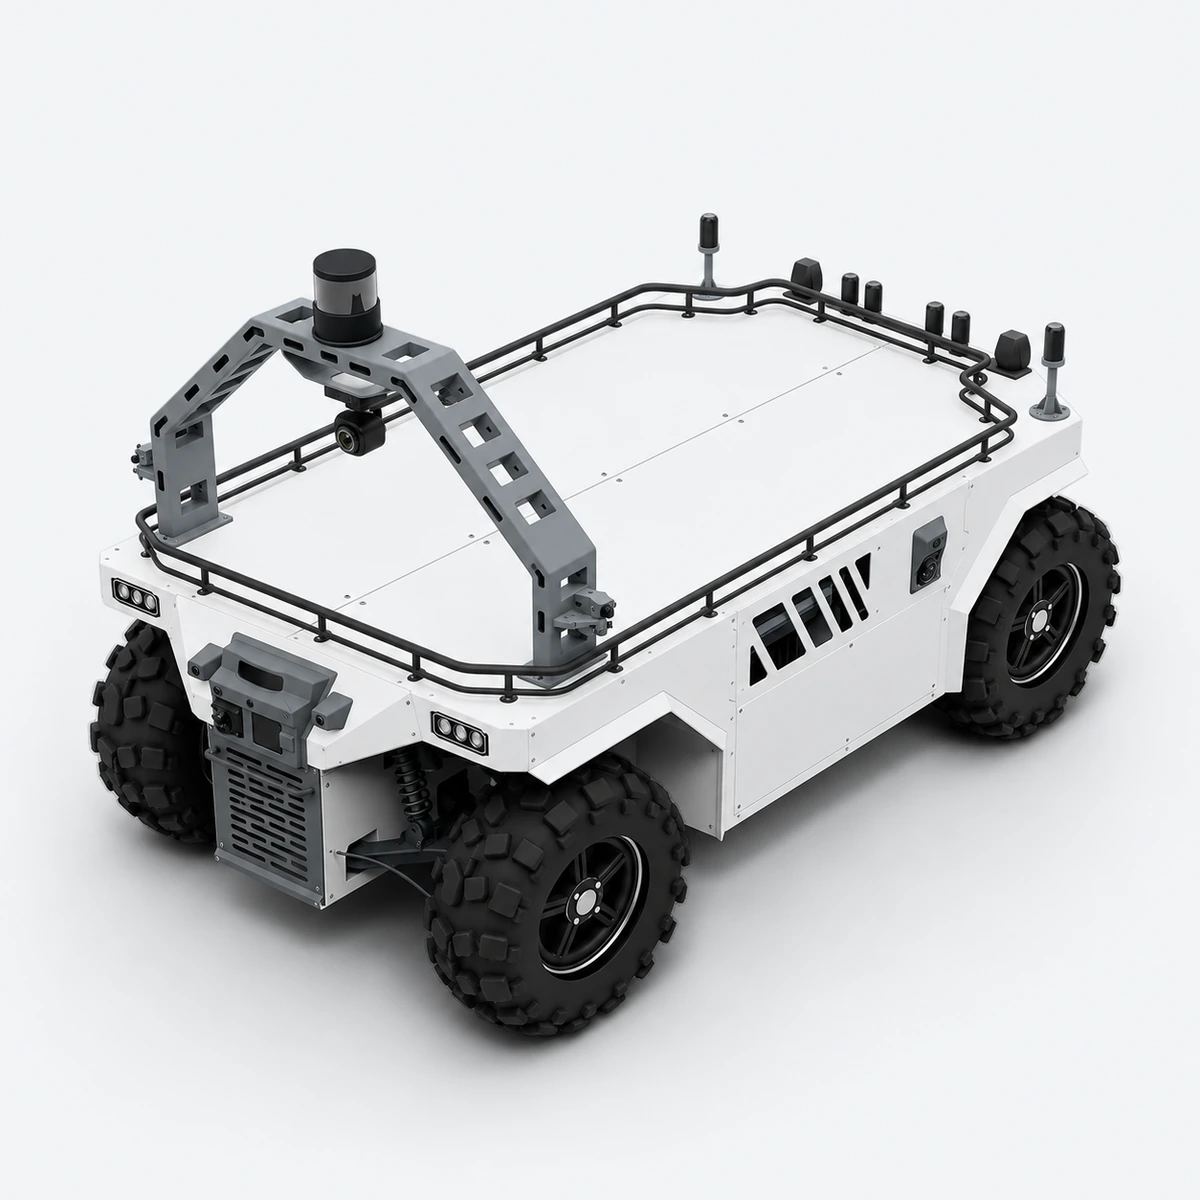
Luchs B 1.0 · 基础底盘版
为上层软件和载荷集成提供移动基础,包含底盘运动、遥控与控制接口。
- 4×4 移动底盘
- 遥控及上位控制接口
- 上装安装与扩展基础
组成、适配与升级
本版本配置范围
- 车体、驱动、转向与制动
- 底盘控制器及遥控配置
- 对应车辆接口
适用条件
- 不包含自主导航上装。
- 载荷重量、重心和供电按所选车辆配置核对。
升级与扩展
升级至 2.0 时评估车辆固件、安装空间、载荷供电和控制接口,再增加感知、定位、计算与导航组件。
 德国
 荷兰
 瑞士
 奥地利
 挪威
 芬兰
RJ Tech Limited · 移动底盘与车辆
面向越野机器人任务的 4×4 移动平台。1.0 提供可供集成的基础底盘;2.0 将感知、定位、计算和导航组织为系统配置。
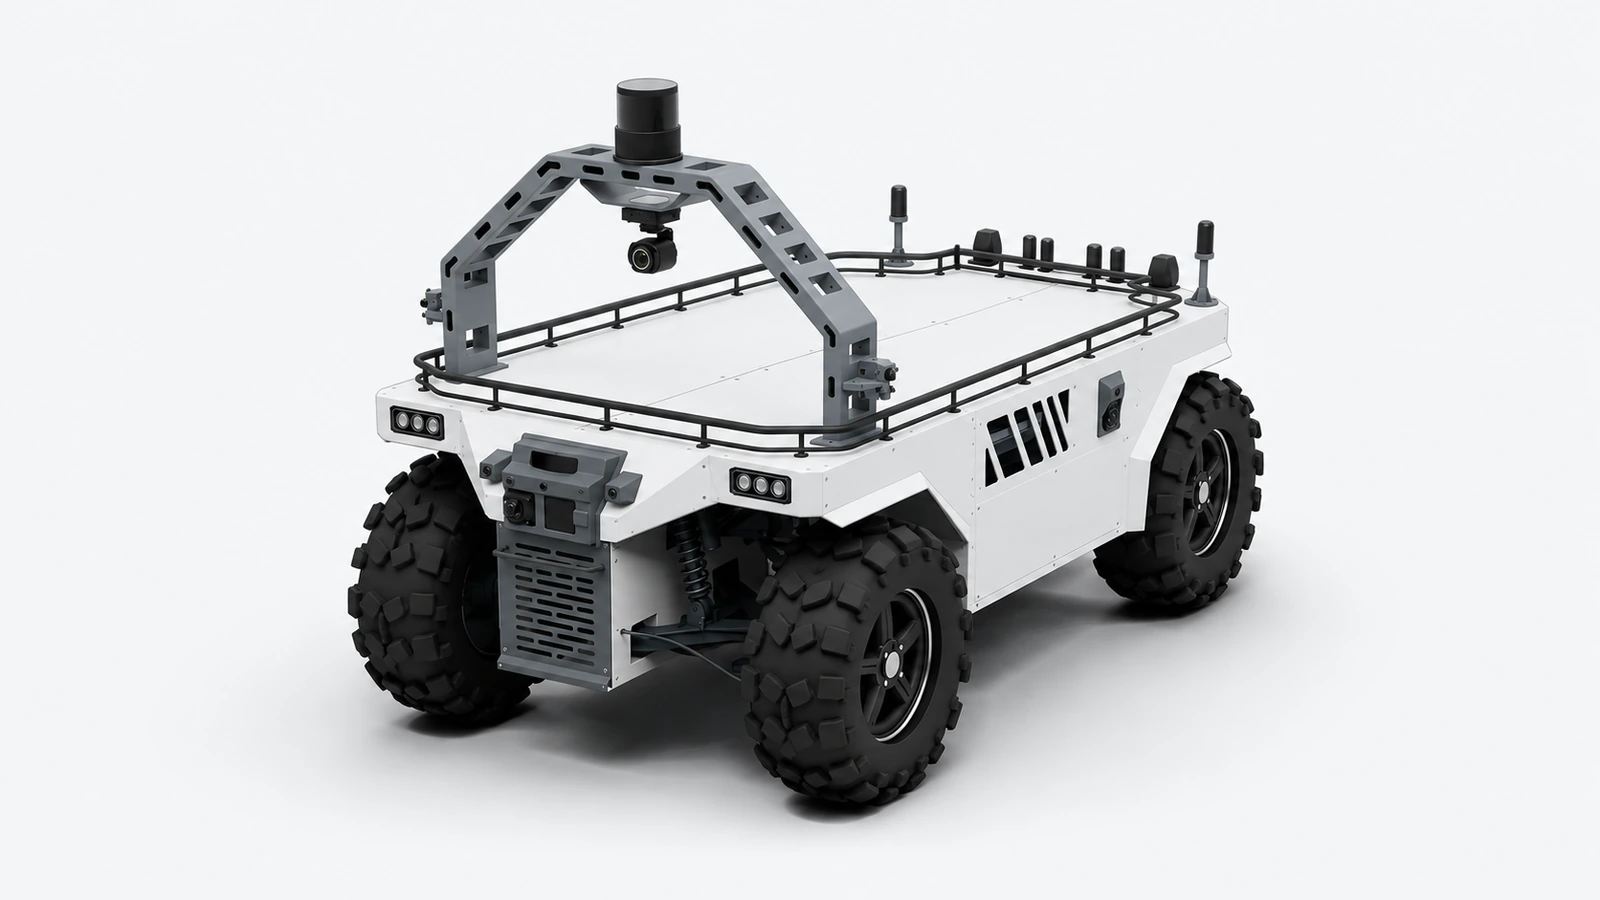
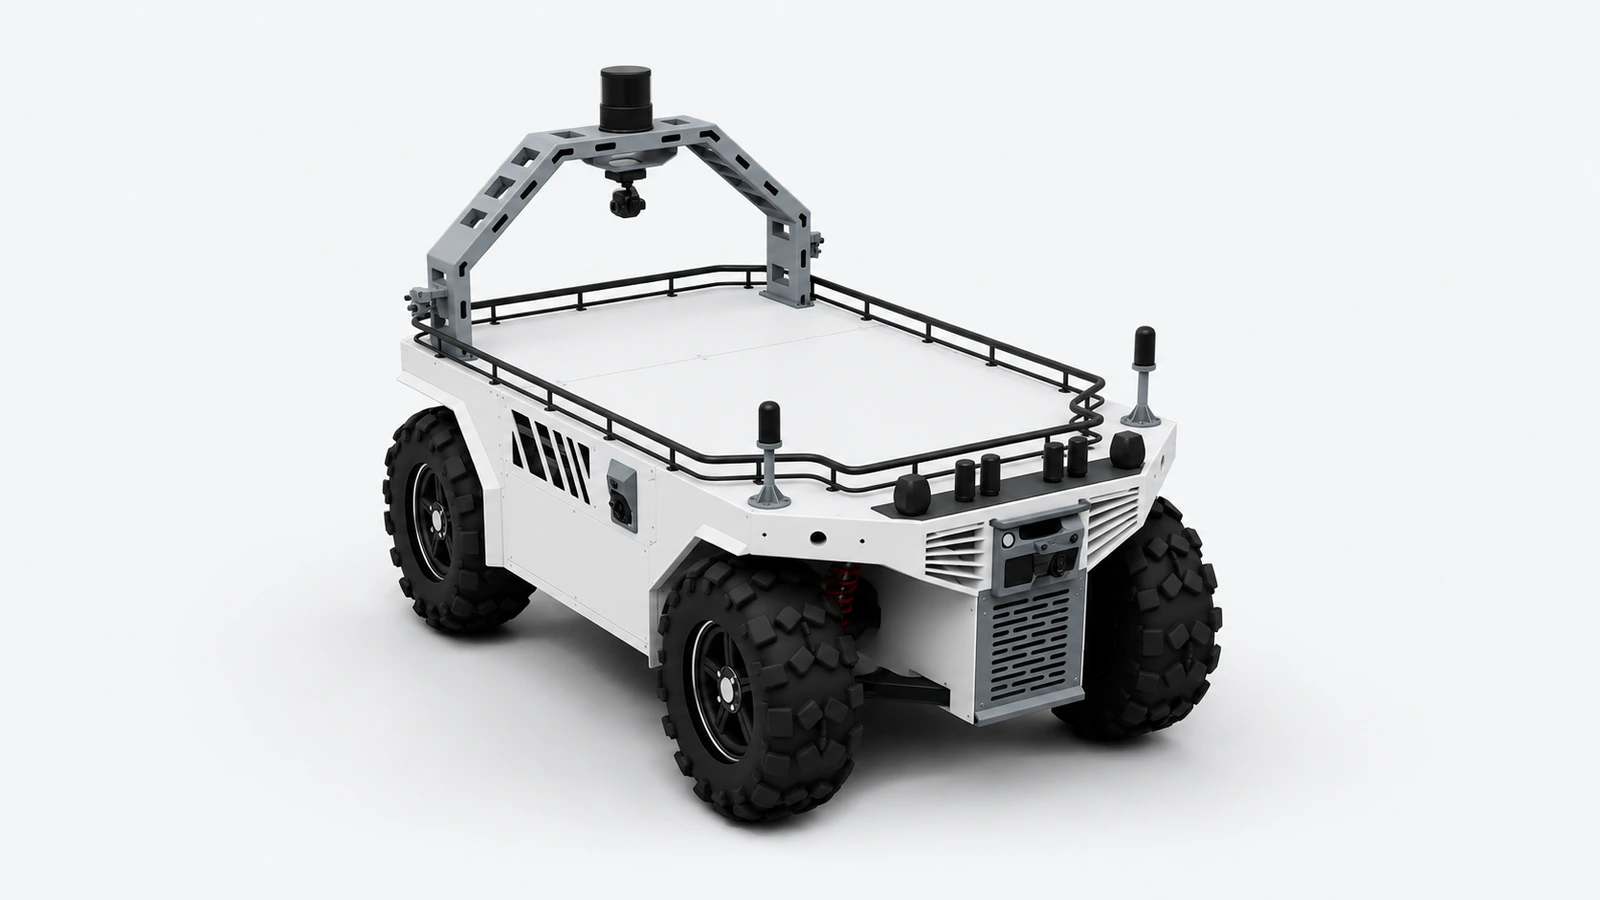
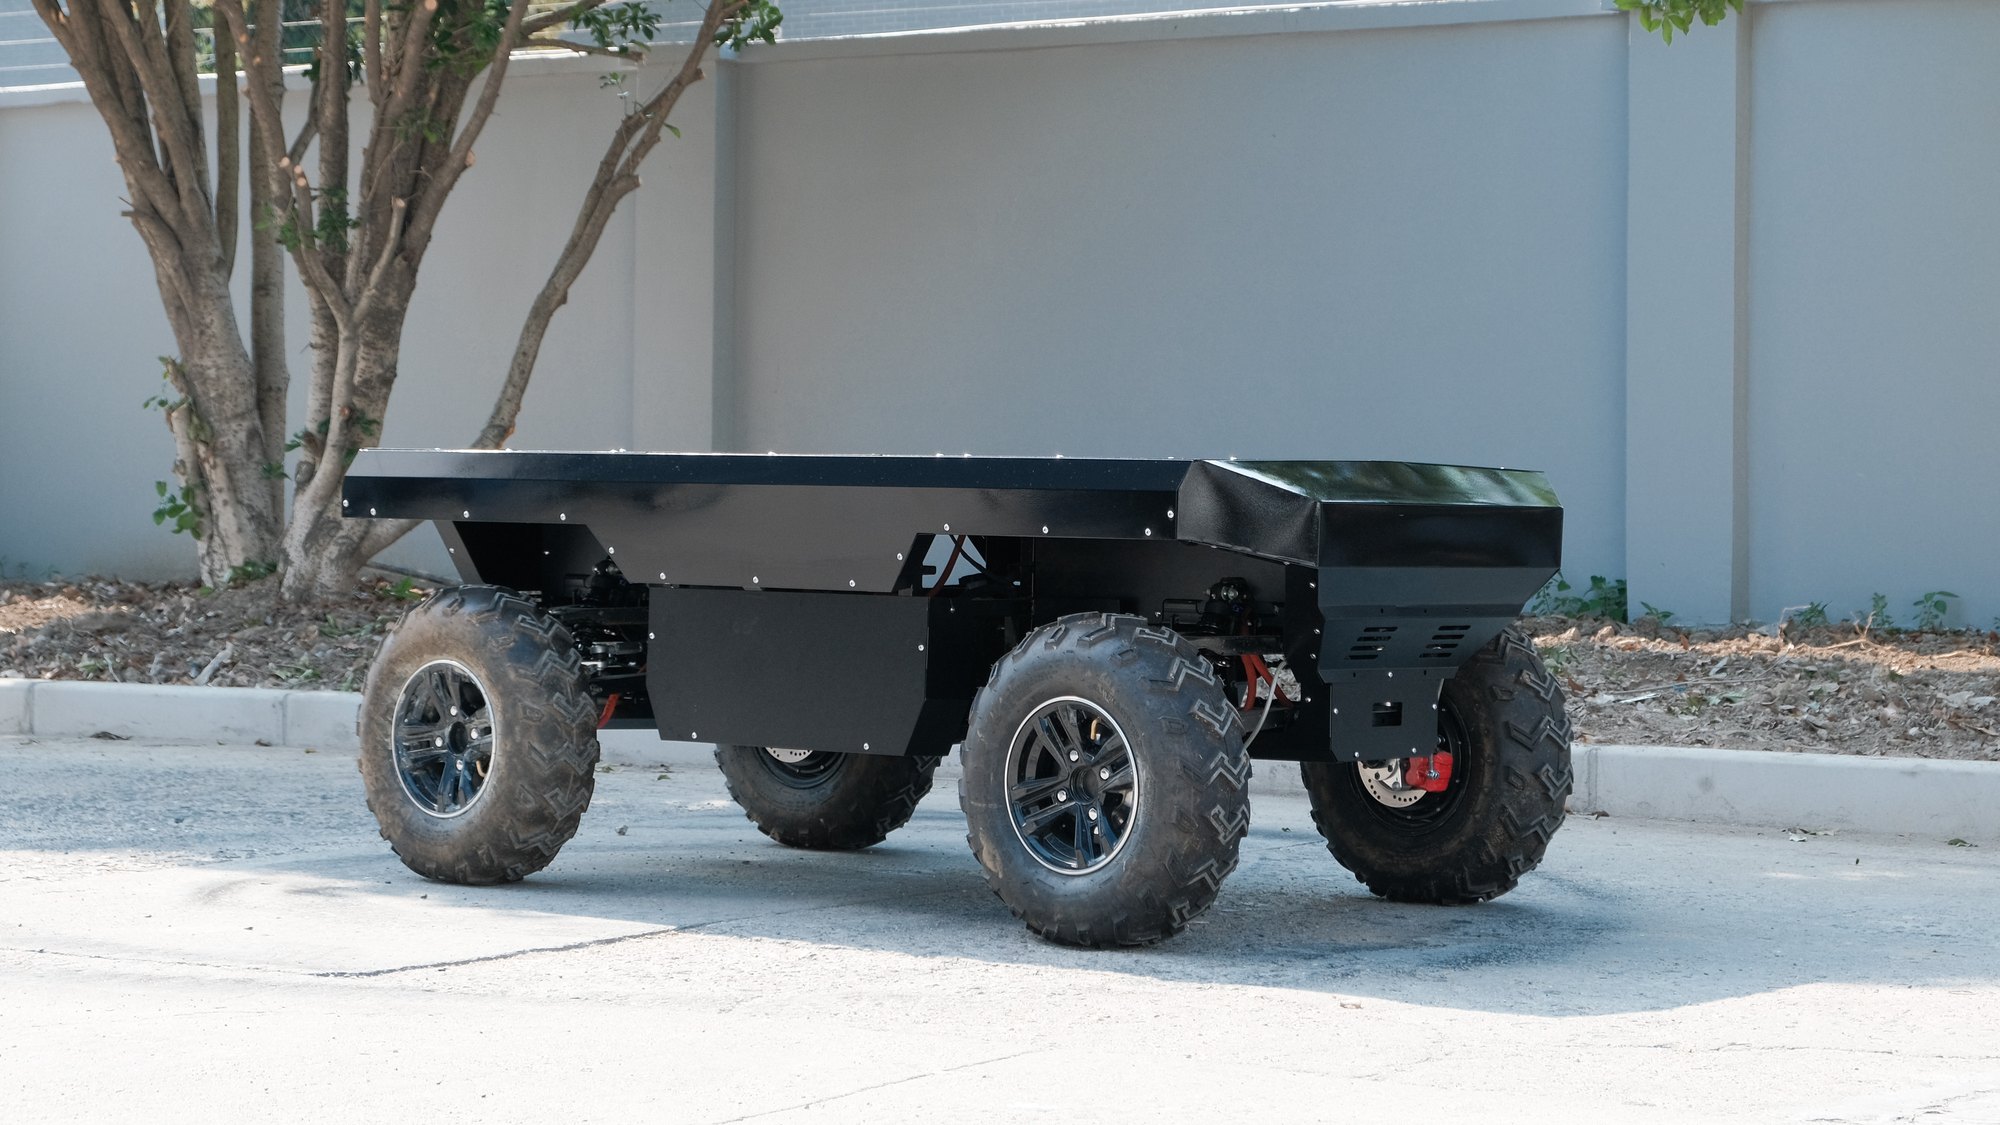
为上层软件和载荷集成提供移动基础,包含底盘运动、遥控与控制接口。
升级至 2.0 时评估车辆固件、安装空间、载荷供电和控制接口,再增加感知、定位、计算与导航组件。
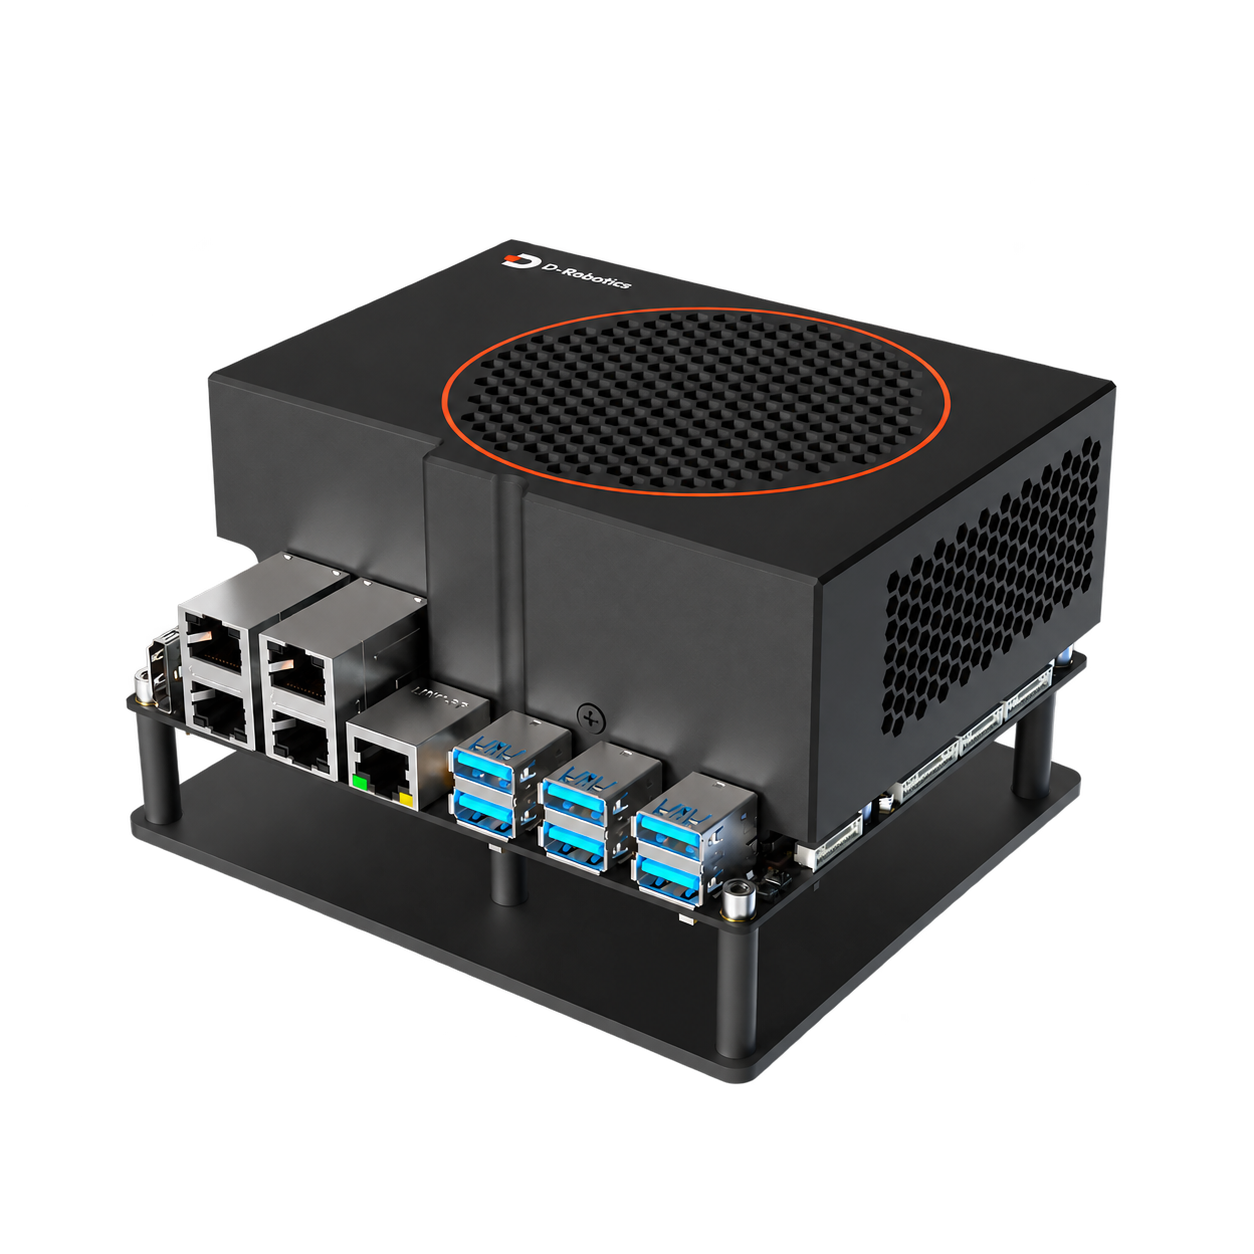
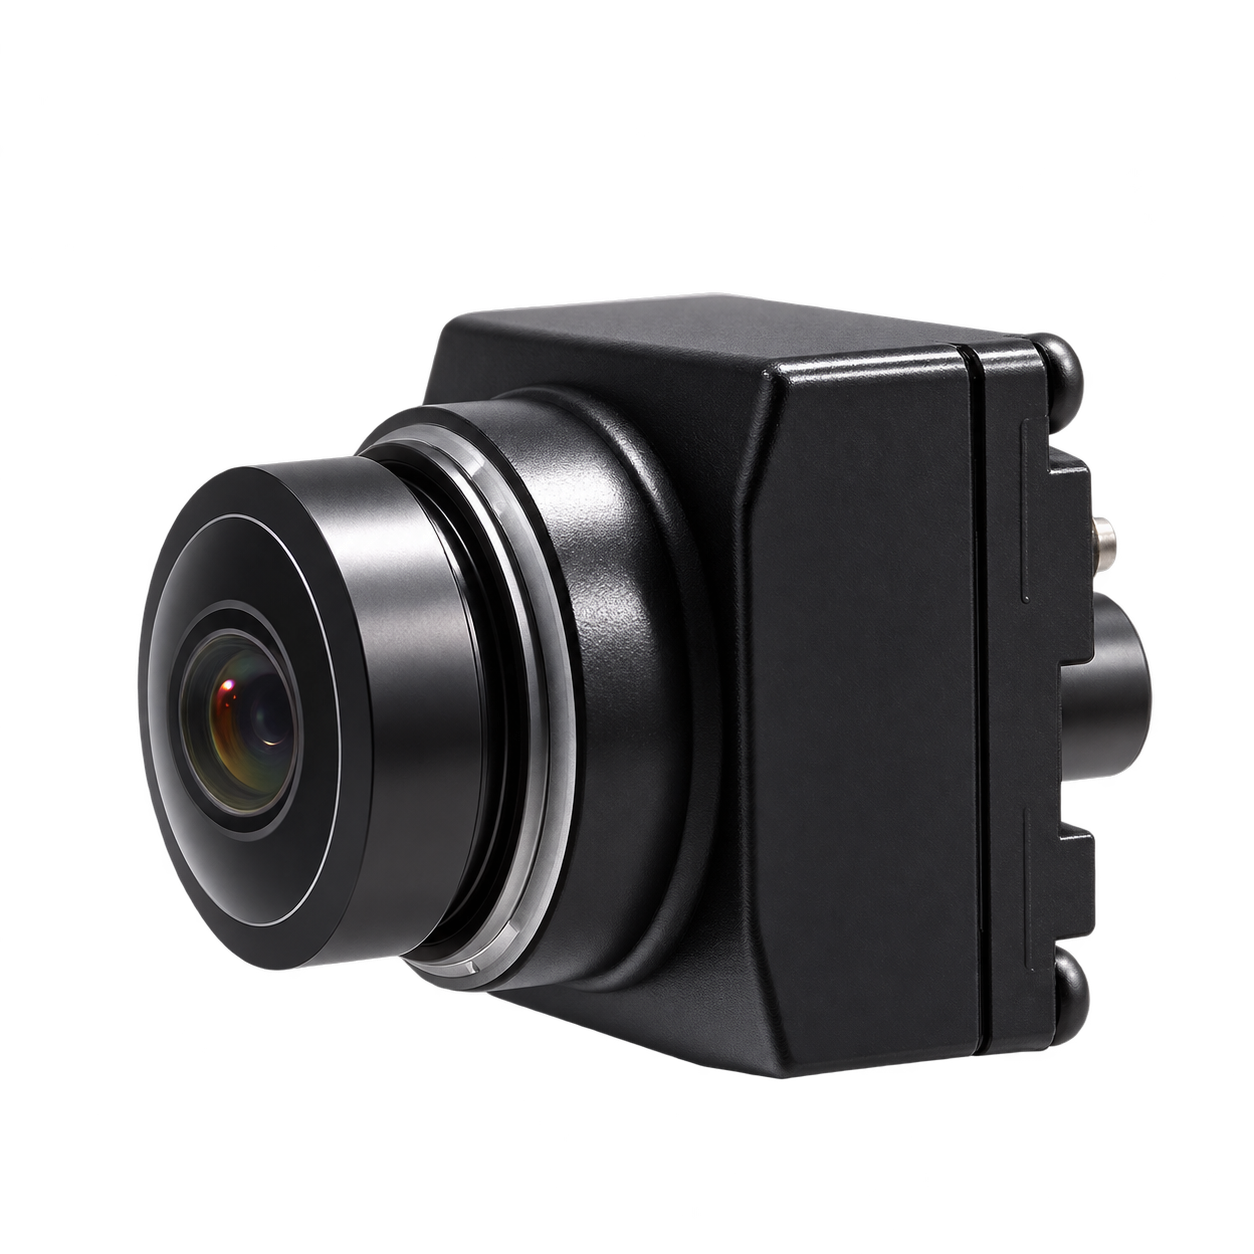
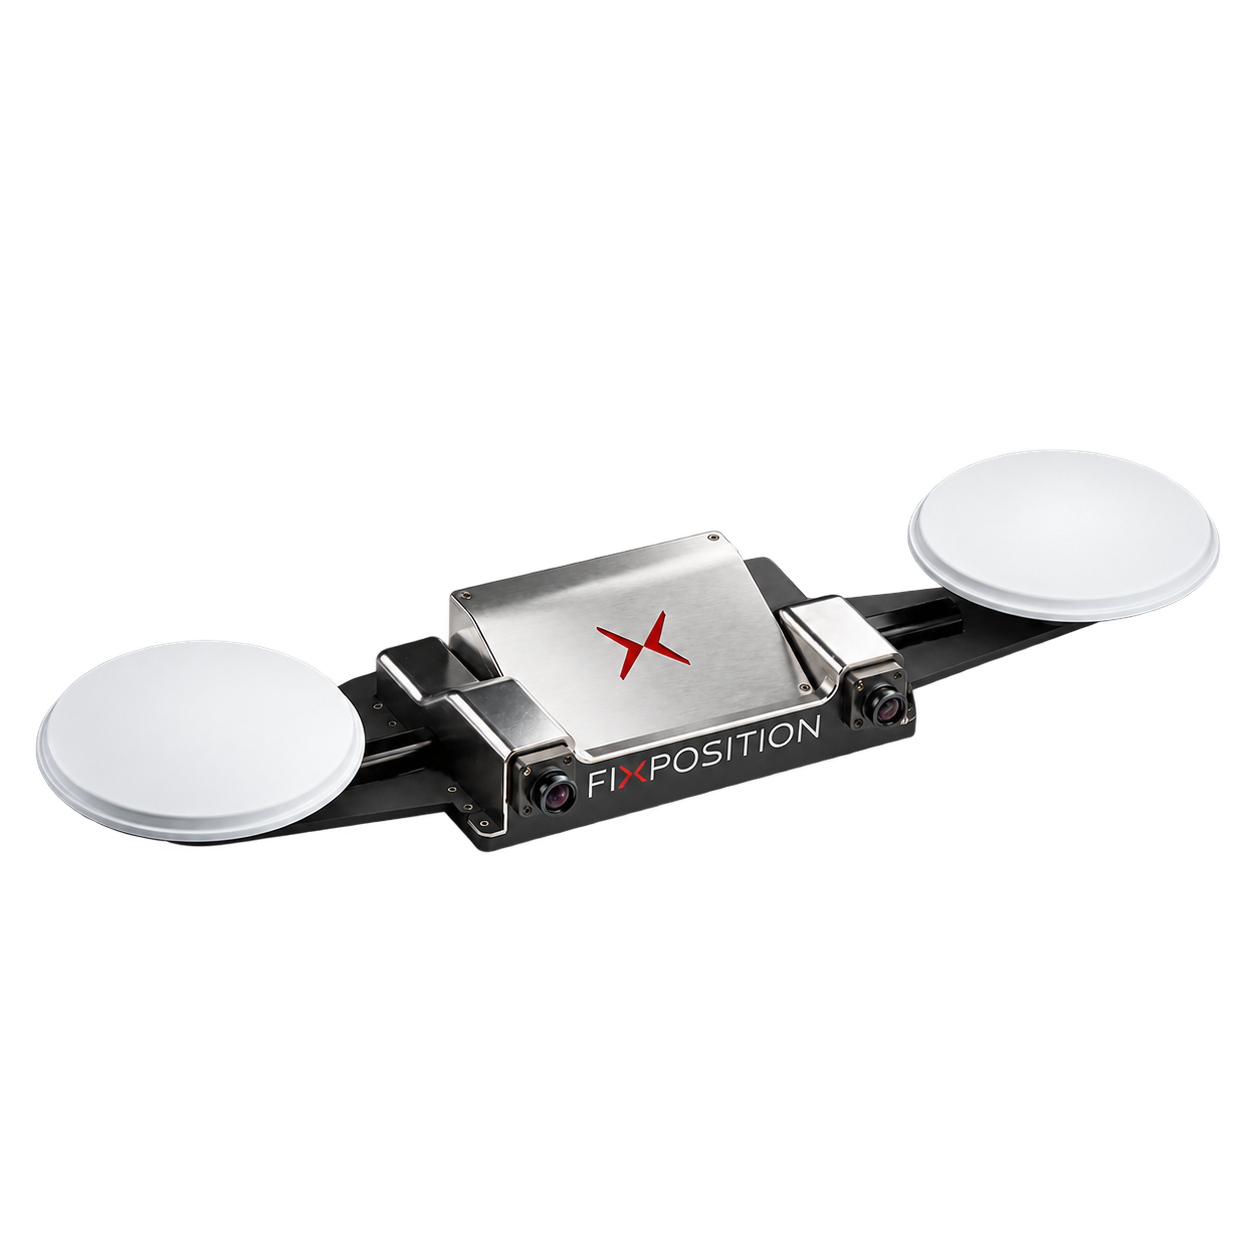
11 颗森云主相机、独立融合定位、2 颗 ATX、4 颗 FTX180 与前后毫米波;单 S600 或双 S100P 计算路线,架构配置需按任务完成适配验证。
可根据任务扩展传感器或计算配置;变更安装与设备组合后同步更新标定、驱动和车型参数。
选择功能版本,安装与配套需求可在询盘时补充。
仅切换规格展示,购买和询盘配置单独选择。
| 平台形式 | 4 × 轮毂电机,72 V |
|---|---|
| 载荷 | 80 / 250 kg 参数条件
|
| 速度 | 30 km/h 参数条件
|
| 电池配置 | 72 V 60 Ah / 73 V 127.4 Ah 参数条件
|
| 控制与通信 | 车辆控制接口:VCU V2.6
CAN 物理层:CAN 2.0B;波特率按固件及协议版本匹配 |
| 尺寸与重量 | 尺寸:1990 × 1150 × 800 mm
重量:230 kg |
| 工作环境 | −20 °C–+55 °C |
| 感知定位方案范围 | 主视觉相机:11 颗
融合定位:定位单元、双 GNSS 天线、独立双目
产品 LiDAR:ATX ×2;FTX180 × 4
毫米波雷达:2 颗
数据采集扩展:OT128 可选 参数条件
|
|---|
| 电机功率及口径 | 1.8 / 5 kW 参数条件
|
|---|
| 离地间隙 | 300 mm |
|---|---|
| 系统与软件范围 | 车辆协议、DBC 与 ROS 软件包,按固件匹配 |
| 计算方案 | 单 S600 / 双 S100P 参数条件
|
| 版本功能范围 | 1.0 基础底盘:底盘运动、遥控与车辆控制接口
2.0 感知与自主导航:基础底盘 + 感知定位上装 + 计算与导航配置 参数条件
|
| 道路使用条件 | 手册不允许 |
| 平台形式 | 4 × 轮毂电机,72 V |
|---|---|
| 载荷 | 80 / 250 kg 参数条件
|
| 速度 | 30 km/h 参数条件
|
| 电池配置 | 72 V 60 Ah / 73 V 127.4 Ah 参数条件
|
| 控制与通信 | 车辆控制接口:VCU V2.6
CAN 物理层:CAN 2.0B;波特率按固件及协议版本匹配 |
| 尺寸与重量 | 尺寸:1990 × 1150 × 800 mm
重量:230 kg |
| 工作环境 | −20 °C–+55 °C |
| 电机功率及口径 | 1.8 / 5 kW 参数条件
|
|---|
| 离地间隙 | 300 mm |
|---|---|
| 系统与软件范围 | 车辆协议、DBC 与 ROS 软件包,按固件匹配 |
| 版本功能范围 | 底盘运动、遥控与车辆控制接口 |
| 道路使用条件 | 手册不允许 |
| 平台形式 | 4 × 轮毂电机,72 V |
|---|---|
| 载荷 | 80 / 250 kg 参数条件
|
| 速度 | 30 km/h 参数条件
|
| 电池配置 | 72 V 60 Ah / 73 V 127.4 Ah 参数条件
|
| 控制与通信 | 车辆控制接口:VCU V2.6
CAN 物理层:CAN 2.0B;波特率按固件及协议版本匹配 |
| 尺寸与重量 | 尺寸:1990 × 1150 × 800 mm
重量:230 kg |
| 工作环境 | −20 °C–+55 °C |
| 感知定位方案范围 | 主视觉相机:11 颗
融合定位:定位单元、双 GNSS 天线、独立双目
产品 LiDAR:ATX ×2;FTX180 × 4
毫米波雷达:2 颗
数据采集扩展:OT128 可选 参数条件
|
|---|
| 电机功率及口径 | 1.8 / 5 kW 参数条件
|
|---|
| 离地间隙 | 300 mm |
|---|---|
| 系统与软件范围 | 车辆协议、DBC 与 ROS 软件包,按固件匹配 |
| 计算方案 | 单 S600 / 双 S100P 参数条件
|
| 版本功能范围 | 基础底盘 + 感知定位上装 + 计算与导航配置 参数条件
|
| 道路使用条件 | 手册不允许 |
包含项、选配件、线束及安装件按所选型号与系统配置确认。
使用资料时请核对产品型号、硬件配置及文档版本。
查看相关方案中的计算、感知与移动平台,兼容条件和选配关系见具体方案。
可以选择多个型号并分别填写数量,也可以注明已有设备和其他需求。
正在准备定制选项。