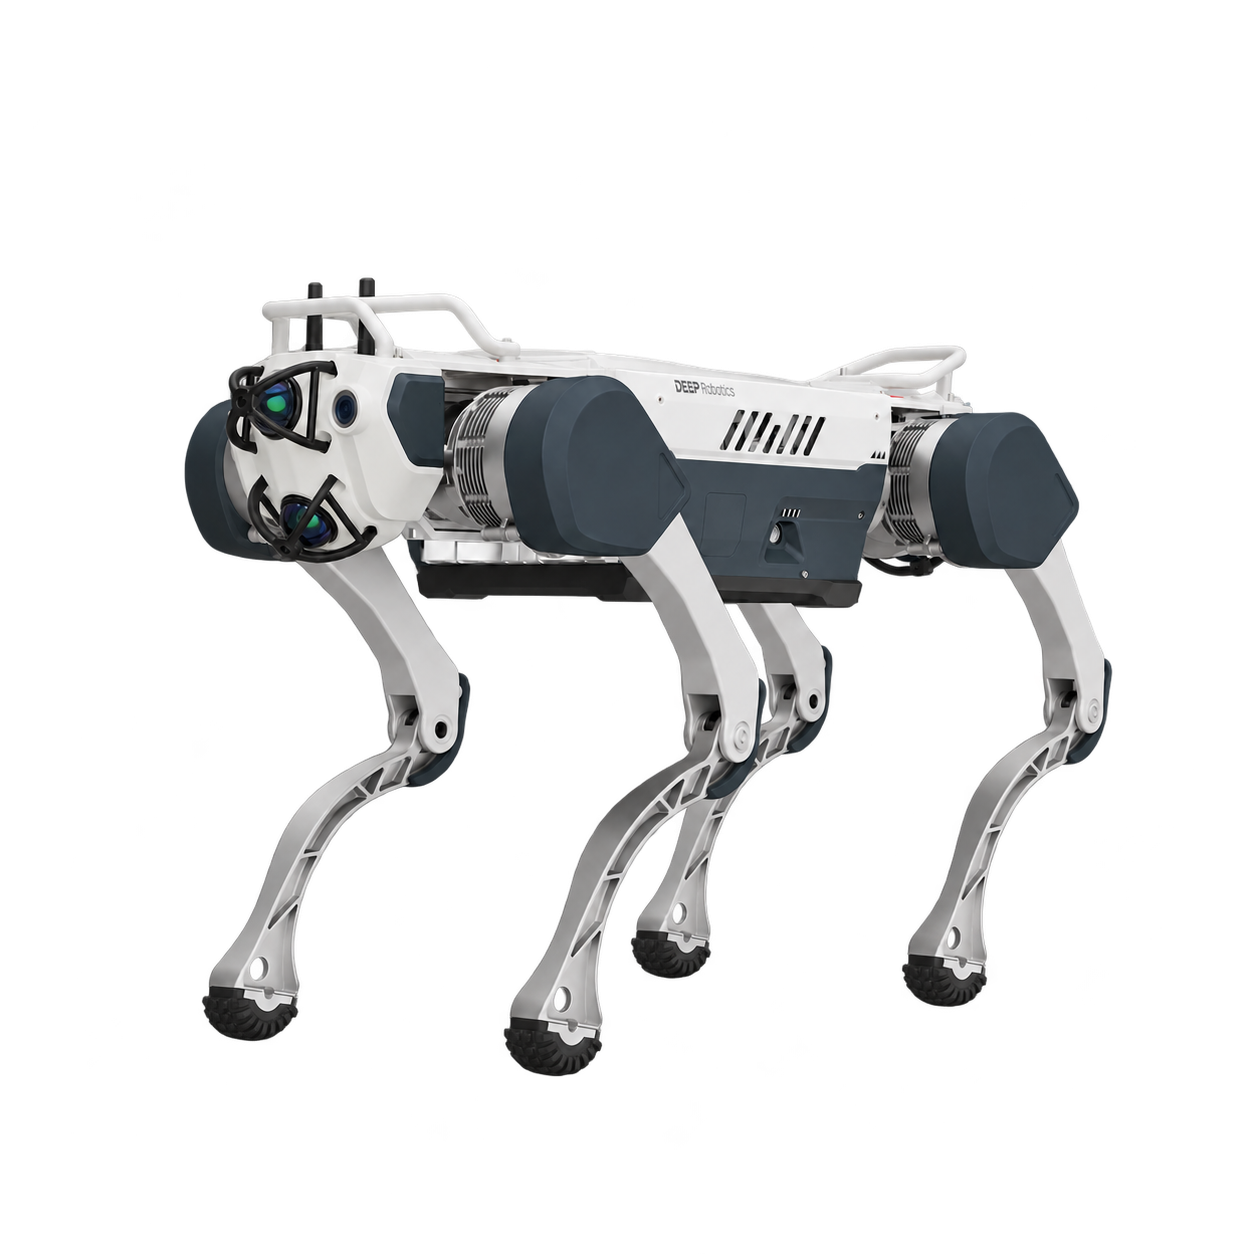
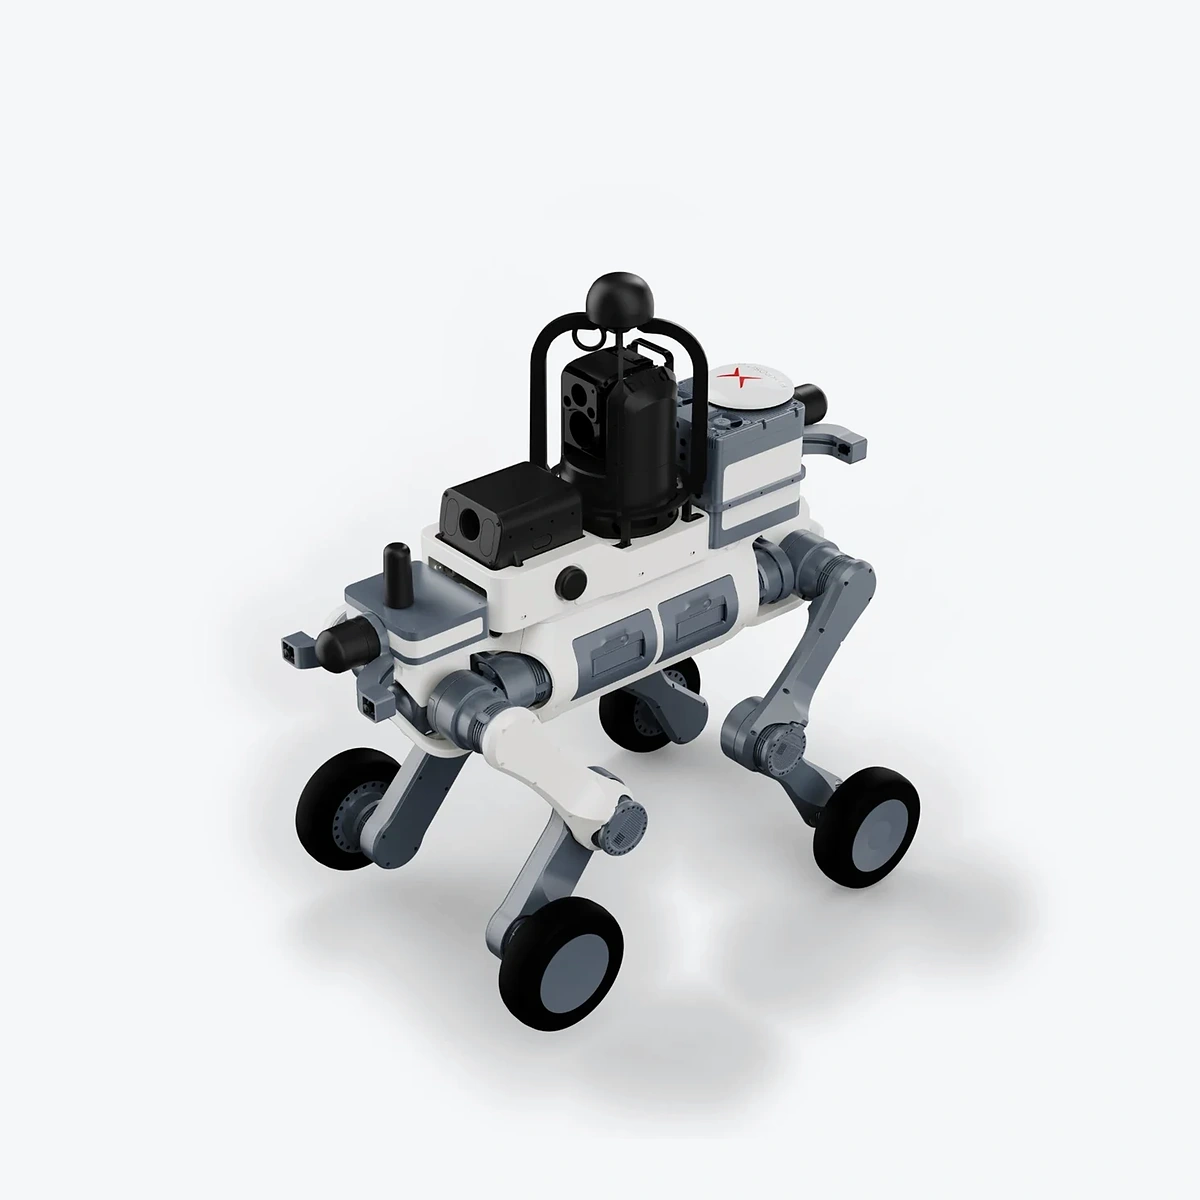
产品概览
- 1.0:Vision-RTK 2 + 前后双 GNSS 天线定位
- 2.0:模块化结构与 LiDAR、彩色深度感知
- JT128 与 Odin1 系列按任务组成感知配置
- 含 S100 / 不含 S100 两种计算选项
适合的任务
- 四足机器人定位增强
- 模块化巡检载荷集成
- 增加机器人环境感知
选择时关注
- 定位为主的任务选择 1.0;需要点云与深度感知时比较 2.0。
- 2.0 可选择配套 RDK S100 计算或对接已有计算设备;这属于配置差异。
- 先确认机器人型号、载荷接口和软件数据输出,再选择安装及设备组合。
版本与功能差异
1.0 · 双天线 RTK 定位版
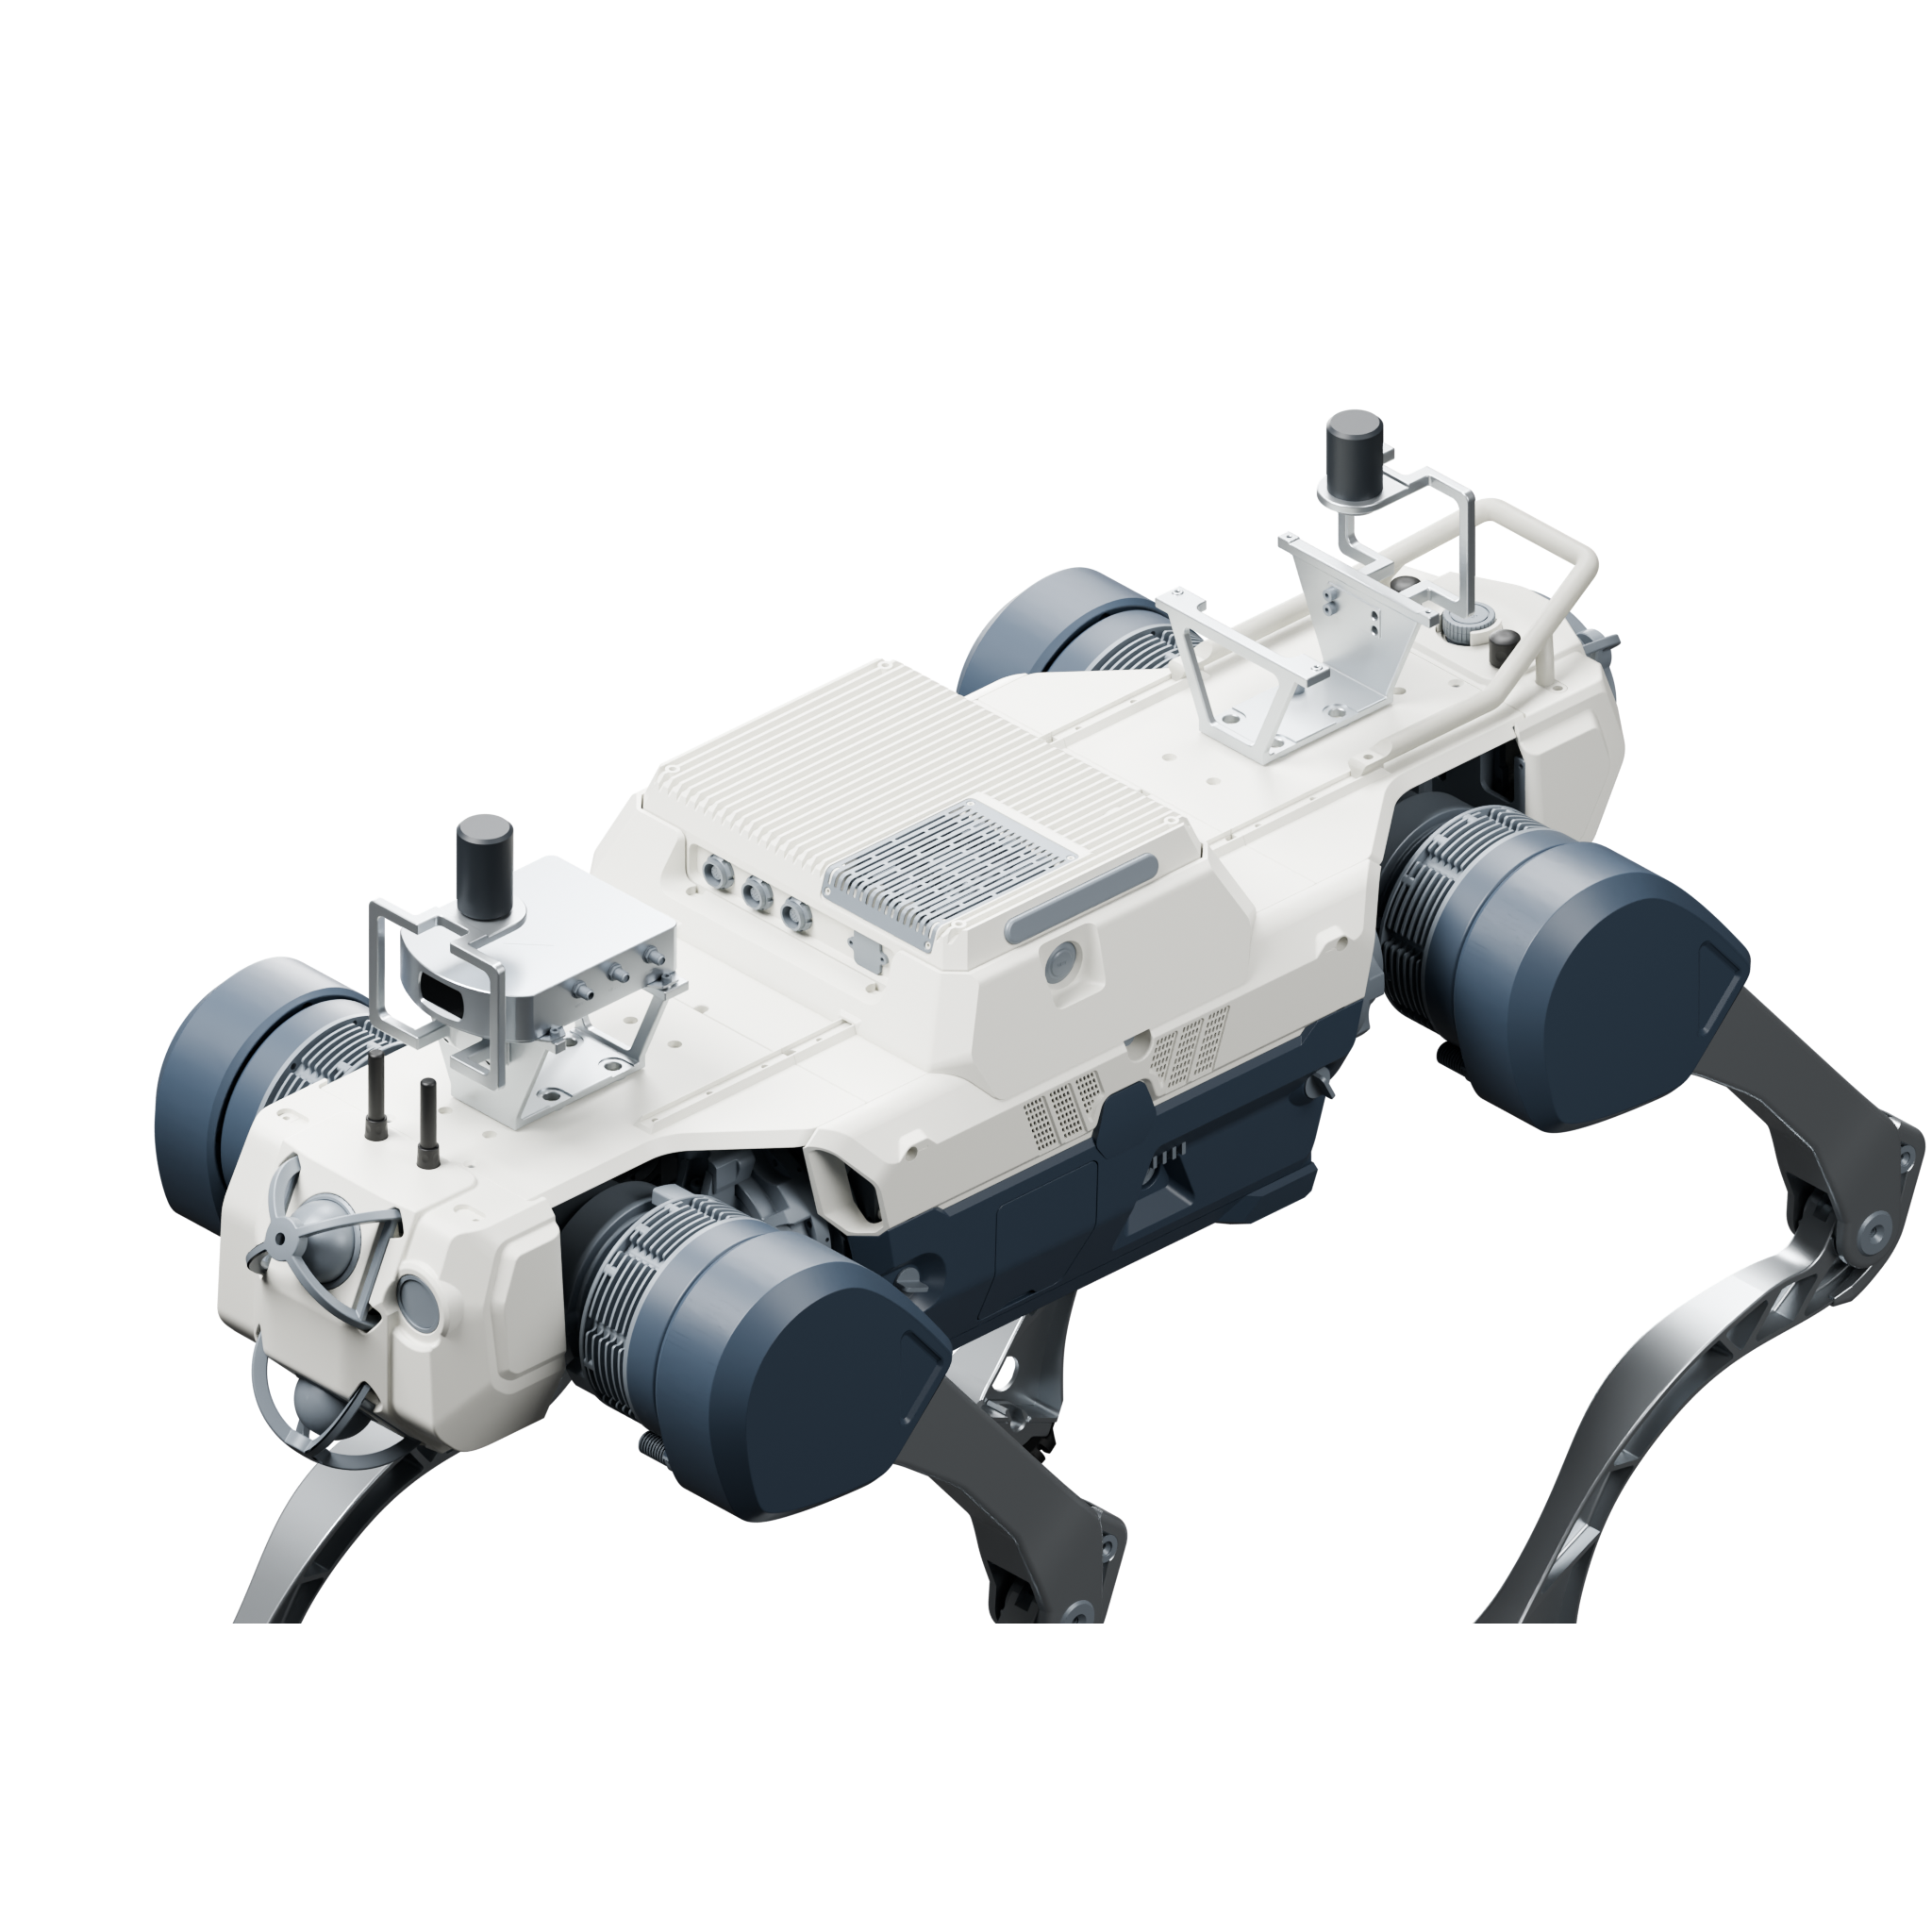 安装示意图
使用1台 Fixposition Vision-RTK 2 与前后各1根 GNSS 天线,机身内置相机参与定位;机器人数据接入按承载平台匹配。
- Vision-RTK 2 定位主机
- 前后双 GNSS 天线布局
- 机身内置相机与定位数据接入
组成、适配与升级
本版本配置范围
- Fixposition Vision-RTK 2 主机 ×1(含机身内置相机)
- 前方 GNSS 天线 ×1 + 后方 GNSS 天线 ×1
- 机器人数据、供电、线缆与安装配套按配置核对
适用条件
- 天线准确型号及线缆、安装件按机器人配置核对。
- 内置相机不另列为两台外接相机;独立视觉增配默认不包含。
- 接入时匹配 RTK 改正数据、坐标系、时间戳及机器人 SLAM 或位姿接口。
升级与扩展
升级至 2.0 时评估已有定位设备与安装结构,再增加点云、深度感知和相应计算接入。
2.0 · 感知增强版
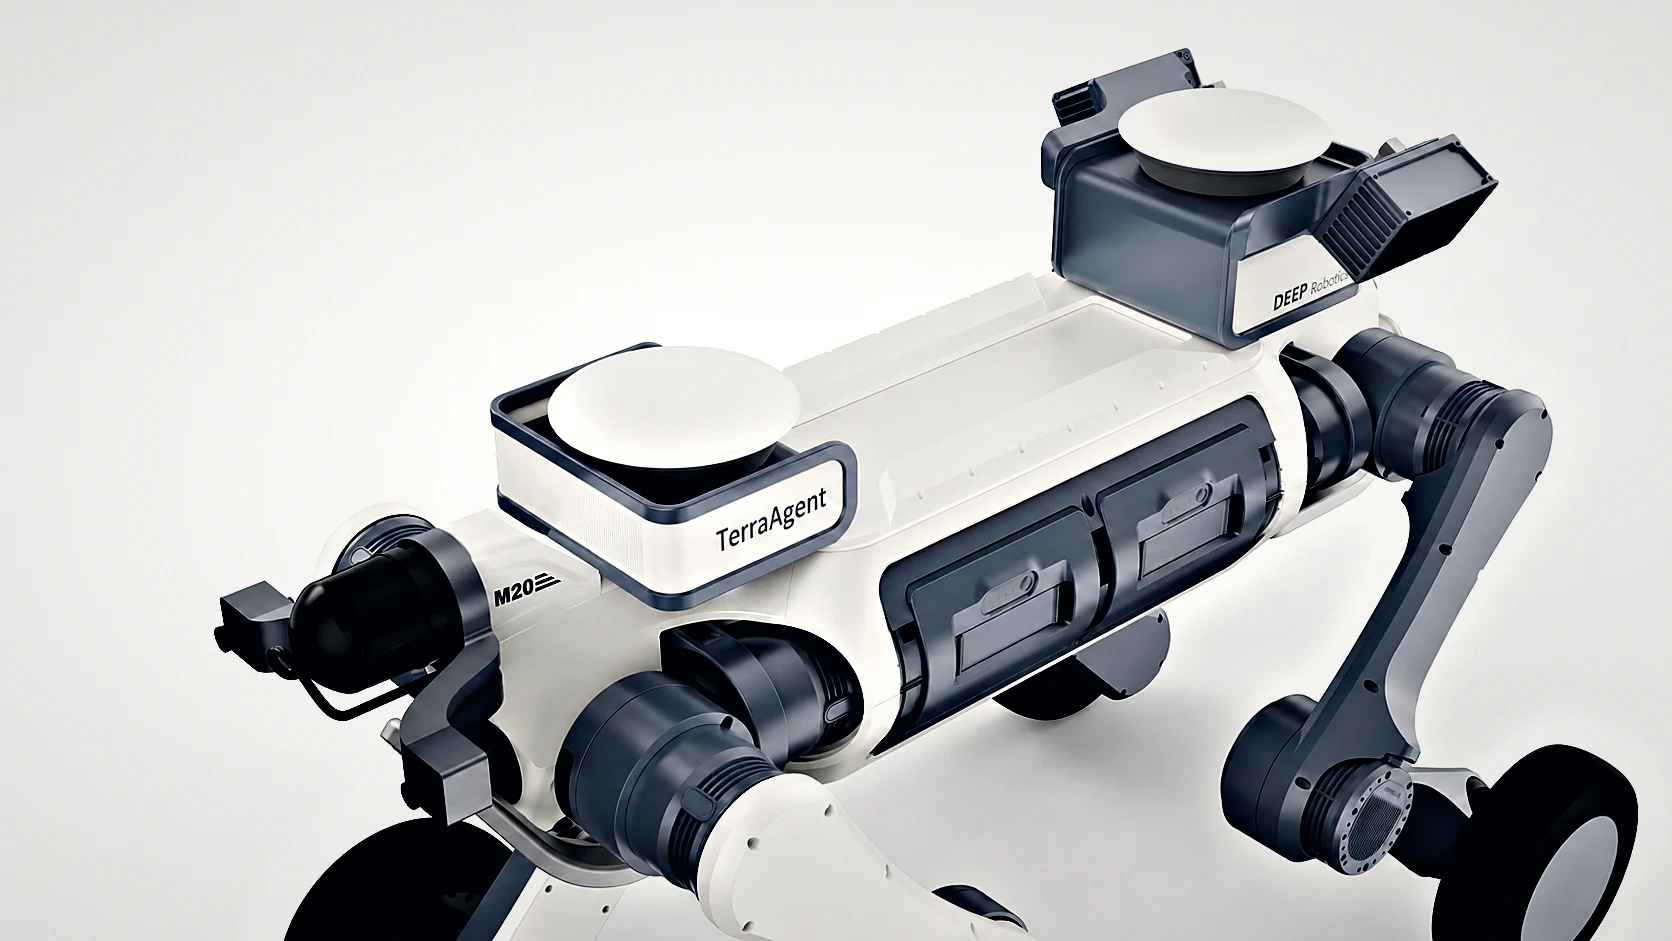 安装示意图
将 RTK 定位、JT128 LiDAR 与 Odin 彩色深度感知组织为紧凑的模块化上装,保留中央安装空间。
- 模块化定位与感知布局
- LiDAR 点云与彩色深度感知
- RDK S100 或已有计算设备接入
组成、适配与升级
本版本配置范围
- 定位与天线组件
- 前后 LiDAR 与侧向深度感知组件
- 选定计算、配电、网络及安装组件
适用条件
- 外观展示为 LYNX M20 上装配置渲染,机器人本体单独选择。
- Odin 系列的具体型号、接口与驱动按配置核对;Odin1 Lite 是可独立选型的生态产品。
- 检测、建图与自主导航功能随具体软件配置确定。
升级与扩展
后续可按覆盖范围与算法负载扩展传感器和计算模块;更改安装关系时同步更新标定与驱动。
选择功能版本,安装与配套需求可在询盘时补充。
规格与接口
仅切换规格展示,购买和询盘配置单独选择。
关键参数| 定位配置 | 定位配置:Fixposition Vision-RTK 2 × 1
定位与结构:RTK 定位 + 模块化上装 |
|---|
| GNSS 天线布局 | 前方1根 + 后方1根(共2根) |
|---|
| 相机接入 | Vision-RTK 2 机身内置相机 参数条件 |
|---|
| LiDAR 配置 | 前后 Hesai JT128 |
|---|
| 深度感知范围 | 左右 Odin1 系列模组 参数条件- Odin1 与 Odin1 Lite 为不同规格范围
- 以选定机型的手册、接口和结构匹配
|
|---|
| 计算配置 | 含 S100 / 不含 S100 参数条件 |
|---|
| 用途 | 为四足平台提供外部定位信息 |
|---|
| 计算平台 | 四足机器人 |
|---|
| 连接、安装与升级条件 | 平台连接:定位数据、安装件与供电按承载机器人配套
连接配套:以太网、配电、线束及安装组件
配套范围:安装面、载荷、重心、电源及机器人数据接口
升级配套:按模块接口、安装条件和软件版本匹配 参数条件 |
|---|
关键参数| 定位配置 | Fixposition Vision-RTK 2 × 1 |
|---|
| GNSS 天线布局 | 前方1根 + 后方1根(共2根) |
|---|
| 相机接入 | Vision-RTK 2 机身内置相机 参数条件 |
|---|
| 用途 | 为四足平台提供外部定位信息 |
|---|
| 计算平台 | 四足机器人 |
|---|
| 连接、安装与升级条件 | 平台连接:定位数据、安装件与供电按承载机器人配套
配套范围:安装面、载荷、重心、电源及机器人数据接口
升级配套:按模块接口、安装条件和软件版本匹配 参数条件 |
|---|
关键参数| 定位配置 | RTK 定位 + 模块化上装 |
|---|
| LiDAR 配置 | 前后 Hesai JT128 |
|---|
| 深度感知范围 | 左右 Odin1 系列模组 参数条件- Odin1 与 Odin1 Lite 为不同规格范围
- 以选定机型的手册、接口和结构匹配
|
|---|
| 计算配置 | 含 S100 / 不含 S100 参数条件 |
|---|
| 计算平台 | 四足机器人 |
|---|
| 连接、安装与升级条件 | 连接配套:以太网、配电、线束及安装组件
配套范围:安装面、载荷、重心、电源及机器人数据接口
升级配套:按模块接口、安装条件和软件版本匹配 参数条件 |
|---|
组成与配套
产品与配置范围
- 所选版本的定位感知上装
- 对应的安装、配电和数据连接组件
- 机器人本体及任务传感器按配置单独选择
配套选型项目
- 匹配的机器人载荷安装接口
- 电源、网络和机器人状态接口
- 按所选版本核对 GNSS 天线、线缆及传感器;1.0 前后双天线属于上装组成,不重复另购
包含项、选配件、线束及安装件按所选型号与系统配置确认。
软件与使用支持
- 定位融合需匹配机器人自身 SLAM 输出、坐标系和时间戳。
- LiDAR 感知与导航应用按选择的软件功能组织。
- 计算平台和驱动配置按上装版本及机器人型号匹配。
使用条件
- 机器人本体另选;上装、线束和电源模块均应计入载荷与重心。
- Odin1 系列的具体机型分别匹配尺寸、供电、数据与驱动,不跨型号套用参数。
- 实际感知覆盖取决于安装方向、机身遮挡与标定配置。
技术资料
使用资料时请核对产品型号、硬件配置及文档版本。
了解相关组件
查看相关方案中的计算、感知与移动平台,兼容条件和选配关系见具体方案。