
1.0 · 基础底盘版
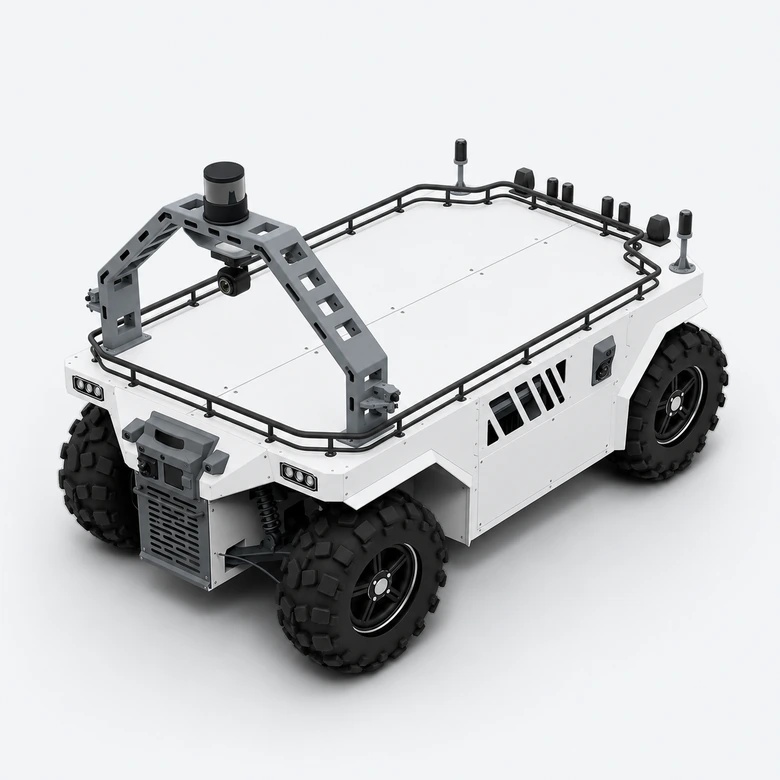
为上层软件和载荷集成提供移动基础,包含底盘运动、遥控与控制接口。
- 4×4 移动底盘
- 遥控及上位控制接口
- 上装安装与扩展基础
 德国
 荷兰
 瑞士
 奥地利
 挪威
 芬兰
系统配置 · 室外自主移动
11 颗森云主相机、独立融合定位、2 颗 ATX、4 颗 FTX180 与前后毫米波;单 S600 或双 S100P 计算路线,架构配置需按任务完成适配验证。
以下说明系统中各模块的角色;实际连接依照所选设备接口和软件配置。
相机与 LiDAR 按视野、距离和任务组合;前后毫米波感知按任务选型。
定位设备与车辆状态共同服务导航应用。
按模型负载组织计算、规划和任务接口。
通过对应车辆接口执行运动并报告状态。
为上层软件和载荷集成提供移动基础,包含底盘运动、遥控与控制接口。
11 颗森云主相机、独立融合定位、2 颗 ATX、4 颗 FTX180 与前后毫米波;单 S600 或双 S100P 计算路线,架构配置需按任务完成适配验证。
设备之间的机械、电气和软件接口共同决定系统配置。
GMSL2 相机需匹配接入板与驱动;LiDAR 按数据接口、同步和带宽配套。毫米波雷达的协议、CAN 接入及主机连接需另行确认。
上装电源、峰值功耗、安装空间和重心按整机配置核对。
底盘固件、命令接口、运行限速和人工接管方式与导航软件对应。
选择版本与套数,在同一处选配产品。随套包含、额外增配和客户自备分别列示。
正在准备配置选项。完整方案将作为一套产品保存,随套包含、额外增配和客户自备分别列示。