跳到正文RJ Tech DACH Online Store 系统配置 · 科研与移动机器人
Luchs A 机器人开发组合
将可选构型的 Luchs A 与 RDK、视觉和定位组件组合,适合从底盘控制扩展到移动感知与导航开发。
移动机器人课程路径跟踪和控制研究视觉定位算法开发
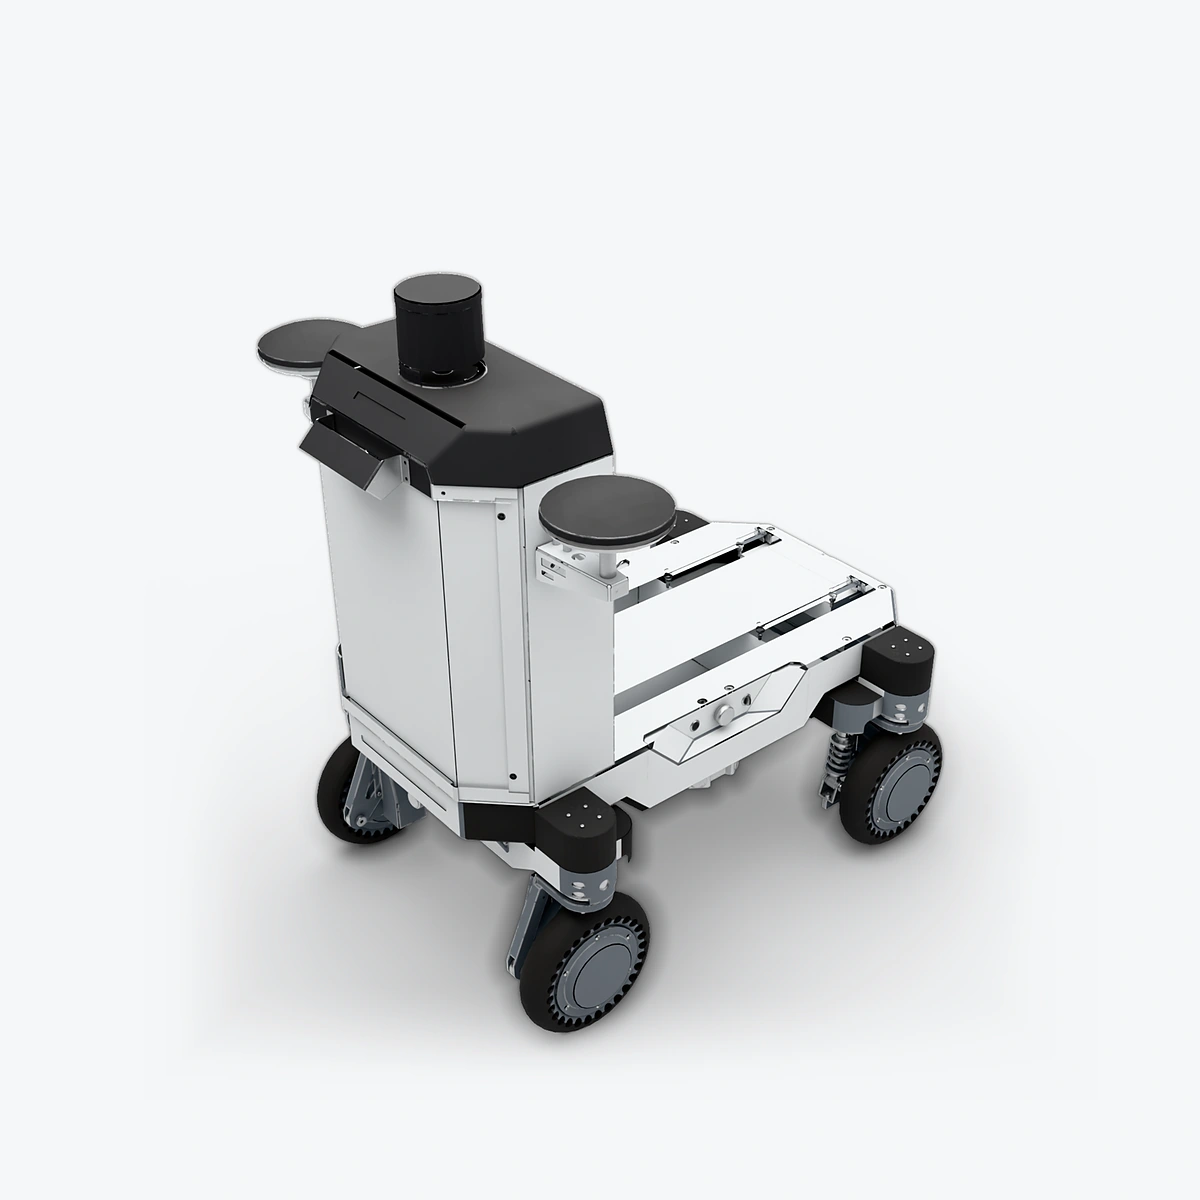 产品渲染图
各组件如何配合
以下说明系统中各模块的角色;实际连接依照所选设备接口和软件配置。
- 01
底盘构型
按运动模型选择 DF、FA、DA 或 4WS。
- 02
感知与定位
按任务加入视觉与定位设备。
- 03
RDK 计算
按模型与接口负载选择计算配置。
- 04
控制接口
将底盘状态和运动指令连接到应用软件。
可以选择的范围
- 一种 Luchs A 底盘构型
- 一套匹配的 RDK 计算配置
- 可选视觉、定位和集成支持
DF · 差速
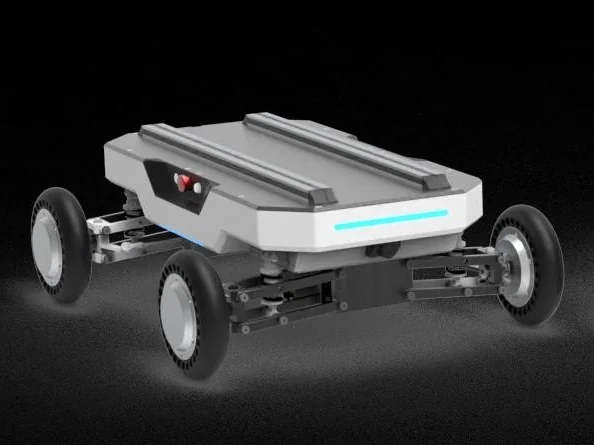 产品渲染图
通过左右轮速差实现转向,原地转向半径 0 m,适合差速运动模型开发。
- 差速运动模型
- 原地转向
- 40 kg · 800 × 665 × 292 mm
FA · 前阿克曼
产品渲染图前轮阿克曼转向,阿克曼最小转弯半径 0.89 m,也可差速原地转向,适合车辆式路径跟踪与控制开发。
- 差速、阿克曼运动模型
- 1 × 140 W 转向伺服
- 45 kg · 800 × 665 × 292 mm
DA · 双阿克曼
产品渲染图前后轴参与转向,双阿克曼最小转弯半径 0.445 m,适合研究多轴转向和机动性。
- 差速、阿克曼、双阿克曼运动模型
- 1 × 140 W 转向伺服
- 50 kg · 800 × 665 × 292 mm
4WS · 四轮转向
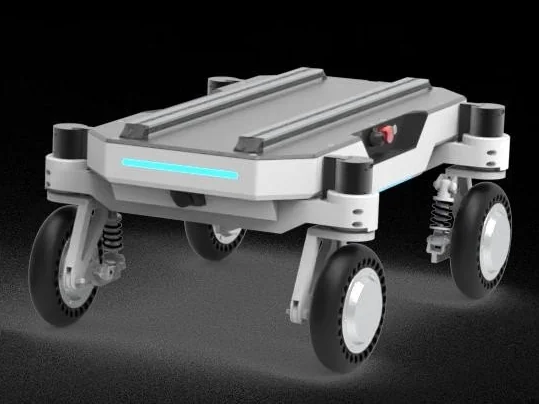 产品渲染图
四轮独立转向,可原地转向和横移(蟹行),原地转向包络圆 0.857 m,提供最灵活的机器人运动研究基础。
- 差速、阿克曼、双阿克曼、四轮转向运动模型
- 4 × 140 W 转向伺服,独立摆臂悬架
- 55 kg · 800 × 580 × 372 mm;可选 IP54 密封版本
安装与连接条件
设备之间的机械、电气和软件接口共同决定系统配置。
机械与载荷
安装组件需计入总载荷与重心,避免遮挡相机视野。
底盘通信
CAN 协议、ROS 驱动及车型参数与所选构型对应。
相机与定位
相机驱动、定位坐标系和数据时间戳需保持一致。
配置整套方案
选择版本与套数,在同一处选配产品。随套包含、额外增配和客户自备分别列示。
正在准备配置选项。完整方案将作为一套产品保存,随套包含、额外增配和客户自备分别列示。

 德国
 荷兰
 瑞士
 奥地利
 挪威
 芬兰