D-Robotics 地瓜机器人 · 计算与控制
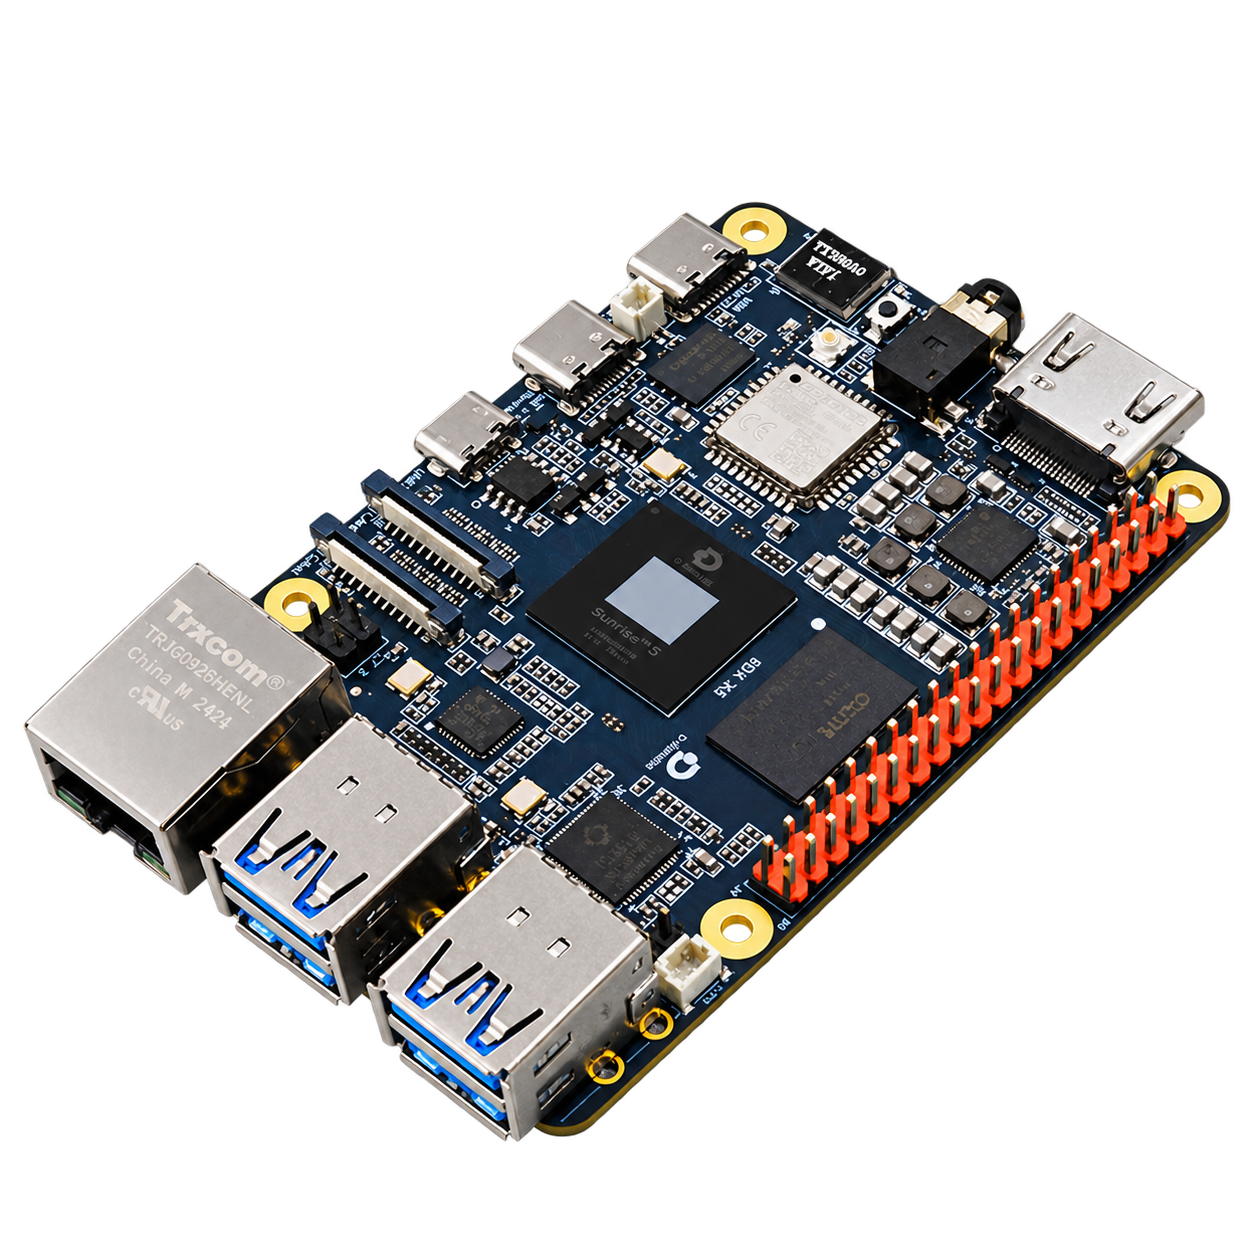
D-Robotics RDK S100
面向机器人感知与应用开发的计算平台。适用于从视觉开发板向多任务机器人计算扩展,同时保留独立的网络、控制和相机接入设计。
BPU:80 TOPS
GPU:100 GFLOPS算力与计算性能
12 GB LPDDR5内存
相机扩展接口:Camera Expansion Header
主板相机扩展链路:1×Camera Expansion接口,提供3 × 4-lane MIPI CSI-2信号相机接入

产品概览
- 80 TOPS BPU(INT8 等效)与 12 GB LPDDR5
- 6 × Cortex-A78AE @ 1.5 GHz;4 × Cortex-R52+ MCU
- 双千兆以太网、相机扩展和 MCU 扩展
- 64 GB eMMC 与 M.2 NVMe 扩展,四路 USB 3.0
适合的任务
- 移动机器人感知
- 多任务边缘 AI
- 定位与机器人应用开发
选择时关注
- 按相机数量、目标帧率及模型计算需求选择配置。
- 对照 S100P 的内存与计算配置,选择满足任务余量的型号。
- 相机扩展板、线束与驱动需按具体配置选择。
适用于此主机的 RDK 官方配件
先确定配件型号,再检查接口、安装、供电与软件版本。以下为厂商列明的适用范围,完整连接组合在配置时继续核对。
规格与接口
| 计算平台 | D-Robotics RDK S100 (6 × Cortex-A78AE @ 1.5 GHz) |
|---|---|
| 算力与计算性能 | BPU:80 TOPS
GPU:100 GFLOPS 参数条件
|
| 内存 | 12 GB LPDDR5 |
| 存储与扩展 | 存储与扩展:64 GB eMMC
存储扩展接口:M.2 Key M,PCIe 3.0 × 1 |
| 相机接入 | 相机扩展接口:Camera Expansion Header
主板相机扩展链路:1×Camera Expansion接口,提供3 × 4-lane MIPI CSI-2信号 参数条件
|
| 有线网络 | 2 × 千兆 RJ45 |
| CAN 接口 | MCU 100-pin连接器引出CAN5 / CAN6 / CAN7 / CAN8 / CAN9 参数条件
|
| 供电 | 12–20 V DC |
| 尺寸与重量 | 120 × 121 × 51 mm |
| 工作环境 | 0–45 °C |
其他存储参数
| 其他内存参数 | 96-bit |
|---|
其他供电与安装参数
| 其他供电参数 | 主板电源连接器:内径2.5 / 外径6 mm
峰值与最低电源能力:板卡输入上限150 W;极限场景建议150 W(20 V / 7.5 A)
电流与条件:典型场景5.5 A @ 12 V;极限场景7.5 A @ 20 V 参数条件
|
|---|---|
| 散热形式 | 支持风扇转速控制;12 V风扇接口最大200 mA 参数条件
|
其他计算参数
| GPU 型号 | Mali-G78AE |
|---|---|
| 实时 MCU | 4 × Cortex-R52+ @ 1.2 GHz |
其他接口与功能
| 无线与扩展 | M.2 Key E:PCIe 3.0 × 1 + UART |
|---|---|
| USB 与刷机接口 | USB Host:4 × USB 3.0
刷机与调试:1 × USB 2.0 Type-C |
| 显示与音视频 | HDMI 1.4,最高 2K @ 60 Hz |
| 控制及扩展接口 | 主域扩展:40-pin GPIO、Camera Expansion Header、Auto Header
MCU 扩展:16-pin MCU GPIO、MCU Port Expansion Header
调试:JTAG |
组成与配套
产品与配置范围
- RDK S100 计算平台
- 根据应用搭配相机扩展、存储和散热
配套选型项目
- 符合型号要求的稳压电源
- 匹配的相机扩展板与线束
- 存储设备、网络连接及安装固定件
包含项、选配件、线束及安装件按所选型号与系统配置确认。
软件与使用支持
- 官方系统镜像、工具链与示例应用。
- 外接定位设备通过其驱动和消息格式接入。
- 系统性能按实际模型、分辨率与并发任务评估。
使用条件
- 输入电源范围为 12–20 V DC;扩展相机、无线模块和 MCU 外设应核对配套板卡及引脚定义。
技术资料
使用资料时请核对产品型号、硬件配置及文档版本。
了解相关组件
查看相关方案中的计算、感知与移动平台,兼容条件和选配关系见具体方案。