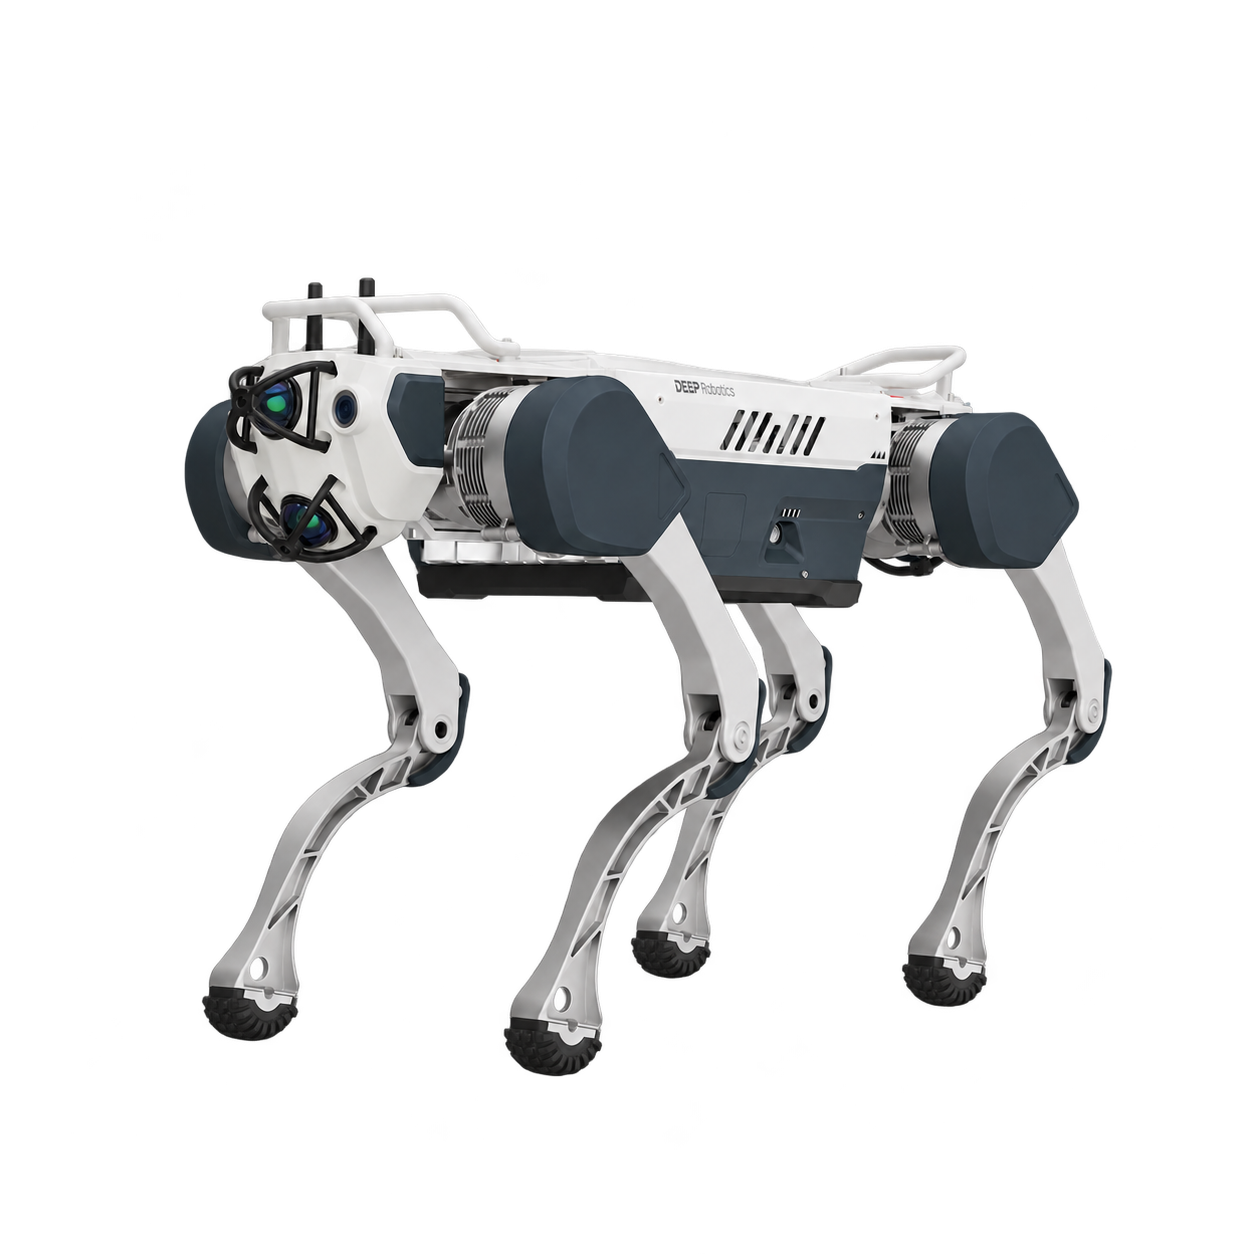
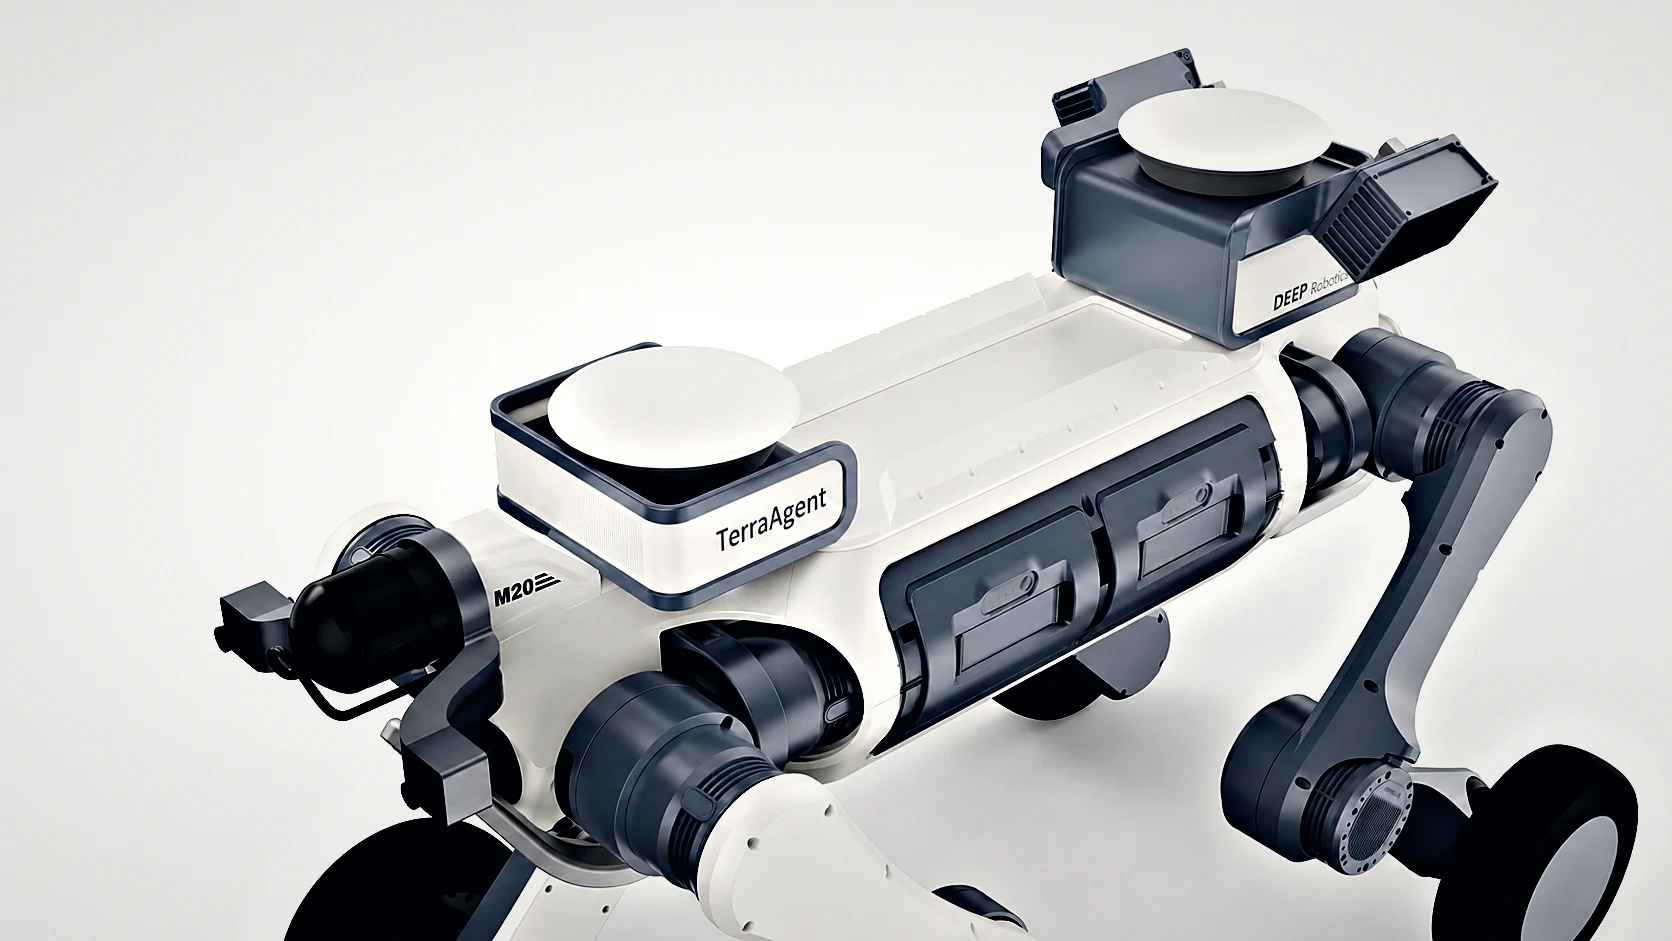
LYNX M20
35 kg · 15 kg 有效载荷 · IP66 · 双 96 线 LiDAR
 德国
 荷兰
 瑞士
 奥地利
 挪威
 芬兰
DEEP Robotics 云深处 · 四足与轮足机器人
结合轮式移动与足式运动的机器人平台,适合在不同路面之间切换的移动任务。选型时同时比较机器人本体与载荷系统。
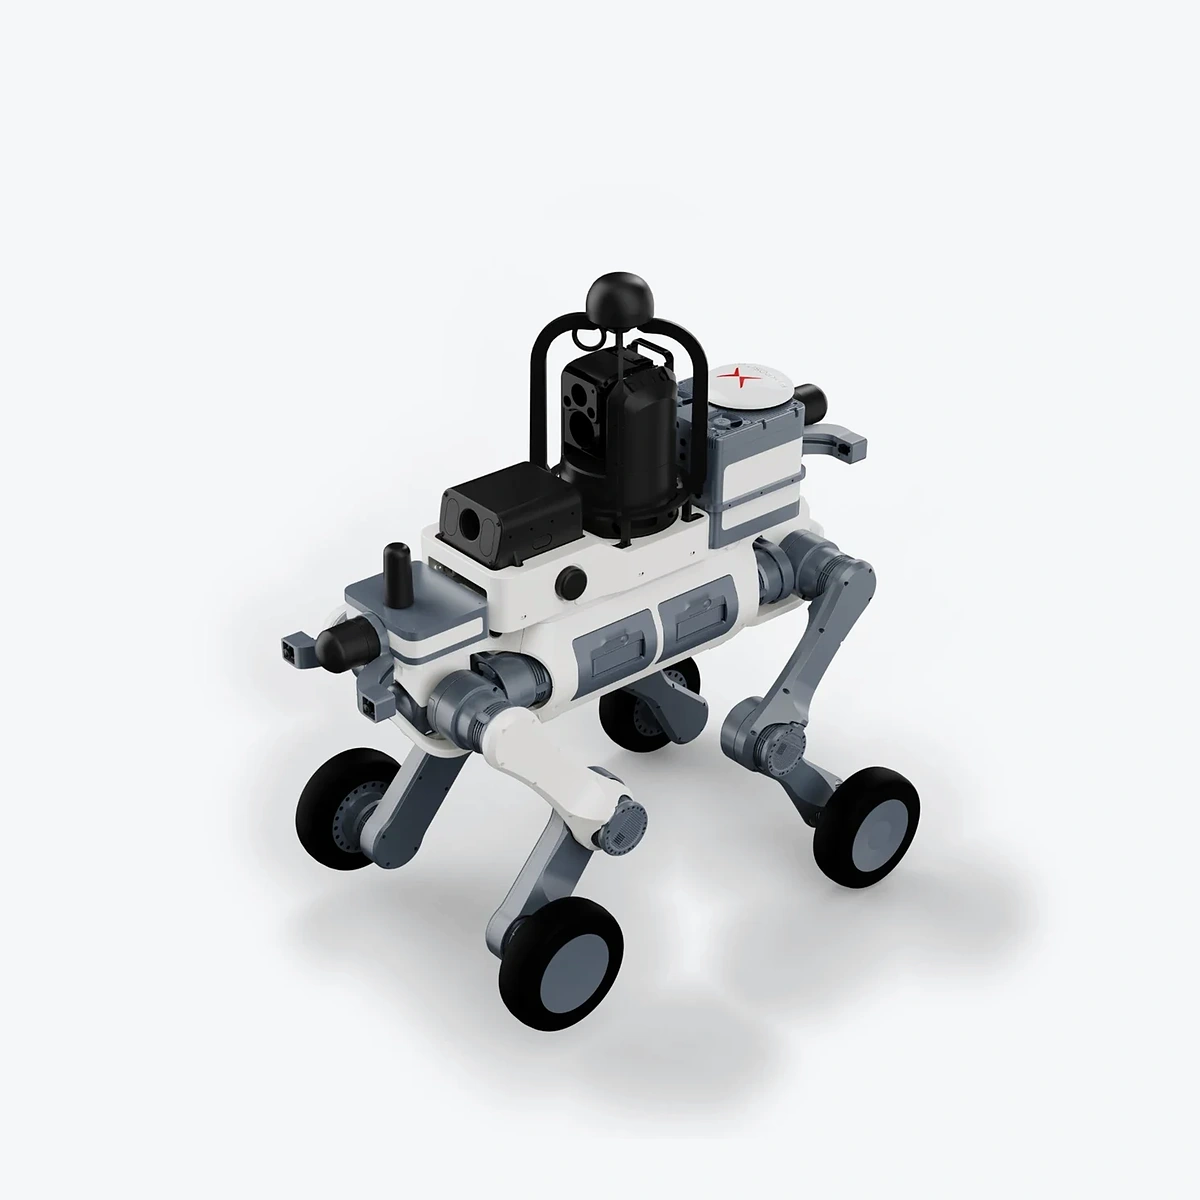
仅切换规格展示,购买和询盘配置单独选择。
| 载荷 | 有效载荷:15 kg
最大负载能力:50 kg 参数条件
|
|---|---|
| 速度 | 工作最大速度:2 m/s
实验室极限速度:5 m/s |
| 爬坡角度 | 45° 参数条件
|
| 越障能力 | 连续台阶高度:25 cm
单级越障高度:80 cm |
| 续航与电池 | 续航与电池:空载续航 / 里程:3 h / 15 km
15 kg 载荷续航 / 里程:2.5 h / 12 km
里程及载荷条件:空载里程:15 km
15 kg载荷里程:12 km
电池与维护:单块电池充电时间:1.5 h
电池系统:双电池热插拔 |
| 感知与功能范围 | LiDAR:2 × 96 线,360° × 90°,约 860,000 点/s
广角相机:2 路
照明:前后双向照明
全向避障 / 点云环视:按对应 OTA 版本提供 参数条件
|
| 数据接口 | 千兆以太网 |
| 尺寸与重量 | 尺寸:820 × 430 × 570 mm
重量:35 kg |
| 工作环境 | 温度:−20–+55 °C
防护:IP66 |
| 辅助电源 | 72 V |
|---|
| 计算硬件与适用型号 | Dual octa-core 64-bit industrial processors (16 GB+128 GB)×2 |
|---|---|
| 系统与软件范围 | OTA 更新 |
| 载荷 | 有效载荷:15 kg
最大负载能力:50 kg 参数条件
|
|---|---|
| 速度 | 工作最大速度:2 m/s
实验室极限速度:5 m/s |
| 爬坡角度 | 45° 参数条件
|
| 越障能力 | 连续台阶高度:25 cm
单级越障高度:80 cm |
| 续航与电池 | 续航与电池:空载续航 / 里程:3 h / 15 km
15 kg 载荷续航 / 里程:2.5 h / 12 km
里程及载荷条件:空载里程:15 km
15 kg载荷里程:12 km
电池与维护:单块电池充电时间:1.5 h
电池系统:双电池热插拔 |
| 感知与功能范围 | LiDAR:2 × 96 线,360° × 90°,约 860,000 点/s
广角相机:2 路
照明:前后双向照明
全向避障 / 点云环视:按对应 OTA 版本提供 参数条件
|
| 数据接口 | 千兆以太网 |
| 尺寸与重量 | 尺寸:820 × 430 × 570 mm
重量:35 kg |
| 工作环境 | 温度:−20–+55 °C
防护:IP66 |
| 辅助电源 | 72 V |
|---|
| 计算硬件与适用型号 | Dual octa-core 64-bit industrial processors (16 GB+128 GB)×2 |
|---|---|
| 系统与软件范围 | OTA 更新 |
| 载荷 | 有效载荷:15 kg
最大负载能力:50 kg 参数条件
|
|---|---|
| 速度 | 工作最大速度:2 m/s
实验室极限速度:5 m/s |
| 爬坡角度 | 45° 参数条件
|
| 越障能力 | 连续台阶高度:25 cm
单级越障高度:80 cm |
| 续航与电池 | 续航与电池:空载续航 / 里程:3 h / 15 km
15 kg 载荷续航 / 里程:2.5 h / 12 km
里程及载荷条件:空载里程:15 km
15 kg载荷里程:12 km
电池与维护:单块电池充电时间:1.5 h
电池系统:双电池热插拔 |
| 感知与功能范围 | LiDAR:2 × 96 线,360° × 90°,约 860,000 点/s
广角相机:2 路
照明:前后双向照明
全向避障 / 点云环视:按对应 OTA 版本提供 参数条件
|
| 数据接口 | 千兆以太网 |
| 尺寸与重量 | 尺寸:820 × 430 × 570 mm
重量:35 kg |
| 工作环境 | 温度:−20–+55 °C
防护:IP66 |
| 辅助电源 | 72 V |
|---|
| 计算硬件与适用型号 | Dual octa-core 64-bit industrial processors (16 GB+128 GB)×2 |
|---|---|
| 系统与软件范围 | OTA 更新 |
包含项、选配件、线束及安装件按所选型号与系统配置确认。
35 kg · 15 kg 有效载荷 · IP66 · 双 96 线 LiDAR
新款 · 30 kg 有效载荷
使用资料时请核对产品型号、硬件配置及文档版本。
查看相关方案中的计算、感知与移动平台,兼容条件和选配关系见具体方案。