JT128 · 128 线
本页对应 JT128;同系列 JT64P 的线数与配置另行选型。
 德国
 荷兰
 瑞士
 奥地利
 挪威
 芬兰
Hesai 禾赛 · LiDAR 激光雷达
紧凑型半球视场 LiDAR,适合机器人近场与周边感知。可以与定位及深度感知模块组合,为上层算法提供点云输入。
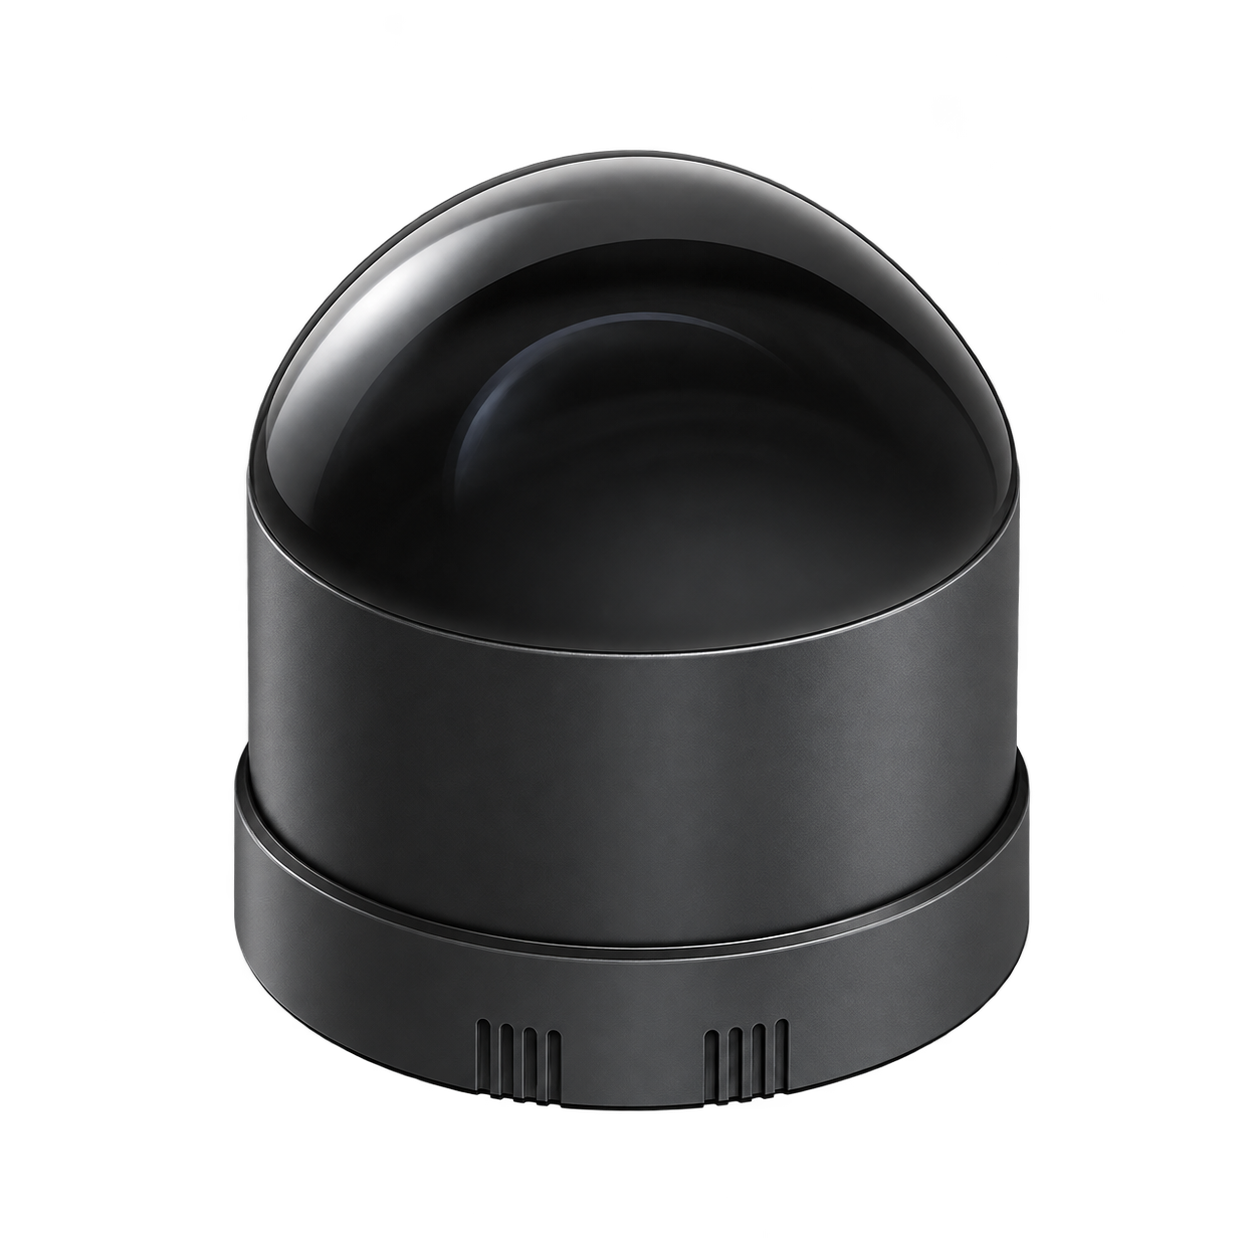
仅切换规格展示,购买和询盘配置单独选择。
| 测距范围 | 测距范围:40 m
最远量程:60 m
最近测距/盲区:0 m 参数条件
|
|---|---|
| 视场角 FOV | 360° × 189°(超半球) 参数条件
|
| 线数/阵列 | 128 线 |
| 角分辨率 | H 0.4° / V 0.74° |
| 点频 | 单回波点频:1,152,000 点/s
双回波点频:2,304,000 点/s |
| 帧率 | 10 / 20 Hz |
| 测距精度 | 测量精度:±3 cm
测距重复精度:2 cm 参数条件
|
| 数据接口 | 100BASE-TX 参数条件
|
| 供电 | 9–32 V DC 参数条件
|
| 尺寸与重量 | 尺寸:直径62.5 × 高73 mm
重量:265 g |
| 工作环境 | 温度:−20–+65 °C
防护:IP6K7 参数条件
|
| 回波模式 | 支持单回波与双回波;默认Last and Strongest双回波 |
|---|---|
| 激光安全等级 | Class 1 |
| 其他供电参数 | 额定/典型功耗:8.4 W
峰值与最低电源能力:30 W
电流与条件:至少2.6 A 参数条件
|
|---|
| 点云数据速率 | 单回波41.26 / 双回波82.51 Mbps |
|---|---|
| 连接器与线缆 | Signal Electronics M8系列公座 参数条件
|
| 同步 | GNSS / PTP(1588v2 over UDP/IP、L2、802.1AS、802.1AS Automotive) |
| 系统与软件范围 | HesaiLidar_ROS_2.0官方驱动仓库列出该型号 |
| 测距范围 | 测距范围:40 m
最远量程:60 m
最近测距/盲区:0 m 参数条件
|
|---|---|
| 视场角 FOV | 360° × 189°(超半球) 参数条件
|
| 线数/阵列 | 128 线 |
| 角分辨率 | H 0.4° / V 0.74° |
| 点频 | 单回波点频:1,152,000 点/s
双回波点频:2,304,000 点/s |
| 帧率 | 10 / 20 Hz |
| 测距精度 | 测量精度:±3 cm
测距重复精度:2 cm 参数条件
|
| 数据接口 | 100BASE-TX 参数条件
|
| 供电 | 9–32 V DC 参数条件
|
| 尺寸与重量 | 尺寸:直径62.5 × 高73 mm
重量:265 g |
| 工作环境 | 温度:−20–+65 °C
防护:IP6K7 参数条件
|
| 回波模式 | 支持单回波与双回波;默认Last and Strongest双回波 |
|---|---|
| 激光安全等级 | Class 1 |
| 其他供电参数 | 额定/典型功耗:8.4 W
峰值与最低电源能力:30 W
电流与条件:至少2.6 A 参数条件
|
|---|
| 点云数据速率 | 单回波41.26 / 双回波82.51 Mbps |
|---|---|
| 连接器与线缆 | Signal Electronics M8系列公座 参数条件
|
| 同步 | GNSS / PTP(1588v2 over UDP/IP、L2、802.1AS、802.1AS Automotive) |
| 系统与软件范围 | HesaiLidar_ROS_2.0官方驱动仓库列出该型号 |
包含项、选配件、线束及安装件按所选型号与系统配置确认。
本页对应 JT128;同系列 JT64P 的线数与配置另行选型。
使用资料时请核对产品型号、硬件配置及文档版本。
查看相关方案中的计算、感知与移动平台,兼容条件和选配关系见具体方案。