Odin1 Lite · V0.1.4 手册规格
本页为 Lite 机型:274g、1280×1088 RGB、最高10fps。Odin1 系列其他机型的尺寸、图像与测距参数不套用到本型号。
 德国
 荷兰
 瑞士
 奥地利
 挪威
 芬兰
MindPalace 留形科技 · 3D 融合感知
将 dToF 深度感知与 RGB 相机结合的紧凑传感器,可提供深度、图像及彩色点云相关数据,用于机器人三维环境理解。
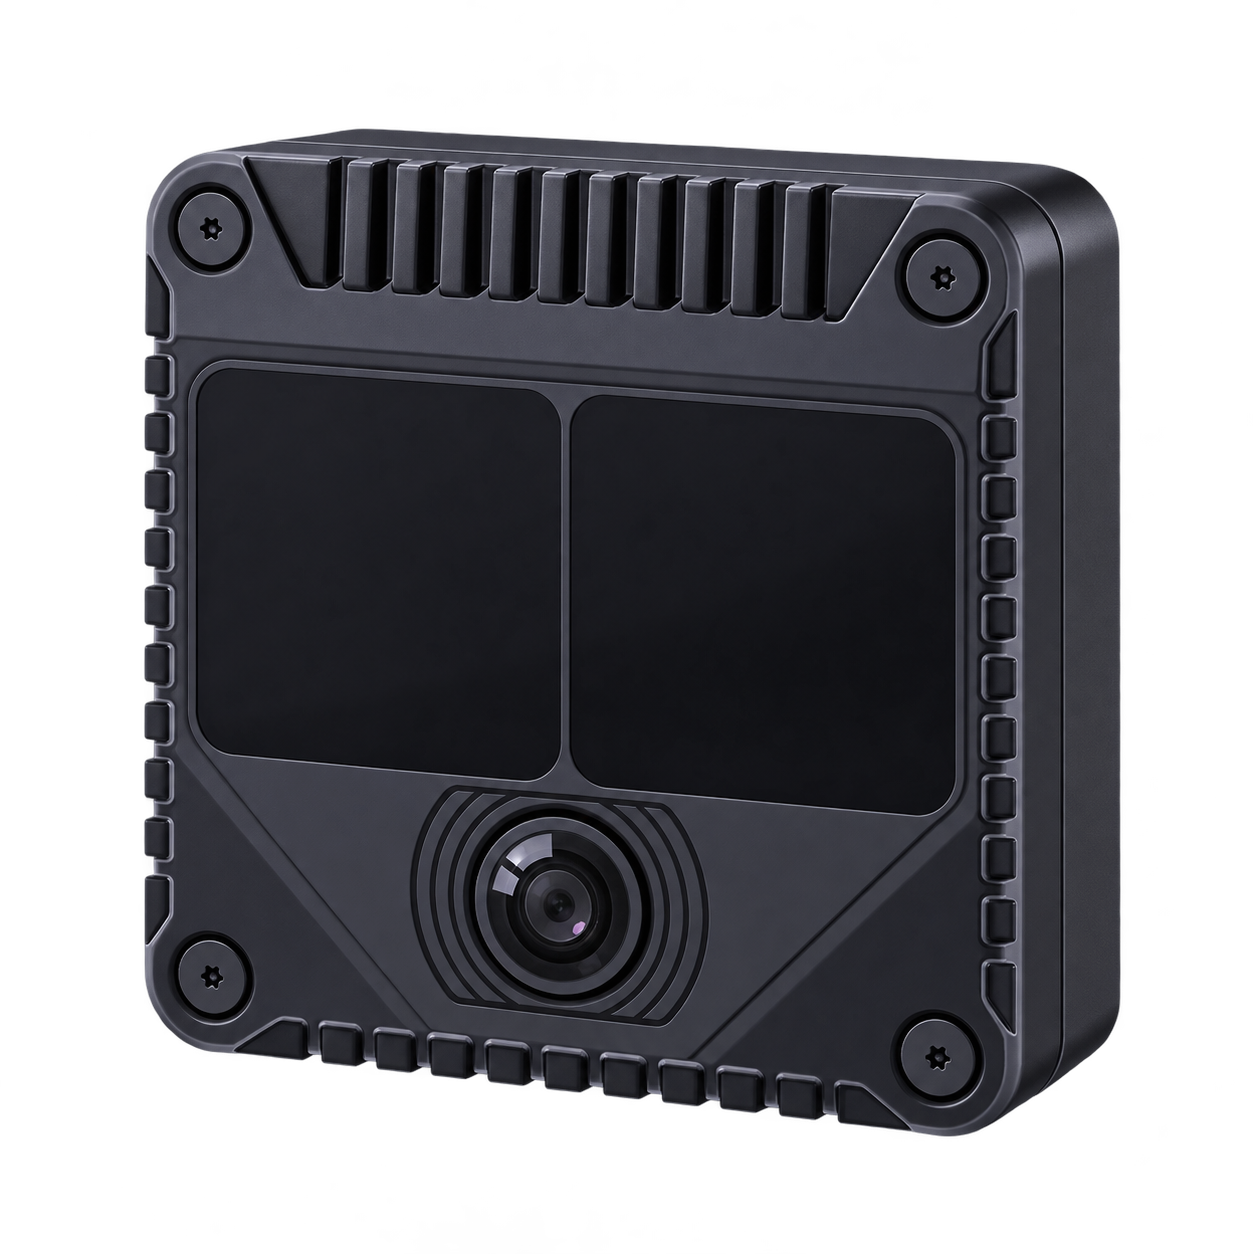
仅切换规格展示,购买和询盘配置单独选择。
| 深度分辨率 | 240 × 180 |
|---|---|
| 深度视场角 FOV | 120° × 90° |
| 深度测距范围 | 测距范围:测距(10% 反射率):25 m
测距(90% 反射率):50 m
最近测距:0.15 m 参数条件
|
| 帧率 | 10 fps |
| RGB 成像 | RGB 成像:1280 × 1088
RGB 快门:全局快门
RGB 视场:121° H × 106° V × 151° D |
| 数据输出 | 真彩 SLAM / 原始点云、RGB 图像、IMU 与位姿 |
| 数据接口 | 1000BASE-T 千兆以太网 |
| 供电 | 9–24 V DC |
| 尺寸与重量 | 尺寸:约69 × 69 × 58 mm
重量:274 g 参数条件
|
| 工作环境 | 温度:−20–+65 °C
防护:IP66 |
| 深度测距精度 | ±3 cm @1σ 参数条件
|
|---|---|
| SLAM 精度及适用条件 | ±5 cm + 1% 参数条件
|
| 激光波长与安全等级 | 激光波长:940 nm
激光安全等级:Class 1 |
| 其他供电参数 | 额定/典型功耗:11 W
峰值与最低电源能力:24 W |
|---|
| 角分辨率 | 0.5° × 0.5° |
|---|---|
| 点频 | 430,000 点/s |
| 连接器与线缆 | 12芯航插,电源与数据一分二线 |
| 系统与软件范围 | 软件接口:SDK / ROS 1 / ROS 2
ROS 系统组合:Ubuntu 20.04 / Noetic;22.04 / Humble;24.04 / Jazzy 参数条件
|
| 深度分辨率 | 240 × 180 |
|---|---|
| 深度视场角 FOV | 120° × 90° |
| 深度测距范围 | 测距范围:测距(10% 反射率):25 m
测距(90% 反射率):50 m
最近测距:0.15 m 参数条件
|
| 帧率 | 10 fps |
| RGB 成像 | RGB 成像:1280 × 1088
RGB 快门:全局快门
RGB 视场:121° H × 106° V × 151° D |
| 数据输出 | 真彩 SLAM / 原始点云、RGB 图像、IMU 与位姿 |
| 数据接口 | 1000BASE-T 千兆以太网 |
| 供电 | 9–24 V DC |
| 尺寸与重量 | 尺寸:约69 × 69 × 58 mm
重量:274 g 参数条件
|
| 工作环境 | 温度:−20–+65 °C
防护:IP66 |
| 深度测距精度 | ±3 cm @1σ 参数条件
|
|---|---|
| SLAM 精度及适用条件 | ±5 cm + 1% 参数条件
|
| 激光波长与安全等级 | 激光波长:940 nm
激光安全等级:Class 1 |
| 其他供电参数 | 额定/典型功耗:11 W
峰值与最低电源能力:24 W |
|---|
| 角分辨率 | 0.5° × 0.5° |
|---|---|
| 点频 | 430,000 点/s |
| 连接器与线缆 | 12芯航插,电源与数据一分二线 |
| 系统与软件范围 | 软件接口:SDK / ROS 1 / ROS 2
ROS 系统组合:Ubuntu 20.04 / Noetic;22.04 / Humble;24.04 / Jazzy 参数条件
|
包含项、选配件、线束及安装件按所选型号与系统配置确认。
本页为 Lite 机型:274g、1280×1088 RGB、最高10fps。Odin1 系列其他机型的尺寸、图像与测距参数不套用到本型号。
使用资料时请核对产品型号、硬件配置及文档版本。
查看相关方案中的计算、感知与移动平台,兼容条件和选配关系见具体方案。