
Odin1 Lite · V0.1.4 Handbuchspezifikationen
Diese Seite ist für Lite-Modelle: 274g, 1280×1088 RGB, bis zu 10fps. Die Abmessungen-, Bild- und Entfernungsparameter des Sonstiges-Modells der Odin1-Serie gelten nicht für dieses Modell.
 Deutschland
 Niederlande
 Schweiz
 Österreich
 Norwegen
 Finnland
MindPalace Formerhaltende Technologie · 3D-Sensorfusion
Der kompakte Sensor, der die Tiefenkameras dToF Wahrnehmung und RGB kombiniert, kann Tiefen-, Bild- und Farbpunktwolkendaten für das dreidimensionale Umgebungsverständnis des Robotik liefern.
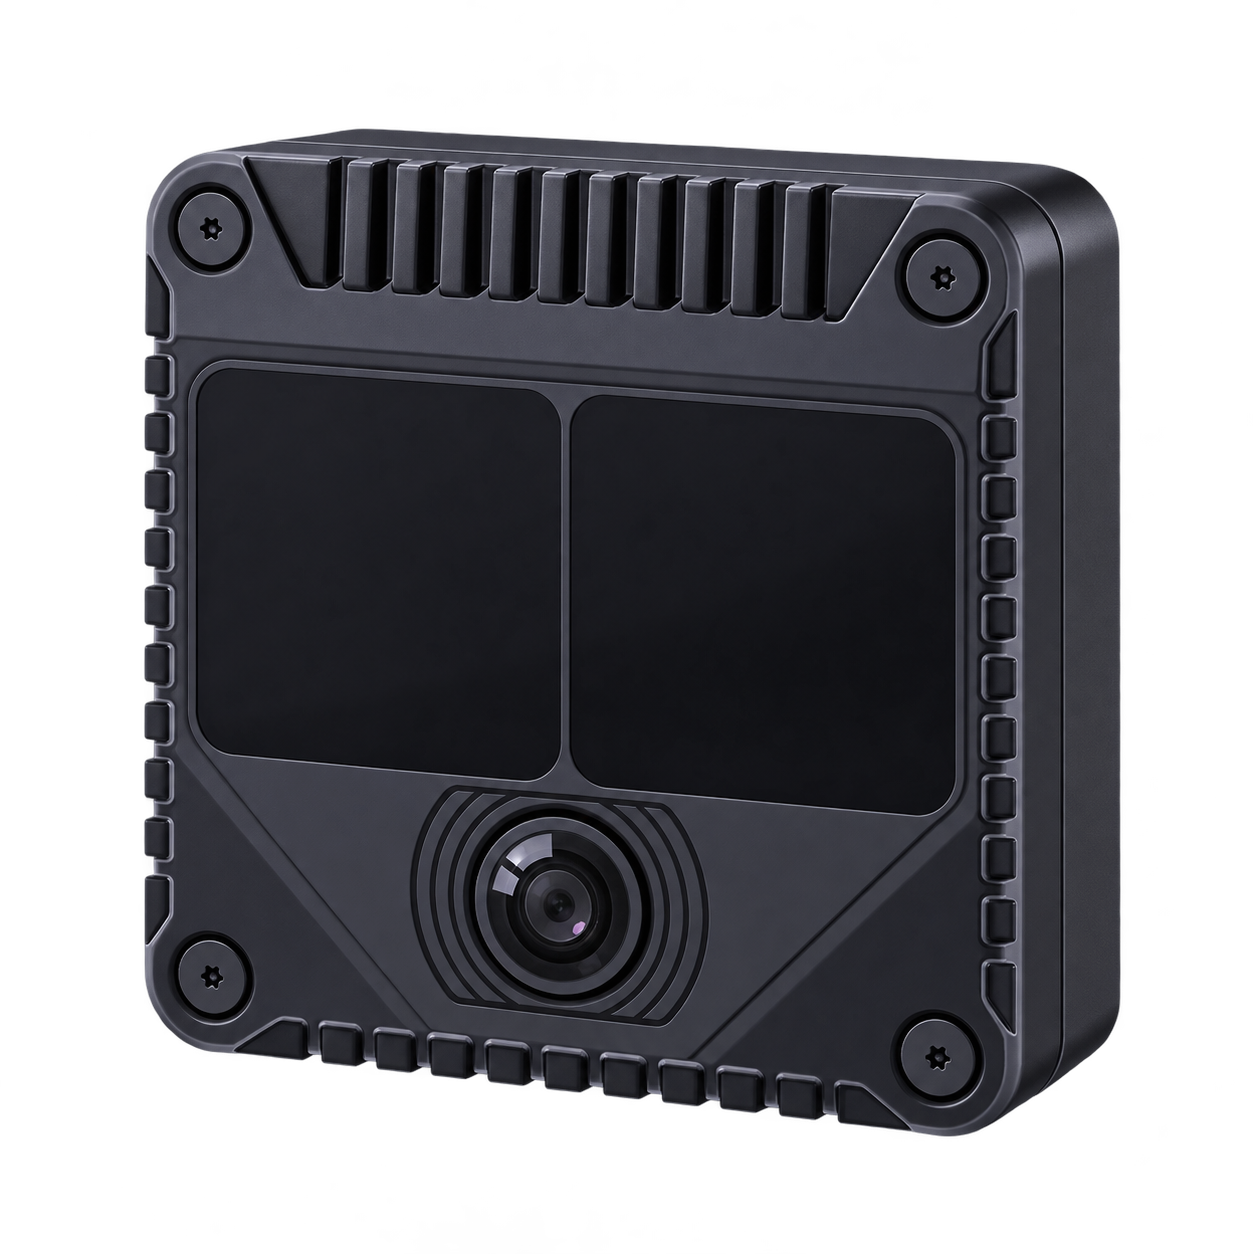
Ändert nur die Datenansicht. Kauf- und Anfragekonfiguration werden separat gewählt.
| Tiefenauflösung | 240 × 180 |
|---|---|
| Tiefe Sichtfeld (FOV) | 120° × 90° |
| Tiefe Messreichweite | Messreichweite: Entfernungsmessung (10 % Reflexionsvermögen): 25 m
Bereich (90 % Reflexionsvermögen): 50 m
Aktuelle Auswahl: 0.15 m Bedingungen
|
| Bildrate | 10 fps |
| RGB Bildgebung | RGB Bildgebung: 1280 × 1088
RGB Verschluss: Global Shutter
RGB Sichtfeld: 121° H × 106° V × 151° D |
| Datenausgabe | Echtfarbe SLAM / Original-Punktwolke, RGB-Bild, IMU und Pose |
| Datenschnittstelle | 1000BASE-T Gigabit-Ethernet |
| Stromversorgung | 9–24 V DC |
| Abmessungen & Gewicht | Abmessungen: Ungefähr 69 × 69 × 58 mm
Gewicht: 274 g Bedingungen
|
| Betriebsbedingungen | Temperatur: −20–+65 °C
Schutzart: IP66 |
| Tiefe Entfernungsgenauigkeit | ±3 cm @1σ Bedingungen
|
|---|---|
| SLAM Genauigkeit und anwendbare Bedingungen | ±5 cm + 1% Bedingungen
|
| Laserwellenlänge und Sicherheitsniveau | Laserwellenlänge: 940 nm
Lasersicherheitsklasse: Class 1 |
| SonstigesStromversorgung Parameter | Nenn-/typischer Stromverbrauch: 11 W
Spitzen- und Minimalleistung: 24 W |
|---|
| Winkelauflösung | 0.5° × 0.5° |
|---|---|
| Punktrate | 430,000 dot/s |
| Stecker und Kabel | 12 Kern-Luftfahrtstecker, Strom und Daten sind in zwei Leitungen unterteilt |
| Systeme & Software | -Softwareschnittstelle: SDK / ROS 1 / ROS 2
ROS Systemkombination: Ubuntu 20.04 / Noetic; 22.04 / Humble; 24.04 / Jazzy
Umgebungsunterstützung im Bedingungen
|
| Tiefenauflösung | 240 × 180 |
|---|---|
| Tiefe Sichtfeld (FOV) | 120° × 90° |
| Tiefe Messreichweite | Messreichweite: Entfernungsmessung (10 % Reflexionsvermögen): 25 m
Bereich (90 % Reflexionsvermögen): 50 m
Aktuelle Auswahl: 0.15 m Bedingungen
|
| Bildrate | 10 fps |
| RGB Bildgebung | RGB Bildgebung: 1280 × 1088
RGB Verschluss: Global Shutter
RGB Sichtfeld: 121° H × 106° V × 151° D |
| Datenausgabe | Echtfarbe SLAM / Original-Punktwolke, RGB-Bild, IMU und Pose |
| Datenschnittstelle | 1000BASE-T Gigabit-Ethernet |
| Stromversorgung | 9–24 V DC |
| Abmessungen & Gewicht | Abmessungen: Ungefähr 69 × 69 × 58 mm
Gewicht: 274 g Bedingungen
|
| Betriebsbedingungen | Temperatur: −20–+65 °C
Schutzart: IP66 |
| Tiefe Entfernungsgenauigkeit | ±3 cm @1σ Bedingungen
|
|---|---|
| SLAM Genauigkeit und anwendbare Bedingungen | ±5 cm + 1% Bedingungen
|
| Laserwellenlänge und Sicherheitsniveau | Laserwellenlänge: 940 nm
Lasersicherheitsklasse: Class 1 |
| SonstigesStromversorgung Parameter | Nenn-/typischer Stromverbrauch: 11 W
Spitzen- und Minimalleistung: 24 W |
|---|
| Winkelauflösung | 0.5° × 0.5° |
|---|---|
| Punktrate | 430,000 dot/s |
| Stecker und Kabel | 12 Kern-Luftfahrtstecker, Strom und Daten sind in zwei Leitungen unterteilt |
| Systeme & Software | -Softwareschnittstelle: SDK / ROS 1 / ROS 2
ROS Systemkombination: Ubuntu 20.04 / Noetic; 22.04 / Humble; 24.04 / Jazzy
Umgebungsunterstützung im Bedingungen
|
Lieferumfang, Optionen, Kabelbäume und Montageteile werden je nach gewähltem Modell und Systemkonfiguration bestätigt.
Diese Seite ist für Lite-Modelle: 274g, 1280×1088 RGB, bis zu 10fps. Die Abmessungen-, Bild- und Entfernungsparameter des Sonstiges-Modells der Odin1-Serie gelten nicht für dieses Modell.
Bitte prüfen Sie bei der Nutzung der Unterlagen Produktmodell, Hardwarekonfiguration und Dokumentversion.
Sehen Sie sich Rechen-, Wahrnehmungs- und Mobilplattformen der zugehörigen Lösungen an. Kompatibilitätsbedingungen und Optionen finden Sie in der jeweiligen Lösung.
 D-Robotics RDK S100P Rechnen & Steuerung D-Robotics RDK S100 Rechnen & Steuerung
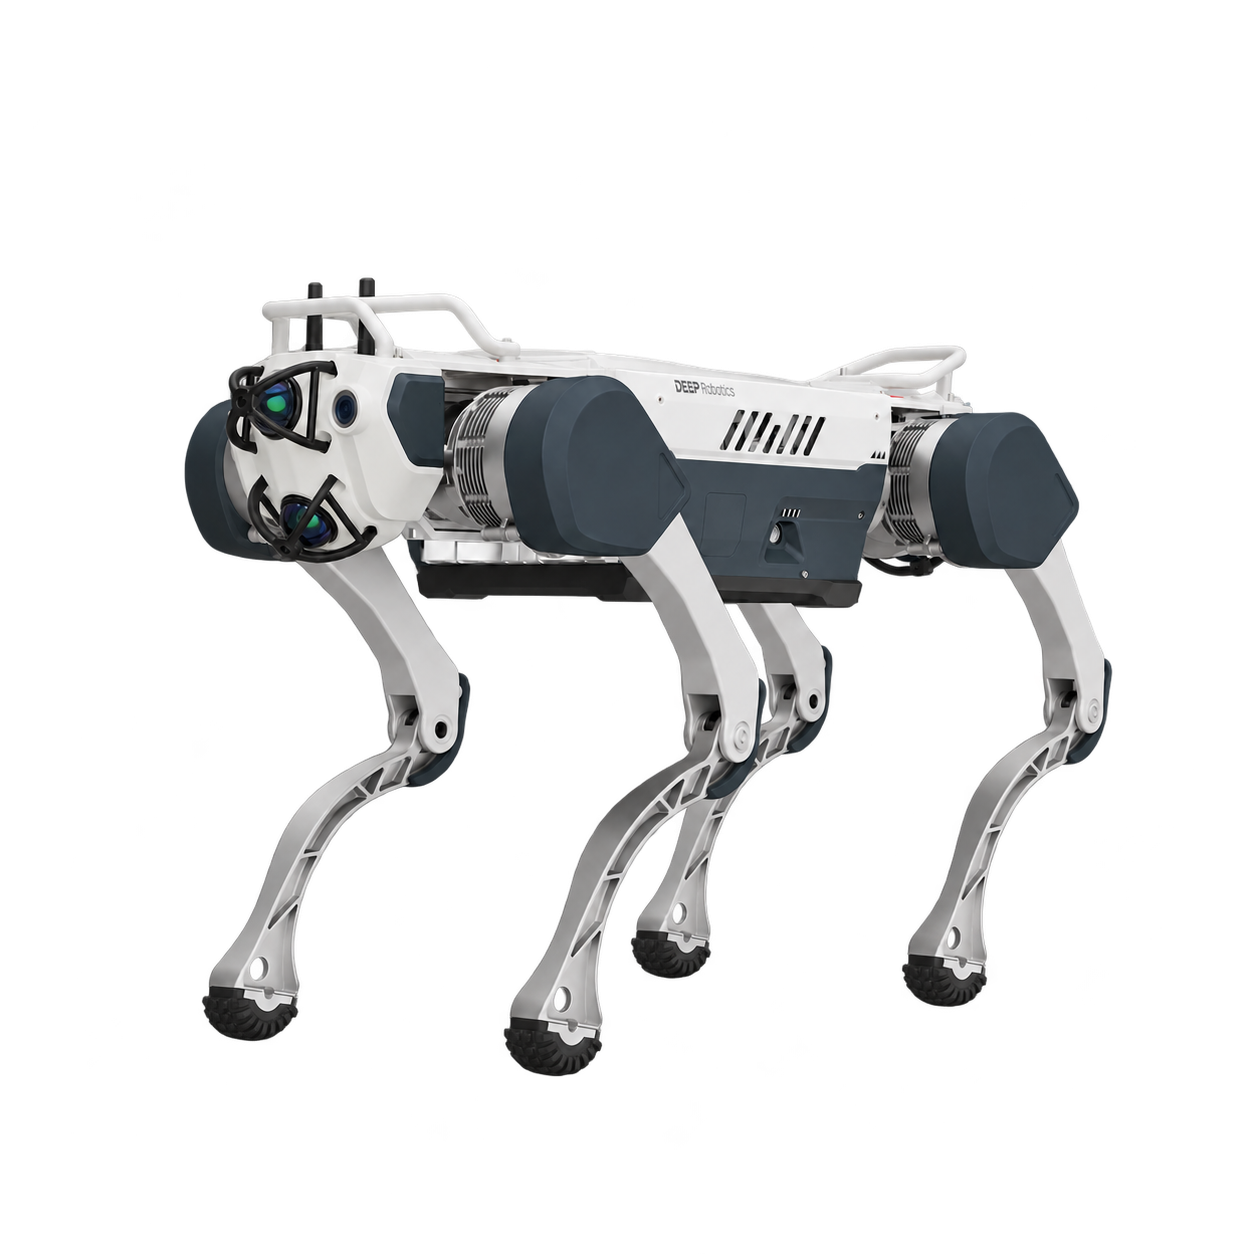 DEEP Robotics X30 Vierbein- & Rad-Bein-Roboter
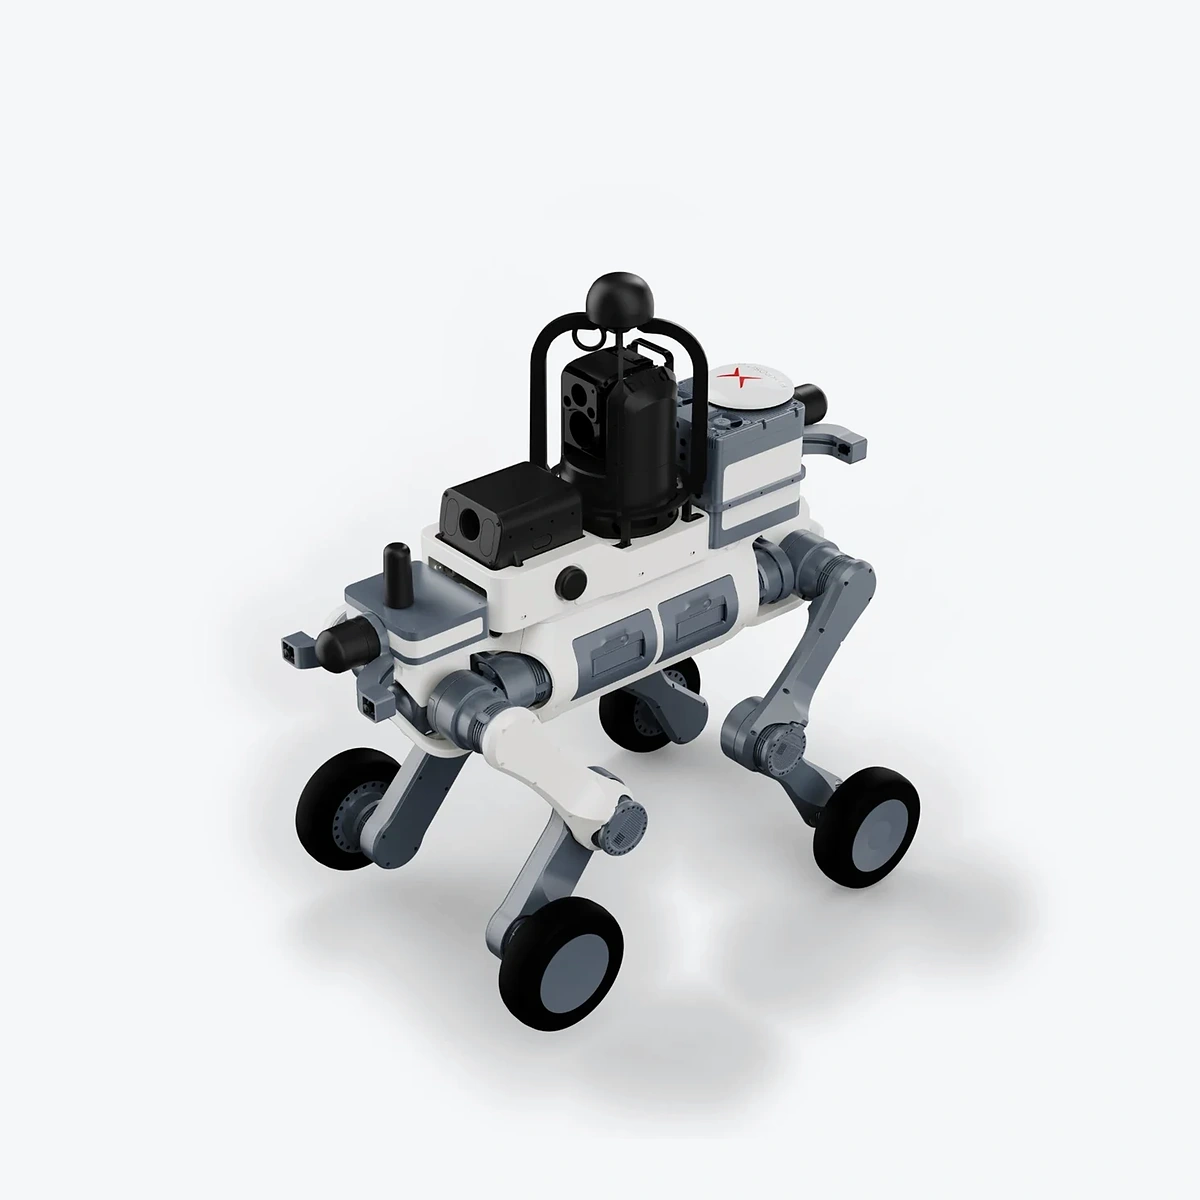 DEEP Robotics LYNX M20 Vierbein- & Rad-Bein-Roboter
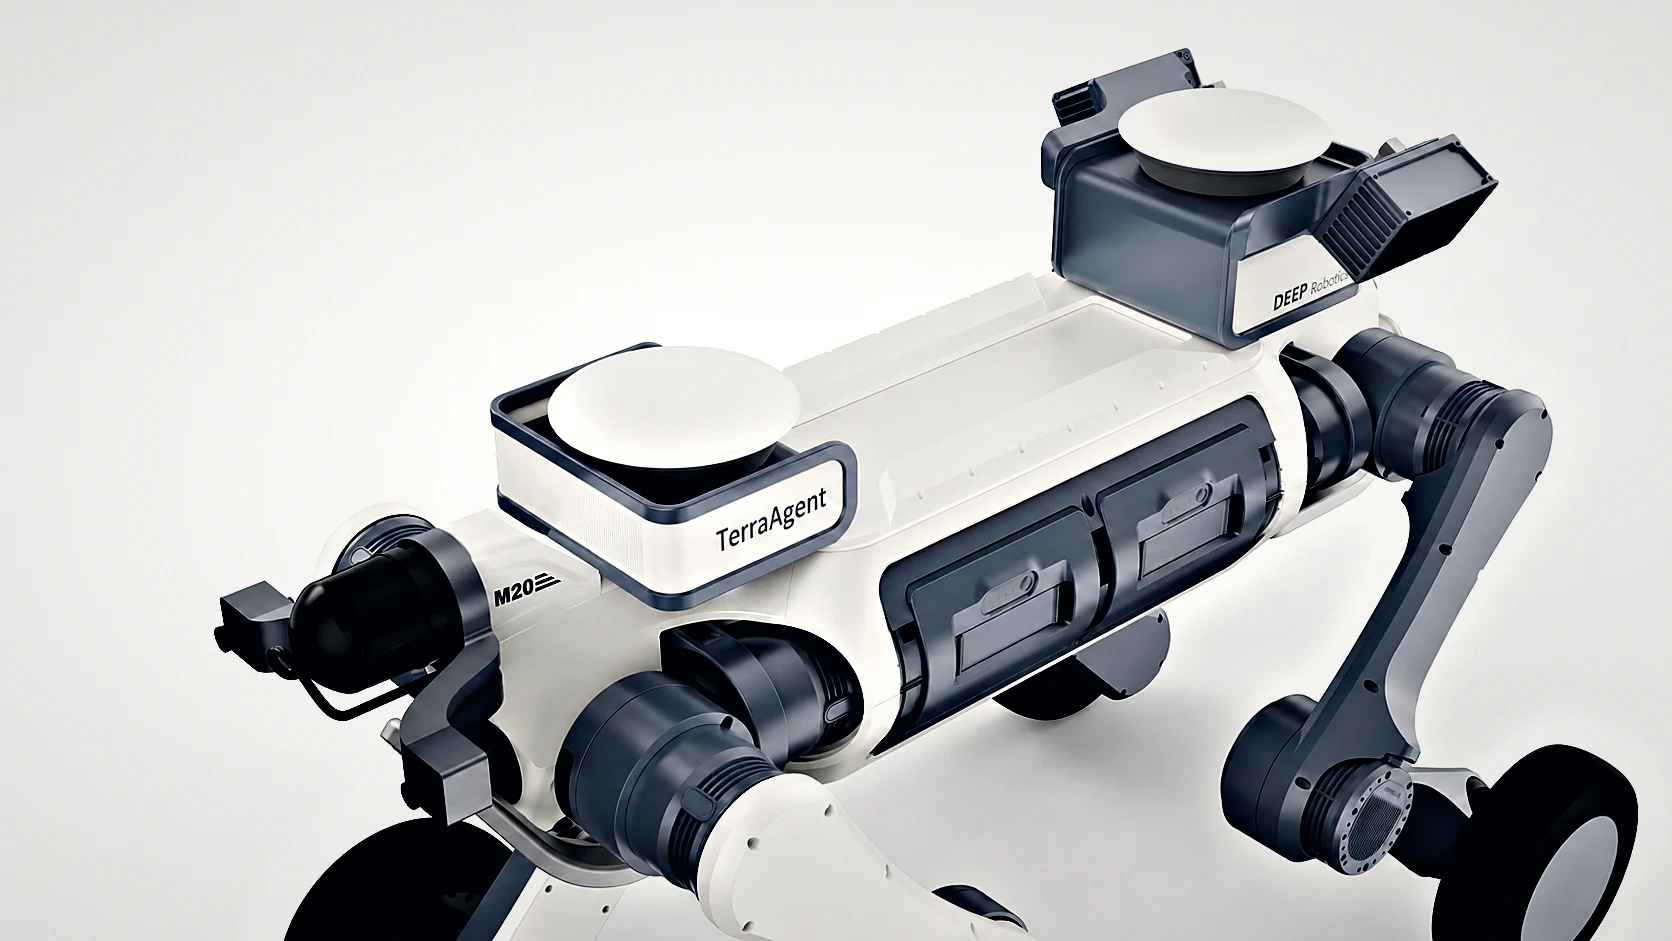 TerraAgent Wahrnehmungs- & Positionierungsaufbau für Vierbeinroboter Wahrnehmungs- & Positionierungsaufbauten
 Weitere RJ-Leistungen für autonomes Fahren und Robotik-Systemintegration Anpassung & Integration