跳到正文RJ Tech DACH Online Store Ruixing 睿行 · 毫米波雷达
Ruixing 睿行 BSR403T3 前后盲区探测毫米波雷达
面向车规应用的前后盲区补充感知毫米波雷达,可用于车辆与无人车的感知系统选型。
毫米波雷达
BSR403T3产品型号
车辆与无人车前后盲区补充感知使用方向
按型号与配套询价销售方式
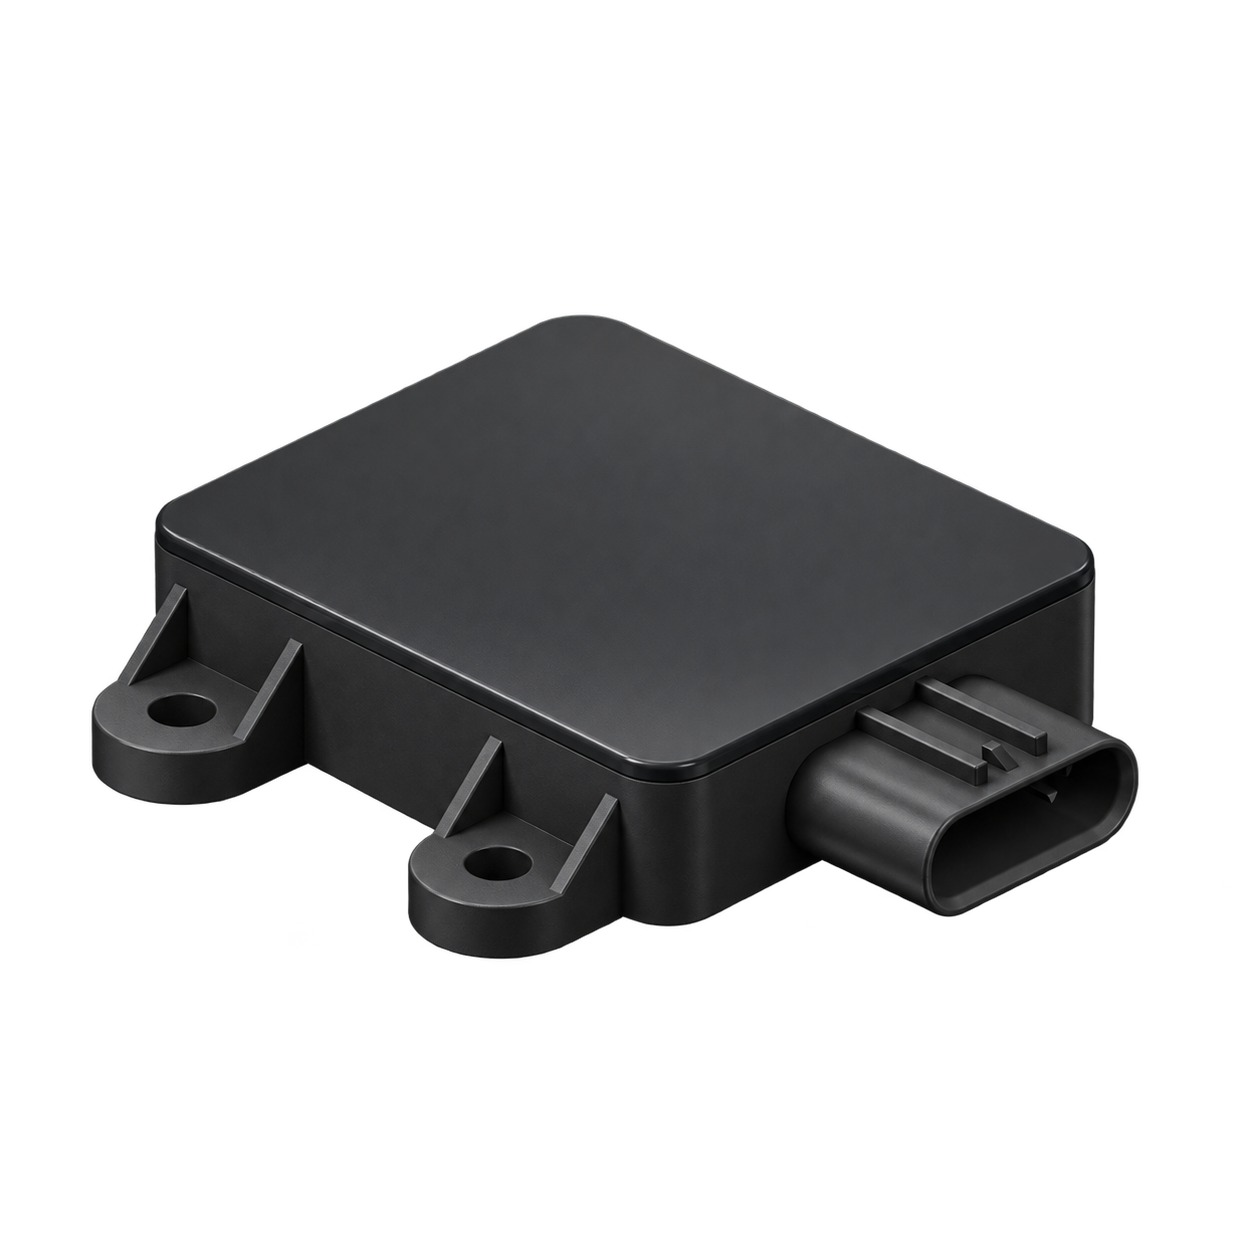 外观参考 · 非准确型号图 · 非实拍
产品概览
- 准确型号 BSR403T3
- UGV 前后感知选配
- CAN 接入与完整配套分别确认
适合的任务
- UGV 前后感知的可选配置
- 已有车辆感知上装的配套核对
选择时关注
- 先说明车辆、前后安装位置、数量及已有计算设备,再确认完整型号和硬件版本。
- 说明车辆接口、已有接入设备和上层应用需求。
- 已有线束、供电或接入设备请记录准确型号;套内组件不重复购买,额外备件单独列明。
规格与接口
仅切换规格展示,购买和询盘配置单独选择。
关键参数| 安装与数量范围 | 可按前方 1 颗、后方 1 颗组织配置 参数条件 |
|---|
关键参数| 安装与数量范围 | 可按前方 1 颗、后方 1 颗组织配置 参数条件 |
|---|
组成与配套
配套选型项目
- 按准确硬件版本匹配线束、连接器、引脚与 CAN 接入设备。
- 核对电源条件、整车配电、分路保护与接地。
- 按前后安装位置确认支架、遮挡、安装方向、线缆路径与标定条件。
包含项、选配件、线束及安装件按所选型号与系统配置确认。
软件与使用支持
- 确认通信协议、报文定义、驱动与系统版本后,再验证数据读取、时间戳和车辆坐标系。
- 传感器数据接入、目标检测与多传感器融合算法、整车自主驾驶分别验证。
使用条件
- 结合前后安装位置、遮挡、坐标系及任务场景确认使用范围。
- CAN 数据接入、目标检测与多传感器融合算法、整车自主驾驶分别验证;不能从组件选型推定整机能力。
- 按所选主机与雷达版本核对 CAN 协议、驱动及同步要求。
型号与可选配置
BSR403T3 · 配套按项目确认
按具体硬件版本确认装箱、CAN 接入、供电与安装要求。
技术资料
使用资料时请核对产品型号、硬件配置及文档版本。
了解相关组件
查看相关方案中的计算、感知与移动平台,兼容条件和选配关系见具体方案。

 德国
 荷兰
 瑞士
 奥地利
 挪威
 芬兰