Fixposition · 定位与惯性测量
Fixposition PBx-A1
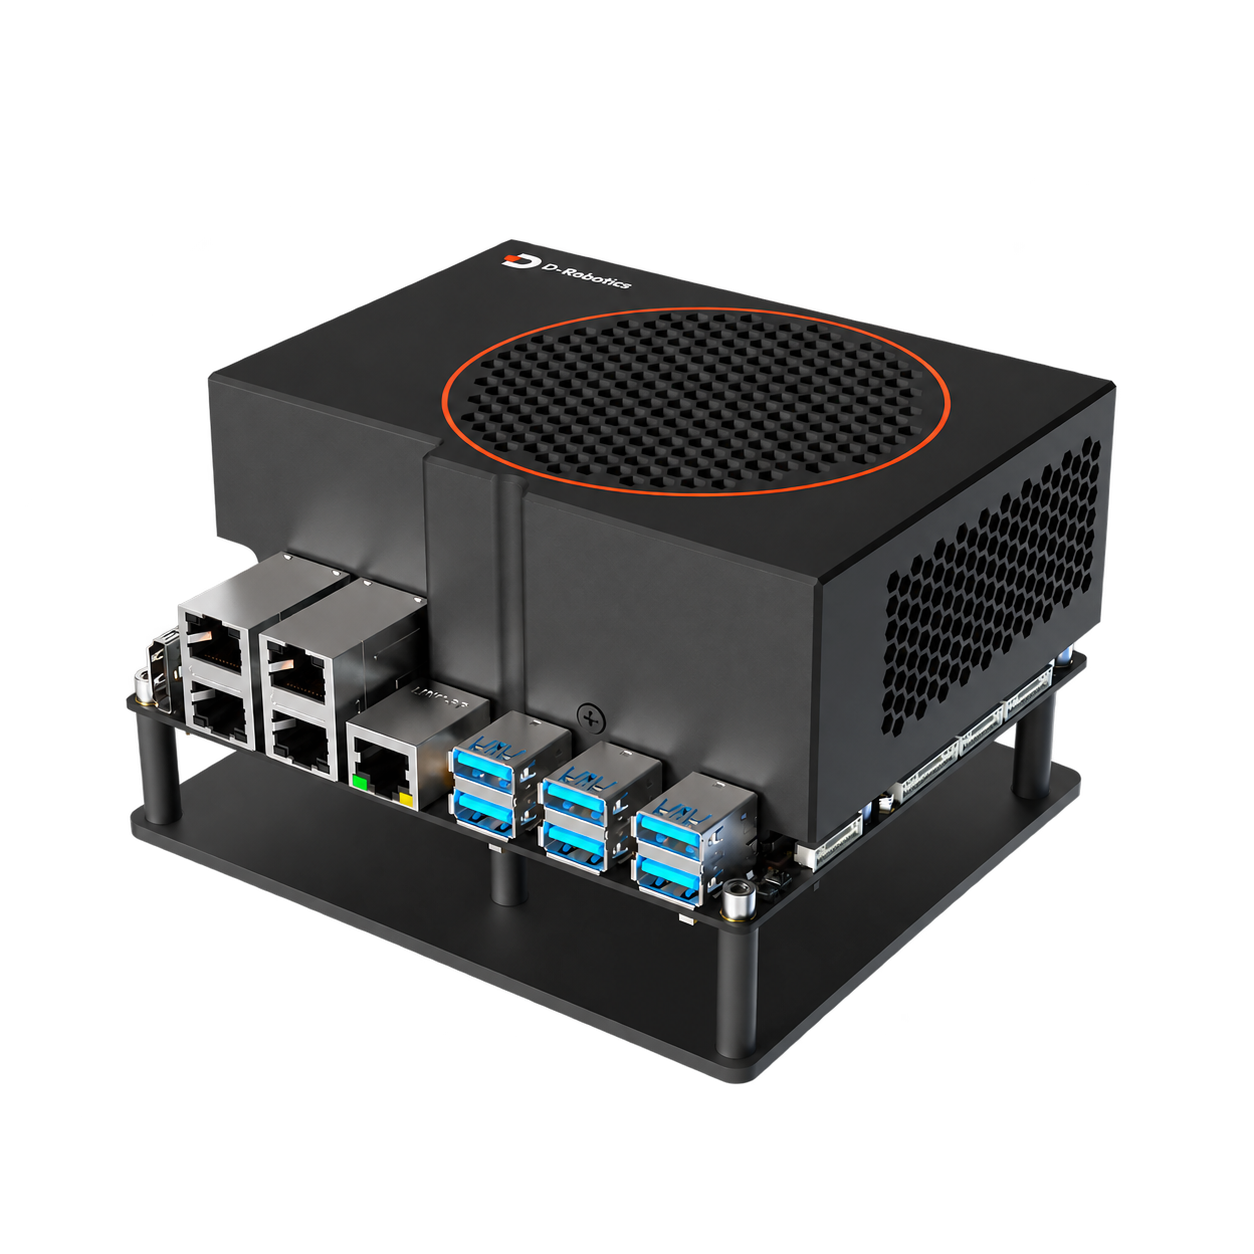
定位主机与外接相机分开布置的产品形态,便于根据机器人结构安排感知位置。适合将定位系统整合到定制机体或上装中。
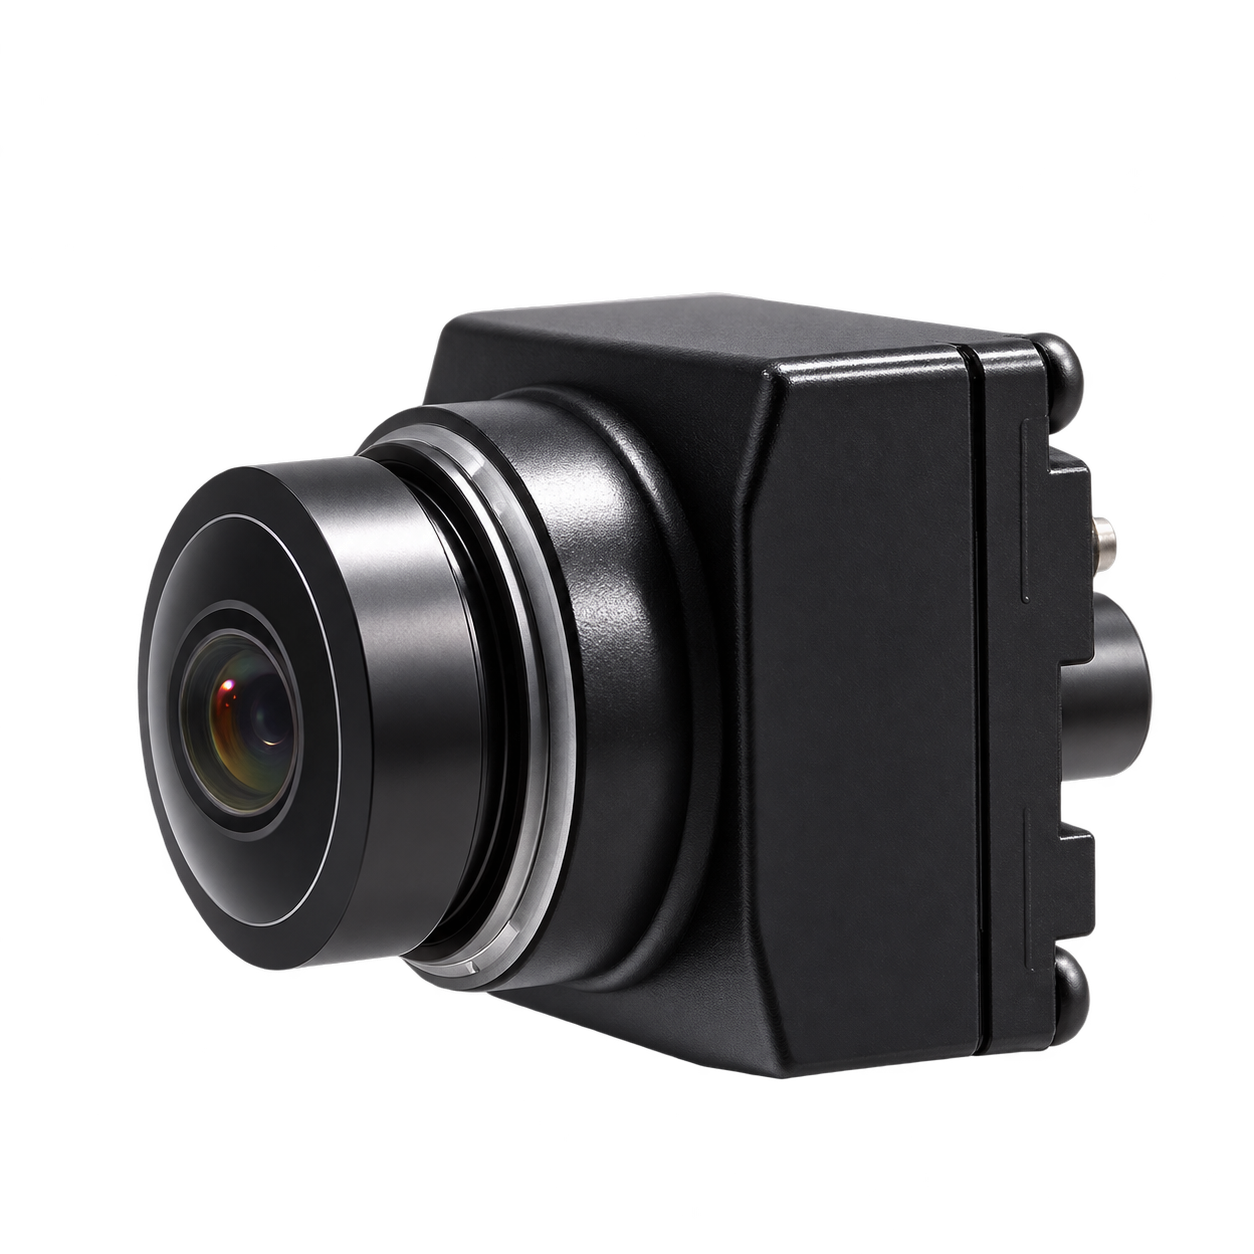
外接单目 / 双目相机形式
相机与定位盒分体安装结构
ROS 1 / ROS 2开发支持
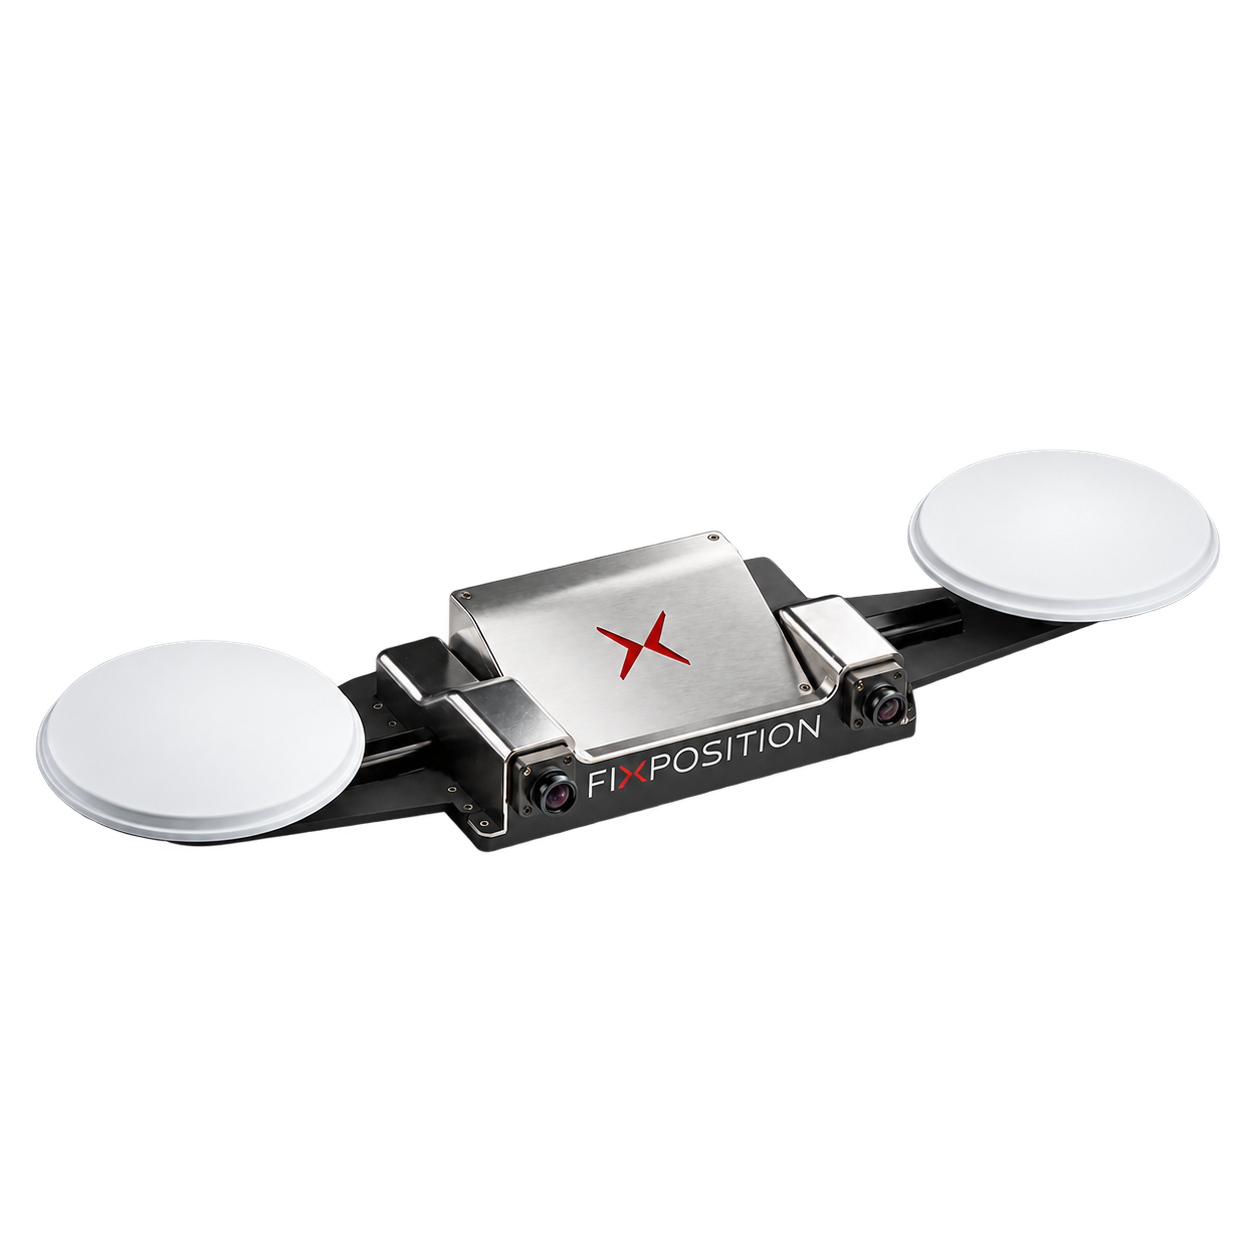
产品概览
- 外接单目 / 双目相机
- 计算盒与相机分开布置
- 官方 ROS 1 / ROS 2 驱动接入
- 配套开发套件与定位数据工具
适合的任务
- 分体式视觉定位集成
- 机器人上装布局
- 计算盒与相机分离的系统设计
选择时关注
- 先确定主机、相机和天线的安装位置及线缆路径。
- 相机组合、支架和标定要求按所选设备套件匹配。
- 采购时核对完整型号、接口资料和可用软件包。
规格与接口
| 视觉布局与接入 | 相机接入:支持外接单目及双目相机
设备布局:定位计算盒与相机可分开安装
评估形态:PBx-A1 EVK |
|---|---|
| 融合与辅助输入 | RTCM 差分数据、轮速 |
| 数据接口 | TCP / Serial |
其他接口与功能
| 系统与软件范围 | 开发支持:官方 ROS 1 / ROS 2 驱动
数据处理:Fixposition SDK / Utility |
|---|
组成与配套
产品与配置范围
- PBx-A1 定位主机
- 所选外接相机与定位组件配置
配套选型项目
- 配套相机、相机连接线和安装结构
- GNSS 天线及改正数据接入
- 电源、网络与固定件
包含项、选配件、线束及安装件按所选型号与系统配置确认。
软件与使用支持
- 依据所选设备版本取得驱动和接口说明。
- 定位输出需与机器人坐标系和时间系统对应。
- 改变相机安装关系时应遵循对应标定流程。
使用条件
- 相机、线缆、定位盒和软件版本应成套选择,并完成外参标定。
- 安装接口、供电与工作环境按具体硬件配置确定。
技术资料
Fixposition 文档与开发资源查看官方文档 ↗Vision-RTK 2 / PBx-A1 产品介绍查看产品资料 ↗Fixposition ROS 1 / ROS 2 驱动查看驱动与示例 ↗Fixposition 数据 SDK查看驱动与示例 ↗Fixposition PBx-A1 官方文档入口资料索引 2026-06-12查看官方文档 ↗
使用资料时请核对产品型号、硬件配置及文档版本。
了解相关组件
查看相关方案中的计算、感知与移动平台,兼容条件和选配关系见具体方案。