Fixposition · 定位与惯性测量
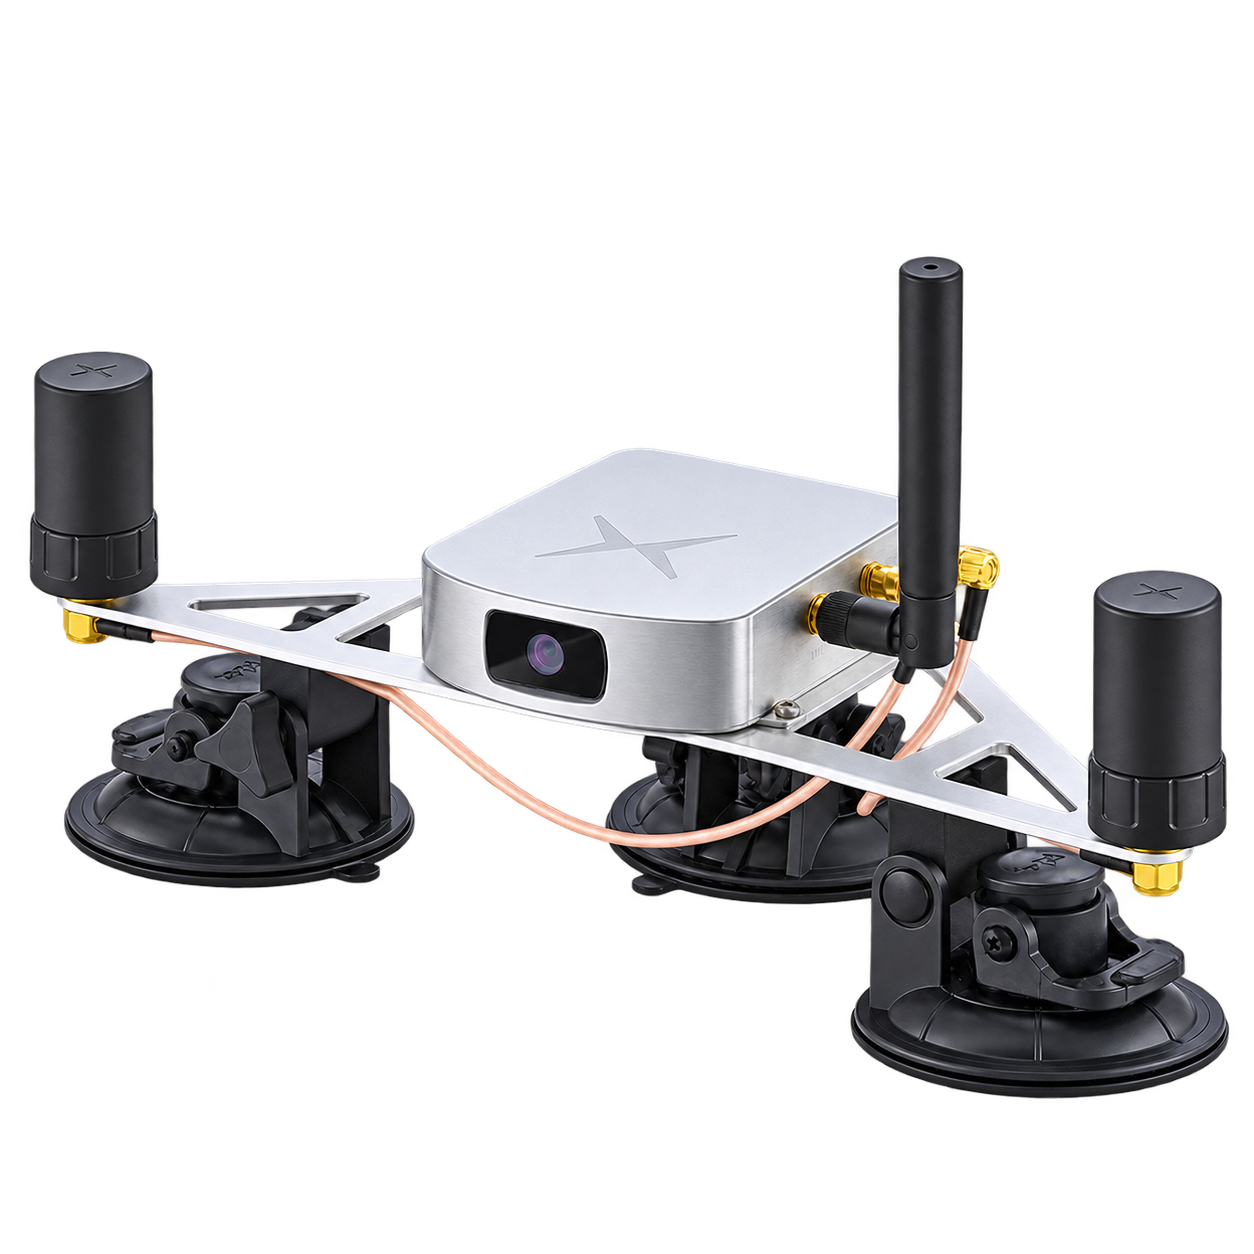
Fixposition Vision-RTK 2
将视觉、GNSS 与惯性信息结合的定位设备,适合移动机器人获得连续的位置和运动信息。使用时需同时规划设备安装、GNSS 天线和改正数据。
视觉 / GNSS / IMU融合方式
2 个多频 RTK 接收机GNSS
ROS 1 / ROS 2软件资源
产品概览
- 2 个多频 RTK GNSS 接收机
- 视觉、惯性、卫星导航与轮速融合
- Ethernet / Wi-Fi TCP/IP 和串行数据输出
- 官方 ROS 1 / ROS 2 驱动与数据工具
适合的任务
- 室外机器人定位
- GNSS 与视觉辅助定位
- 移动平台导航数据输入
选择时关注
- 根据天空可见性、视觉纹理和任务路线评估定位条件。
- 定位精度应连同 RTK 状态和测试条件一起理解。
- 安装时考虑天线基线、设备视野和车体坐标关系。
规格与接口
| GNSS 与 RTK 配置 | 2 个多频 RTK GNSS 接收机 |
|---|---|
| 视觉布局与接入 | 用于视觉跟踪和里程计 |
| 测量精度 | 定位精度:1.0 cm + 1 ppm R50
航向精度:0.4° 参数条件
|
| 输出频率与延迟 | 最高100 Hz |
| 融合与辅助输入 | 融合输入:VIO、GNSS、轮速和辅助传感器
辅助输入:轮速里程计
驱动输入:RTCM 差分数据、轮速 |
| 定位输出与参考系 | 全局位置、姿态、速度及对应协方差 |
| 数据接口 | 数据通信:Ethernet TCP/IP、Wi-Fi TCP/IP、串行接口
驱动通信:TCP / Serial |
| 供电 | 5–36 V DC 参数条件
|
| 尺寸与重量 | 尺寸:114 × 129 × 30 mm
重量:420 g 参数条件
|
| 工作环境 | 温度:−30–+85 °C
防护:IP66 |
其他测量参数
| 速度精度 | 0.1 m/s |
|---|---|
| GNSS 失锁位置偏差与条件 | 行驶距离的0.75% 参数条件
|
其他存储参数
| 存储与扩展 | 16 GB flash |
|---|
其他供电与安装参数
| 其他供电参数 | 10 W 参数条件
|
|---|
其他接口与功能
| 差分服务条件 | 使用 NTRIP 等第三方差分服务 |
|---|---|
| 连接器与线缆 | 2×SMA |
| 同步 | PPS / PTP / NTP |
| 系统与软件范围 | ROS 接入:ROS 1 / ROS 2 官方驱动
数据工具:Fixposition SDK / Utility |
| 配置与记录 | 浏览器配置界面、内部数据记录 |
组成与配套
产品与配置范围
- Vision-RTK 2 定位单元
- 按集成配置配套 GNSS 天线与连接线
配套选型项目
- 匹配的 GNSS 天线及线缆
- RTK 改正数据来源与网络连接
- 固定安装面、电源及数据线
包含项、选配件、线束及安装件按所选型号与系统配置确认。
软件与使用支持
- 可通过官方 ROS 驱动读取定位消息。
- 对接系统统一坐标系、时间戳及消息频率。
- 轮速等辅助输入按设备文档及平台接口配置。
使用条件
- GNSS 天线与相机采用刚性安装,并完成安装外参和轮速配置;视觉跟踪需要有效视野。
- RTK 差分服务与网络连接独立配置;现场定位表现取决于卫星、视觉和安装条件。
技术资料
Fixposition 文档与开发资源查看官方文档 ↗Vision-RTK 2 / PBx-A1 产品介绍查看产品资料 ↗Fixposition ROS 1 / ROS 2 驱动查看驱动与示例 ↗Fixposition 数据 SDK查看驱动与示例 ↗Vision-RTK 2 软件版本对应表2.123.7 · 2026-05查看官方文档 ↗Fixposition 官方支持:Vision-RTK 2查看产品资料 ↗Vision-RTK 2 官方公开产品册Rev.5_D03查看产品资料 ↗
使用资料时请核对产品型号、硬件配置及文档版本。
了解相关组件
查看相关方案中的计算、感知与移动平台,兼容条件和选配关系见具体方案。