Luchs A-DF
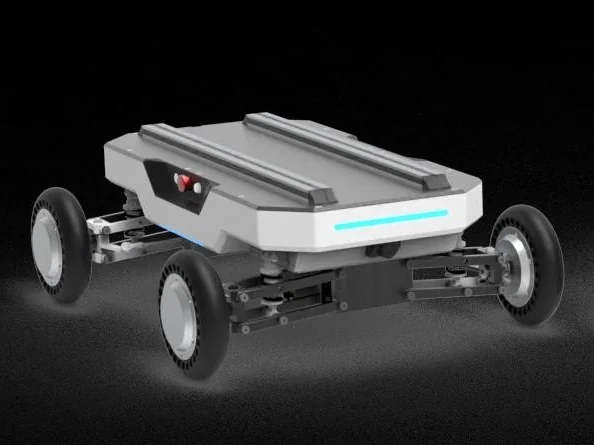
通过左右轮速差实现转向,原地转向半径 0 m,适合差速运动模型开发。
- 差速运动模型
- 原地转向
- 40 kg · 800 × 665 × 292 mm
组成、适配与升级
本版本配置范围
- Luchs A-DF 底盘
- 前后双叉臂悬架
- 前后各 1 个超声传感器
适用条件
- 选型时评估地面附着条件和转向阻力。
升级与扩展
增加感知定位组件时保留对应差速车型参数。
 德国
 荷兰
 瑞士
 奥地利
 挪威
 芬兰
RJ Tech Limited · 移动底盘与车辆
面向机器人开发的紧凑型移动底盘:一套底盘提供差速、前阿克曼、双阿克曼和四轮转向四种构型。可以从底盘控制开始,按任务增加计算、视觉或定位组件。
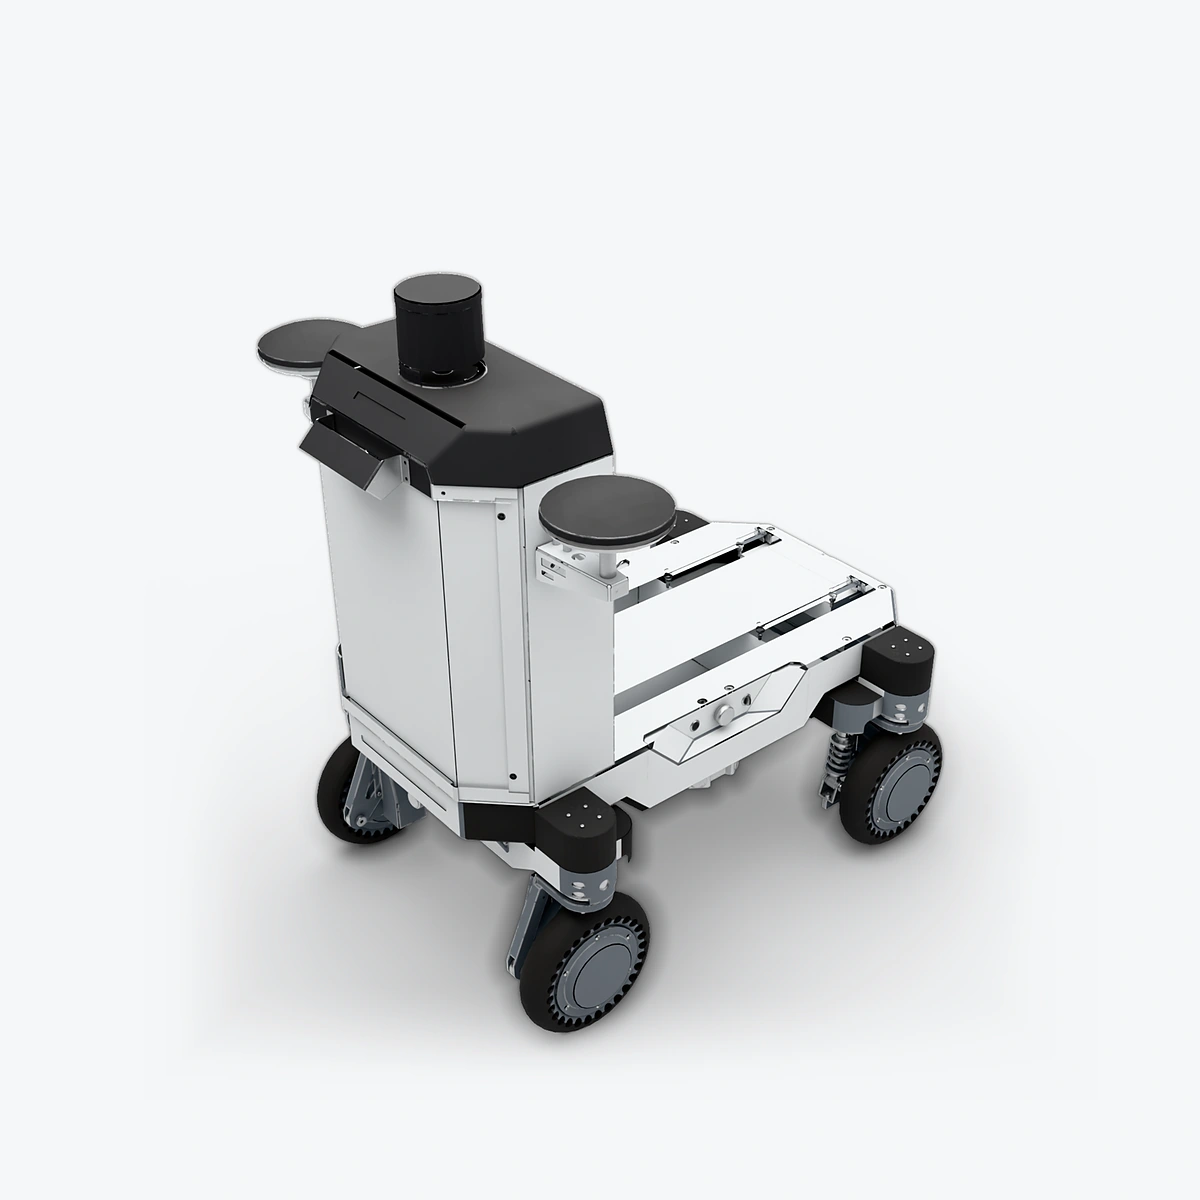
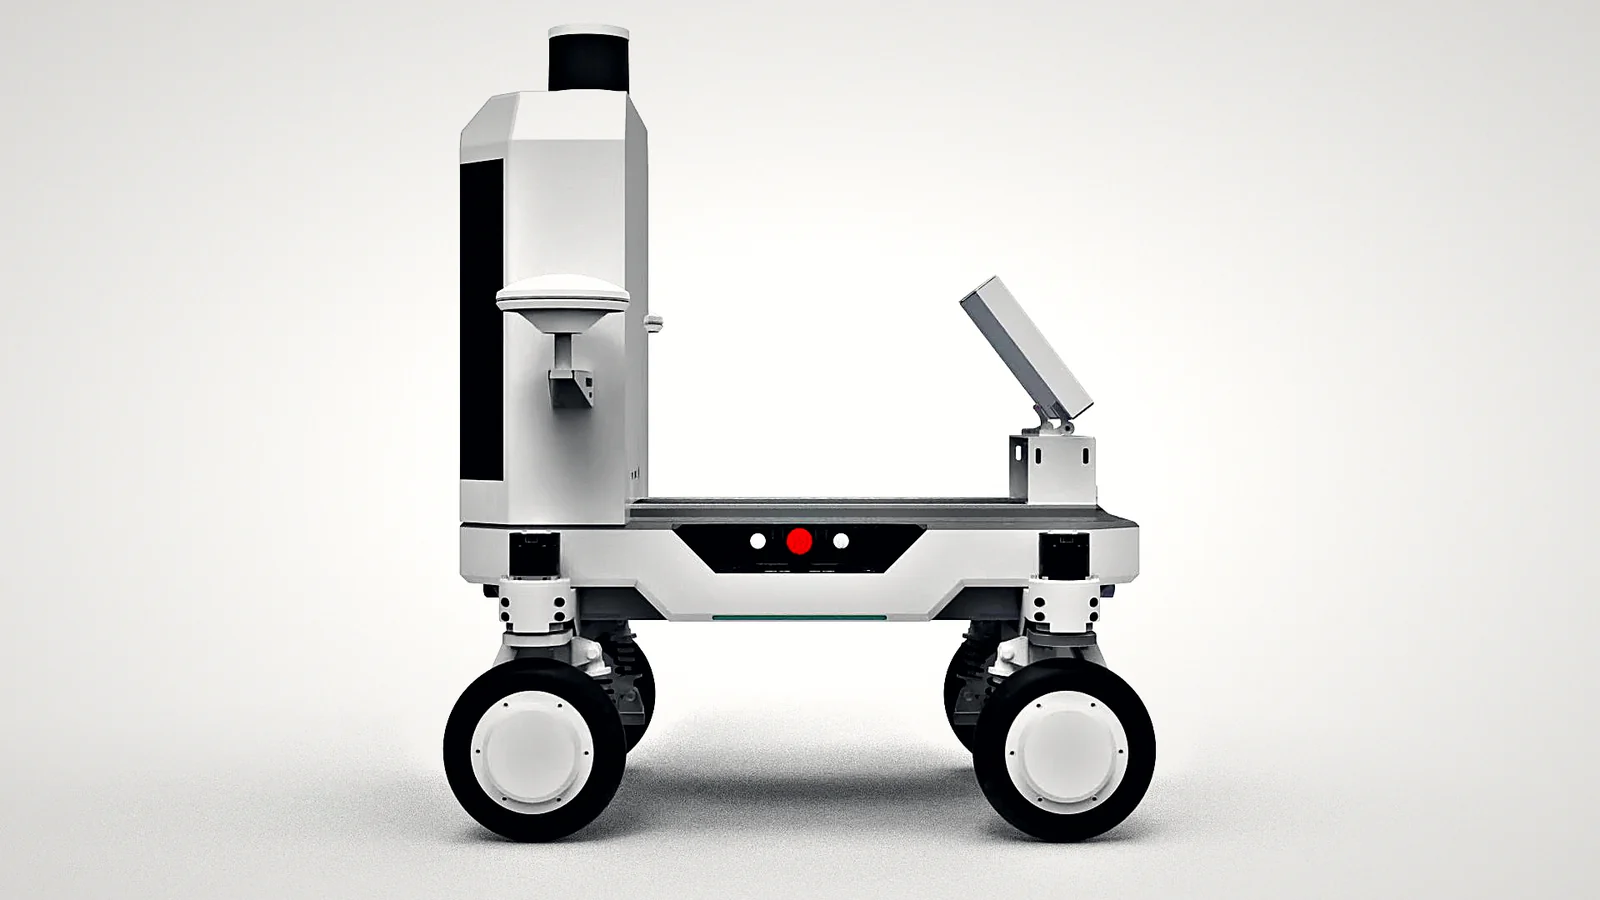
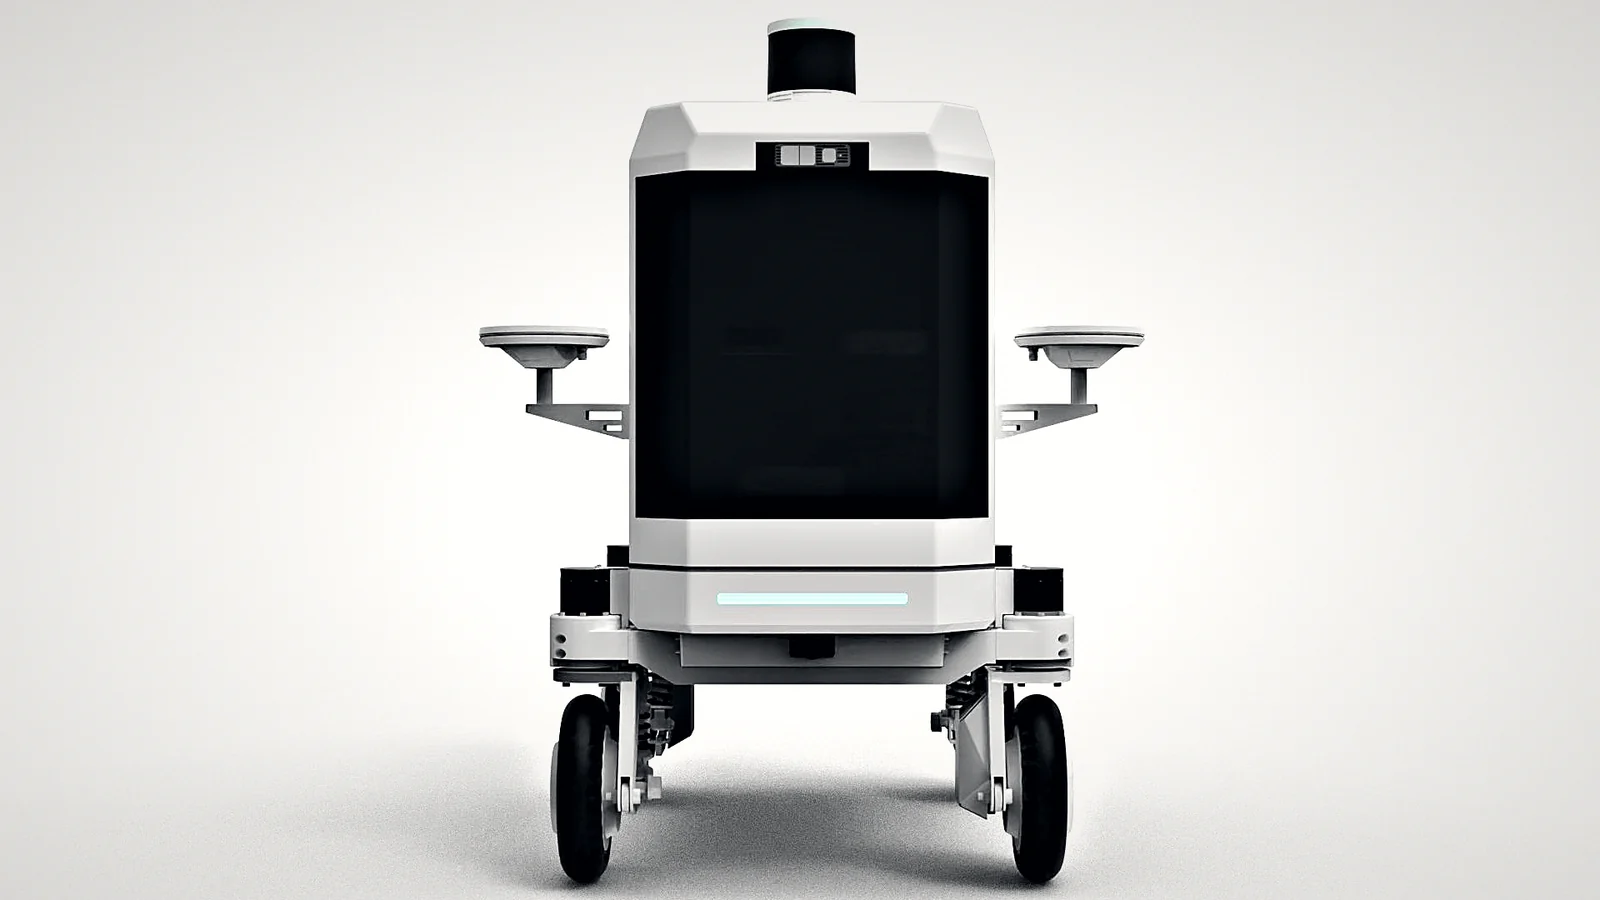
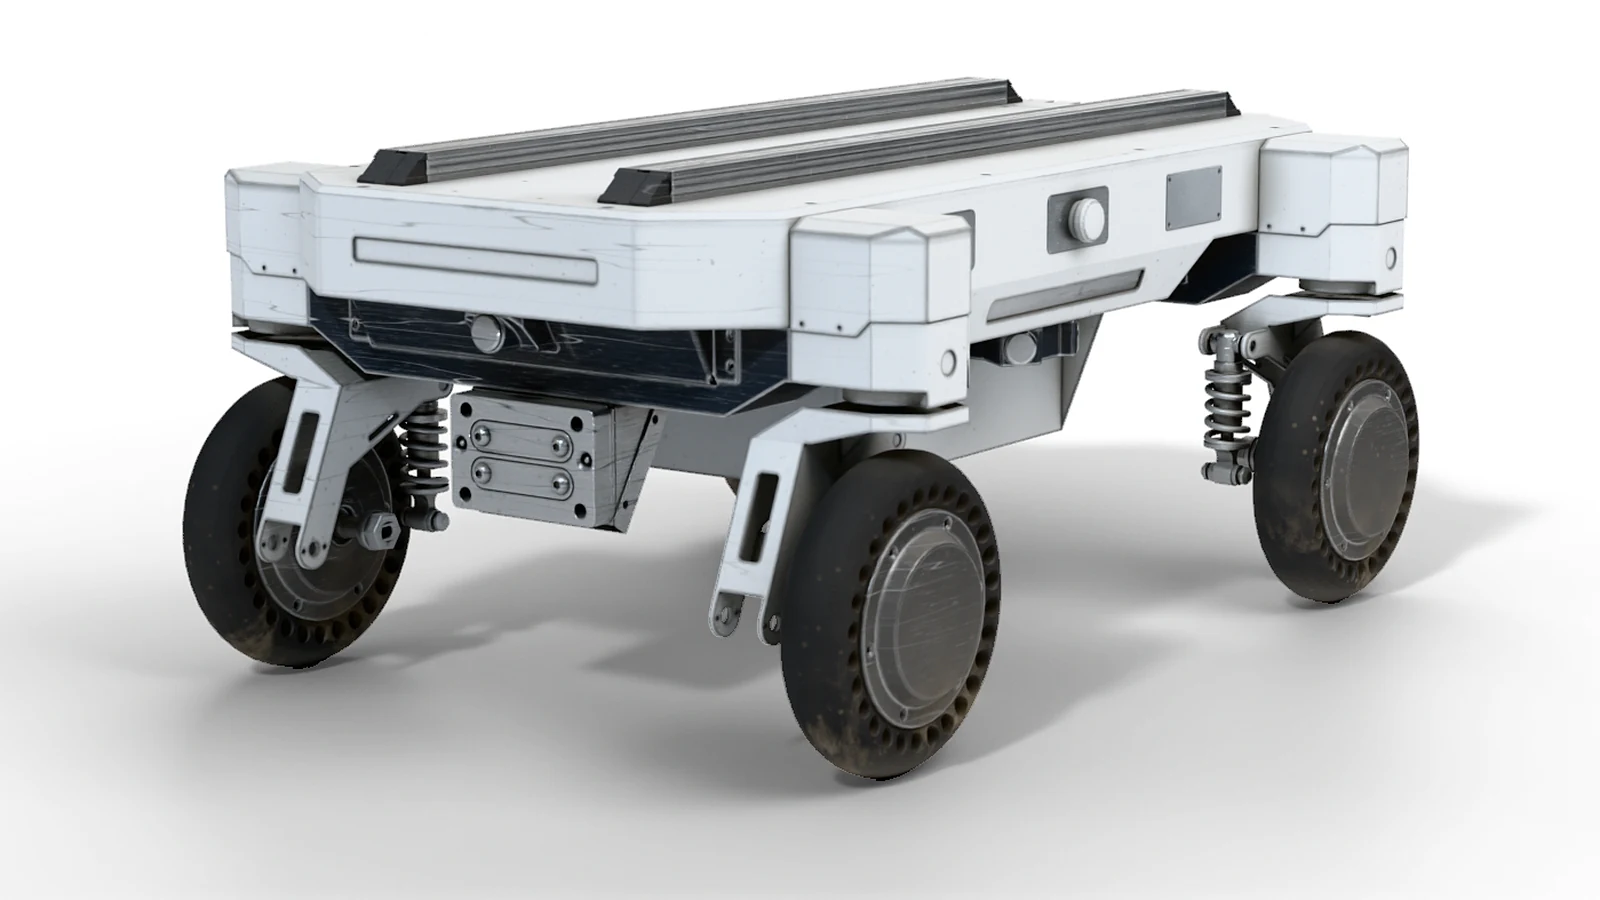
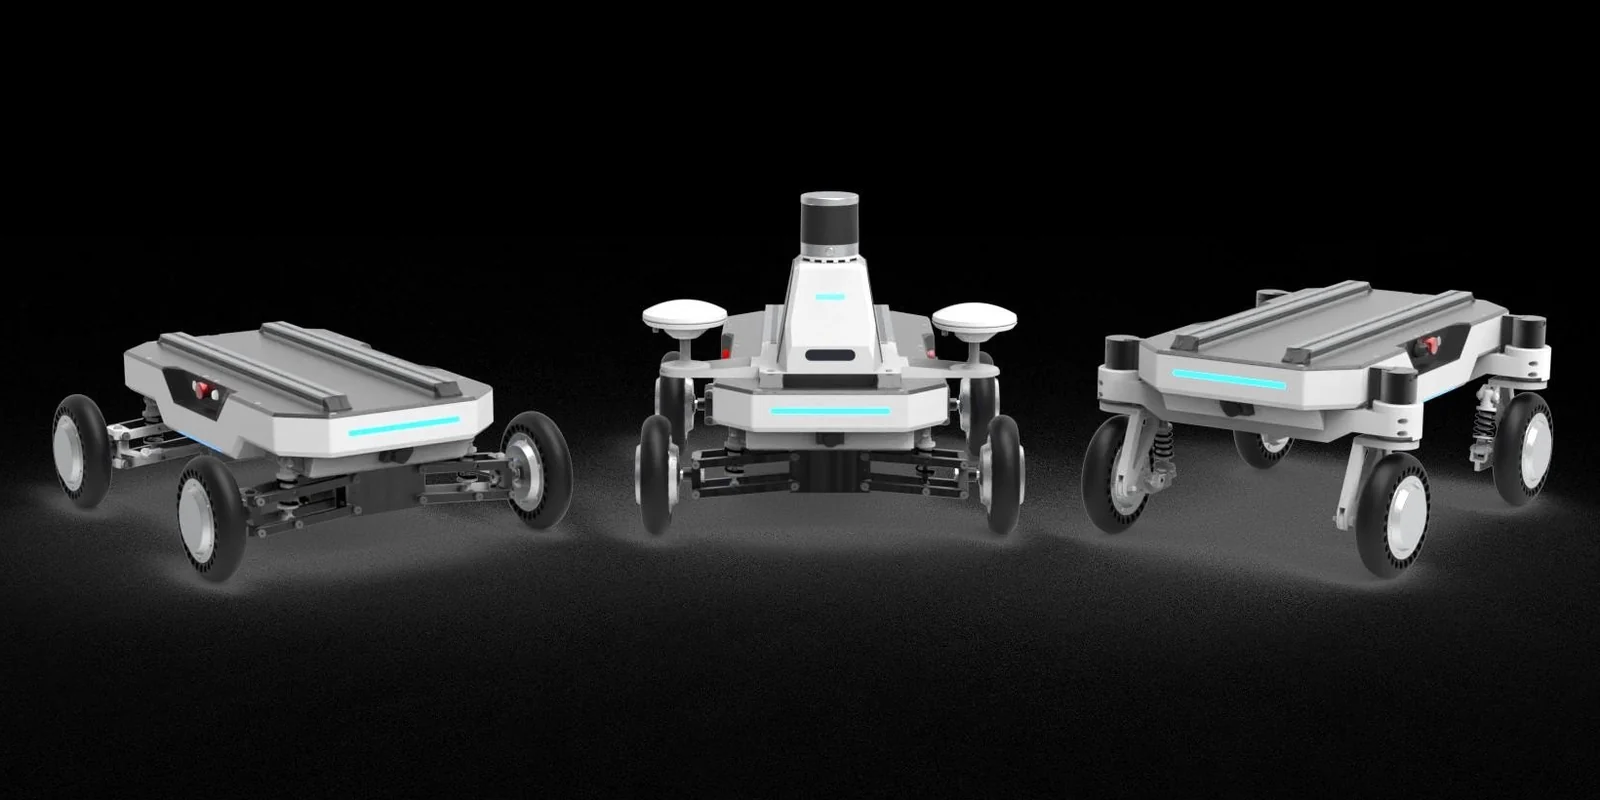
通过左右轮速差实现转向,原地转向半径 0 m,适合差速运动模型开发。
增加感知定位组件时保留对应差速车型参数。
前轮阿克曼转向,阿克曼最小转弯半径 0.89 m,也可差速原地转向,适合车辆式路径跟踪与控制开发。
感知导航系统需采用对应轴距与转向参数。
前后轴参与转向,双阿克曼最小转弯半径 0.445 m,适合研究多轴转向和机动性。
可按任务增加视觉与定位组件,安装条件按构型核对。
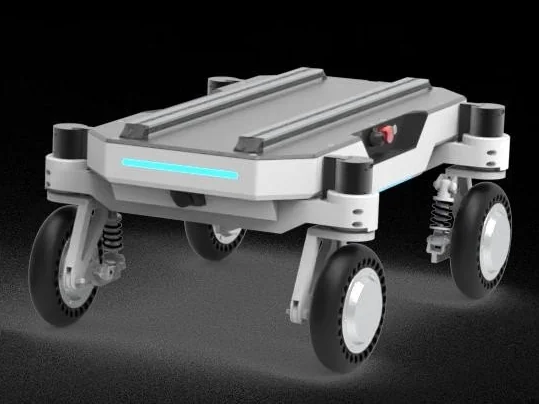
四轮独立转向,可原地转向和横移(蟹行),原地转向包络圆 0.857 m,提供最灵活的机器人运动研究基础。
扩展自主导航前,先匹配轮端反馈与运动模型。
选择功能版本,安装与配套需求可在询盘时补充。
仅切换规格展示,购买和询盘配置单独选择。
| 平台形式 | 4 种 参数条件
|
|---|---|
| 载荷 | 80 kg |
| 速度 | 11.6 km/h 参数条件
|
| 爬坡角度 | 15° |
| 续航与电池 | 空载最长 6 h;带载 3–5 h |
| 最小转弯半径 | A-DF · 0 m(原地转向)
A-FA · 原地转向 0 m;阿克曼 0.89 m
A-DA · 原地转向 0 m;双阿克曼 0.445 m
A-4WS · 0 m |
| 电池配置 | LiFePO4,48 V / 15 Ah(720 Wh) |
| 控制与通信 | CAN:Luchs A CAN 协议 v1.1,CAN 2.0B,1 Mbit/s,大端
串口:RS-485 / RS-232 参数条件
|
| 尺寸与重量 | 尺寸:A-DF · 800 × 665 × 292 mm
A-FA · 800 × 665 × 292 mm
A-DA · 800 × 665 × 292 mm
A-4WS · 800 × 580 × 372 mm
重量:A-DF · 40 kg
A-FA · 45 kg
A-DA · 50 kg
A-4WS · 55 kg 参数条件
|
| 工作环境 | 温度:−10 °C–+45 °C
防护:IP33;A-4WS 可选 IP54 密封版本 参数条件
|
| 载荷电源 | 48 V / 10 A × 1;12 V / 8 A × 1 |
|---|---|
| 安装接口 | 2 × 2040 铝型材;长 700 mm,中心距 200 mm |
| 离地间隙 | A-DF · 77 mm
A-FA · 77 mm
A-DA · 77 mm |
|---|---|
| 运动模型与特殊动作 | A-DF · 运动模型:差速
A-DF · 特殊动作:原地转向
A-FA · 运动模型:差速、阿克曼
A-FA · 特殊动作:原地转向
A-DA · 运动模型:差速、阿克曼、双阿克曼
A-DA · 特殊动作:原地转向
A-4WS · 运动模型:差速、阿克曼、双阿克曼、四轮转向
A-4WS · 特殊动作:原地转向、横移(蟹行) |
| 原地转向包络圆 | A-DF · 1.01 m
A-FA · 1.01 m
A-DA · 1.01 m
A-4WS · 0.857 m |
| 驱动与转向电机 | 驱动电机:4 × 250 W 伺服轮毂电机
A-DF · 转向电机:无
A-FA · 转向电机:1 × 140 W 伺服
A-DA · 转向电机:1 × 140 W 伺服
A-4WS · 转向电机:4 × 140 W 伺服 |
| 运行模式与遥控 | 运行模式:遥控 · 自动 · 维护
遥控器:10 通道 2.4 GHz 遥控器及接收机,随车附带 |
| 随车组件 | 所订构型的 Luchs A 底盘;遥控器;充电器;用户手册、数据表、CAN 与串口协议及 DBC、ROS 2 / ROS 1 软件与机器人模型;3D 模型(A-4WS) 参数条件
|
| 系统与软件范围 | ROS 2(Humble、Jazzy)与 ROS 1(Noetic)驱动、C++ SDK、机器人模型、仿真器、DBC 文件 参数条件
|
| 轴距/轮距/轮径 | 轴距:594 mm
轮径:206 mm
A-DF · 轮距:596 mm
A-FA · 轮距:596 mm
A-DA · 轮距:596 mm
A-4WS · 轮距:500 mm |
| 车架与悬架 | 车架:碳钢与铝合金
A-DF · 悬架:前后双叉臂
A-FA · 悬架:前后双叉臂
A-DA · 悬架:前后双叉臂
A-4WS · 悬架:独立摆臂 |
| 充电 | 充电器:48 V / 10 A,随车附带
充电时间:0–100% 约 2 h
充电互锁:连接充电器时禁止行驶 |
| 急停、驻车与保护 | 急停:左右各一个急停按钮;遥控急停
保护功能:上电自检与故障告警、BMS、超声防撞停车、输出过流保护
驻车:电机锁止 |
| 超声传感器 | A-DF · 2 个(前、后)
A-FA · 2 个(前、后)
A-DA · 2 个(前、后)
A-4WS · 6 个(前 1、后 1、两侧各 2) |
| 灯光 | 状态灯、呼吸灯、警示灯、充电进度条 |
| 平台形式 | 4 种 参数条件
|
|---|---|
| 载荷 | 80 kg |
| 速度 | 11.6 km/h 参数条件
|
| 爬坡角度 | 15° |
| 续航与电池 | 空载最长 6 h;带载 3–5 h |
| 最小转弯半径 | 0 m(原地转向) |
| 电池配置 | LiFePO4,48 V / 15 Ah(720 Wh) |
| 控制与通信 | CAN:Luchs A CAN 协议 v1.1,CAN 2.0B,1 Mbit/s,大端
串口:RS-485 / RS-232 参数条件
|
| 尺寸与重量 | 尺寸:800 × 665 × 292 mm
重量:40 kg 参数条件
|
| 工作环境 | 温度:−10 °C–+45 °C
防护:IP33;A-4WS 可选 IP54 密封版本 参数条件
|
| 载荷电源 | 48 V / 10 A × 1;12 V / 8 A × 1 |
|---|---|
| 安装接口 | 2 × 2040 铝型材;长 700 mm,中心距 200 mm |
| 离地间隙 | 77 mm |
|---|---|
| 运动模型与特殊动作 | 运动模型:差速
特殊动作:原地转向 |
| 原地转向包络圆 | 1.01 m |
| 驱动与转向电机 | 驱动电机:4 × 250 W 伺服轮毂电机
转向电机:无 |
| 运行模式与遥控 | 运行模式:遥控 · 自动 · 维护
遥控器:10 通道 2.4 GHz 遥控器及接收机,随车附带 |
| 随车组件 | 所订构型的 Luchs A 底盘;遥控器;充电器;用户手册、数据表、CAN 与串口协议及 DBC、ROS 2 / ROS 1 软件与机器人模型;3D 模型(A-4WS) 参数条件
|
| 系统与软件范围 | ROS 2(Humble、Jazzy)与 ROS 1(Noetic)驱动、C++ SDK、机器人模型、仿真器、DBC 文件 参数条件
|
| 轴距/轮距/轮径 | 轴距:594 mm
轮径:206 mm
轮距:596 mm |
| 车架与悬架 | 车架:碳钢与铝合金
悬架:前后双叉臂 |
| 充电 | 充电器:48 V / 10 A,随车附带
充电时间:0–100% 约 2 h
充电互锁:连接充电器时禁止行驶 |
| 急停、驻车与保护 | 急停:左右各一个急停按钮;遥控急停
保护功能:上电自检与故障告警、BMS、超声防撞停车、输出过流保护
驻车:电机锁止 |
| 超声传感器 | 2 个(前、后) |
| 灯光 | 状态灯、呼吸灯、警示灯、充电进度条 |
| 平台形式 | 4 种 参数条件
|
|---|---|
| 载荷 | 80 kg |
| 速度 | 11.6 km/h 参数条件
|
| 爬坡角度 | 15° |
| 续航与电池 | 空载最长 6 h;带载 3–5 h |
| 最小转弯半径 | 原地转向 0 m;阿克曼 0.89 m |
| 电池配置 | LiFePO4,48 V / 15 Ah(720 Wh) |
| 控制与通信 | CAN:Luchs A CAN 协议 v1.1,CAN 2.0B,1 Mbit/s,大端
串口:RS-485 / RS-232 参数条件
|
| 尺寸与重量 | 尺寸:800 × 665 × 292 mm
重量:45 kg 参数条件
|
| 工作环境 | 温度:−10 °C–+45 °C
防护:IP33;A-4WS 可选 IP54 密封版本 参数条件
|
| 载荷电源 | 48 V / 10 A × 1;12 V / 8 A × 1 |
|---|---|
| 安装接口 | 2 × 2040 铝型材;长 700 mm,中心距 200 mm |
| 离地间隙 | 77 mm |
|---|---|
| 运动模型与特殊动作 | 运动模型:差速、阿克曼
特殊动作:原地转向 |
| 原地转向包络圆 | 1.01 m |
| 驱动与转向电机 | 驱动电机:4 × 250 W 伺服轮毂电机
转向电机:1 × 140 W 伺服 |
| 运行模式与遥控 | 运行模式:遥控 · 自动 · 维护
遥控器:10 通道 2.4 GHz 遥控器及接收机,随车附带 |
| 随车组件 | 所订构型的 Luchs A 底盘;遥控器;充电器;用户手册、数据表、CAN 与串口协议及 DBC、ROS 2 / ROS 1 软件与机器人模型;3D 模型(A-4WS) 参数条件
|
| 系统与软件范围 | ROS 2(Humble、Jazzy)与 ROS 1(Noetic)驱动、C++ SDK、机器人模型、仿真器、DBC 文件 参数条件
|
| 轴距/轮距/轮径 | 轴距:594 mm
轮径:206 mm
轮距:596 mm |
| 车架与悬架 | 车架:碳钢与铝合金
悬架:前后双叉臂 |
| 充电 | 充电器:48 V / 10 A,随车附带
充电时间:0–100% 约 2 h
充电互锁:连接充电器时禁止行驶 |
| 急停、驻车与保护 | 急停:左右各一个急停按钮;遥控急停
保护功能:上电自检与故障告警、BMS、超声防撞停车、输出过流保护
驻车:电机锁止 |
| 超声传感器 | 2 个(前、后) |
| 灯光 | 状态灯、呼吸灯、警示灯、充电进度条 |
| 平台形式 | 4 种 参数条件
|
|---|---|
| 载荷 | 80 kg |
| 速度 | 11.6 km/h 参数条件
|
| 爬坡角度 | 15° |
| 续航与电池 | 空载最长 6 h;带载 3–5 h |
| 最小转弯半径 | 原地转向 0 m;双阿克曼 0.445 m |
| 电池配置 | LiFePO4,48 V / 15 Ah(720 Wh) |
| 控制与通信 | CAN:Luchs A CAN 协议 v1.1,CAN 2.0B,1 Mbit/s,大端
串口:RS-485 / RS-232 参数条件
|
| 尺寸与重量 | 尺寸:800 × 665 × 292 mm
重量:50 kg 参数条件
|
| 工作环境 | 温度:−10 °C–+45 °C
防护:IP33;A-4WS 可选 IP54 密封版本 参数条件
|
| 载荷电源 | 48 V / 10 A × 1;12 V / 8 A × 1 |
|---|---|
| 安装接口 | 2 × 2040 铝型材;长 700 mm,中心距 200 mm |
| 离地间隙 | 77 mm |
|---|---|
| 运动模型与特殊动作 | 运动模型:差速、阿克曼、双阿克曼
特殊动作:原地转向 |
| 原地转向包络圆 | 1.01 m |
| 驱动与转向电机 | 驱动电机:4 × 250 W 伺服轮毂电机
转向电机:1 × 140 W 伺服 |
| 运行模式与遥控 | 运行模式:遥控 · 自动 · 维护
遥控器:10 通道 2.4 GHz 遥控器及接收机,随车附带 |
| 随车组件 | 所订构型的 Luchs A 底盘;遥控器;充电器;用户手册、数据表、CAN 与串口协议及 DBC、ROS 2 / ROS 1 软件与机器人模型;3D 模型(A-4WS) 参数条件
|
| 系统与软件范围 | ROS 2(Humble、Jazzy)与 ROS 1(Noetic)驱动、C++ SDK、机器人模型、仿真器、DBC 文件 参数条件
|
| 轴距/轮距/轮径 | 轴距:594 mm
轮径:206 mm
轮距:596 mm |
| 车架与悬架 | 车架:碳钢与铝合金
悬架:前后双叉臂 |
| 充电 | 充电器:48 V / 10 A,随车附带
充电时间:0–100% 约 2 h
充电互锁:连接充电器时禁止行驶 |
| 急停、驻车与保护 | 急停:左右各一个急停按钮;遥控急停
保护功能:上电自检与故障告警、BMS、超声防撞停车、输出过流保护
驻车:电机锁止 |
| 超声传感器 | 2 个(前、后) |
| 灯光 | 状态灯、呼吸灯、警示灯、充电进度条 |
| 平台形式 | 4 种 参数条件
|
|---|---|
| 载荷 | 80 kg |
| 速度 | 11.6 km/h 参数条件
|
| 爬坡角度 | 15° |
| 续航与电池 | 空载最长 6 h;带载 3–5 h |
| 最小转弯半径 | 0 m |
| 电池配置 | LiFePO4,48 V / 15 Ah(720 Wh) |
| 控制与通信 | CAN:Luchs A CAN 协议 v1.1,CAN 2.0B,1 Mbit/s,大端
串口:RS-485 / RS-232 参数条件
|
| 尺寸与重量 | 尺寸:800 × 580 × 372 mm
重量:55 kg 参数条件
|
| 工作环境 | 温度:−10 °C–+45 °C
防护:IP33;A-4WS 可选 IP54 密封版本 参数条件
|
| 载荷电源 | 48 V / 10 A × 1;12 V / 8 A × 1 |
|---|---|
| 安装接口 | 2 × 2040 铝型材;长 700 mm,中心距 200 mm |
| 运动模型与特殊动作 | 运动模型:差速、阿克曼、双阿克曼、四轮转向
特殊动作:原地转向、横移(蟹行) |
|---|---|
| 原地转向包络圆 | 0.857 m |
| 驱动与转向电机 | 驱动电机:4 × 250 W 伺服轮毂电机
转向电机:4 × 140 W 伺服 |
| 运行模式与遥控 | 运行模式:遥控 · 自动 · 维护
遥控器:10 通道 2.4 GHz 遥控器及接收机,随车附带 |
| 随车组件 | 所订构型的 Luchs A 底盘;遥控器;充电器;用户手册、数据表、CAN 与串口协议及 DBC、ROS 2 / ROS 1 软件与机器人模型;3D 模型(A-4WS) 参数条件
|
| 系统与软件范围 | ROS 2(Humble、Jazzy)与 ROS 1(Noetic)驱动、C++ SDK、机器人模型、仿真器、DBC 文件 参数条件
|
| 轴距/轮距/轮径 | 轴距:594 mm
轮径:206 mm
轮距:500 mm |
| 车架与悬架 | 车架:碳钢与铝合金
悬架:独立摆臂 |
| 充电 | 充电器:48 V / 10 A,随车附带
充电时间:0–100% 约 2 h
充电互锁:连接充电器时禁止行驶 |
| 急停、驻车与保护 | 急停:左右各一个急停按钮;遥控急停
保护功能:上电自检与故障告警、BMS、超声防撞停车、输出过流保护
驻车:电机锁止 |
| 超声传感器 | 6 个(前 1、后 1、两侧各 2) |
| 灯光 | 状态灯、呼吸灯、警示灯、充电进度条 |
包含项、选配件、线束及安装件按所选型号与系统配置确认。
使用资料时请核对产品型号、硬件配置及文档版本。
查看相关方案中的计算、感知与移动平台,兼容条件和选配关系见具体方案。
可以选择多个型号并分别填写数量,也可以注明已有设备和其他需求。
正在准备定制选项。