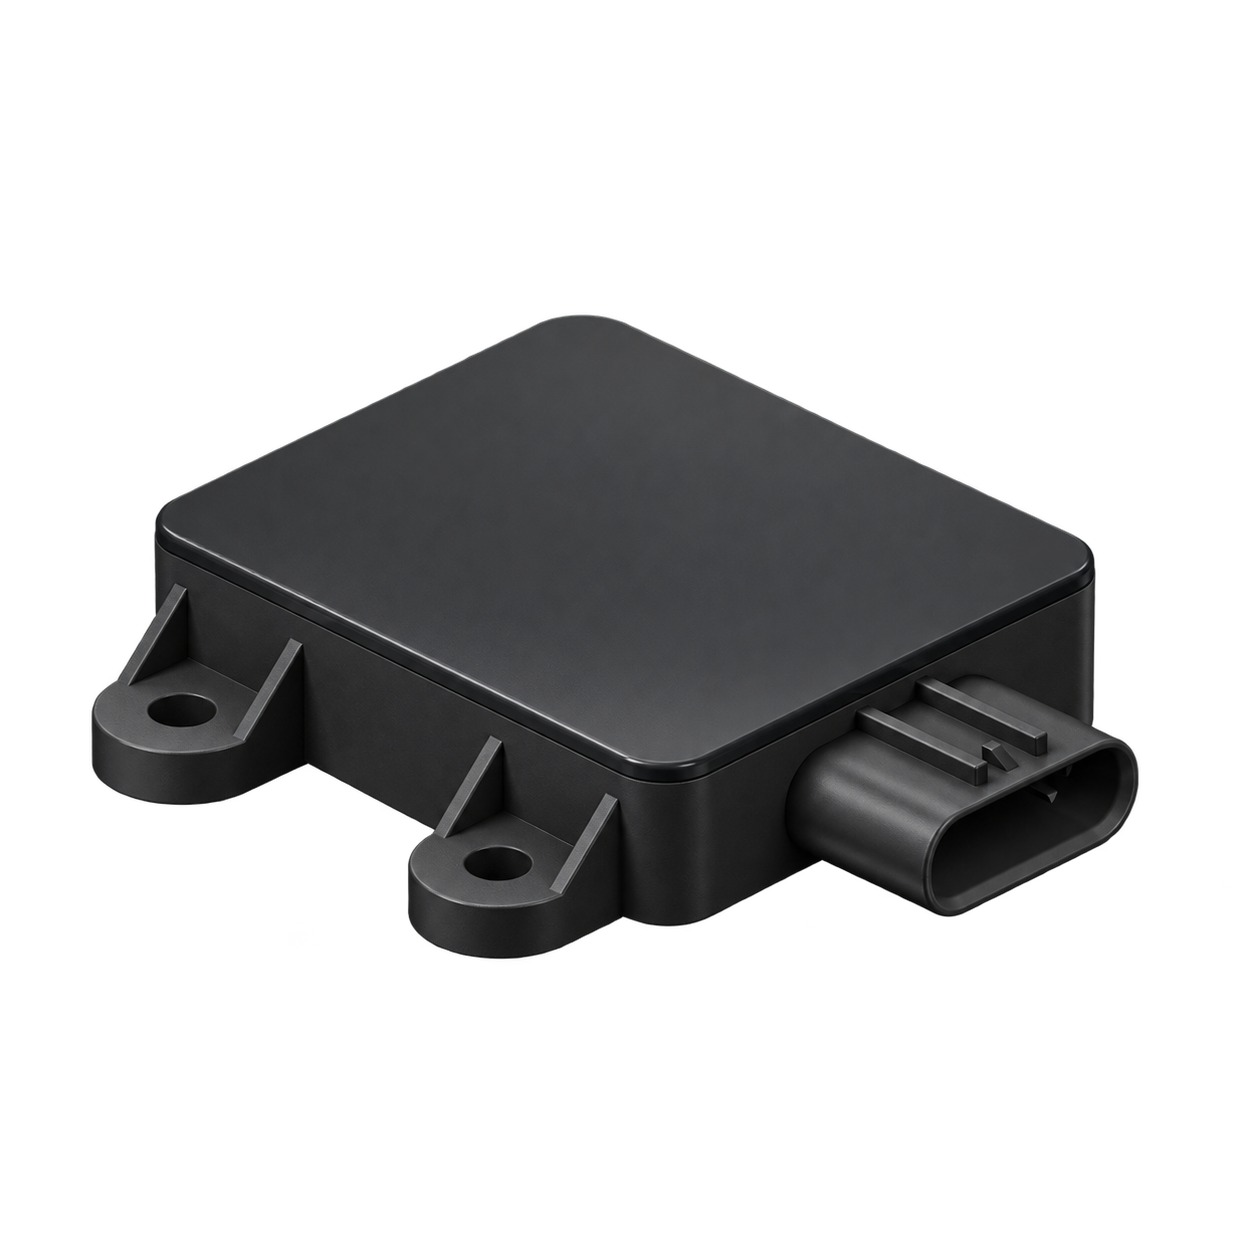
Ruixing BSR403T3 Millimeterwellenradar für Front- und Heck-Totwinkelbereiche
ergänzt das Millimeterwellenradar Wahrnehmung für vordere und hintere tote Zonen, das auf Automotive-Ausführung angewendet wird, und kann für die Wahrnehmung-Systemauswahl von Fahrzeugen und unbemannten Fahrzeugen verwendet werden.
Platzhalter Optikreferenz · Keine Abbildung des exakten Modells · Keine Realaufnahme
Übersicht
Genaues Modell BSR403T3
UGV vorne und hinten Wahrnehmung optional
CAN-Zugriff und vollständiger Zubehör werden separat bestätigt
Geeignete Aufgaben
UGV Optionale Konfigurationen für Vorder- und Rückseite Wahrnehmung
Überprüfen Sie den Zubehör des vorhandenen Fahrzeugs WahrnehmungAufbaumodul
Achten Sie bei der Auswahl darauf
Beschreiben Sie zunächst das Fahrzeug, die Einbaupositionen vorne und hinten, die Menge und die vorhandene Computerausrüstung und bestätigen Sie dann das vollständige Modell und die Hardwareversion.
beschreibt die Fahrzeugschnittstelle, vorhandene Zugangsgeräte und Anwendungsanforderungen der oberen Schicht.
bereits über einen Kabelbaum, Stromversorgung oder Zugangsgerät verfügt, notieren Sie bitte die genaue Modellnummer; Die Komponenten im Set werden nicht wiederholt gekauft und zusätzliche Ersatzteile werden separat aufgeführt.
Daten & Schnittstellen
Ändert nur die Datenansicht. Kauf- und Anfragekonfiguration werden separat gewählt.
Wichtige Daten
Einbau- und Mengenbereich
kann mit 1-Einheiten vorne und 1-Einheiten hinten konfiguriert werden.
Bedingungen
Menge entsprechend den Vorder- und Hinterplänen
Wichtige Daten
Einbau- und Mengenbereich
kann mit 1-Einheiten vorne und 1-Einheiten hinten konfiguriert werden.
Bedingungen
Menge entsprechend den Vorder- und Hinterplänen
Komponenten & Zubehör
Zubehörauswahl
Kabelbäume, Steckverbinder, Pinbelegung und CAN-Anbindung auf die genaue Hardwareversion abstimmen.
Versorgungsbedingungen, Bordnetzverteilung, Absicherung der Abzweige und Erdung prüfen.
Bestätigen Sie Halterung, Abschirmung, Installationsrichtung, Kabelweg und Kalibrierungsbedingungen entsprechend der vorderen und hinteren Installationsposition.
Lieferumfang, Optionen, Kabelbäume und Montageteile werden je nach gewähltem Modell und Systemkonfiguration bestätigt.
Software und Anwendungssupport
Überprüfen Sie nach Bestätigung des Kommunikationsprotokolls, der Nachrichtendefinition, des Treibers und der Systemversion den Datenstand, den Zeitstempel und das Fahrzeugkoordinatensystem.
Sensor-Datenzugriff, Zielerkennung und Multi-Sensor-Fusionsalgorithmen sowie autonomes Fahren des Fahrzeugs werden separat überprüft.
Einsatzbedingungen
bestätigt den Einsatzbereich basierend auf den vorderen und hinteren Installationspositionen, der Okklusion, dem Koordinatensystem und den Aufgabenszenarien.
CAN-Datenzugriff, Zielerkennung und Multi-Sensor-Fusionsalgorithmus sowie autonomes Fahren des Fahrzeugs werden separat überprüft; Aus der Komponentenauswahl lässt sich nicht auf die Gesamtleistung der Maschine schließen.
CAN-Protokoll, Treiber und Synchronisationsanforderungen für den gewählten Host und die Radarversion prüfen.
Modelle und optionale Konfigurationen
BSR403T3 · ZubehörBestätigen nach Artikel
Lieferumfang, CAN-Anbindung, Stromversorgung und Montageanforderungen für die genaue Hardwareversion bestätigen.
Sehen Sie sich Rechen-, Wahrnehmungs- und Mobilplattformen der zugehörigen Lösungen an. Kompatibilitätsbedingungen und Optionen finden Sie in der jeweiligen Lösung.

 Deutschland
 Niederlande
 Schweiz
 Österreich
 Norwegen
 Finnland