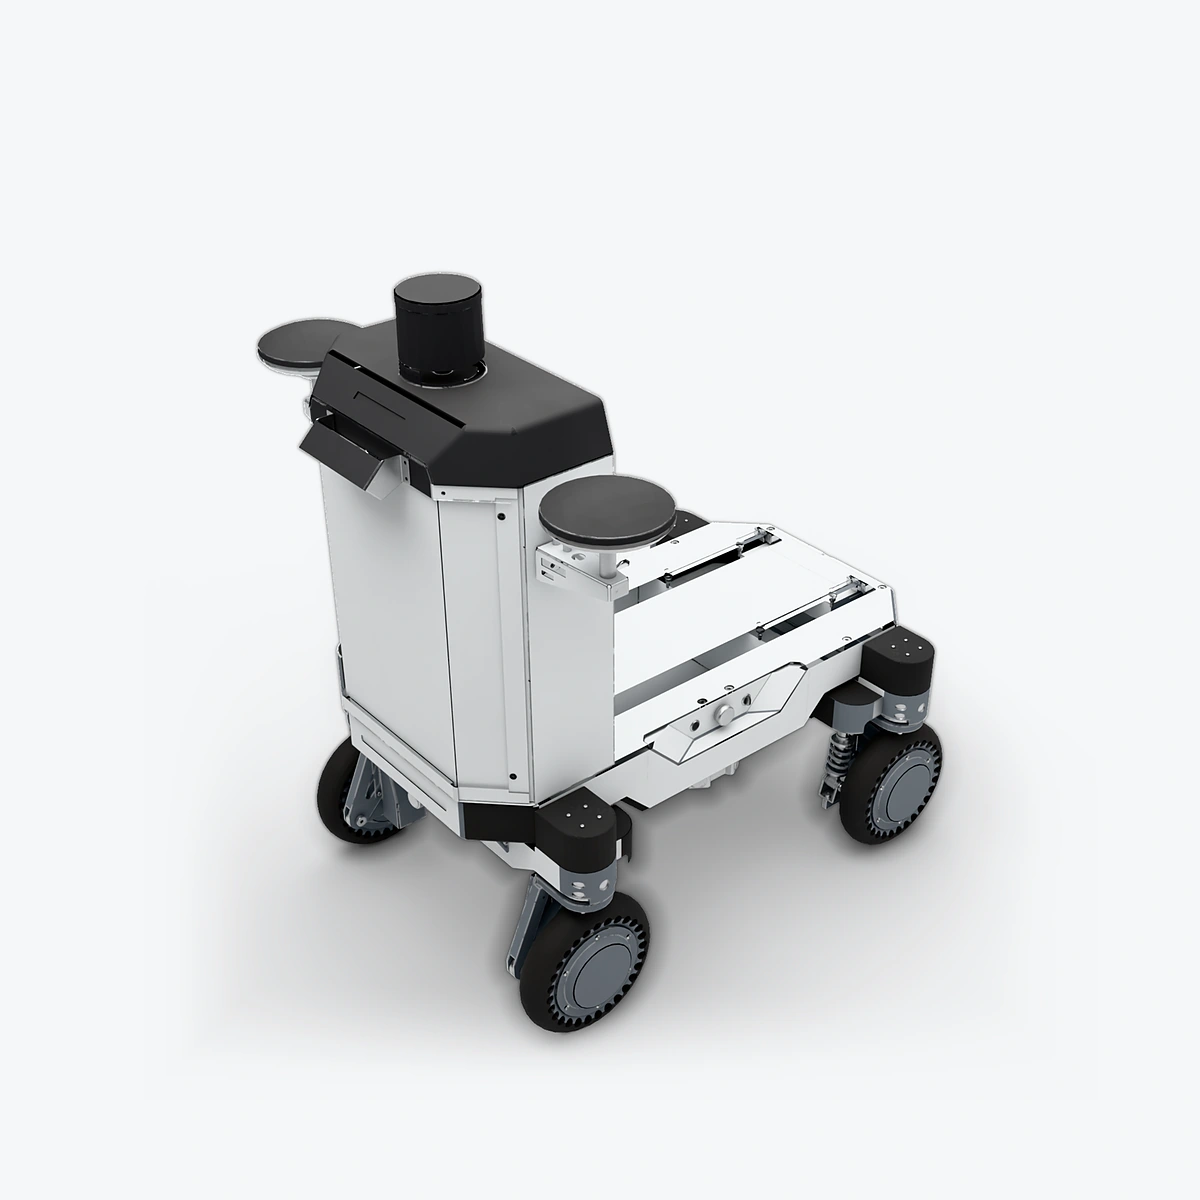
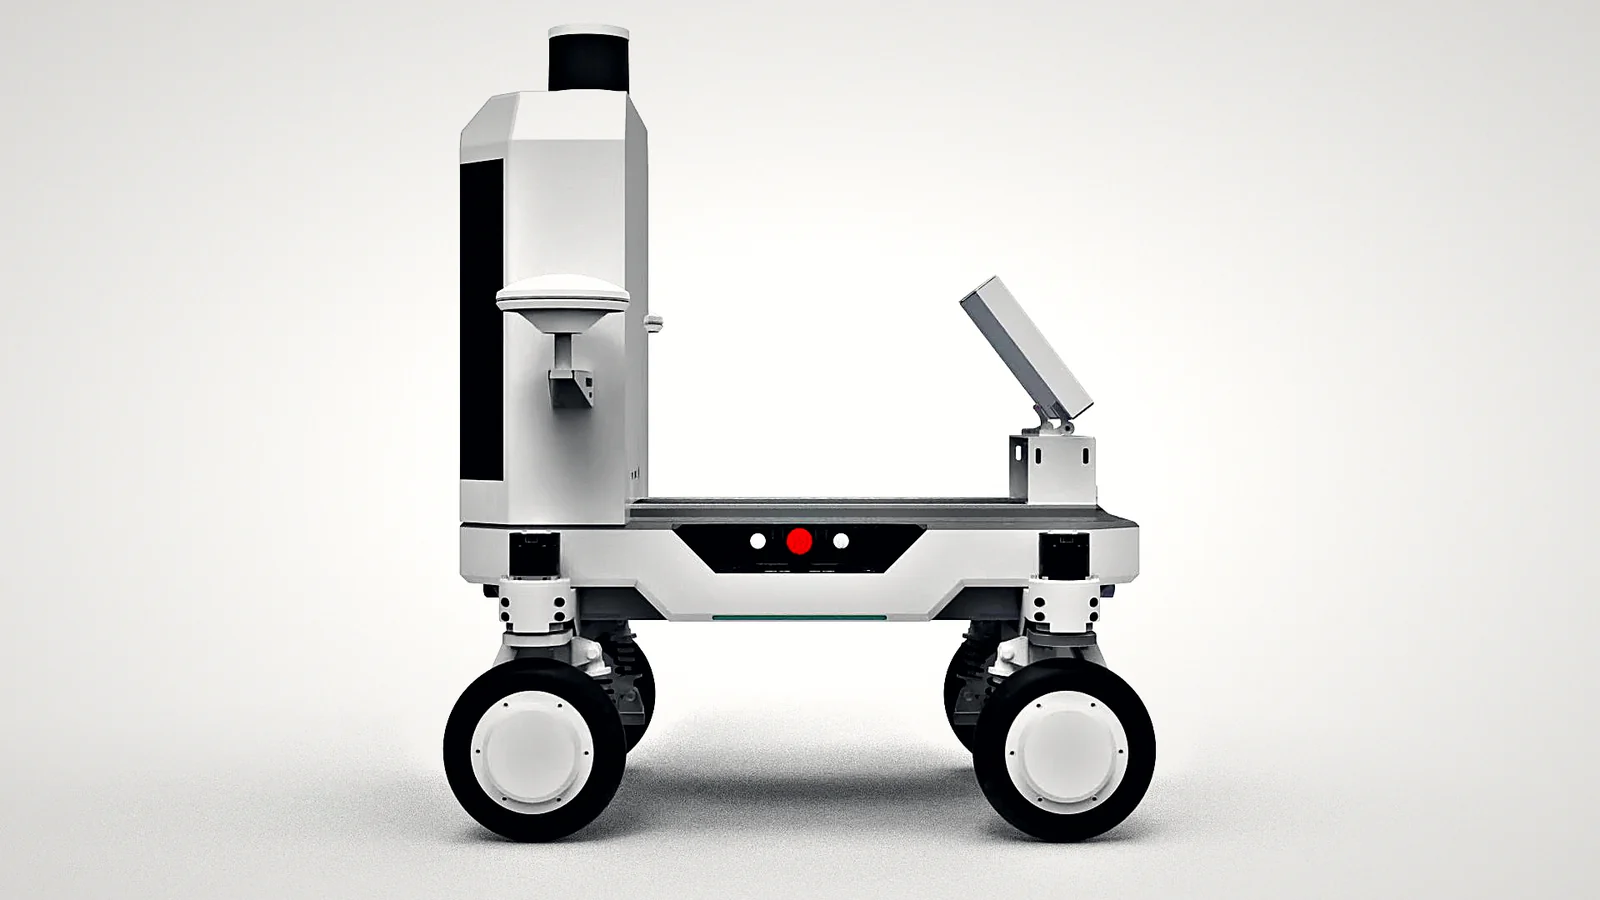
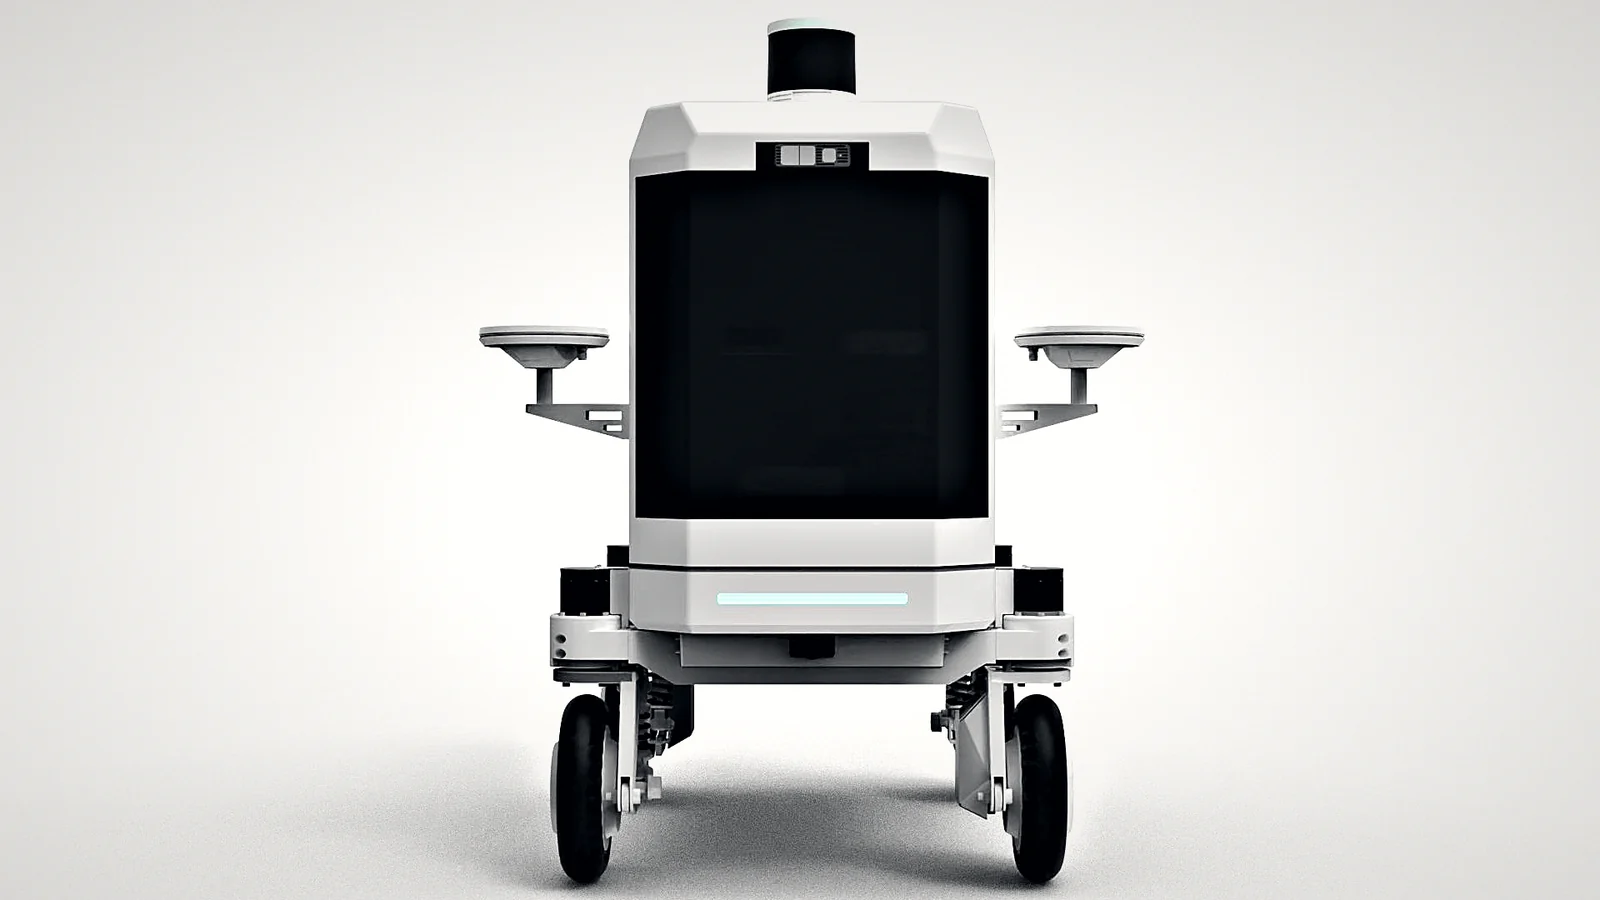
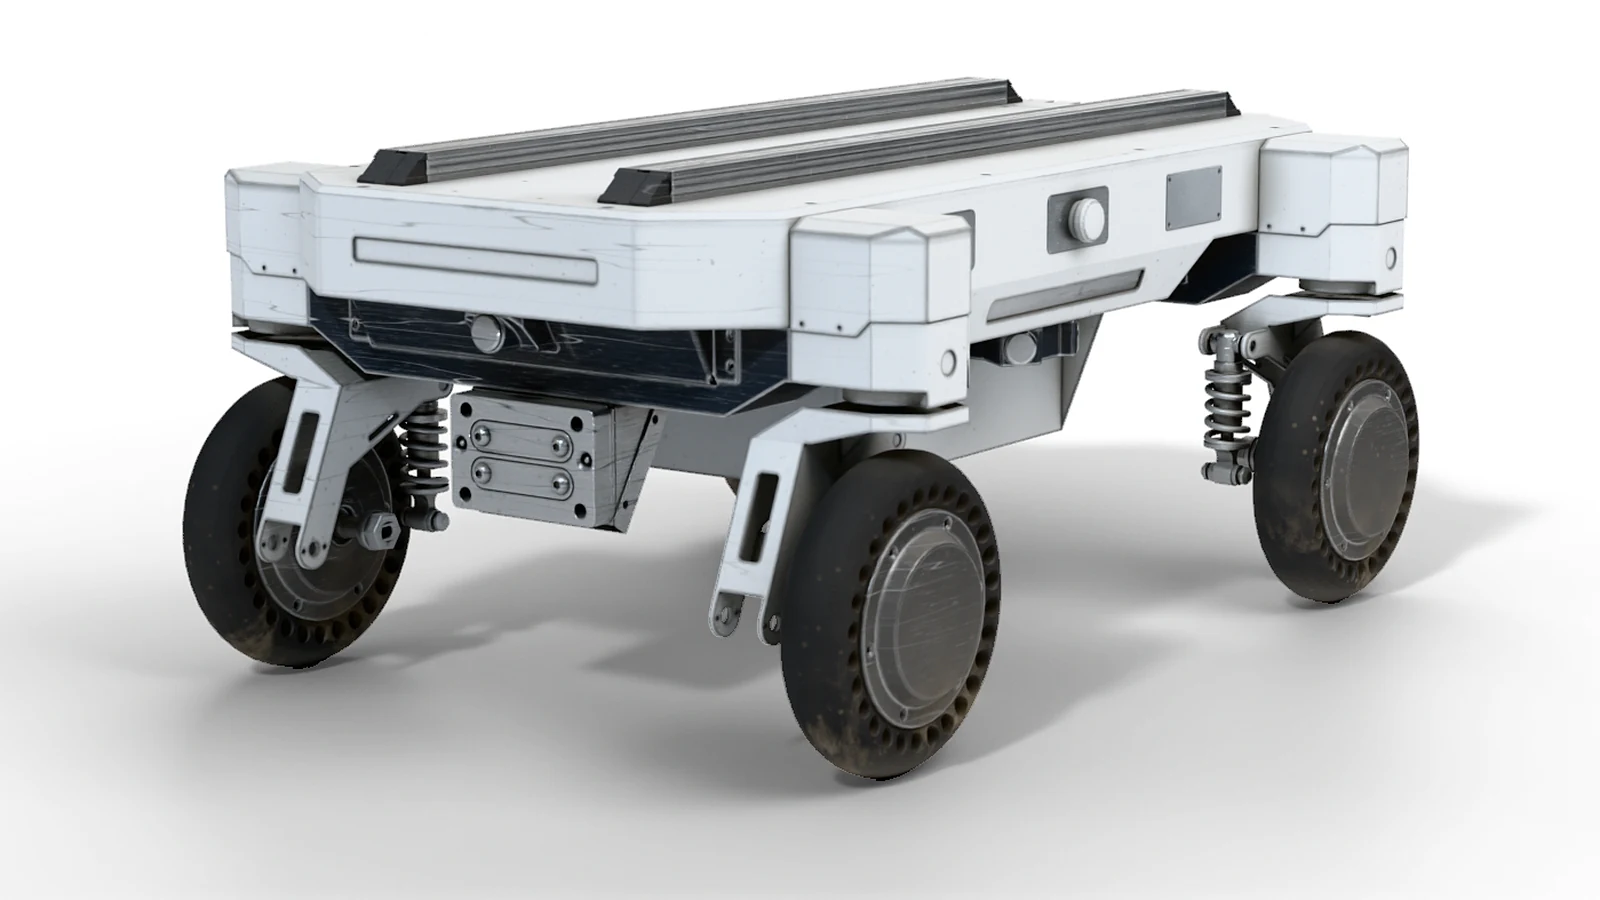
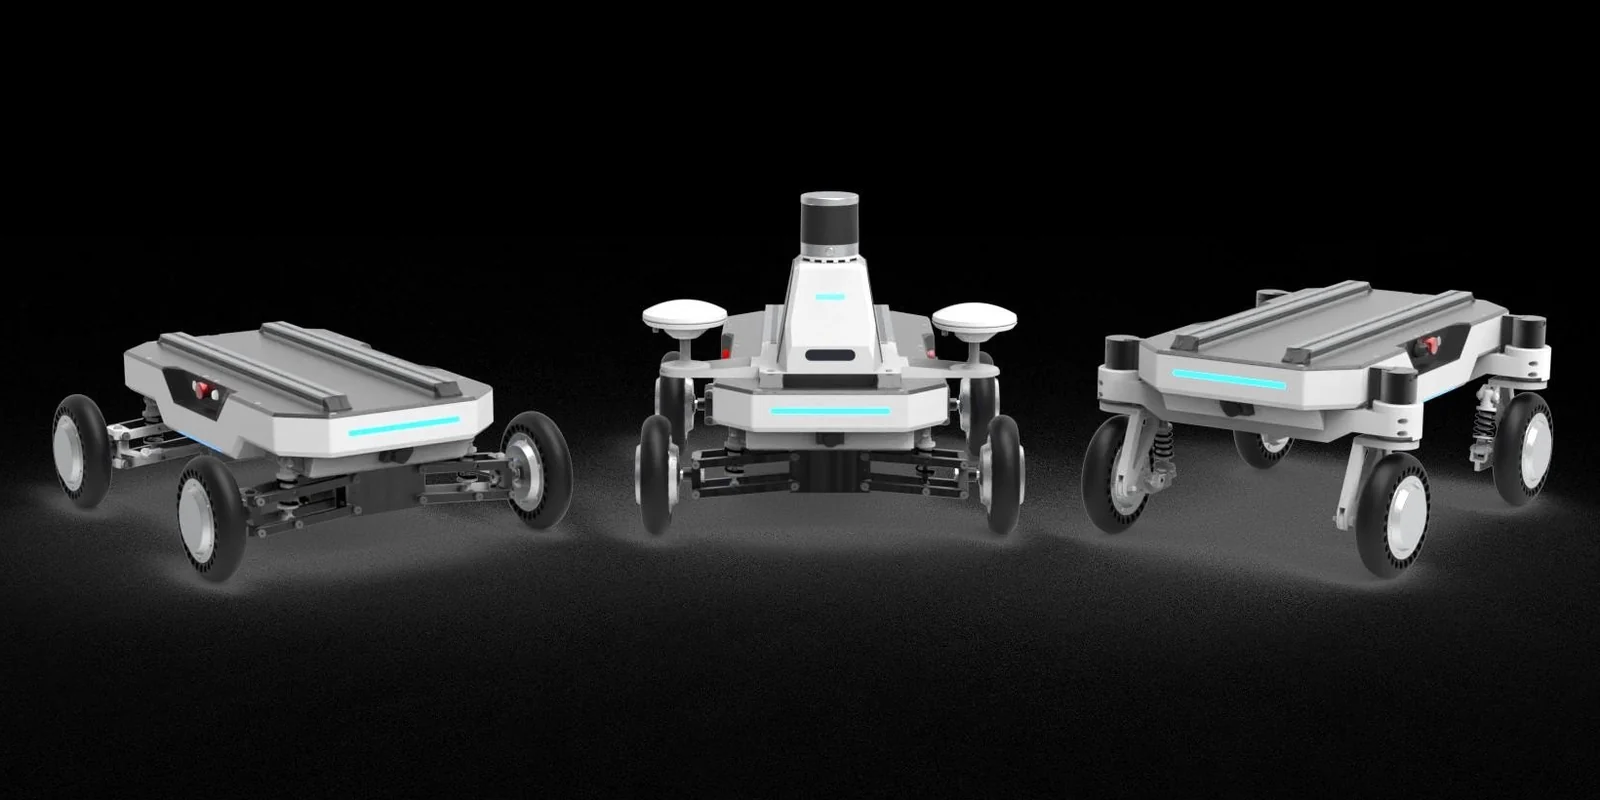
Kompaktes mobiles Fahrgestell für die Roboterentwicklung: eine Plattform in vier Ausführungen – Differenziallenkung, Ackermann vorn, Doppel-Ackermann und Allradlenkung. Starten Sie mit der Fahrgestellsteuerung und ergänzen Sie je nach Aufgabe Rechen-, Vision- oder Positionierungskomponenten.
Eine Plattform, vier Ausführungen: Differenziallenkung, Ackermann vorn, Doppel-Ackermann und Allradlenkung; die A-4WS fährt zudem seitwärts (Hundegang)
80 kg max. Zuladung, bis 11.6 km/h, max. 15° Steigung, bis 6 h Laufzeit ohne Last
Steuerung über CAN 2.0B und RS-485 / RS-232, ROS 2 / ROS 1 Treiber, C++ SDK und DBC-Dateien
2 × 2040 Montageschienen oben und separate 48 V / 12 V Versorgung für den Aufbau
Geeignete Aufgaben
Lehre und Forschung in der mobilen Robotik
Entwicklung von Fahrgestellsteuerung und Bahnverfolgung
Mobiler Träger für Vision- und Positionierungsalgorithmen
Prototypen für leichten Transport und Inspektion im Innen- und Außenbereich
Achten Sie bei der Auswahl darauf
DF, FA, DA und 4WS sind gleichwertige Fahrgestell-Ausführungen: DF für Drehen auf der Stelle und die einfachste Steuerung; FA oder DA für fahrzeugähnliche Bahnverfolgung; 4WS für Seitwärtsfahrt oder den kleinsten Wendekreis.
Planen Sie beim Aufbau Gewicht, Schwerpunkt und Befestigung gemeinsam; max. Zuladung 80 kg, Laufzeit mit Last 3–5 h.
Die Standardausführung hat Schutzart IP33; für Außenbereiche oder feuchte Umgebungen wählen Sie die abgedichtete A-4WS mit IP54.
Produktvideos
Produktvideo Luchs A · 0:50 Realer Fahrbetrieb: omnidirektionale Steuerung, Begleiten eines Joggers mit 11.6 km/h, Drehen auf der Stelle; Aufnahmen von Wahrnehmung, Positionierung und Kartierung mit TerraAgent (englische Untertitel) Luchs A – Kurzvideo im Hochformat · 0:59 60 Sekunden im Hochformat: Fahrdynamik und autonome Funktionen (englische Untertitel)
Versions- und Funktionsunterschiede
Luchs A-DF
Produkt-Rendering
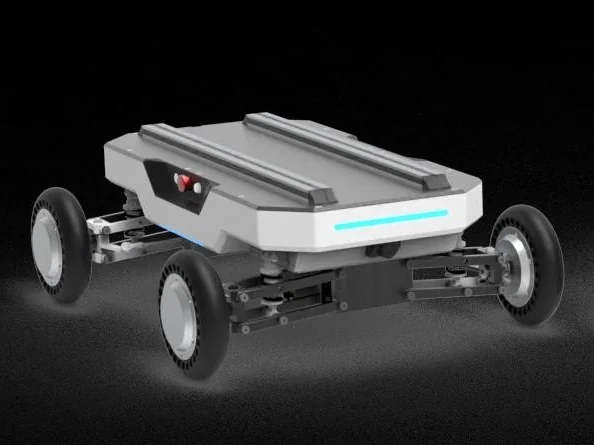
Lenkt über unterschiedliche Raddrehzahlen links und rechts, Wenderadius auf der Stelle 0 m; geeignet für die Entwicklung von Differenziallenkungsmodellen.
Bewegungsmodell Differenziallenkung
Drehen auf der Stelle
40 kg · 800 × 665 × 292 mm
Komponenten, Anpassung und Upgrade
Konfigurationsumfang dieser Version
Luchs A-DF Fahrgestell
Doppelquerlenker vorn und hinten
Je ein Ultraschallsensor vorn und hinten
Einsatzvoraussetzungen
Berücksichtigen Sie bei der Auswahl die Bodenhaftung und den Lenkwiderstand.
Upgrade und Erweiterung
Beim Hinzufügen von Wahrnehmungs- und Positionierungskomponenten bleiben die zugehörigen Fahrzeugparameter für Differenziallenkung erhalten.
Luchs A-FA
Produkt-Rendering
Ackermann-Lenkung vorn mit 0.89 m minimalem Ackermann-Wenderadius, zusätzlich Drehen auf der Stelle per Differenziallenkung; geeignet für fahrzeugähnliche Bahnverfolgung und Regelungsentwicklung.
Bewegungsmodelle Differenzial und Ackermann
1 × 140 W Lenkservo
45 kg · 800 × 665 × 292 mm
Komponenten, Anpassung und Upgrade
Konfigurationsumfang dieser Version
Luchs A-FA Fahrgestell
Doppelquerlenker vorn und hinten
Je ein Ultraschallsensor vorn und hinten
Einsatzvoraussetzungen
Bei der Routenplanung muss der Wenderadius berücksichtigt werden.
Upgrade und Erweiterung
Das Wahrnehmungs- und Navigationssystem muss die entsprechenden Radstand- und Lenkparameter verwenden.
Luchs A-DA
Produkt-Rendering
Beide Achsen lenken, minimaler Doppel-Ackermann-Wenderadius 0.445 m; geeignet für die Forschung zu Mehrachslenkung und Manövrierfähigkeit.
Bewegungsmodelle Differenzial, Ackermann und Doppel-Ackermann
1 × 140 W Lenkservo
50 kg · 800 × 665 × 292 mm
Komponenten, Anpassung und Upgrade
Konfigurationsumfang dieser Version
Luchs A-DA Fahrgestell
Doppelquerlenker vorn und hinten
Je ein Ultraschallsensor vorn und hinten
Einsatzvoraussetzungen
Die Steuerungssoftware muss auf das Lenkverhältnis zwischen Vorder- und Hinterachse abgestimmt sein.
Upgrade und Erweiterung
Vision- und Positionierungskomponenten lassen sich je nach Aufgabe ergänzen; die Einbaubedingungen sind je nach Ausführung zu prüfen.
Luchs A-4WS
Produkt-Rendering
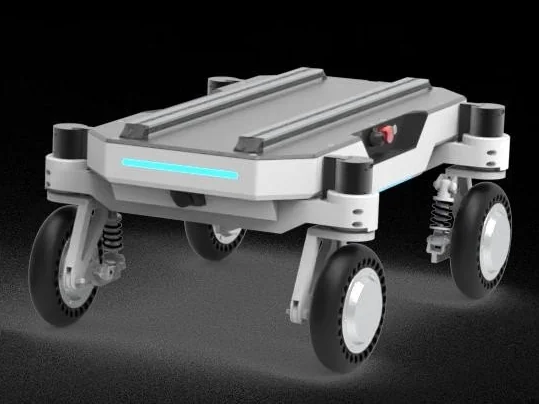
Unabhängige Lenkung aller vier Räder mit Drehen auf der Stelle und Seitwärtsfahrt (Hundegang), Hüllkreis beim Drehen auf der Stelle 0.857 m: die flexibelste Basis für die Forschung zur Roboterbewegung.
Bewegungsmodelle Differenzial, Ackermann, Doppel-Ackermann und Allradlenkung
4 × 140 W Lenkservos, Einzelradaufhängung mit Schwingen
55 kg · 800 × 580 × 372 mm; optional abgedichtete Ausführung mit IP54
Komponenten, Anpassung und Upgrade
Konfigurationsumfang dieser Version
Luchs A-4WS Fahrgestell
6 Ultraschallsensoren (1 vorn, 1 hinten, je 2 seitlich)
3D-Modell
Einsatzvoraussetzungen
Der Lenkwinkelbereich je Rad hängt von der gewählten Steuerungskonfiguration ab.
Upgrade und Erweiterung
Gleichen Sie vor dem Ausbau zur autonomen Navigation die Rad-Rückmeldung mit dem Bewegungsmodell ab.
Wählen Sie eine Ausführung; Montage- und Zubehörwünsche können Sie in der Anfrage ergänzen.
Daten & Schnittstellen
Ändert nur die Datenansicht. Kauf- und Anfragekonfiguration werden separat gewählt.
Wichtige Daten
Plattformtyp
4 Ausführungen
Bedingungen
A-DF / A-FA / A-DA / A-4WS
Nutzlast
80 kg
Geschwindigkeit
11.6 km/h
Bedingungen
Im Betrieb durch das Einsatzszenario begrenzt
Steigwinkel
15°
Laufzeit & Akku
Bis 6 h ohne Last; 3–5 h mit Last
Minimaler Wenderadius
A-DF · 0 m (Drehen auf der Stelle)
A-FA · Drehen auf der Stelle 0 m; Ackermann 0.89 m
A-DA · Drehen auf der Stelle 0 m; Doppel-Ackermann 0.445 m
A-4WS · 0 m
Batteriekonfiguration
LiFePO4,48 V / 15 Ah(720 Wh)
Steuerung und Kommunikation
CAN: Luchs A CAN Protokoll v1.1, CAN 2.0B, 1 Mbit/s, Big-Endian
Serielle Schnittstelle: RS-485 / RS-232
Bedingungen
Geschwindigkeits-, Gierraten- und Lenkbefehle
Rückmeldung in Odometrie-Qualität
Abmessungen & Gewicht
Abmessungen: A-DF · 800 × 665 × 292 mm
A-FA · 800 × 665 × 292 mm
A-DA · 800 × 665 × 292 mm
A-4WS · 800 × 580 × 372 mm
Gewicht: A-DF · 40 kg
A-FA · 45 kg
A-DA · 50 kg
A-4WS · 55 kg
Bedingungen
L × B × H
Betriebsbedingungen
Temperatur: −10 °C–+45 °C
Schutzart: IP33; A-4WS optional abgedichtete Ausführung mit IP54
Bedingungen
Die abgedichtete Ausführung mit IP54 gibt es nur für die A-4WS
Weitere Stromversorgungs- & Einbaudaten
Weitere Stromversorgungs- & Einbaudaten
Stromversorgung Aufbau
48 V / 10 A × 1;12 V / 8 A × 1
Montageschnittstelle
2 × 2040 Aluminiumprofil; Länge 700 mm, Mittenabstand 200 mm
Weitere Schnittstellen & Funktionen
Weitere Schnittstellen & Funktionen
Bodenfreiheit
A-DF · 77 mm
A-FA · 77 mm
A-DA · 77 mm
Bewegungsmodelle und Sondermanöver
A-DF · Bewegungsmodell: Differenzial
A-DF · Sondermanöver: Drehen auf der Stelle
A-FA · Bewegungsmodell: Differenzial, Ackermann
A-FA · Sondermanöver: Drehen auf der Stelle
A-DA · Bewegungsmodell: Differenzial, Ackermann, Doppel-Ackermann
A-DA · Sondermanöver: Drehen auf der Stelle
A-4WS · Bewegungsmodell: Differenzial, Ackermann, Doppel-Ackermann, Allradlenkung
A-4WS · Sondermanöver: Drehen auf der Stelle, Seitwärtsfahrt (Hundegang)
Hüllkreis beim Drehen auf der Stelle
A-DF · 1.01 m
A-FA · 1.01 m
A-DA · 1.01 m
A-4WS · 0.857 m
Antriebs- und Lenkmotoren
Antriebsmotoren: 4 × 250 W Servo-Radnabenmotoren
A-DF · Lenkmotoren: Keine
A-FA · Lenkmotoren: 1 × 140 W Servo
A-DA · Lenkmotoren: 1 × 140 W Servo
A-4WS · Lenkmotoren: 4 × 140 W Servo
Betriebsmodi und Fernsteuerung
Betriebsmodi: Fernsteuerung · Automatik · Wartung
Fernsteuerung: 10-Kanal-Fernsteuerung 2.4 GHz mit Empfänger, Im Lieferumfang
Lieferumfang
Luchs A in der bestellten Ausführung; Fernsteuerung; Ladegerät; Benutzerhandbuch, Datenblatt, CAN- und serielle Protokolle mit DBC, ROS 2 / ROS 1 Software und Robotermodell; 3D-Modell (A-4WS)
Bedingungen
Gewährleistung gemäß Kaufvertrag
Ausgenommen sind normaler Verschleiß, Verbrauchsmaterial sowie Schäden durch unsachgemäße Verwendung, Unfall oder nicht autorisierte Umbauten
Systeme & Software
ROS 2 (Humble, Jazzy) und ROS 1 (Noetic) Treiber, C++ SDK, Robotermodell, Simulator, DBC-Dateien
Bedingungen
Eine gemeinsame Codebasis für die Luchs-Familie
Radstand / Spurweite / Raddurchmesser
Radstand: 594 mm
Raddurchmesser: 206 mm
A-DF · Spurweite: 596 mm
A-FA · Spurweite: 596 mm
A-DA · Spurweite: 596 mm
A-4WS · Spurweite: 500 mm
Rahmen und Fahrwerk
Rahmen: Kohlenstoffstahl und Aluminiumlegierung
A-DF · Fahrwerk: Doppelquerlenker vorn und hinten
A-FA · Fahrwerk: Doppelquerlenker vorn und hinten
A-DA · Fahrwerk: Doppelquerlenker vorn und hinten
A-4WS · Fahrwerk: Einzelradaufhängung mit Schwingen
Laden
Ladegerät: 48 V / 10 A, Im Lieferumfang
Ladezeit: 0–100% ca. 2 h
Ladeverriegelung: Fahren bei angeschlossenem Ladegerät gesperrt
Not-Halt, Parkbremse und Schutzfunktionen
Not-Halt: je ein Not-Halt-Taster links und rechts; Not-Halt über Fernsteuerung
Schutzfunktionen: Selbsttest beim Einschalten und Fehlerwarnung, BMS, Kollisionsstopp per Ultraschall, Überstromschutz der Ausgänge
Parkbremse: Motorverriegelung
CAN: Luchs A CAN Protokoll v1.1, CAN 2.0B, 1 Mbit/s, Big-Endian
Serielle Schnittstelle: RS-485 / RS-232
Bedingungen
Geschwindigkeits-, Gierraten- und Lenkbefehle
Rückmeldung in Odometrie-Qualität
Abmessungen & Gewicht
Abmessungen: 800 × 665 × 292 mm
Gewicht: 40 kg
Bedingungen
L × B × H
Betriebsbedingungen
Temperatur: −10 °C–+45 °C
Schutzart: IP33; A-4WS optional abgedichtete Ausführung mit IP54
Bedingungen
Die abgedichtete Ausführung mit IP54 gibt es nur für die A-4WS
Weitere Stromversorgungs- & Einbaudaten
Weitere Stromversorgungs- & Einbaudaten
Stromversorgung Aufbau
48 V / 10 A × 1;12 V / 8 A × 1
Montageschnittstelle
2 × 2040 Aluminiumprofil; Länge 700 mm, Mittenabstand 200 mm
Weitere Schnittstellen & Funktionen
Weitere Schnittstellen & Funktionen
Bodenfreiheit
77 mm
Bewegungsmodelle und Sondermanöver
Bewegungsmodell: Differenzial
Sondermanöver: Drehen auf der Stelle
Hüllkreis beim Drehen auf der Stelle
1.01 m
Antriebs- und Lenkmotoren
Antriebsmotoren: 4 × 250 W Servo-Radnabenmotoren
Lenkmotoren: Keine
Betriebsmodi und Fernsteuerung
Betriebsmodi: Fernsteuerung · Automatik · Wartung
Fernsteuerung: 10-Kanal-Fernsteuerung 2.4 GHz mit Empfänger, Im Lieferumfang
Lieferumfang
Luchs A in der bestellten Ausführung; Fernsteuerung; Ladegerät; Benutzerhandbuch, Datenblatt, CAN- und serielle Protokolle mit DBC, ROS 2 / ROS 1 Software und Robotermodell; 3D-Modell (A-4WS)
Bedingungen
Gewährleistung gemäß Kaufvertrag
Ausgenommen sind normaler Verschleiß, Verbrauchsmaterial sowie Schäden durch unsachgemäße Verwendung, Unfall oder nicht autorisierte Umbauten
Systeme & Software
ROS 2 (Humble, Jazzy) und ROS 1 (Noetic) Treiber, C++ SDK, Robotermodell, Simulator, DBC-Dateien
Bedingungen
Eine gemeinsame Codebasis für die Luchs-Familie
Radstand / Spurweite / Raddurchmesser
Radstand: 594 mm
Raddurchmesser: 206 mm
Spurweite: 596 mm
Rahmen und Fahrwerk
Rahmen: Kohlenstoffstahl und Aluminiumlegierung
Fahrwerk: Doppelquerlenker vorn und hinten
Laden
Ladegerät: 48 V / 10 A, Im Lieferumfang
Ladezeit: 0–100% ca. 2 h
Ladeverriegelung: Fahren bei angeschlossenem Ladegerät gesperrt
Not-Halt, Parkbremse und Schutzfunktionen
Not-Halt: je ein Not-Halt-Taster links und rechts; Not-Halt über Fernsteuerung
Schutzfunktionen: Selbsttest beim Einschalten und Fehlerwarnung, BMS, Kollisionsstopp per Ultraschall, Überstromschutz der Ausgänge
Parkbremse: Motorverriegelung
CAN: Luchs A CAN Protokoll v1.1, CAN 2.0B, 1 Mbit/s, Big-Endian
Serielle Schnittstelle: RS-485 / RS-232
Bedingungen
Geschwindigkeits-, Gierraten- und Lenkbefehle
Rückmeldung in Odometrie-Qualität
Abmessungen & Gewicht
Abmessungen: 800 × 665 × 292 mm
Gewicht: 45 kg
Bedingungen
L × B × H
Betriebsbedingungen
Temperatur: −10 °C–+45 °C
Schutzart: IP33; A-4WS optional abgedichtete Ausführung mit IP54
Bedingungen
Die abgedichtete Ausführung mit IP54 gibt es nur für die A-4WS
Weitere Stromversorgungs- & Einbaudaten
Weitere Stromversorgungs- & Einbaudaten
Stromversorgung Aufbau
48 V / 10 A × 1;12 V / 8 A × 1
Montageschnittstelle
2 × 2040 Aluminiumprofil; Länge 700 mm, Mittenabstand 200 mm
Weitere Schnittstellen & Funktionen
Weitere Schnittstellen & Funktionen
Bodenfreiheit
77 mm
Bewegungsmodelle und Sondermanöver
Bewegungsmodell: Differenzial, Ackermann
Sondermanöver: Drehen auf der Stelle
Hüllkreis beim Drehen auf der Stelle
1.01 m
Antriebs- und Lenkmotoren
Antriebsmotoren: 4 × 250 W Servo-Radnabenmotoren
Lenkmotoren: 1 × 140 W Servo
Betriebsmodi und Fernsteuerung
Betriebsmodi: Fernsteuerung · Automatik · Wartung
Fernsteuerung: 10-Kanal-Fernsteuerung 2.4 GHz mit Empfänger, Im Lieferumfang
Lieferumfang
Luchs A in der bestellten Ausführung; Fernsteuerung; Ladegerät; Benutzerhandbuch, Datenblatt, CAN- und serielle Protokolle mit DBC, ROS 2 / ROS 1 Software und Robotermodell; 3D-Modell (A-4WS)
Bedingungen
Gewährleistung gemäß Kaufvertrag
Ausgenommen sind normaler Verschleiß, Verbrauchsmaterial sowie Schäden durch unsachgemäße Verwendung, Unfall oder nicht autorisierte Umbauten
Systeme & Software
ROS 2 (Humble, Jazzy) und ROS 1 (Noetic) Treiber, C++ SDK, Robotermodell, Simulator, DBC-Dateien
Bedingungen
Eine gemeinsame Codebasis für die Luchs-Familie
Radstand / Spurweite / Raddurchmesser
Radstand: 594 mm
Raddurchmesser: 206 mm
Spurweite: 596 mm
Rahmen und Fahrwerk
Rahmen: Kohlenstoffstahl und Aluminiumlegierung
Fahrwerk: Doppelquerlenker vorn und hinten
Laden
Ladegerät: 48 V / 10 A, Im Lieferumfang
Ladezeit: 0–100% ca. 2 h
Ladeverriegelung: Fahren bei angeschlossenem Ladegerät gesperrt
Not-Halt, Parkbremse und Schutzfunktionen
Not-Halt: je ein Not-Halt-Taster links und rechts; Not-Halt über Fernsteuerung
Schutzfunktionen: Selbsttest beim Einschalten und Fehlerwarnung, BMS, Kollisionsstopp per Ultraschall, Überstromschutz der Ausgänge
Parkbremse: Motorverriegelung
Drehen auf der Stelle 0 m; Doppel-Ackermann 0.445 m
Batteriekonfiguration
LiFePO4,48 V / 15 Ah(720 Wh)
Steuerung und Kommunikation
CAN: Luchs A CAN Protokoll v1.1, CAN 2.0B, 1 Mbit/s, Big-Endian
Serielle Schnittstelle: RS-485 / RS-232
Bedingungen
Geschwindigkeits-, Gierraten- und Lenkbefehle
Rückmeldung in Odometrie-Qualität
Abmessungen & Gewicht
Abmessungen: 800 × 665 × 292 mm
Gewicht: 50 kg
Bedingungen
L × B × H
Betriebsbedingungen
Temperatur: −10 °C–+45 °C
Schutzart: IP33; A-4WS optional abgedichtete Ausführung mit IP54
Bedingungen
Die abgedichtete Ausführung mit IP54 gibt es nur für die A-4WS
Weitere Stromversorgungs- & Einbaudaten
Weitere Stromversorgungs- & Einbaudaten
Stromversorgung Aufbau
48 V / 10 A × 1;12 V / 8 A × 1
Montageschnittstelle
2 × 2040 Aluminiumprofil; Länge 700 mm, Mittenabstand 200 mm
Weitere Schnittstellen & Funktionen
Weitere Schnittstellen & Funktionen
Bodenfreiheit
77 mm
Bewegungsmodelle und Sondermanöver
Bewegungsmodell: Differenzial, Ackermann, Doppel-Ackermann
Sondermanöver: Drehen auf der Stelle
Hüllkreis beim Drehen auf der Stelle
1.01 m
Antriebs- und Lenkmotoren
Antriebsmotoren: 4 × 250 W Servo-Radnabenmotoren
Lenkmotoren: 1 × 140 W Servo
Betriebsmodi und Fernsteuerung
Betriebsmodi: Fernsteuerung · Automatik · Wartung
Fernsteuerung: 10-Kanal-Fernsteuerung 2.4 GHz mit Empfänger, Im Lieferumfang
Lieferumfang
Luchs A in der bestellten Ausführung; Fernsteuerung; Ladegerät; Benutzerhandbuch, Datenblatt, CAN- und serielle Protokolle mit DBC, ROS 2 / ROS 1 Software und Robotermodell; 3D-Modell (A-4WS)
Bedingungen
Gewährleistung gemäß Kaufvertrag
Ausgenommen sind normaler Verschleiß, Verbrauchsmaterial sowie Schäden durch unsachgemäße Verwendung, Unfall oder nicht autorisierte Umbauten
Systeme & Software
ROS 2 (Humble, Jazzy) und ROS 1 (Noetic) Treiber, C++ SDK, Robotermodell, Simulator, DBC-Dateien
Bedingungen
Eine gemeinsame Codebasis für die Luchs-Familie
Radstand / Spurweite / Raddurchmesser
Radstand: 594 mm
Raddurchmesser: 206 mm
Spurweite: 596 mm
Rahmen und Fahrwerk
Rahmen: Kohlenstoffstahl und Aluminiumlegierung
Fahrwerk: Doppelquerlenker vorn und hinten
Laden
Ladegerät: 48 V / 10 A, Im Lieferumfang
Ladezeit: 0–100% ca. 2 h
Ladeverriegelung: Fahren bei angeschlossenem Ladegerät gesperrt
Not-Halt, Parkbremse und Schutzfunktionen
Not-Halt: je ein Not-Halt-Taster links und rechts; Not-Halt über Fernsteuerung
Schutzfunktionen: Selbsttest beim Einschalten und Fehlerwarnung, BMS, Kollisionsstopp per Ultraschall, Überstromschutz der Ausgänge
Parkbremse: Motorverriegelung
CAN: Luchs A CAN Protokoll v1.1, CAN 2.0B, 1 Mbit/s, Big-Endian
Serielle Schnittstelle: RS-485 / RS-232
Bedingungen
Geschwindigkeits-, Gierraten- und Lenkbefehle
Rückmeldung in Odometrie-Qualität
Abmessungen & Gewicht
Abmessungen: 800 × 580 × 372 mm
Gewicht: 55 kg
Bedingungen
L × B × H
Betriebsbedingungen
Temperatur: −10 °C–+45 °C
Schutzart: IP33; A-4WS optional abgedichtete Ausführung mit IP54
Bedingungen
Die abgedichtete Ausführung mit IP54 gibt es nur für die A-4WS
Weitere Stromversorgungs- & Einbaudaten
Weitere Stromversorgungs- & Einbaudaten
Stromversorgung Aufbau
48 V / 10 A × 1;12 V / 8 A × 1
Montageschnittstelle
2 × 2040 Aluminiumprofil; Länge 700 mm, Mittenabstand 200 mm
Weitere Schnittstellen & Funktionen
Weitere Schnittstellen & Funktionen
Bewegungsmodelle und Sondermanöver
Bewegungsmodell: Differenzial, Ackermann, Doppel-Ackermann, Allradlenkung
Sondermanöver: Drehen auf der Stelle, Seitwärtsfahrt (Hundegang)
Hüllkreis beim Drehen auf der Stelle
0.857 m
Antriebs- und Lenkmotoren
Antriebsmotoren: 4 × 250 W Servo-Radnabenmotoren
Lenkmotoren: 4 × 140 W Servo
Betriebsmodi und Fernsteuerung
Betriebsmodi: Fernsteuerung · Automatik · Wartung
Fernsteuerung: 10-Kanal-Fernsteuerung 2.4 GHz mit Empfänger, Im Lieferumfang
Lieferumfang
Luchs A in der bestellten Ausführung; Fernsteuerung; Ladegerät; Benutzerhandbuch, Datenblatt, CAN- und serielle Protokolle mit DBC, ROS 2 / ROS 1 Software und Robotermodell; 3D-Modell (A-4WS)
Bedingungen
Gewährleistung gemäß Kaufvertrag
Ausgenommen sind normaler Verschleiß, Verbrauchsmaterial sowie Schäden durch unsachgemäße Verwendung, Unfall oder nicht autorisierte Umbauten
Systeme & Software
ROS 2 (Humble, Jazzy) und ROS 1 (Noetic) Treiber, C++ SDK, Robotermodell, Simulator, DBC-Dateien
Bedingungen
Eine gemeinsame Codebasis für die Luchs-Familie
Radstand / Spurweite / Raddurchmesser
Radstand: 594 mm
Raddurchmesser: 206 mm
Spurweite: 500 mm
Rahmen und Fahrwerk
Rahmen: Kohlenstoffstahl und Aluminiumlegierung
Fahrwerk: Einzelradaufhängung mit Schwingen
Laden
Ladegerät: 48 V / 10 A, Im Lieferumfang
Ladezeit: 0–100% ca. 2 h
Ladeverriegelung: Fahren bei angeschlossenem Ladegerät gesperrt
Not-Halt, Parkbremse und Schutzfunktionen
Not-Halt: je ein Not-Halt-Taster links und rechts; Not-Halt über Fernsteuerung
Schutzfunktionen: Selbsttest beim Einschalten und Fehlerwarnung, BMS, Kollisionsstopp per Ultraschall, Überstromschutz der Ausgänge
Parkbremse: Motorverriegelung
Benutzerhandbuch, Datenblatt, CAN- und serielle Protokolle mit DBC-Dateien
ROS 2 / ROS 1 Treiber, C++ SDK und Robotermodell; bei der A-4WS zusätzlich 3D-Modell
Zubehörauswahl
Entwicklungsrechner oder RDK-Recheneinheit sowie CAN- oder serielle Verbindung
Montageplatte für den Aufbau, Kabelbaum und Spannungswandlung
Kameras oder Positionierungsmodule für Ihre Anwendung
Lieferumfang, Optionen, Kabelbäume und Montageteile werden je nach gewähltem Modell und Systemkonfiguration bestätigt.
Software und Anwendungssupport
ROS 2 (Humble, Jazzy) und ROS 1 (Noetic) Treiber, eine gemeinsame Codebasis für die Luchs-Familie.
CAN-Protokoll, ROS-Treiber und Fahrzeugparameter müssen der Fahrgestell-Ausführung entsprechen.
Lesen Sie zuerst den Fahrgestellstatus aus und testen Sie dann die Steuerung bei niedriger Geschwindigkeit im Zusammenspiel mit den übergeordneten Algorithmen.
Navigationssoftware sowie Wahrnehmungs- und Positionierungskomponenten werden separat als Systemkonfiguration gewählt.
Einsatzbedingungen
Die Standardausführung hat Schutzart IP33: Betrieb und Laden gemäß Handbuch nur in trockener Umgebung. Für Außenbereiche oder feuchte Umgebungen wählen Sie die abgedichtete A-4WS mit IP54 und bewerten die Gesamtkonfiguration gesondert.
Bei angeschlossenem Ladegerät ist das Fahren gesperrt.
Prüfen Sie vor dem Einsatz beide Not-Halt-Taster, den Fern-Not-Halt und das Gelände; beginnen Sie Softwaretests mit niedriger Geschwindigkeit in einem sicheren Bereich.
Sehen Sie sich Rechen-, Wahrnehmungs- und Mobilplattformen der zugehörigen Lösungen an. Kompatibilitätsbedingungen und Optionen finden Sie in der jeweiligen Lösung.