



Fixposition · Lokalisierung & Trägheitsmessung
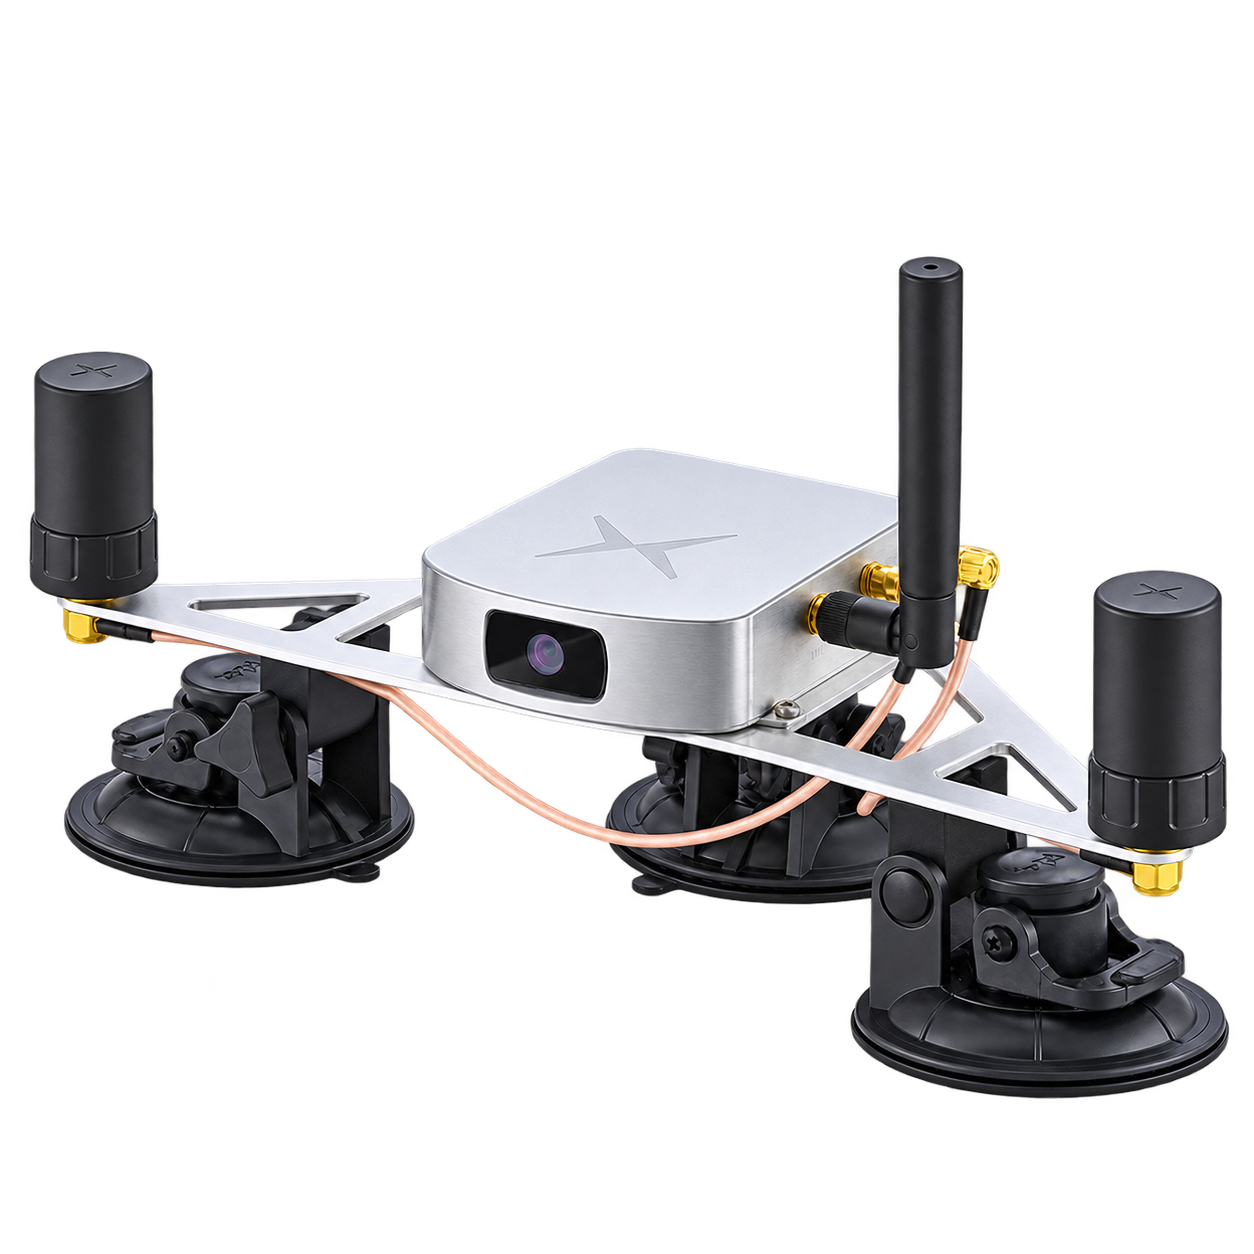
Fixposition Vision-RTK 2
Lokalisierung-Gerät, das Sicht-, GNSS- und Trägheitsinformationen kombiniert und für den mobilen Robotik geeignet ist, um kontinuierlich Positions- und Bewegungsinformationen zu erhalten. Die Verwendung erfordert die gleichzeitige Planung der Geräteinstallation, der GNSS-Antenne und der Korrekturdaten.
Vision / GNSS / IMU -Fusionsmethode
2 Multifrequenz-Empfänger RTK GNSS
ROS 1 / ROS 2 -Softwareressourcen
Übersicht
- 2 Multifrequenz-Empfänger RTK GNSS
- Fusion von Sicht, Trägheit, Satellitennavigation und Radgeschwindigkeit
- Ethernet / Wi-Fi TCP/IP und serielle Datenausgabe
- offizieller ROS 1 / ROS 2 Treiber und Datentools
Geeignete Aufgaben
- Outdoor RobotikLokalisierung
- GNSS und Sehhilfe Lokalisierung
Achten Sie bei der Auswahl darauf
- bewertet die Lokalisierung-Bedingungen anhand der Sichtbarkeit des Himmels, der visuellen Textur und der Missionsroute.
- Lokalisierung sollte in Verbindung mit dem RTK-Status und den Testbedingungen verstanden werden.
- die Beziehung zwischen der Antennenbasislinie, dem Sichtfeld der Ausrüstung und den Fahrzeugkarosseriekoordinaten.
Daten & Schnittstellen
| GNSS- und RTK-Konfigurationen | 2 Multifrequenz-Empfänger RTK GNSS |
|---|---|
| visuelles Layout und Zugang | für visuelle Verfolgung und Kilometerzähler |
| Messgenauigkeit | Lokalisierung Genauigkeit: 1.0 cm + 1 ppm R50
Kursgenauigkeit: 0.4°
Nur Bedingungen
|
| Ausgangsfrequenz und Verzögerung | bis 100 Hz |
| Fusions- und Hilfseingang | Fusion-Eingang: VIO, GNSS, Radgeschwindigkeit und Hilfs-Sensor
Hilfseingang: Radgeschwindigkeits-Kilometerzähler
Antriebseingang: RTCM Differenzialdaten, Radgeschwindigkeit |
| Lokalisierung Ausgangs- und Referenzsystem | globale Position, Haltung, Geschwindigkeit und entsprechende Kovarianz |
| Datenschnittstelle | Datenkommunikation: Ethernet TCP/IP, Wi-Fi TCP/IP, serielle Schnittstelle
Treiberkommunikation: TCP / Serial |
| Stromversorgung | 5–36 V DC Bedingungen
|
| Abmessungen & Gewicht | Abmessungen: 114 × 129 × 30 mm
Gewicht: 420 g Bedingungen
|
| Betriebsbedingungen | Temperatur: −30–+85 °C
Schutzart: IP66 |
Weitere Messdaten
| Geschwindigkeit Genauigkeit | 0.1 m/s |
|---|---|
| GNSS Abweichung und Bedingungen der Sperrposition | 0.75 % der Verfahrstrecke Bedingungen
|
Weitere Arbeitsspeicher- & Speicherangaben
| Speicher & Erweiterung | 16 GB flash |
|---|
Weitere Stromversorgungs- & Einbaudaten
| SonstigesStromversorgung Parameter | 10 W Bedingungen
|
|---|
Weitere Schnittstellen & Funktionen
| Differential-Servicebedingungen | nutzt Differenzialdienste von Drittanbietern wie NTRIP |
|---|---|
| Stecker und Kabel | 2×SMA |
| Synchronisierung | PPS / PTP / NTP |
| Systeme & Software | ROS Zugriff: ROS 1 / ROS 2 offizieller Treiber
Datentool: Fixposition SDK / Utility |
| Konfiguration und Aufzeichnung | Browser-Konfigurationsoberfläche, interne Datenaufzeichnung |
Komponenten & Zubehör
Produkt- und Konfigurationsumfang
- Vision-RTK 2 Lokalisierung Einheit
- Integrierte Konfiguration Zubehör GNSS Antenne und Verbindungskabel
Zubehörauswahl
- passend zur GNSS-Antenne und -Kabel
- RTK Datenquelle und Netzwerkverbindung korrigiert
- feste Montagefläche, Netzteil und Datenkabel
Lieferumfang, Optionen, Kabelbäume und Montageteile werden je nach gewähltem Modell und Systemkonfiguration bestätigt.
Software und Anwendungssupport
- kann Lokalisierung-Nachrichten über den offiziellen ROS-Treiber lesen.
- vereinheitlicht das Koordinatensystem, den Zeitstempel und die Nachrichtenhäufigkeit.
- werden gemäß der Gerätedokumentation und der Plattformschnittstelle konfiguriert.
Einsatzbedingungen
- GNSS Die Antenne und die Kamera sind fest installiert und die Konfiguration der externen Parameter und der Radgeschwindigkeit ist abgeschlossen. Für die visuelle Verfolgung ist ein effektives Sichtfeld erforderlich.
- RTK Differenzierte Dienste werden unabhängig von der Netzwerkkonnektivität konfiguriert; Die Leistung des Lokalisierung vor Ort hängt von den Satelliten-, Sicht- und Installationsbedingungen ab.
Technische Unterlagen
Fixposition Dokumentation und Entwicklungsressourcen Offizielle Dokumentation ansehen ↗ Vision-RTK 2 / PBx-A1 Produktvorstellung Produktinformationen ansehen ↗ Fixposition ROS 1 / ROS 2 Treiber Treiber und Beispiele ansehen ↗ Fixposition Daten-SDK Treiber und Beispiele ansehen ↗ Vision-RTK 2 Software-Versionstabelle 2.123.7 · 2026-05 Offizielle Dokumentation ansehen ↗ Offizieller Fixposition Support: Vision-RTK 2 Produktinformationen ansehen ↗ Vision-RTK 2 offizielle Produktbroschüre Rev.5_D03 Produktinformationen ansehen ↗
Bitte prüfen Sie bei der Nutzung der Unterlagen Produktmodell, Hardwarekonfiguration und Dokumentversion.
Passende Komponenten
Sehen Sie sich Rechen-, Wahrnehmungs- und Mobilplattformen der zugehörigen Lösungen an. Kompatibilitätsbedingungen und Optionen finden Sie in der jeweiligen Lösung.
 D-Robotics RDK S100P Rechnen & Steuerung D-Robotics RDK S100 Rechnen & Steuerung
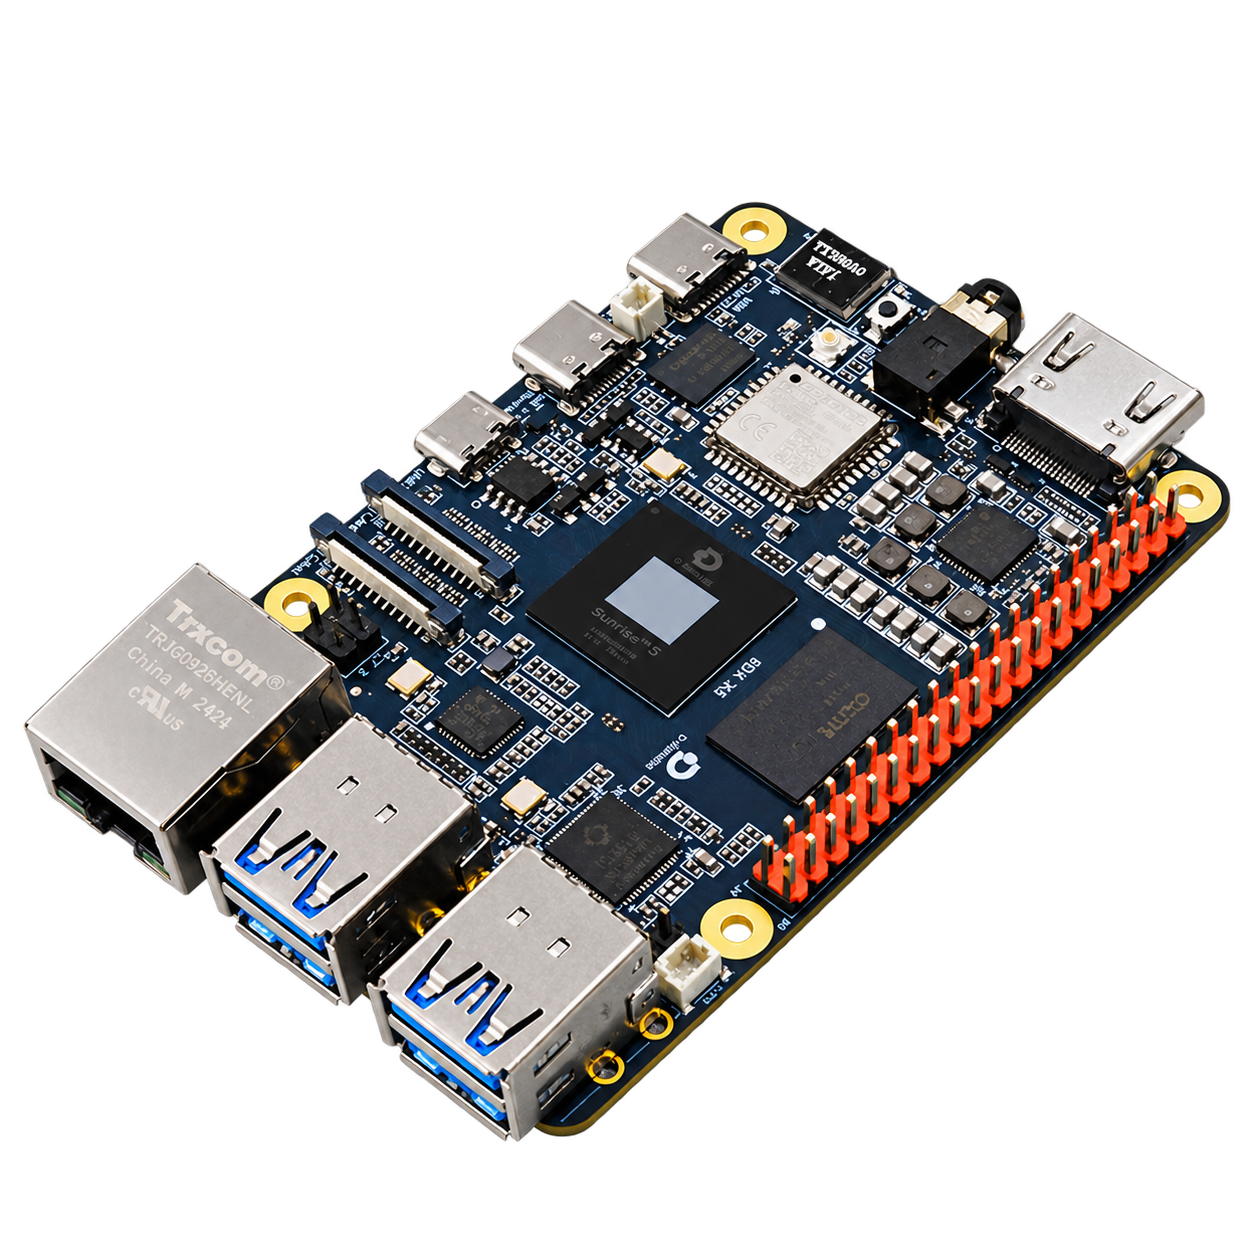 D-Robotics RDK X5 Rechnen & Steuerung
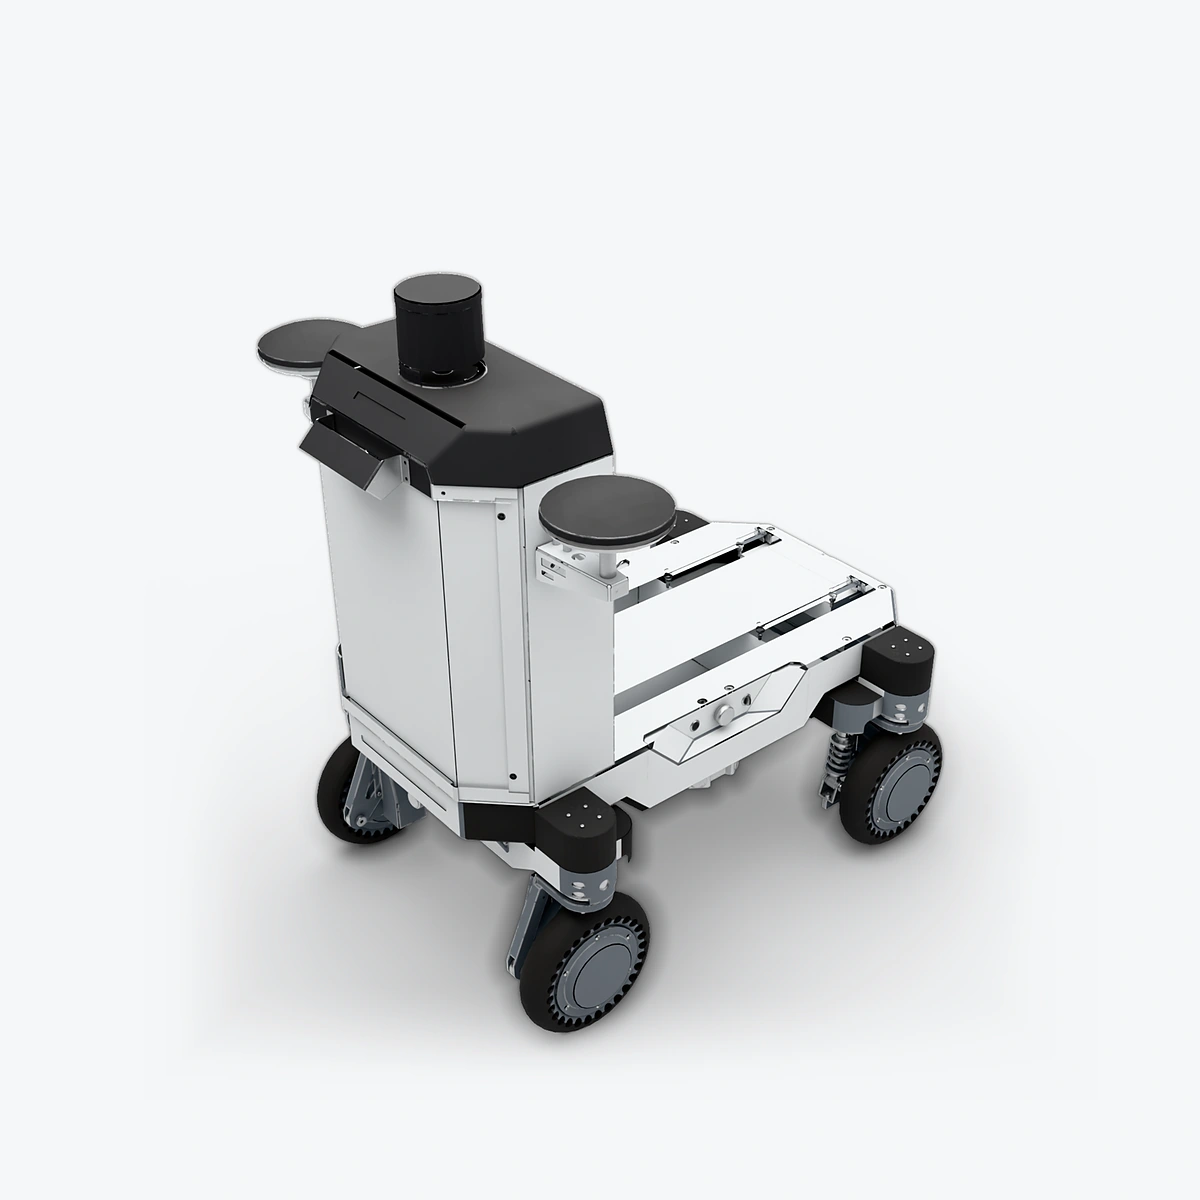 RJ Tech Limited Luchs A Mobile Fahrgestelle & Fahrzeuge
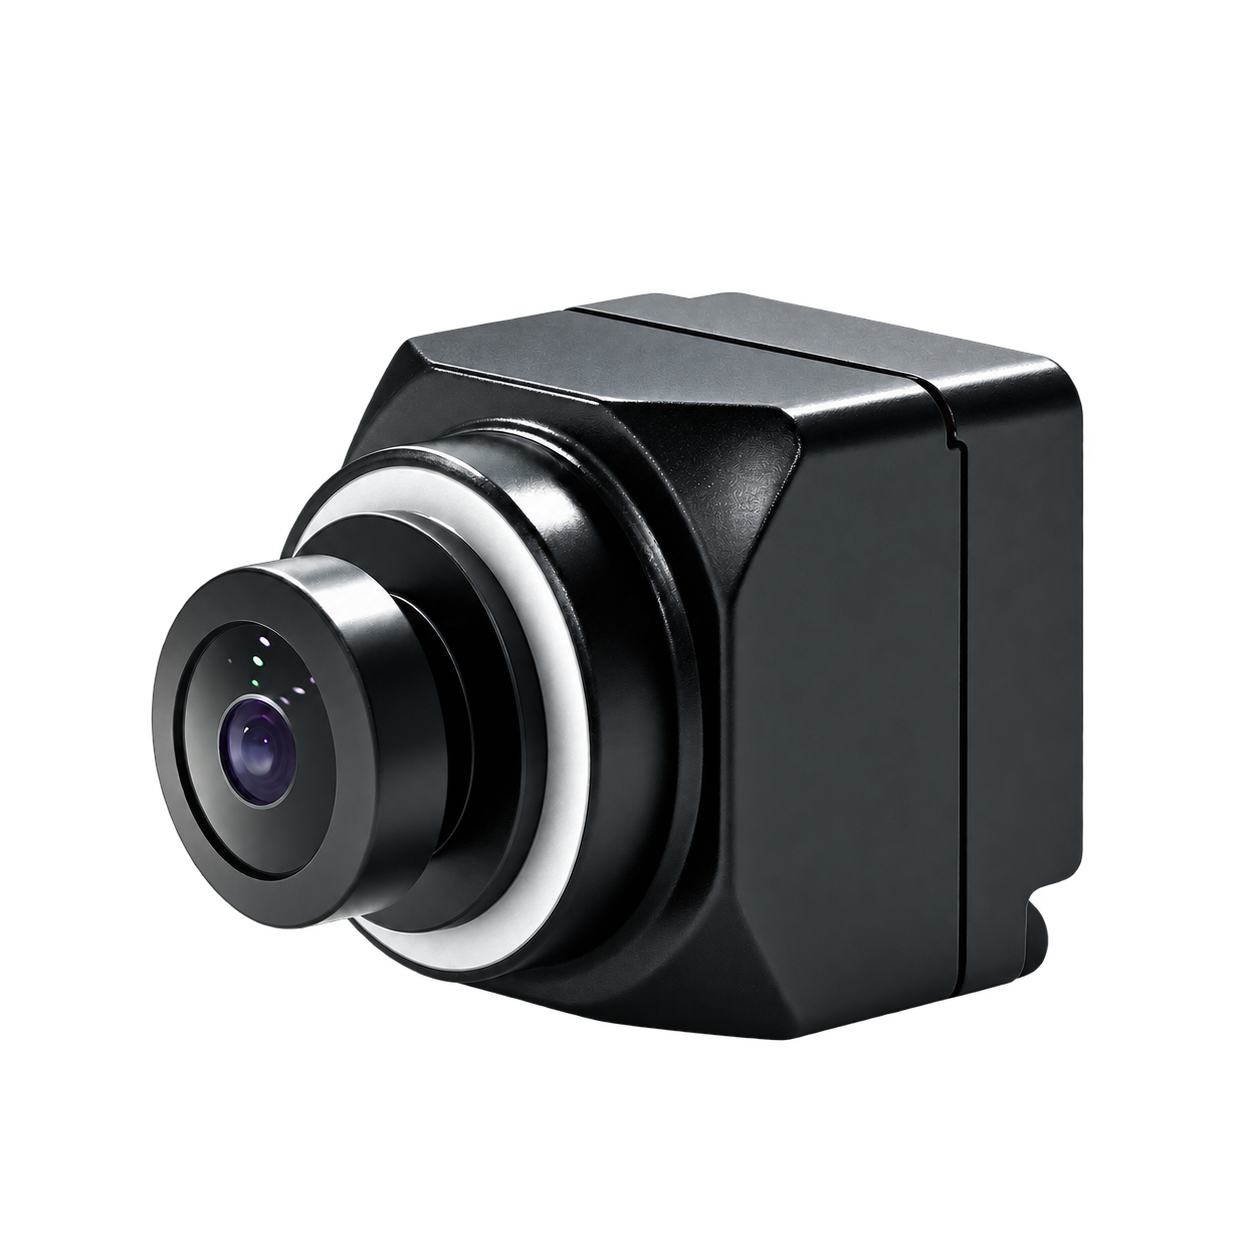 SENSING SHW3G Global-Shutter-Kamera Bildverarbeitungskameras
 Weitere RJ-Leistungen für autonomes Fahren und Robotik-Systemintegration Anpassung & Integration