Fixposition · Lokalisierung & Trägheitsmessung
Fixposition PBx-A1
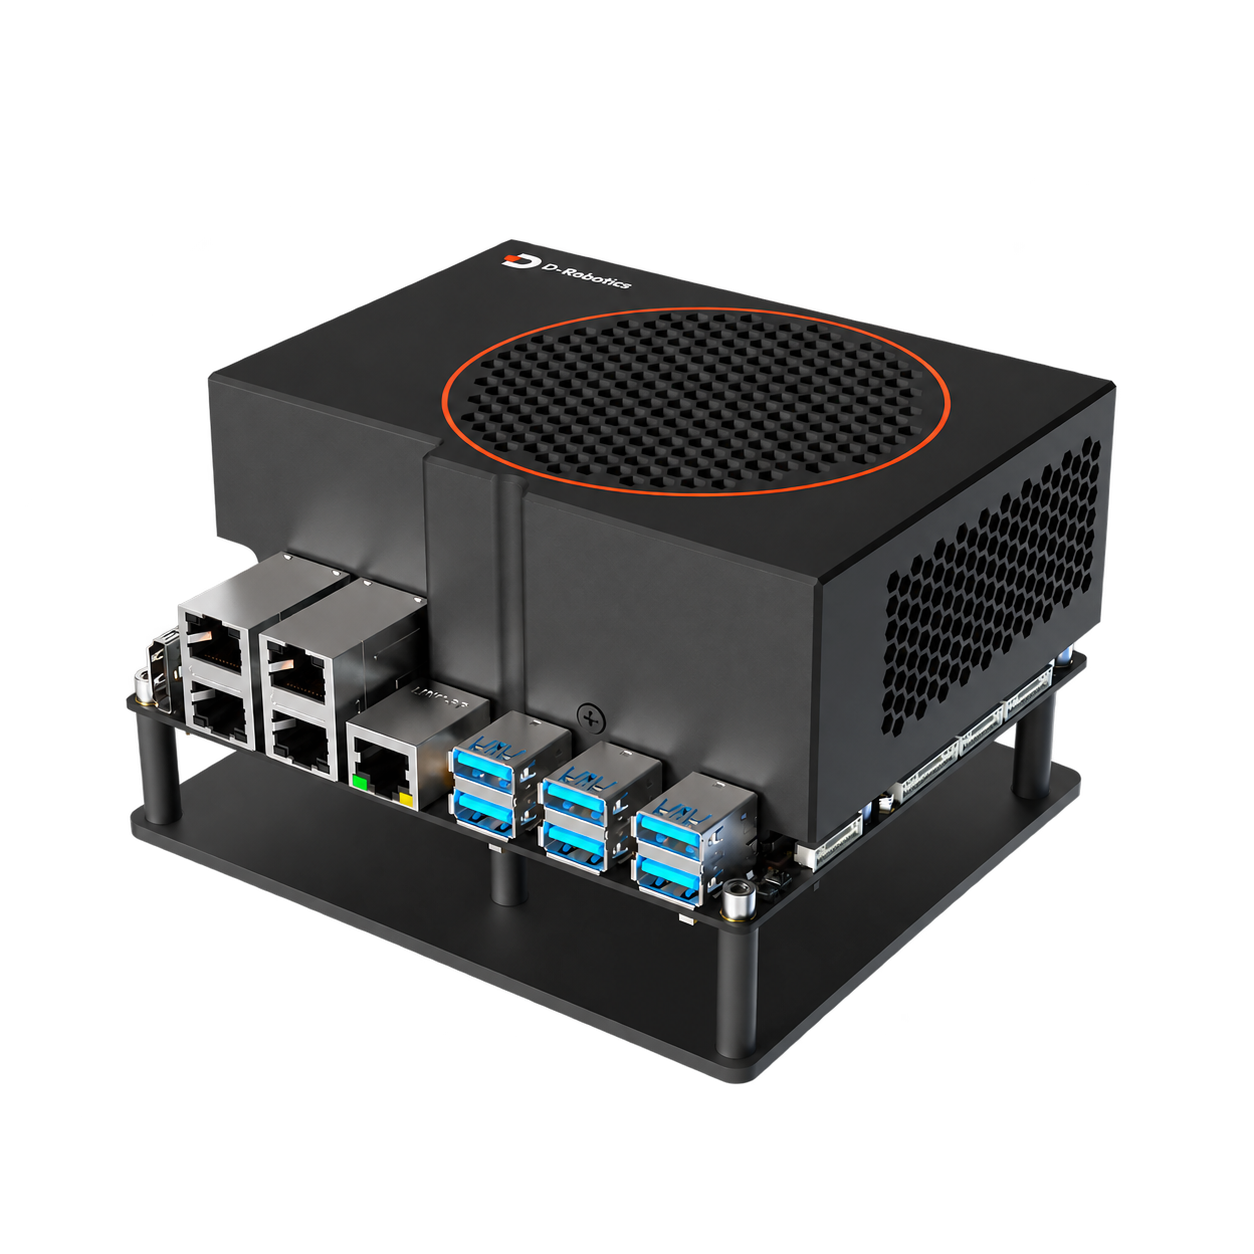
Lokalisierung-Hosts und der externen Kamera ist separat angeordnet, was es einfach macht, die Position des Wahrnehmung entsprechend der Struktur des Robotik anzuordnen. Geeignet für die Integration des Lokalisierung-Systems in einen kundenspezifischen Maschinenkörper oder Aufbaumodul.
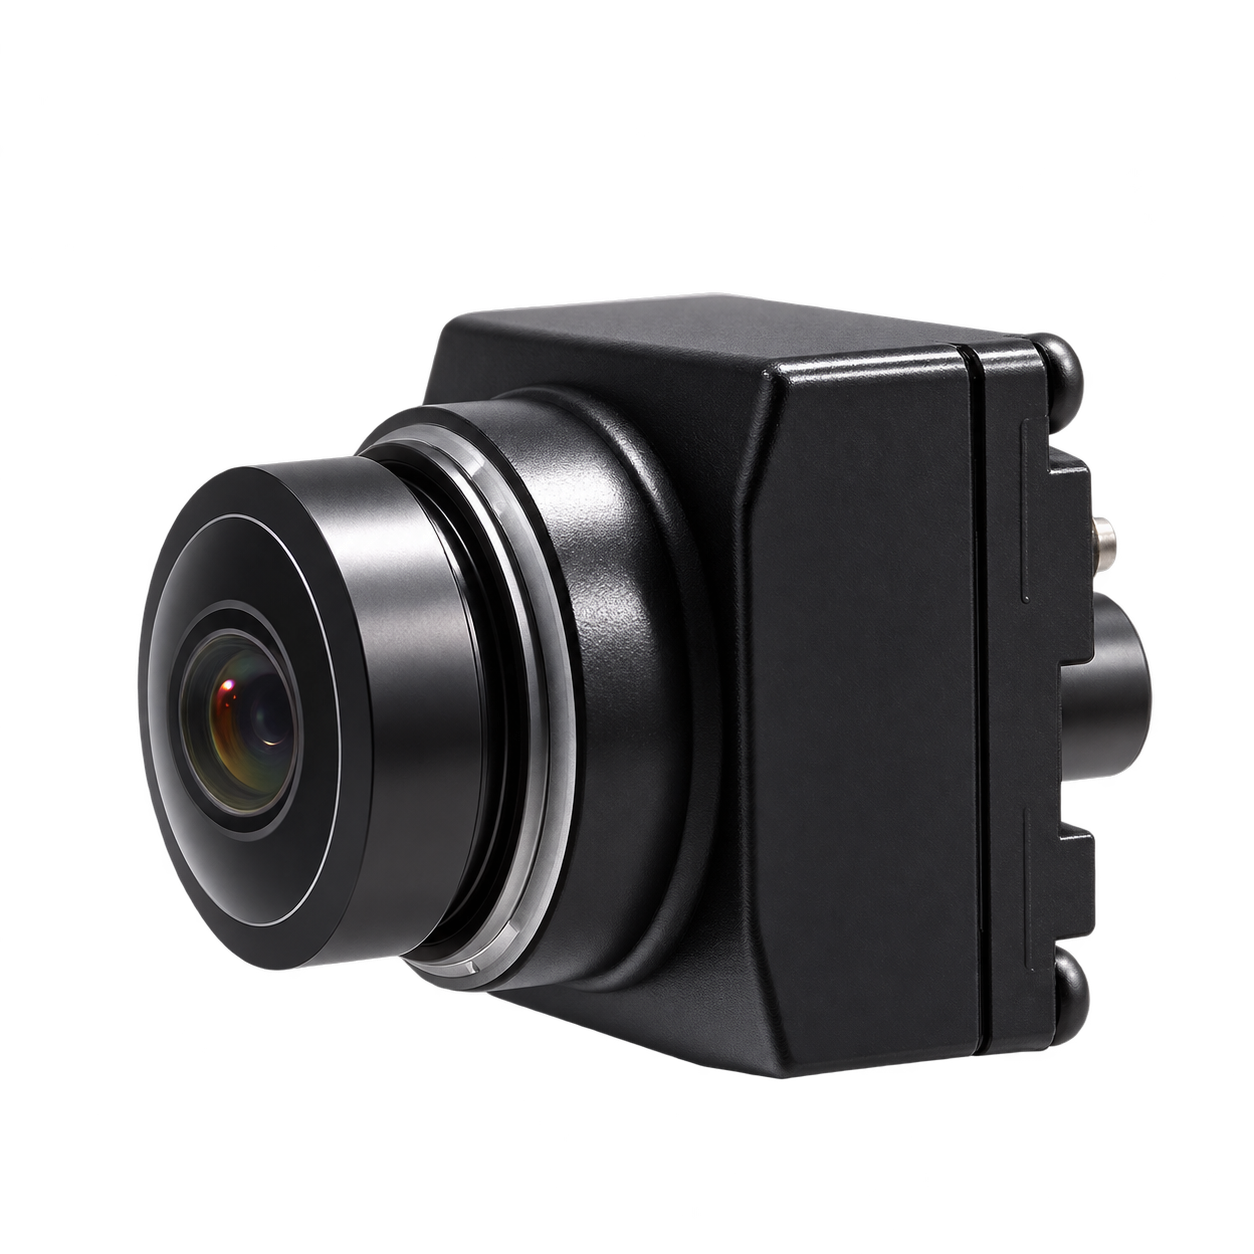
externes Monokular/Fernglas Kameraformat
-Kamera und die Lokalisierung-Box werden separat installiert Aufbau
ROS 1 / ROS 2 -Entwicklungsunterstützung
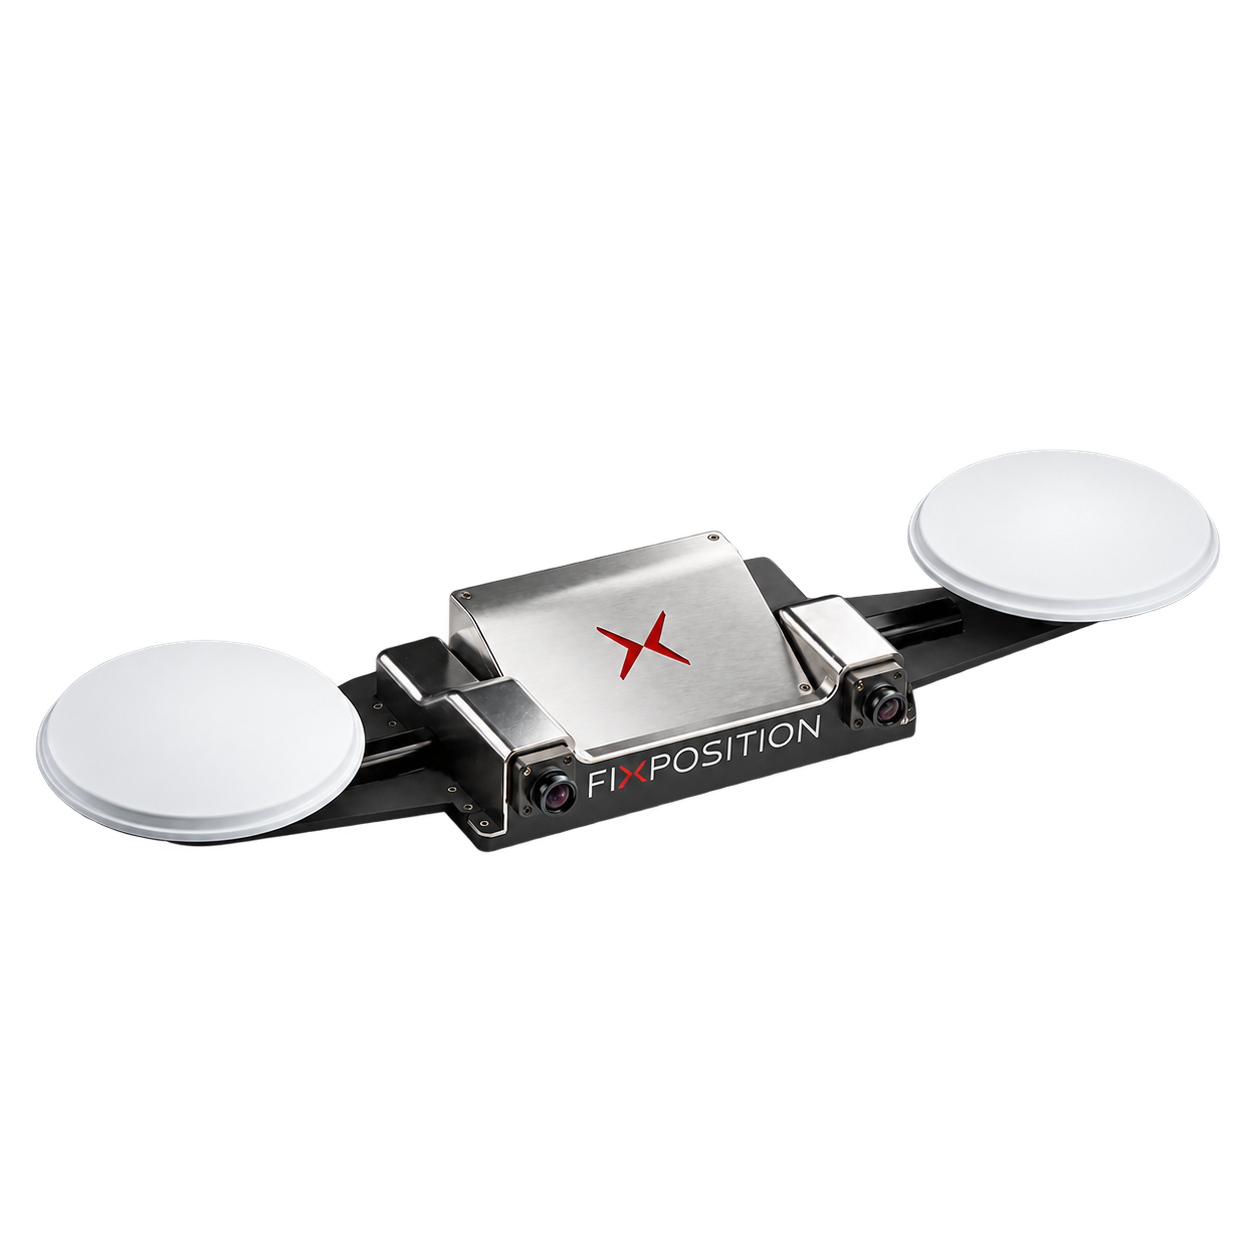
Übersicht
- externe Monokular-/Binokularkamera
- Die Rechenbox ist getrennt von der Kamera angeordnet
- offizieller ROS 1 / ROS 2 Treiberzugriff
- Zubehör Entwicklungskit und Lokalisierung Datentool
Geeignete Aufgaben
- Split Vision Lokalisierung integriert
- RobotikAufbaumodul-Layout
- -Systemdesign mit separater Rechenbox und Kamera
Achten Sie bei der Auswahl darauf
- Bestimmen Sie zunächst die Installationspositionen und Kabelwege von Host, Kamera und Antenne.
- entsprechen dem ausgewählten Ausstattungspaket.
- Überprüfen Sie beim Kauf die vollständige Modellnummer, Schnittstelleninformationen und verfügbaren Softwarepakete.
Daten & Schnittstellen
| visuelles Layout und Zugang | Kameraanbindung: Unterstützt externe monokulare und binokulare Kameras
Gerätelayout: Lokalisierung Rechenbox und Kamera können separat installiert werden
Bewertungsformular: PBx-A1 EVK |
|---|---|
| Fusions- und Hilfseingang | RTCM Differenzdaten, Radgeschwindigkeit |
| Datenschnittstelle | TCP / Serial |
Weitere Schnittstellen & Funktionen
| Systeme & Software | -Entwicklungsunterstützung: offizieller ROS 1 / ROS 2-Treiber
Datenverarbeitung: Fixposition SDK / Utility |
|---|
Komponenten & Zubehör
Produkt- und Konfigurationsumfang
- PBx-A1 Lokalisierung-Host
- ausgewählte externe Kamera und Lokalisierung-Komponentenkonfiguration
Zubehörauswahl
- Zubehör Kamera, Kamerakabel und Montagestruktur
- GNSS Antenne und Korrekturdatenzugriff
- Strom, Netzwerk und Vorrichtungen
Lieferumfang, Optionen, Kabelbäume und Montageteile werden je nach gewähltem Modell und Systemkonfiguration bestätigt.
Software und Anwendungssupport
- ruft Treiber- und Schnittstellenanweisungen basierend auf der ausgewählten Geräteversion ab.
- Lokalisierung muss dem Koordinatensystem und Zeitsystem Robotik entsprechen.
- Beim Ändern der Kamerainstallationsbeziehung sollte der entsprechende Kalibrierungsprozess befolgt werden.
Einsatzbedingungen
- , das Kabel, die Lokalisierung-Box und die Softwareversion sollten als Komplettset ausgewählt werden und die externe Parameterkalibrierung sollte abgeschlossen sein.
- , Stromversorgung und Betriebsbedingungen werden entsprechend der spezifischen Hardwarekonfiguration bestimmt.
Technische Unterlagen
Fixposition Dokumentation und Entwicklungsressourcen Offizielle Dokumentation ansehen ↗ Vision-RTK 2 / PBx-A1 Produktvorstellung Produktinformationen ansehen ↗ Fixposition ROS 1 / ROS 2 Treiber Treiber und Beispiele ansehen ↗ Fixposition Daten-SDK Treiber und Beispiele ansehen ↗ Fixposition PBx-A1 offizielle Dokumentation Dokumentenindex 2026-06-12 Offizielle Dokumentation ansehen ↗
Bitte prüfen Sie bei der Nutzung der Unterlagen Produktmodell, Hardwarekonfiguration und Dokumentversion.
Passende Komponenten
Sehen Sie sich Rechen-, Wahrnehmungs- und Mobilplattformen der zugehörigen Lösungen an. Kompatibilitätsbedingungen und Optionen finden Sie in der jeweiligen Lösung.