
D-Robotics RDK X5
- Vom Hersteller angegebene Hosts
- D-Robotics RDK X5
 Deutschland
 Niederlande
 Schweiz
 Österreich
 Norwegen
 Finnland
D-Robotics · Bildverarbeitungskameras
integriert die binokulare Kamera ICM-42688-P IMU Global Shutter und verbindet sich mit der RDK über zwei MIPI für die binokulare Wahrnehmung und Bewegungsinformationserfassung.
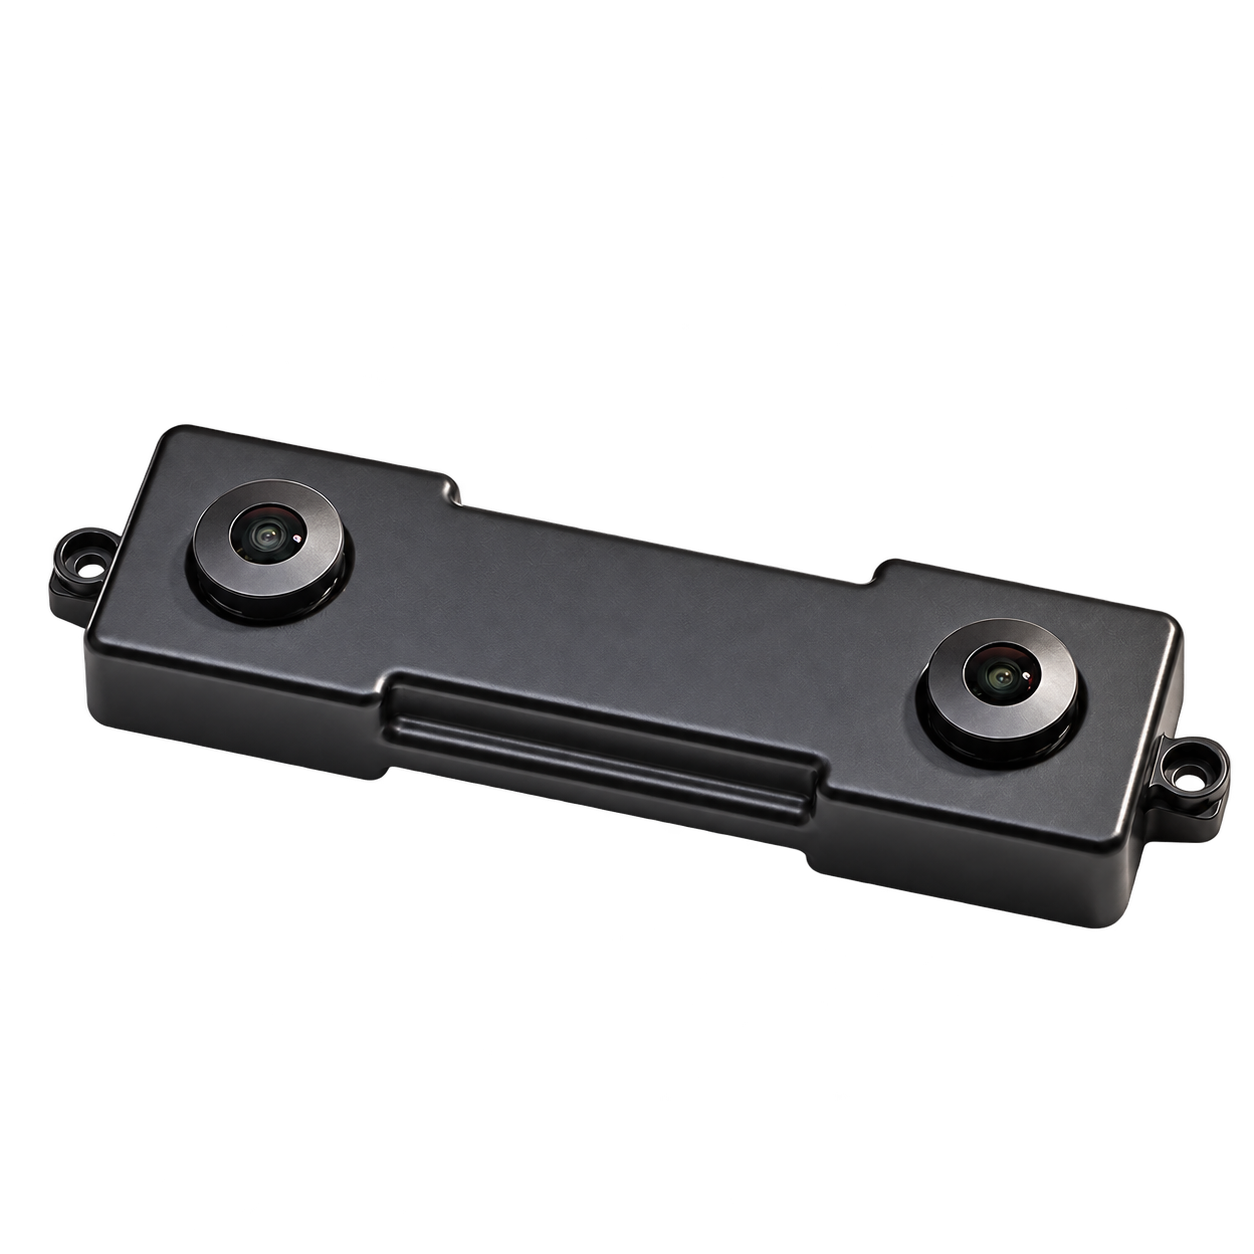
Offizielles RDK-Zubehör
Unterstützte Hosts und Anschlussarten finden Sie in den offiziellen Herstellerunterlagen.
| Auflösung | 1080 × 1280 px Bedingungen
|
|---|---|
| Sichtfeld (FOV) | H 96.8° / V 115.6° / D 157.2° |
| Ausgabeformat | RAW RGB 12 / 10 / 8 bit |
| Verschluss | Global Shutter |
| Stereo-Basislinie | 70 mm |
| Datenschnittstelle | MIPI CSI-2(2-lane) |
| Stromversorgung | MIPI Schnittstelle PIN22: 3V3 Bedingungen
|
| Abmessungen & Gewicht | Hauptkörperebene 100 × 29 mm; mit Montagelaschen horizontal 112.86 mm |
| Sensor | Dual SC132GS |
|---|---|
| Trägheitsmessung | Integrierte IMU: ICM-42688-P
IMU-Messbereich: Gyroskop ±15.625 / 31.25 / 62.5 / 125 / 250 / 500 / 1000 / 2000 dps; Beschleunigungssensor ±2 / 4 / 8 / 16 g
IMU-Rauschen: Gyroskop 2.8 mdps/√Hz; Beschleunigungssensor 70 μg/√Hz |
| Sonstiges Bildgebungsfunktion | HDR; Signal-Rausch-Verhältnis 40 dB; 850/940 nm Nahinfrarot-Verstärkung |
| Bildrate | 120 fps Bedingungen
|
|---|---|
| Datenübertragungsrate | 2.4 Gbps |
| Stecker und Kabel | -Anschluss: Zweiwege-22-pin, 0.5 mm Teilung FFC/FPC
Steckermodell: links und rechts MIPI: AFC24-S22FIA-00; externer Interrupt: 5063-3AWB
Die Kontaktrichtung auf der Kameraseite des Bedingungen
|
| Synchronisierung | Binokulare Simultanbelichtung; unterstützt externe Triggerung Bedingungen
|
| Systeme & Software | TogetheROS.Bot (TROS); Beispiel für binokulare Erfassung hobot_mipi_cam |
Lieferumfang, Optionen, Kabelbäume und Montageteile werden je nach gewähltem Modell und Systemkonfiguration bestätigt.
Bitte prüfen Sie bei der Nutzung der Unterlagen Produktmodell, Hardwarekonfiguration und Dokumentversion.